Navegación y posicionamiento precisos para vehículos autónomos
Nuestros sensores de movimiento y navegación ofrecen numerosas ventajas para los Sistemas Avanzados de Asistencia al Conductor (ADAS) y los vehículos autónomos, contribuyendo a una mayor seguridad, precisión y rendimiento. Estos sensores integran tecnologías avanzadas como los Sistemas de Navegación Inercial (INS) y GNSS (Sistema Global de Navegación por Satélite) para proporcionar datos en tiempo real y de alta precisión sobre el posicionamiento, el movimiento y la orientación del vehículo, incluso en entornos complejos.
Somos reconocidos por nuestra experiencia en ingeniería de sensores, amplias técnicas de calibración y algoritmos de filtrado. Nuestros INS combinan datos de acelerómetros, giróscopos y GNSS para proporcionar información de posicionamiento altamente precisa y fiable.
Nuestra tecnología es fundamental para cartografiar las carreteras y los alrededores con gran precisión y permitir que los vehículos naveguen por entornos complejos, sigan con precisión rutas predefinidas y operen con seguridad.
Fusión de sensores mejorada y rendimiento fiable en todas las condiciones
Los datos del INS se combinan con GNSS, cámaras, LiDAR, radar y otros sensores para crear un sistema de percepción robusto y fiable. Esta fusión permite una localización precisa y resiliente, fundamental para el mantenimiento de carril, el control de la dinámica vehicular y la conducción autónoma, al tiempo que mejora la seguridad y la fiabilidad.
Las tecnologías autónomas y ADAS exigen un rendimiento constante independientemente de las condiciones ambientales. Todos nuestros sensores están diseñados para un funcionamiento robusto en entornos exigentes (temperaturas y vibraciones) y en condiciones de recepción de señales GNSS complejas; nuestras soluciones INS garantizan una navegación continua cuando la recepción de señales de satélite se ve comprometida al entrar en túneles, aparcamientos subterráneos o al circular por zonas urbanas rodeadas de edificios altos.
Mejora de la precisión de localización y concordancia de mapas
Nuestros sistemas de navegación inercial utilizan una combinación de acelerómetros y giróscopos para medir la aceleración y la velocidad angular de un vehículo sin depender de señales GNSS externas. Cuando se combinan con el GNSS en un algoritmo de fusión de sensores de acoplamiento estrecho (tightly coupled), proporcionan una trayectoria continua y de alta precisión, incluso durante las interrupciones del GNSS.
Para las aplicaciones ADAS, esta fiabilidad en tiempo real es fundamental: con un sistema integrado INS+GNSS, el INS mantiene una trayectoria estable incluso cuando se pierden las señales, proporcionando direcciones precisas y datos de ubicación para ayudar a la alineación del vehículo con el segmento de carretera correcto en el mapa de alta definición (HD). El sistema combinado permite una localización precisa, lo cual es esencial para que el vehículo comprenda su posición exacta en relación con los elementos de la carretera o para evitar realizar maniobras inseguras debido a valores atípicos del GNSS.
Soluciones para sistemas ADAS
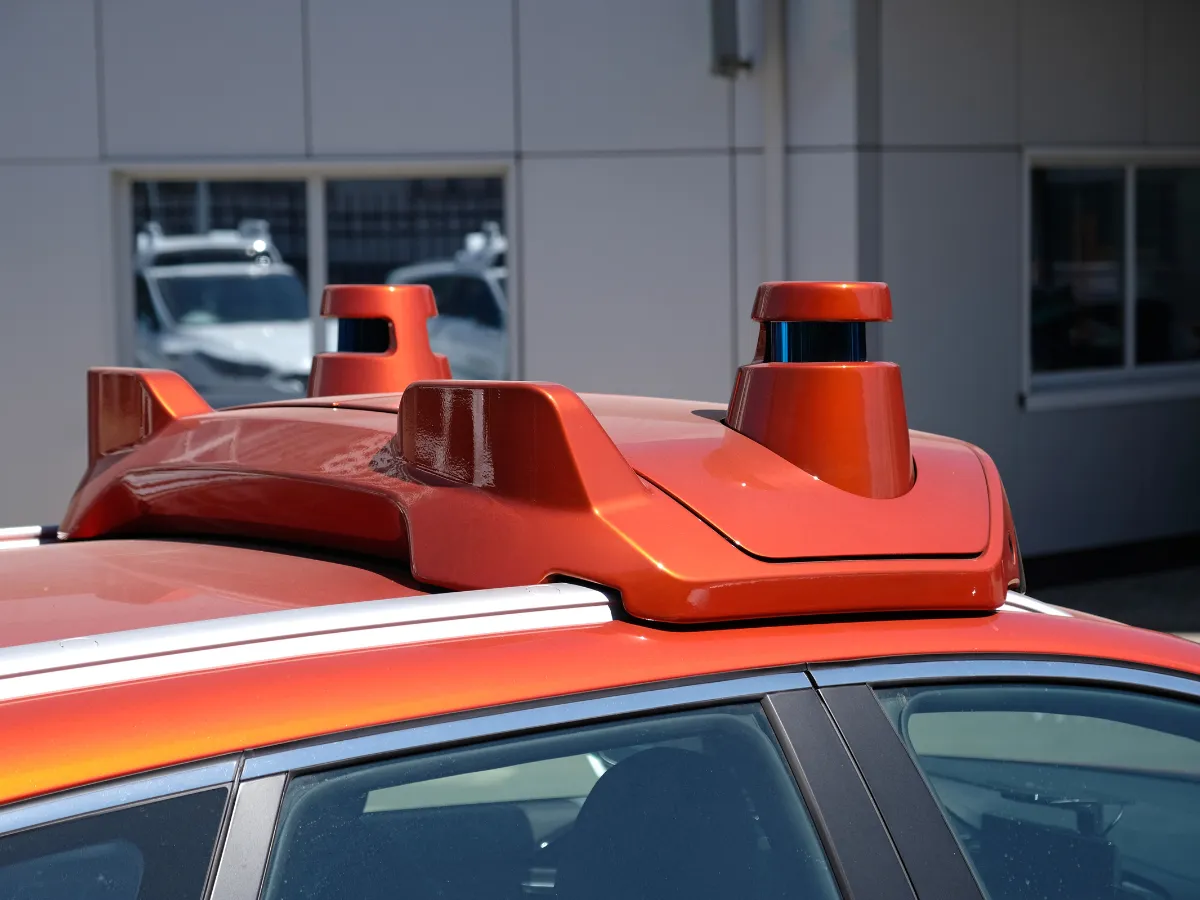
Nuestros sensores GNSS/INS ofrecen datos precisos de posición, velocidad y orientación en tiempo real. Garantizan un rendimiento fiable incluso en el interior de túneles o cañones urbanos. Con una calibración robusta, baja latencia y fácil integración, nuestras soluciones permiten conseguir vehículos o sistemas ADAS más seguros, inteligentes y autónomos.

Ellipse-D

Ekinox Micro

Ekinox-D
Folleto de aplicaciones para vehículos
Nuestros folletos proporcionan información completa para satisfacer sus necesidades. Diseñados para ser tanto informativos como atractivos, sirven como un recurso valioso para clientes, socios y partes interesadas por igual.
Nuestros casos de uso
SBG Systems apoya el desarrollo y la validación de sistemas avanzados de asistencia al conductor (ADAS) con soluciones de navegación inercial de alta precisión.
Descubra cómo nuestros clientes han integrado nuestra tecnología para mejorar la seguridad, el rendimiento y la innovación en aplicaciones ADAS.





Hablan de nosotros
Descubra cómo los clientes y líderes de la industria reconocen a SBG Systems como un pionero en soluciones inerciales. Valoran nuestra experiencia en aplicaciones de vehículos autónomos y ADAS. Nuestra tecnología innovadora combina sensores inerciales de alto rendimiento con capacidades GNSS avanzadas. Esto establece el estándar de precisión y fiabilidad en entornos de conducción complejos.


Explore otras aplicaciones de vehículos autónomos
Las soluciones de navegación inercial de SBG Systems respaldan numerosas aplicaciones de vehículos autónomos más allá de los turismos tradicionales. Nustros sensores permiten obtener datos precisos de posición, orientación y movimiento para vehículos terrestres no tripulados y robots de reparto. También dan servicio a lanzaderas autónomas y máquinas industriales con un rendimiento en tiempo real. Incluso en entornos sin cobertura GNSS, nuestra tecnología garantiza una navegación y un control fiables.
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más frecuentes sobre la aplicación de sistemas ADAS que destacamos. Si no encuentra lo que busca, ¡no dude en ponerse en contacto con nosotros directamente!
¿Cuál es la diferencia entre los sistemas ADAS y los vehículos autónomos?
Los sistemas ADAS (Advanced Driver Assistance Systems) mejoran la seguridad vial al proporcionar funciones como el mantenimiento de carril, el control de crucero adaptativo y el frenado automático, pero requieren la supervisión activa del conductor. En contraste, los vehículos autónomos, equipados con sistemas de conducción autónoma, buscan automatizar por completo la operación del vehículo sin intervención humana.
Mientras que los sistemas ADAS apoyan a los conductores ayudando en las tareas y mejorando la seguridad, los coches autónomos están diseñados para gestionar todos los aspectos de la conducción autónoma, desde la navegación hasta la toma de decisiones, ofreciendo un nivel superior de automatización (niveles SAE) y comodidad. Las características o funciones de los sistemas ADAS se atribuyen a los niveles SAE inferiores al 3, y los coches autónomos como tal corresponden al menos al nivel 4.
¿Qué es un giróscopo?
Un giróscopo es un sensor que mide la velocidad angular —la velocidad a la que un objeto gira alrededor de uno o más ejes— y es uno de los pilares fundamentales de los sistemas de navegación inercial. Su propósito principal es proporcionar información precisa y en tiempo real sobre el movimiento de rotación para que un INS o una IMU puedan determinar cómo evoluciona la orientación de un objeto a lo largo del tiempo.
Los giróscopos modernos utilizados en navegación, especialmente en los sectores aeroespacial, de defensa, marino y de robótica, suelen basarse en tecnologías MEMS (Micro-Electro-Mechanical Systems) u ópticas como FOG (Fiber Optic Gyroscopes) y RLG (Ring Laser Gyroscopes). Aunque sus principios físicos difieren, todos explotan el mismo concepto fundamental: cuando un sistema gira, el sensor detecta el efecto inercial resultante y lo convierte en una señal eléctrica.
En un giróscopo MEMS, diminutas estructuras vibratorias —a menudo masas de silicio impulsadas a frecuencias de resonancia específicas— experimentan fuerzas de Coriolis cuando el dispositivo rota. Estas fuerzas provocan cambios medibles en los patrones de vibración, que se traducen en información de velocidad angular. En los giróscopos ópticos, la luz que viaja en direcciones opuestas a lo largo de un circuito cerrado experimenta cambios de fase cuando el sistema rota; este efecto Sagnac permite realizar mediciones de rotación extremadamente precisas y estables frente a la deriva, sin piezas móviles.
Los giróscopos suministran datos cruciales a los algoritmos de un sistema de navegación inercial, lo que permite al sistema calcular la actitud (balanceo, cabeceo y guiñada). Cuando se combinan con acelerómetros, forman una IMU, que proporciona una capacidad integral de detección de movimiento. Los giróscopos de alta calidad reducen la deriva, mejoran la estabilidad y permiten que el sistema de navegación funcione de forma fiable incluso en entornos sin cobertura GPS. En aplicaciones como la guía de UAV, municiones merodeadoras, control de AUV, compensación de oleaje marítimo o navegación de vehículos autónomos, la precisión del giróscopo impacta directamente en la capacidad del sistema para mantener una trayectoria precisa y estable.
¿Qué es la posición relativa?
Posición relativa se refiere al desplazamiento de una plataforma móvil medido con respecto a un punto de partida conocido, en lugar de un sistema de coordenadas geográficas absoluto. En lugar de expresar la ubicación en términos de latitud, longitud y altitud, la posición relativa describe la distancia y la dirección en que la plataforma se ha movido desde su marco de referencia inicial.
Un INS calcula esto integrando las aceleraciones y velocidades de rotación medidas a lo largo del tiempo: los acelerómetros determinan los cambios en la velocidad, y estas velocidades se integran de nuevo para obtener los cambios en la posición, todo ello expresado dentro de un sistema de coordenadas definido, como el sistema de referencia del cuerpo o un sistema de navegación local.
Dado que la posición relativa no depende de señales externas —GNSS, radiofaros o puntos de referencia—, es sumamente valiosa en entornos sin cobertura GPS, operaciones en interiores, navegación submarina o cualquier misión en la que solo se requiera el movimiento desde el último punto conocido.
Sin embargo, la precisión de la posición relativa se degrada con el tiempo debido a la deriva causada por los sesgos del sensor y el ruido, razón por la cual las soluciones INS suelen combinar datos inerciales con fuentes de ayuda como GNSS, odómetros, DVL o barómetros para acotar el crecimiento de los errores. En última instancia, la posición relativa proporciona una forma continua y autónoma de rastrear el movimiento, constituyendo la base de los sistemas de navegación a estima, guía y control en muchas aplicaciones aeroespaciales, marinas y robóticas.
