Precyzyjna nawigacja i pozycjonowanie pojazdów autonomicznych
Nasze czujniki ruchu i nawigacji oferują liczne zalety dla zaawansowanych systemów wspomagania kierowcy (ADAS) oraz pojazdów autonomicznych, przyczyniając się do zwiększenia bezpieczeństwa, precyzji i wydajności. Czujniki te integrują zaawansowane technologie, takie jak systemy nawigacji inertialnej (INS) oraz GNSS (Globalny System Nawigacji Satelitarnej), aby dostarczać w czasie rzeczywistym wysoce precyzyjne dane o pozycji, ruchu i orientacji pojazdu, nawet w trudnych warunkach.
Jesteśmy znani z naszej wiedzy fachowej w dziedzinie Inżynierii czujników, zaawansowanych technik kalibracji oraz algorytmów filtrowania. Nasze INS łączą dane z akcelerometrów, żyroskopów i systemów GNSS, zapewniając wysoce dokładne i niezawodne informacje o pozycji.
Nasza technologia stanowi fundament mapowania dróg i otoczenia z wysoką dokładnością oraz umożliwia pojazdom nawigowanie w złożonych środowiskach, precyzyjne podążanie zdefiniowanymi trasami i bezpieczne działanie.
Ulepszona fuzja danych z czujników i niezawodne działanie w każdych warunkach
Dane z INS są łączone z danymi z GNSS, kamer, LiDAR-ów, radarów i innych sensorów w celu utworzenia solidnego i niezawodnego systemu percepcji. Fuzja ta umożliwia precyzyjną i odporną lokalizację, która jest niezbędna do utrzymania pas ruchu, kontroli dynamiki pojazdu oraz jazdy autonomicznej, przy jednoczesnej poprawie bezpieczeństwa i niezawodnosti.
Technologie autonomiczne i ADAS wymagają spójnego działania niezależnie od warunków środowiskowych. Wszystkie nasze czujniki zostały zaprojektowana do niezawodnej pracy w trudnych warunkach (temperatury i wibracje) oraz w warunkach złożonego odbioru sygnałów GNSS, gdzie nasze rozwiązania INS zapewniają ciągłą nawigację, gdy odbiór sygnałów satelitarnych jest utrudniony podczas wjeżdżania do tuneli, garaży podziemnych lub jazdy w obszarach miejskich w otoczeniu wysokich budynków.
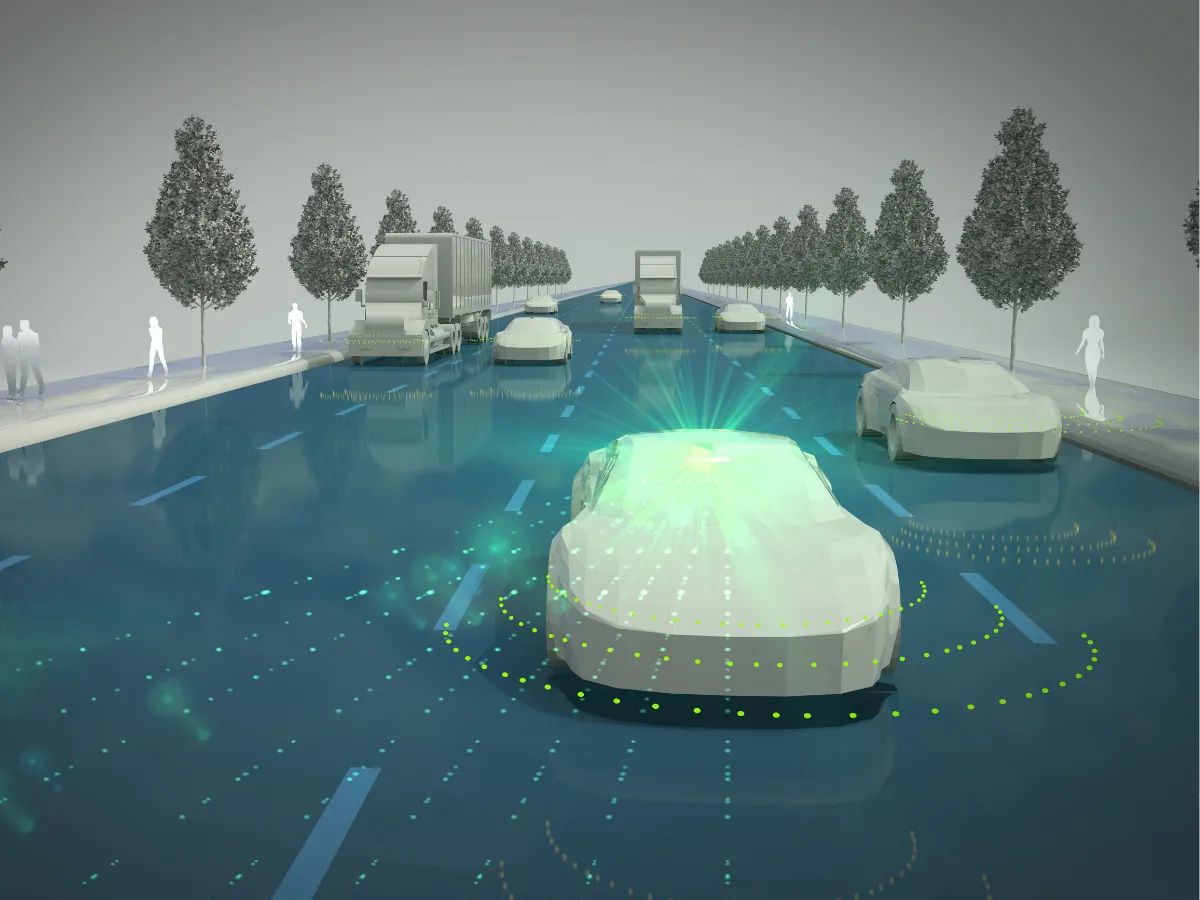
Poprawa dokładności lokalizacji i dopasowania do mapy
Nasze systemy nawigacji inertialnej wykorzystują kombinację akcelerometrów i żyroskopów do pomiaru przyspieszenia i prędkości kątowej pojazdu bez polegania na zewnętrznych sygnałach GNSS. W połączeniu z GNSS w algorytmie fuzji czujników o ścisłym powiązaniu zapewnia ciągłą, wysoce dokładną trajektorię, nawet podczas przerw w działaniu GNSS.
Dla aplikacji ADAS ta niezawodność w czasie rzeczywistym ma kluczowe znaczenie: dzięki zintegrowanemu systemowi INS+GNSS, INS utrzymuje stabilną ścieżkę nawet w przypadku utraty sygnałów, dostarczając dokładne kierunki i dane o lokalizacji, które pomagają w dopasowaniu pojazdu do właściwego pasa ruchu na mapie wysokiej rozdzielczości (HD). Połączony system umożliwia precyzyjną lokalizację, która jest niezbędna, aby pojazd zrozumiał swoją dokładną pozycję względem elementów drogi lub uniknął wykonywania niebezpiecznych manewrów spowodowanych zakłóceniami GNSS.
Rozwiązania dla systemów ADAS
Nasze czujniki GNSS/INS dostarczają dokładne dane o pozycji, prędkości i orientacji w czasie rzeczywistym. Zapewniają one niezawodne działanie nawet w tunelach czy kanionach miejskich. Dzięki solidnej kalibracji, niskim opóźnieniom i łatwej integracji nasze rozwiązania wspierają bezpieczniejsze, mądrzejsze i bardziej autonomiczne pojazdy lub systemy ADAS.

Ellipse-D

Ekinox Micro

Ekinox-D
Broszura dotycząca zastosowań w pojazdach
Nasze broszury zawierają wyczerpujące informacje dostosowane do Państwa potrzeb. Zaprojektowane tak, by były zarówno pouczające, jak i angażujące, stanowią cenne źródło wiedzy zarówno dla klientów, jak i partnerów oraz interesariuszy.
Nasze przykłady zastosowań
SBG Systems wspiera rozwój i walidację zaawansowanych systemów wspomagających kierowcę (ADAS) za pomocą wysokoprecyzyjnych rozwiązań nawigacji inercyjnej.
Dowiedz się, jak nasi klienci zintegrowali naszą technologię, aby zwiększyć bezpieczeństwo, wydajność i innowacyjność w aplikacjach ADAS.
Bezzałogowy wahadłowiec ze zintegrowanym systemem RTK INS GNSS
Pojazdy autonomiczne
Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna
Ellipse napędza innowacje w dziedzinie pojazdów autonomicznych
Nawigacja pojazdów autonomicznych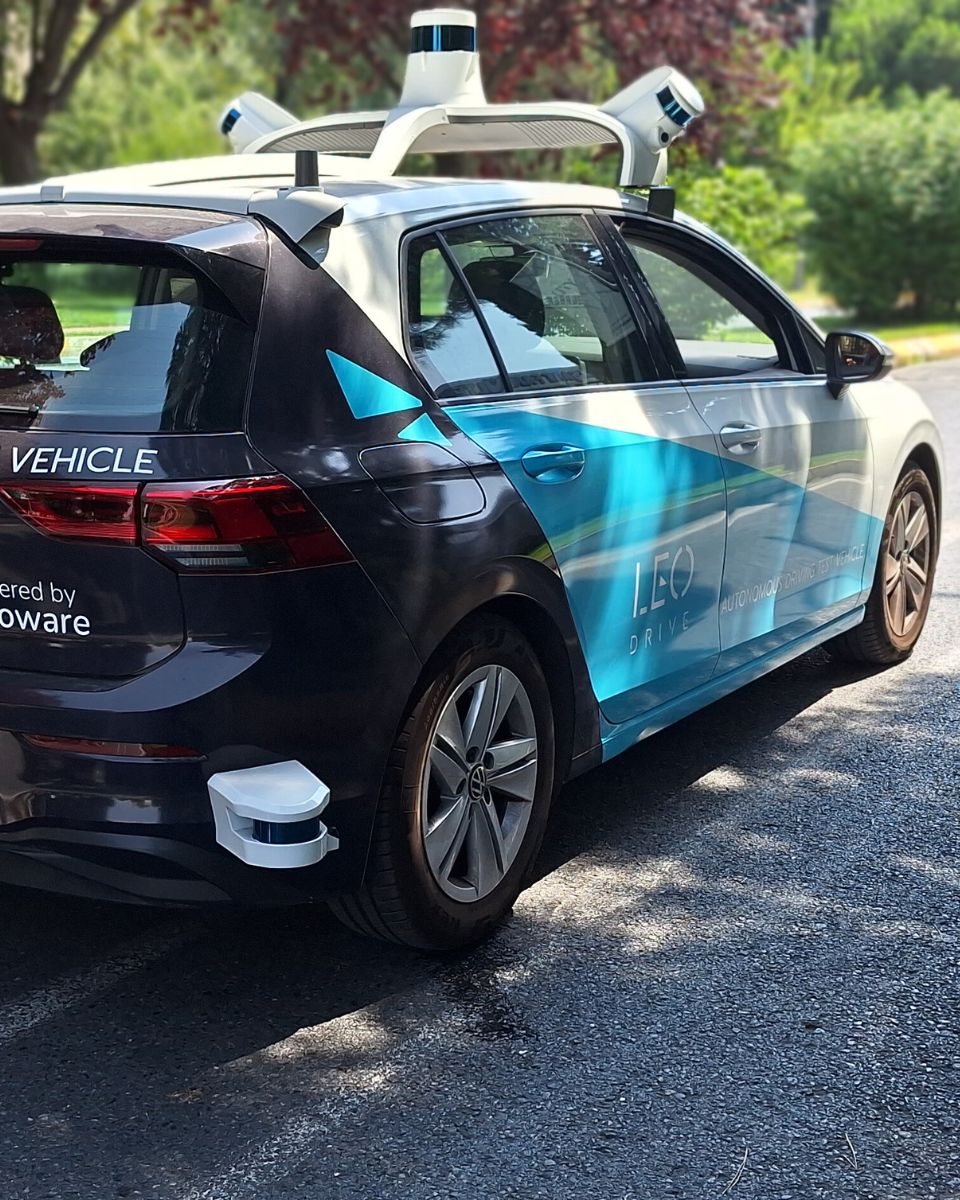
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Mówią o nas
Dowiedz się, jak klienci i liderzy branży uznają SBG Systems za pioniera w dziedzinie rozwiązań inercyjnych. Cenią oni naszą ekspertyzę w zakresie aplikacji pojazdów autonomicznych oraz ADAS. Nasza innowacyjna technologia łączy wysokowydajne czujniki inercyjne z zaawansowanymi możliwościami GNSS. Wyznacza ona standardy precyzji i niezawodności w złożonych środowiskach jazdy.


Poznaj inne zastosowania pojazdów autonomicznych
Rozwiązania nawigacji inercyjnej SBG Systems wspierają wiele zastosowań pojazdów autonomicznych poza tradycyjnymi samochodami osobowymi. Nasze czujniki zapewniają precyzyjne dane o pozycji, orientacji i ruchu dla bezzałogowych pojazdów lądowych oraz robotów dostawczych. Obsługują również autonomiczne promy i maszyny przemysłowe, oferując wydajność w czasie rzeczywistym. Nawet w środowiskach pozbawionych sygnału GNSS nasza technologia gwarantuje niezawodną nawigację i kontrolę.
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanej przez nas aplikacji do systemów ADAS. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między systemami ADAS w samochodach a samochodami autonomicznymi?
Systemy ADAS (Advanced Driver Assistance Systems – zaawansowane systemy wspomagania kierowcy) zwiększają bezpieczeństwo jazdy dzięki takim funkcjom, jak utrzymywanie pasa ruchu, adaptacyjny tempomat i automatyczne hamowanie, ale wymagają aktywnego nadzoru ze strony kierowcy. Natomiast samochody autonomiczne, wyposażone w systemy jazdy autonomicznej, mają na celu pełną automatyzację działania pojazdu bez udziału człowieka.
Podczas gdy ADAS wspiera kierowców poprzez pomoc w zadaniach i poprawę bezpieczeństwa, samochody autonomiczne zostały zaprojektowane tak, aby radzić sobie ze wszystkimi aspektami jazdy autonomicznej, od nawigacji po podejmowanie decyzji, oferując wyższy poziom automatyzacji (poziomy SAE) i wyższą wygodę. Cechy lub funkcje ADAS przypisuje się poziomom SAE poniżej 3, a samochody autonomiczne jako takie odpowiadają co najmniej poziomowi 4.
Czym jest żyroskop?
Żyroskop to czujnik mierzący prędkość kątową – szybkość, z jaką obiekt obraca się wokół jednej lub wielu osi – i jest jednym z fundamentalnych elementów systemów nawigacji inercyjnej. Jego głównym celem jest dostarczanie precyzyjnych, bieżących informacji o ruchu obrotowym, aby INS lub IMU mogły określić, jak orientacja obiektu zmienia się w czasie.
Nowoczesne żyroskopy stosowane w nawigacji, zwłaszcza w przemyśle lotniczym, obronnym, morskim i w robotyce, to zazwyczaj czujniki MEMS (Micro-Electro-Mechanical Systems) lub technologie optyczne, takie jak FOG (Fiber Optic Gyroscopes) oraz RLG (Ring Laser Gyroscopes). Choć ich zasady fizyczne się różnią, wszystkie wykorzystują tę samą fundamentalną koncepcję: gdy system wiruje, czujnik wykrywa wynikowy efekt inercyjny i przekształca go w sygnał elektryczny.
W żyroskopie MEMS maleńkie wibrujące struktury – często masy krzemowe wprawiane w ruch z określonymi częstotliwościami rezonansowymi – doświadczają sił Coriolisa, gdy urządzenie się obraca. Siły te wywołują mierzalne zmiany wzorców wibracji, które są przekształcane w informacje o prędkości kątowej. W żyroskopach optycznych światło poruszające się w przeciwnych kierunkach po zamkniętej pętli ulega przesunięciom fazowym podczas obrotu systemu; ten efekt Sagnaca umożliwia niezwykle precyzyjne pomiary rotacji odporne na dryf, bez użycia jakichkolwiek części ruchomych.
Żyroskopy dostarczają kluczowych danych do algorytmów systemu nawigacji inercyjnej, pozwalając systemowi obliczać orientację przestrzenną (kąty pochylenia wzdłużnego, poprzecznego i kursu). W połączeniu z akcelerometrami tworzą one IMU, który zapewnia wszechstronne możliwości wykrywania ruchu. Wysokiej jakości żyroskopy ograniczają znoszenie (drift), zwiększają stabilność i pozwalają systemowi nawigacyjnemu działać niezawodnie nawet w środowiskach pozbawionych sygnału GPS. W zastosowaniach takich jak prowadzenie UAV, amunicja krążąca, sterowanie AUV, kompensacja kołysania w żegludze morskiej czy nawigacja pojazdów autonomicznych, dokładność żyroskopu bezpośrednio wpływa na zdolność systemu do utrzymania precyzyjnej i stabilnej trajektorii.
Czym jest pozycja względna?
Pozycja względna odnosi się do przemieszczenia ruchomej platformy mierzonego względem znanego punktu początkowego, a nie bezwzględnego geograficznego systemu współrzędnych. Zamiast wyrażać położenie w kategoriach szerokości, długości geograficznej i wysokości, pozycja względna opisuje, jak daleko i w jakim kierunku platforma przemieściła się z początkowego układu odniesienia.
INS oblicza to poprzez całkowanie zmierzonych przyspieszeń i prędkości kątowych w czasie: akcelerometry określają zmiany prędkości, a te prędkości są następnie ponownie integrowane w celu uzyskania zmian pozycji, wszystko wyrażone w zdefiniowanym układzie współrzędnych, takim jak body frame lub lokalny układ nawigacyjny.
Ponieważ pozycja względna nie opiera się na zewnętrznych sygnałach – GNSS, radiolatarniach czy punktach orientacyjnych – jest niezwykle przydatna w środowiskach pozbawionych dostępu do GPS, operacjach wewnątrz budynków, nawigacji podwodnej czy każdej misji, w której wymagane jest jedynie śledzenie ruchu od ostatniego znanego punktu.
Dokładność pozycji względnej pogarsza się jednak z czasem w wyniku dryfu spowodowanego błędami i szumem czujników, dlatego rozwiązania INS często łączą dane inercyjne ze źródłami wspomagającymi, takimi jak GNSS, odometry, DVL czy barometry, aby ograniczyć narastanie błędów. Ostatecznie pozycja względna zapewnia ciągły i autonomiczny sposób śledzenia ruchu, stanowiąc kręgosłup nawigacji zliczeniowej (Dead Reckoning), systemów prowadzenia i sterowania w wielu zastosowaniach lotniczych, morskich i robotycznych.
