Garantía de operaciones seguras
Nuestros sensores se integran con estos vehículos autónomos para recopilar continuamente datos sobre su posición y orientación, lo que permite realizar ajustes en tiempo real y una planificación estratégica basada en la información obtenida.
Los sistemas autónomos pueden adaptarse a diversos terrenos y entornos, y su implementación se puede escalar según las necesidades operativas.
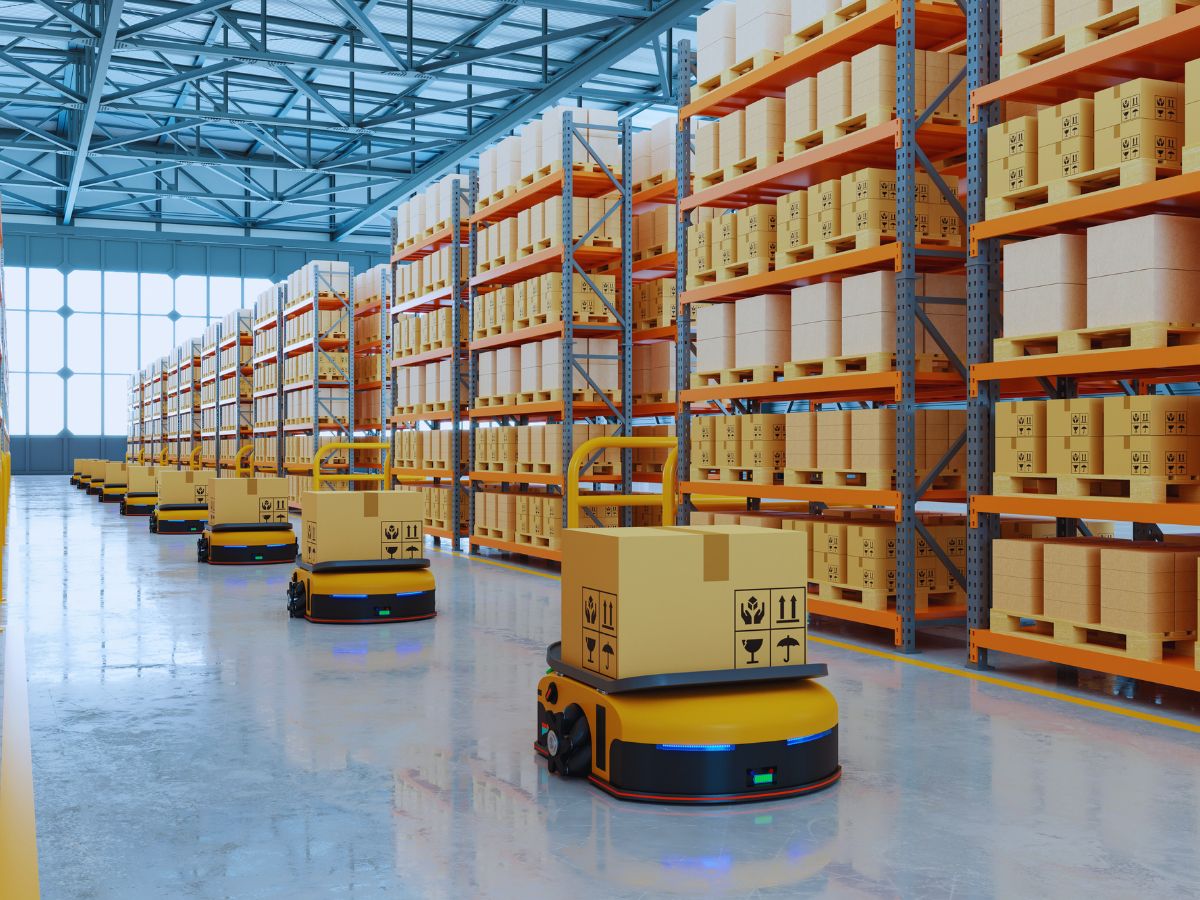
Aumento de la eficiencia
Los sistemas autónomos de logística industrial operan de forma continua y sin fatiga, optimizando el tiempo y los recursos en el transporte de materiales y otras operaciones logísticas. Reducen la intervención humana en entornos peligrosos, disminuyendo las tasas de accidentalidad y mejorando la seguridad general en industrias como la minería o la construcción.
Las cintas transportadoras automatizadas, los clasificadores y las grúas trasladan los artículos entre las zonas de almacenamiento, los muelles de carga y las líneas de producción, mejorando el flujo de mercancías y reduciendo la mano de obra manual. La automatización acelera procesos como la preparación de pedidos (picking), el empaquetado y el envío, permitiendo a las empresas gestionar mayores volúmenes de mercancías con menos retrasos.
Los principales beneficios de estas soluciones incluyen la optimización de procesos, el incremento de la eficiencia y una mayor seguridad para los empleados.
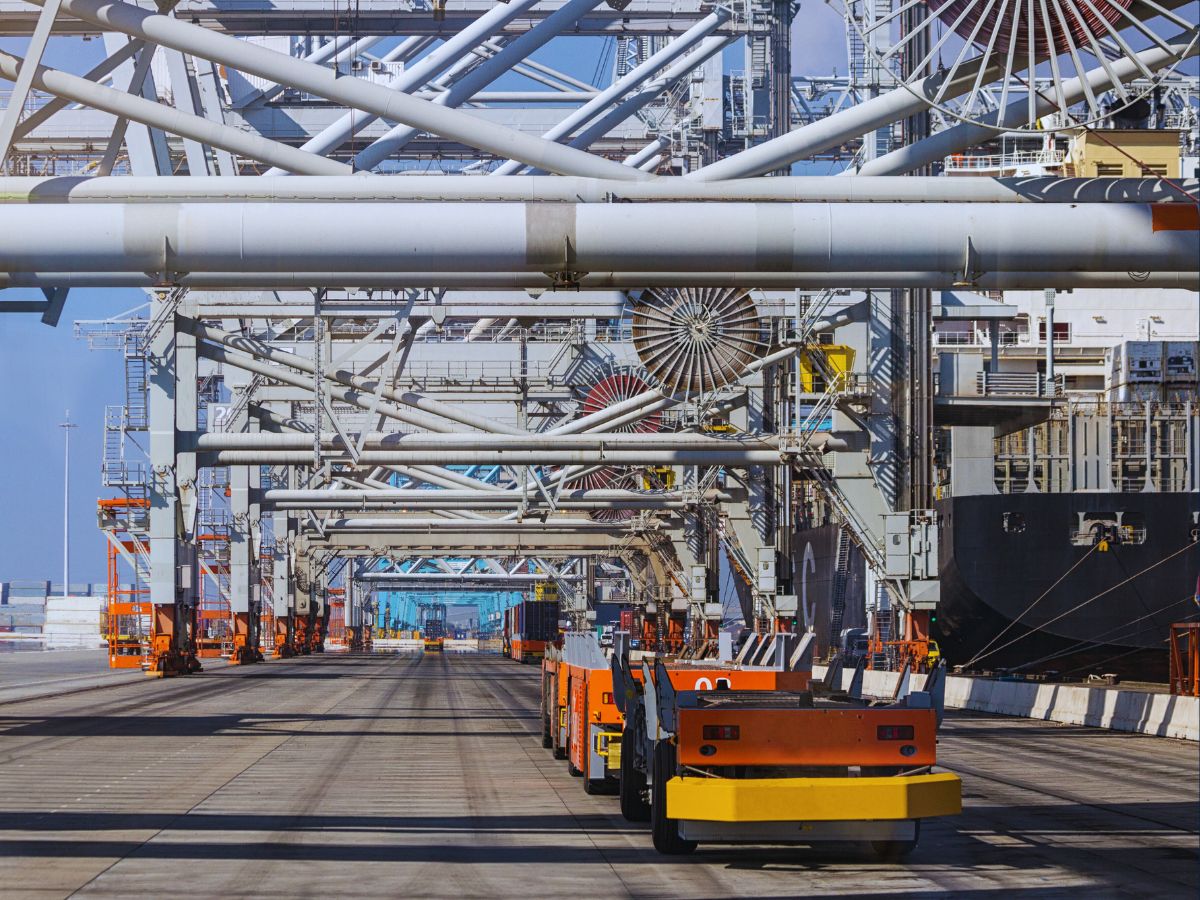
Suministro de posicionamiento en tiempo real
Nuestros sistemas de posicionamiento en tiempo real proporcionan a los operadores datos relevantes sobre la ubicación y agilizan y optimizan los procesos logísticos. Además, un sistema de localización ayuda a aumentar la productividad en todas las operaciones. Asimismo, permite la toma de decisiones automatizada en tiempo real e identifica los costes ocultos de forma eficiente.
Además, el posicionamiento en interiores hace visibles las ubicaciones de mercancías y empleados dentro de entornos industriales y logísticos.
En consecuencia, permite el análisis, la coordinación y la optimización de los procesos de fabricación y logística.
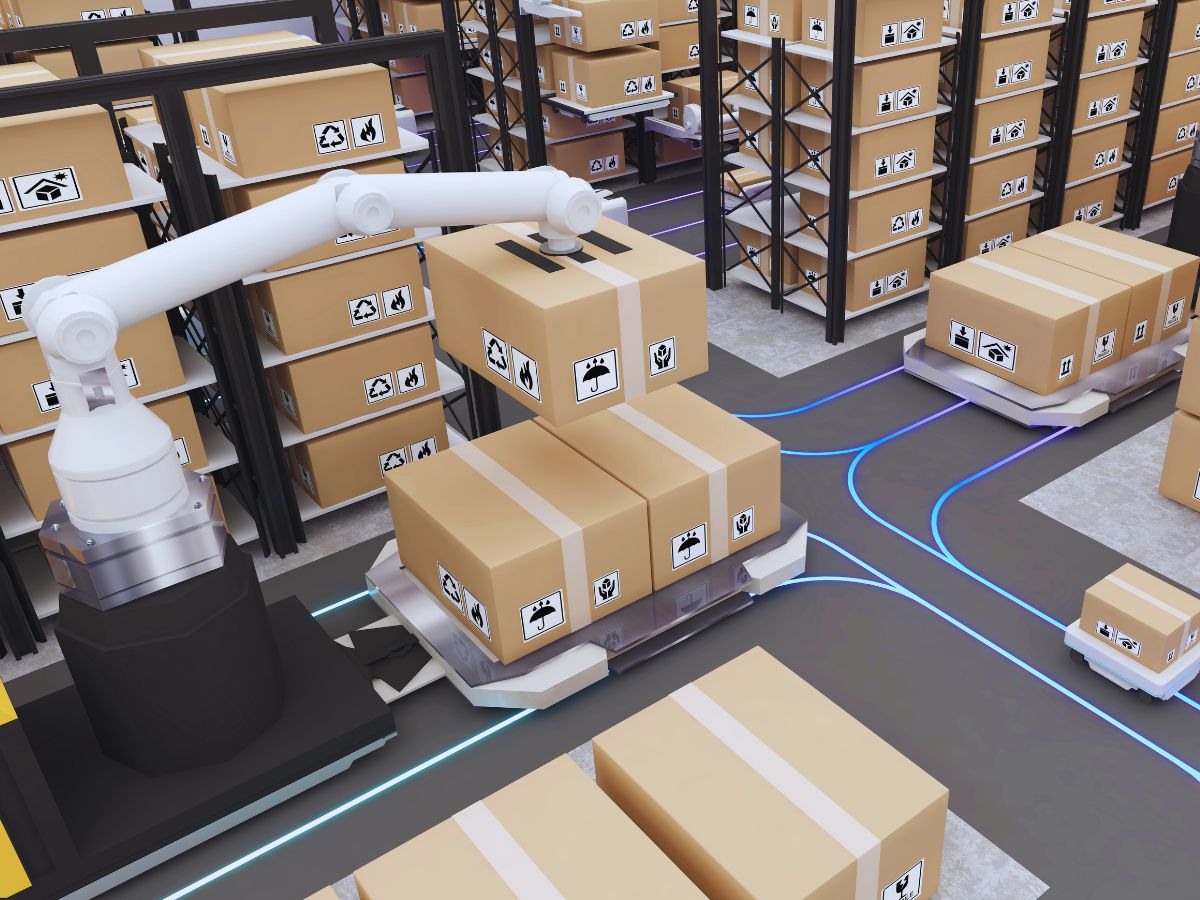
Soluciones para logística industrial
Descubra cómo nuestros sensores se integran a la perfección con las plataformas de logística industrial para ofrecer un rendimiento fiable, incluso en las condiciones más exigentes.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Folleto de aplicaciones industriales
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Descubra nuestros casos de éxito relacionados con su aplicación.
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping
Detección de defectos en vías de TREALIS con Apogee Navsight
Posicionamiento de tranvías y trenes
Cómo GapEOD potencia la seguridad en los estudios geofísicos con Ellipse
Posicionamiento de tranvías y trenes
Investigación sobre transbordadores autónomos en vías fluviales urbanas reales
Navegación de ferris autónomos

Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo de nuestros sensores en aplicaciones prácticas de navegación para UAV.



Explore más aplicaciones industriales
Descubra cómo nuestros avanzados sistemas de navegación inercial y sensores de movimiento están transformando una amplia gama de aplicaciones de vehículos autónomos. Desde robots terrestres hasta vehículos submarinos, nuestras soluciones permiten un rendimiento preciso y fiable en entornos diversos y desafiantes. Explore cómo apoyamos la evolución de las tecnologías autónomas con nuestras soluciones de vanguardia.
¿Tiene alguna pregunta?
¿Qué es un vehículo de guiado automático?
Un vehículo de guiado automático, o AGV por sus siglas en inglés, es un tipo de robot móvil utilizado en aplicaciones industriales para transportar materiales y productos dentro de una instalación sin intervención humana.
Los AGV se guían mediante diversas tecnologías como bandas magnéticas, láseres, sensores inerciales o cámaras que les permiten navegar por trayectorias predeterminadas y evitar obstáculos. Se utilizan comúnmente en industrias como la fabricación, el almacenamiento y la logística para automatizar tareas como el movimiento de palés, materias primas o productos terminados.
Los AGV mejoran la eficiencia, reducen los costes de mano de obra y aumentan la seguridad al realizar tareas repetitivas de forma autónoma. Desempeñan un papel clave en los modernos sistemas industriales automatizados.
¿Qué es un sistema de navegación inercial?
Un sistema de navegación inercial (INS) es una solución de navegación autónoma que determina la posición, velocidad y orientación de una plataforma en movimiento mediante la medición continua de su movimiento utilizando sensores inerciales. En su esencia, un INS se basa en una tríada de acelerómetros para detectar aceleraciones lineales a lo largo de tres ejes perpendiculares y una tríada de giróscopos para medir las velocidades angulares alrededor de esos mismos ejes. Al integrar estas mediciones a lo largo del tiempo, el sistema calcula cómo evolucionan la velocidad, la actitud y la ubicación de la plataforma a partir de un punto de partida conocido.
Dado que un INS no depende de señales externas como GPS, radiofaros o referencias visuales, puede operar de manera fiable en entornos donde las ayudas a la navegación externas no están disponibles, se deniegan o están degradadas, como bajo el agua, en interiores, bajo tierra o en escenarios militares de inhibición de GNSS (GNSS-jamming).
Los INS modernos suelen incorporar algoritmos de filtrado sofisticados, más comúnmente un filtro de Kalman, para fusionar datos brutos de los sensores, mitigar la deriva y estimar el estado de navegación más preciso. En muchas aplicaciones, el INS se acopla con GNSS, odómetros, registros de velocidad Doppler o magnetómetros para limitar la deriva a largo plazo y proporcionar una navegación altamente estable. El resultado es una solución de navegación robusta y de alta tasa de actualización, esencial para aeronaves, UAVs, misiles, vehículos autónomos, barcos, AUVs y una amplia gama de sistemas industriales que requieren un conocimiento preciso y continuo del movimiento y la orientación.
¿Qué es una IMU?
Una Unidad de Medición Inercial (IMU) es un módulo sensor compacto que mide el movimiento y la orientación de una plataforma mediante la captura de sus aceleraciones lineales y velocidades de rotación angular. En su núcleo, una IMU integra tres acelerómetros y tres giróscopos dispuestos a lo largo de ejes ortogonales para proporcionar seis grados de medición.
Los acelerómetros detectan cómo se acelera la plataforma en el espacio, mientras que los giróscopos realizan un seguimiento de cómo rota. Al procesar estas mediciones conjuntamente, una IMU ofrece información precisa sobre los cambios de velocidad, actitud y rumbo sin depender de ninguna señal externa. Esto hace que las IMU sean esenciales para la navegación en entornos donde el GPS no está disponible, no es fiable o está denegado intencionadamente. Su rendimiento depende en gran medida de la calidad del sensor, la calibración y de cómo se controlan los errores —como los sesgos, el ruido, los factores de escala y las desalineaciones—.
Las IMU de alta gama incluyen mecanismos avanzados de calibración, compensación térmica, filtrado de vibraciones y estabilidad del sesgo para asegurar que los errores no se acumulen rápidamente con el tiempo. Gracias a estas características, las IMU se utilizan en una amplia gama de aplicaciones —desde UAVs, municiones merodeadoras y vehículos autónomos hasta AUVs, robótica y sistemas de estabilización industrial— proporcionando una conciencia robusta y continua del movimiento y la orientación incluso en las condiciones operativas más adversas.
