Navegação e posicionamento precisos para veículos autônomos
Nossos sensores de movimento e navegação oferecem inúmeras vantagens para Sistemas Avançados de Assistência ao Motorista (ADAS) e veículos autônomos, contribuindo para maior segurança, precisão e desempenho. Esses sensores integram tecnologias avançadas, como Sistemas de Navegação Inercial (INS) e GNSS (Global Navigation Satellite System), para fornecer dados em tempo real e altamente precisos sobre o posicionamento, movimento e orientação do veículo, mesmo em ambientes desafiadores.
Somos renomados por nossa experiência em engenharia de sensores, técnicas extensivas de calibração e algoritmos de filtragem. Nossos INS combinam dados de acelerômetros, giroscópios e GNSS para fornecer informações de posicionamento altamente precisas e confiáveis.
Nossa tecnologia é fundamental para mapear estradas e arredores com alta precisão e permitir que os veículos naveguem em ambientes complexos, sigam com precisão rotas predefinidas e operem com segurança.
Fusão de sensores aprimorada e desempenho confiável em todas as condições
Os dados do INS são fundidos com GNSS, câmeras, LiDAR, radar e outros sensores para criar um sistema de percepção robusto e confiável. Essa fusão permite uma localização precisa e resiliente, essencial para manutenção de faixa, controle de dinâmica do veículo e direção autônoma, ao mesmo tempo em que melhora a segurança e a confiabilidade.
As tecnologias autônomas e ADAS exigem desempenho consistente, independentemente das condições ambientais. Todos os nossos sensores são projetados para operação robusta em ambientes severos (temperaturas e vibrações) e recepção complexa de sinais GNSS, onde nossas soluções INS garantem navegação contínua quando a recepção de sinais de satélite é comprometida ao entrar em túneis, garagens subterrâneas ou ao dirigir em áreas urbanas cercadas por edifícios altos.
Aprimorando a precisão de localização e correspondência de mapas
Nossos sistemas de navegação inercial usam uma combinação de acelerômetros e giroscópios para medir a aceleração e a velocidade angular de um veículo sem depender de sinais GNSS externos. Quando emparelhados com o GNSS em um algoritmo de fusão de sensores fortemente acoplados, eles fornecem uma trajetória contínua e altamente precisa, mesmo durante interrupções do GNSS.
Para aplicações ADAS, essa confiabilidade em tempo real é crítica: com um sistema INS+GNSS integrado, o INS mantém uma trajetória firme mesmo quando os sinais são perdidos, fornecendo dados precisos de direção e localização para ajudar no alinhamento do veículo com o segmento de estrada correto no mapa de Alta Definição (HD). O sistema combinado permite uma localização precisa, o que é essencial para que o veículo entenda sua posição exata em relação às características da estrada ou evite realizar manobras inseguras devido a valores discrepantes (outliers) de GNSS.
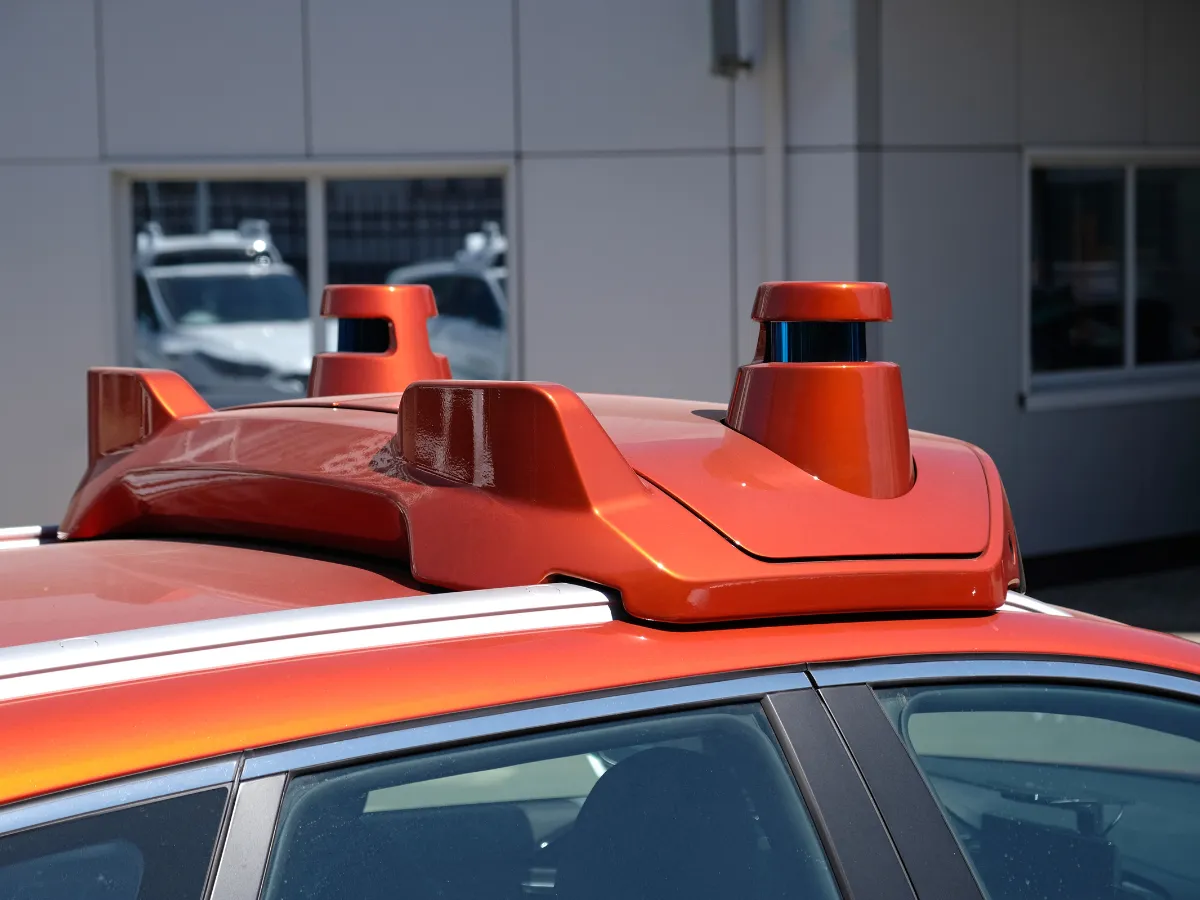
Soluções para sistemas ADAS
Nossos sensores GNSS/INS fornecem dados precisos de posição, velocidade e orientação em tempo real. Eles garantem um desempenho confiável mesmo dentro de túneis ou desfiladeiros urbanos. Com calibração robusta, baixa latência e fácil integração, nossas soluções auxiliam no desenvolvimento de veículos e sistemas ADAS mais seguros, inteligentes e autônomos.

Ellipse-D

Ekinox Micro

Ekinox-D
Folheto de aplicações para veículos
Nossos folhetos oferecem informações abrangentes para atender às suas necessidades. Projetados para serem informativos e atraentes, eles servem como um recurso valioso tanto para clientes quanto para parceiros e partes interessadas.
Nossos casos de uso
A SBG Systems apoia o desenvolvimento e a validação de Sistemas Avançados de Assistência ao Motorista (ADAS) com soluções de navegação inercial de alta precisão.
Descubra como nossos clientes integraram nossa tecnologia para aprimorar a segurança, o desempenho e a inovação em aplicações ADAS.





Eles falam sobre nós
Descubra como clientes e líderes do setor reconhecem a SBG Systems como pioneira em soluções inerciais. Eles valorizam nossa experiência em aplicações de veículos autônomos e ADAS. Nossa tecnologia inovadora combina sensores inerciais de alto desempenho com recursos avançados de GNSS, estabelecendo o padrão de precisão e confiabilidade em ambientes de direção complexos.


Explore outras aplicações de veículos autônomos
As soluções de navegação inercial da SBG Systems dão suporte a diversas aplicações de veículos autônomos além dos carros de passeio tradicionais. Nossos sensores fornecem dados precisos de posicionamento, orientação e movimento para veículos terrestres não tripulados e robôs de entrega. Eles também atendem a ônibus autônomos e máquinas industriais com desempenho em tempo real. Mesmo em ambientes sem sinal GNSS, nossa tecnologia garante navegação e controle confiáveis.
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui você encontrará respostas para as dúvidas mais comuns sobre a aplicação de sistemas ADAS que destacamos. Caso não encontre o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre os sistemas ADAS em carros e os carros autônomos?
ADAS (Sistemas Avançados de Assistência ao Motorista) melhora a segurança ao dirigir, fornecendo recursos como manutenção de faixa, controle de cruzeiro adaptativo e frenagem automática, mas requer supervisão ativa do motorista. Em contrapartida, os carros autônomos, equipados com sistemas de direção autônoma, visam automatizar totalmente a operação do veículo sem intervenção humana.
Enquanto os sistemas ADAS apoiam os motoristas auxiliando em tarefas e melhorando a segurança, os carros autônomos são projetados para lidar com todos os aspectos da condução autônoma, desde a navegação até a tomada de decisões, oferecendo um nível mais alto de automação (níveis SAE) e conveniência. Características ou recursos de ADAS são atribuídos a níveis SAE abaixo de 3 e os carros autônomos como tal correspondem ao nível mínimo 4.
O que é um giroscópio?
Um giroscópio é um sensor que mede a velocidade angular — a taxa na qual um objeto gira em torno de um ou mais eixos — e é um dos componentes fundamentais dos sistemas de navegação inercial. Seu principal objetivo é fornecer informações precisas e em tempo real sobre o movimento rotacional para que um INS ou IMU possa determinar como a orientação de um objeto evolui ao longo do tempo.
Os giroscópios modernos utilizados na navegação, especialmente nos setores aeroespacial, de defesa, marítimo e de robótica, são tipicamente baseados em tecnologias MEMS (Micro-Electro-Mechanical Systems) ou ópticas, como FOG (giroscópios de fibra óptica) e RLG (giroscópios a laser de anel). Embora seus princípios físicos sejam diferentes, todos exploram o mesmo conceito fundamental: quando um sistema rotaciona, o sensor detecta o efeito inercial resultante e o converte em um sinal elétrico.
Em um giroscópio MEMS, estruturas diminutas em vibração — frequentemente massas de silício acionadas em frequências de ressonância específicas — sofrem forças de Coriolis quando o dispositivo rotaciona. Essas forças causam alterações mensuráveis nos padrões de vibração, que são traduzidas em informações de taxa angular. Nos giroscópios ópticos, a luz que viaja em direções opostas ao longo de um circuito fechado sofre desvios de fase quando o sistema rotaciona; esse efeito Sagnac permite medições de rotação extremamente precisas e livres de deriva, sem nenhuma peça móvel.
Os giroscópios fornecem dados cruciais para os algoritmos de um sistema de navegação inercial, permitindo que o sistema calcule a atitude (inclinação lateral, arfagem e guinada). Quando combinados com acelerômetros, eles formam uma IMU, que oferece capacidade abrangente de detecção de movimento. Giroscópios de alta qualidade reduzem a deriva, aumentam a estabilidade e permitem que o sistema de navegação funcione de maneira confiável mesmo em ambientes sem sinal GPS. Em aplicações como orientação de VANTs, munições loitering, controle de AUVs, compensação de caturro marítimo ou navegação de veículos autônomos, a precisão do giroscópio impacta diretamente a capacidade do sistema de manter uma trajetória precisa e estável.
O que é posição relativa?
Posição relativa refere-se ao deslocamento de uma plataforma móvel, medido em relação a um ponto de partida conhecido, em vez de um sistema de coordenadas geográficas absoluto. Em vez de expressar a localização em termos de latitude, longitude e altitude, a posição relativa descreve o quão longe e em qual direção a plataforma se moveu de seu referencial inicial.
Um INS calcula isso integrando acelerações e taxas de rotação medidas ao longo do tempo: os acelerômetros determinam as mudanças na velocidade, e essas velocidades são então novamente integradas para obter as mudanças na posição, tudo expresso dentro de um referencial de coordenadas definido, como o body frame ou um local navigation frame.
Como a posição relativa não depende de sinais externos — GNSS, radiofaróis ou pontos de referência —, ela é extremamente valiosa em ambientes sem sinal de GPS, operações internas, navegação subaquática ou qualquer missão em que apenas o movimento desde o último ponto conhecido seja necessário.
No entanto, a precisão da posição relativa degrada-se ao longo do tempo devido ao desvio (drift) causado por ruídos e vieses dos sensores, razão pela qual as soluções INS frequentemente combinam dados inerciais com fontes de auxílio como GNSS, odômetros, DVLs ou barômetros para limitar o crescimento do erro. Em última análise, a posição relativa fornece uma forma contínua e autônoma de rastrear o movimento, constituindo a base dos sistemas de navegação por estimativa (dead reckoning), orientação e controle em muitas aplicações aeroespaciais, marítimas e robóticas.
