自动驾驶车辆的精准导航与定位
我们的运动与导航传感器为高级驾驶辅助系统(ADAS)和自动驾驶汽车带来了诸多优势,有助于提高安全性、精度和性能。这些传感器集成了惯性导航系统(INS)和 GNSS(全球导航卫星系统)等先进技术,即使在恶劣环境中也能提供关于车辆定位、运动和姿态的实时、高精度数据。
我们以在传感器工程、广泛的标定技术和滤波算法方面的专业知识而闻名。我们的 INS 结合了来自加速度计、陀螺仪和 GNSS 的数据,以提供高度精确和可靠的定位信息。
我们的技术是高精度绘制道路及周边环境地图的核心,能够使车辆在复杂环境中导航、精准遵循预定路线并安全运行。
提高定位和地图匹配的精度
我们的惯性导航系统结合使用加速度计和陀螺仪来测量车辆的加速度和角速度,而不依赖外部 GNSS 系统。当与 GNSS 在紧耦合传感器融合算法中配对时,它能够提供连续、高精度的轨迹,即使在 GNSS 信号中断期间也是如此。
对于 ADAS 应用而言,这种实时可靠性至关重要:借助集成的 INS+GNSS 系统,即使信号丢失,INS 也能保持平稳的路径,提供准确的方向和位置数据,帮助车辆在高清(HD)地图上与正确的道路区段保持对齐。组合系统可实现精确定位,这对于车辆了解其相对于路标的确切位置或防止因 GNSS 异常值导致不安全的操作至关重要。
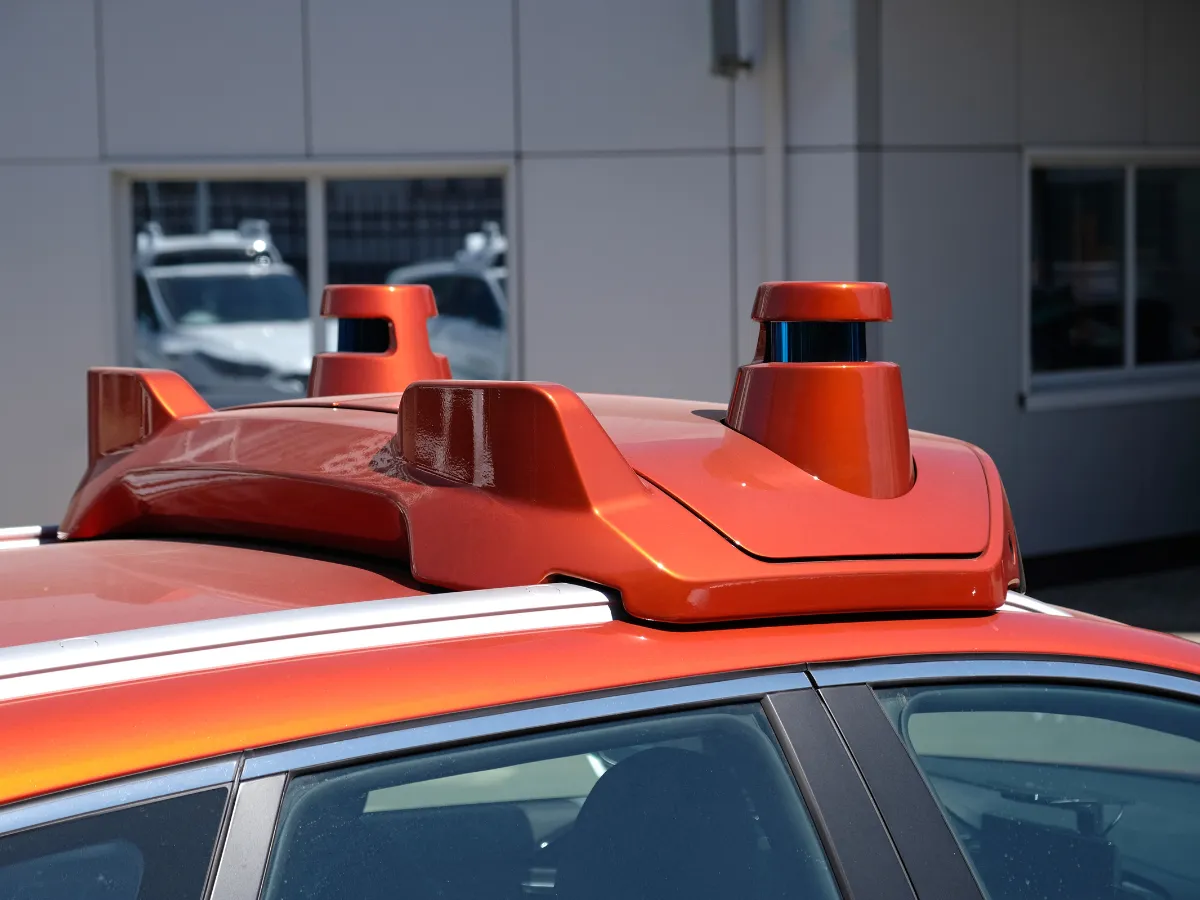
ADAS 系统解决方案
我们的 GNSS/INS 传感器可实时提供准确的位置、速度和姿态数据。即使在隧道或城市峡谷内部,它们也能确保可靠的性能。凭借稳健的校准、低延迟和易于集成的特点,我们的解决方案可支持更安全、更智能、更具自主性的车辆或 ADAS 系统。

Ellipse-D

Ekinox Micro

Ekinox-D
车辆应用手册
我们的宣传册提供了全面的见解,以满足您的需求。这些宣传册在设计上既信息丰富又引人入胜,是客户、合作伙伴及利益相关方都不可或缺的宝贵资源。
我们的应用场景
SBG Systems 凭借高精度惯性导航解决方案,支持高级驾驶辅助系统(ADAS)的开发与验证。
了解我们的客户如何集成我们的技术,以提升 ADAS 应用中的安全性、性能与创新。


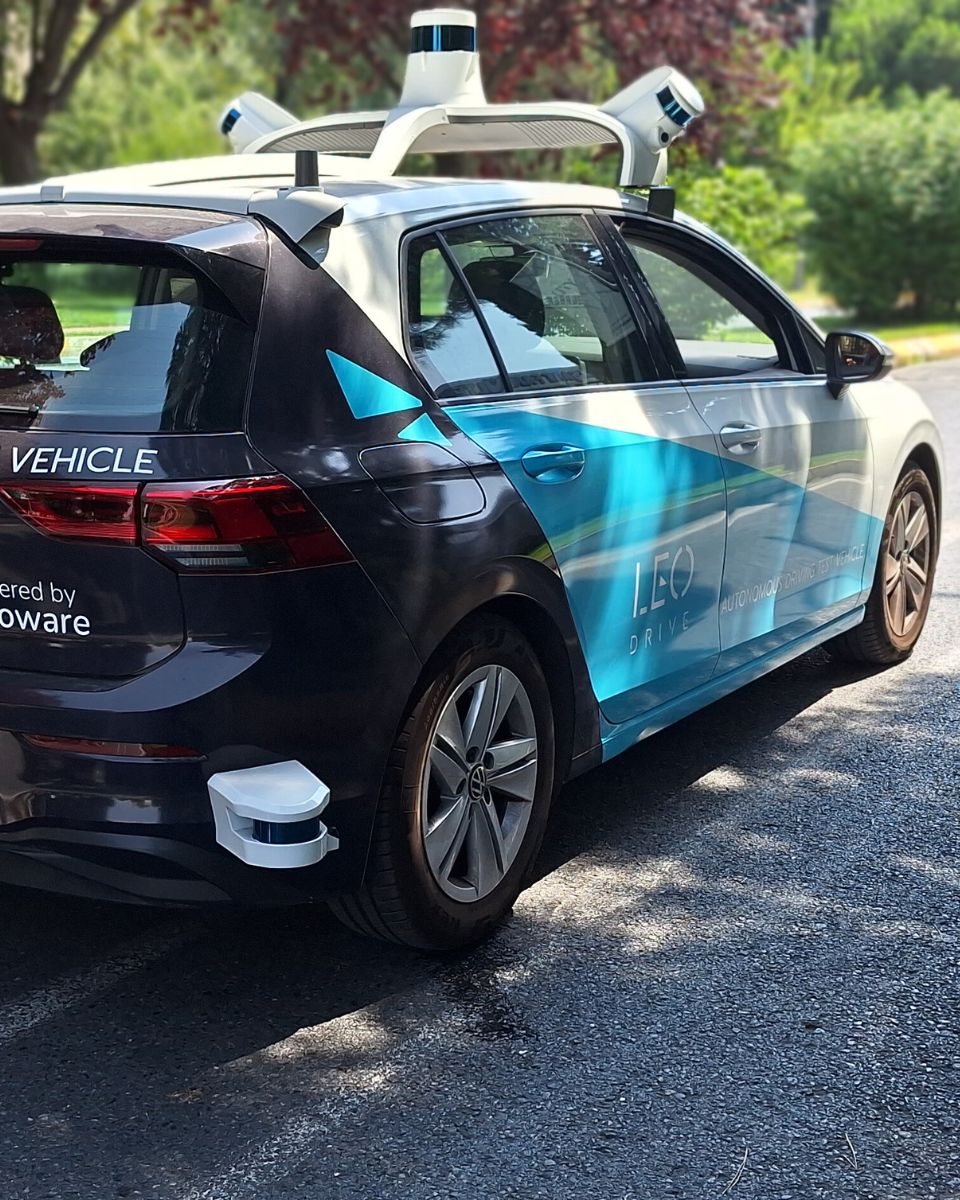



他们在谈论我们
了解客户和行业领袖如何将 SBG Systems 视为惯性解决方案的先驱。他们高度认可我们在自主车辆应用和 ADAS 领域的专业知识。我们创新的技术将高性能惯性传感器与先进的 GNSS 功能相结合,为复杂驾驶环境中的精度和可靠性树立了行业标准。


探索其他自动驾驶汽车的应用
SBG Systems 的惯性 navigation 解决方案不仅适用于传统乘用车,还支持众多自主车辆应用。我们的传感器为无人地面车辆和配送机器人提供精确的位置、姿态和运动数据。它们还能为自动驾驶穿梭巴士和工业机械提供实时的性能表现。即使在 GNSS 信号受限的环境中,我们的技术也能确保可靠的导航与控制。
你有问题吗?
欢迎访问我们的常见问题解答(FAQ)栏目!在这里,您可以找到关于我们重点介绍的ADAS系统应用的常见问题解答。如果您没能找到所需信息,欢迎直接联系我们!
汽车中的ADAS与自动驾驶汽车有什么区别?
ADAS(高级驾驶辅助系统)通过提供车道保持、自适应巡航控制和自动刹车等功能来提高驾驶安全性,但需要驾驶员主动监督。相比之下,配备自动驾驶系统的自动驾驶汽车旨在实现车辆操作的完全自动化,无需人工干预。
虽然 ADAS 通过辅助任务和提升安全性来支持驾驶员,但自动驾驶汽车旨在处理自动驾驶的方方面面(从导航到决策),从而提供更高水平的自动化(SAE 级别)和便利性。ADAS 的特性或功能归属于 SAE 3 级以下,而自动驾驶汽车本身则对应至少 4 级。
什么是陀螺仪?
陀螺仪是一种测量角速度的传感器——即物体围绕一个或多个轴旋转的速率——并且是惯性导航系统(INS)的基本组成部分之一。它的核心目的是提供关于旋转运动的精确实时信息,以便 INS 或 IMU 能够确定物体随时间推移的姿态变化。
导航中使用的现代陀螺仪,尤其是航空航天、国防、船舶和机器人技术中使用的陀螺仪,通常是 MEMS(微机电系统)或诸如FOG(光纤陀螺仪)和 RLG(环形激光陀螺仪)之类的光学技术。虽然它们的物理原理不同,但它们都利用了相同的基本概念:当系统旋转时,传感器会检测由此产生的惯性效应并将其转换为电信号。
在 MEMS 陀螺仪中,微小的振动结构(通常是以特定谐振频率驱动的硅质量)在设备旋转时会受到科里奥利力的作用。这些力会导致振动模式发生可测量的变化,进而转化为角速率信息。在光学陀螺仪中,沿闭合回路反向传播的光在系统旋转时会产生相移;这种萨尼亚克效应无需任何活动部件即可实现极其准确且漂移稳定的旋转测量。
陀螺仪将关键数据馈送到惯性导航系统的算法中,使系统能够计算姿态(横滚、俯仰和偏航)。当与加速度计结合时,它们形成 an IMU,提供全面的运动感知能力。高质量的陀螺仪可减少漂移、增强稳定性,并使导航系统即使在 GPS 信号遮挡的环境中也能可靠地运行。在无人机引导、巡飞弹、AUV 控制、海上升沉补偿或自动驾驶汽车导航等应用中,陀螺仪的精度直接影响系统保持精确稳定轨迹的能力。
什么是相对位置?
相对位置指的是移动平台相对于已知起点而非绝对地理坐标系测量的位移。相对位置不以纬度、经度和海拔高度来表示位置,而是描述了平台从其初始参考系移动了多远以及朝哪个方向移动。
INS 通过对随时间测量的加速度和旋转速率进行积分来计算此值:加速度计确定速度变化,然后这些速度再次积分以获得位置变化,所有这些都表示在定义的坐标系中,例如本体坐标系或局部导航坐标系。
由于相对位置不依赖于外部信号(如 GNSS、无线电信标或地标),因此它在 GPS 禁用环境、室内作业、水下导航或任何只需要自上次已知点以来的运动轨迹的任务中都极其有用。
然而,由于传感器偏差和噪声引起的漂移,相对位置的精度会随着时间的推移而下降,这就是为什么 INS 解决方案通常将惯性数据与 GNSS、里程计、DVL 或气压计等辅助源结合起来,以限制误差增长。归根结底,相对位置提供了一种连续且自主的方式来追踪运动,构成了许多航空航天、海洋和机器人应用中推算定位、导引和控制系统的基石。
