Coast Autonomous equipa su lanzadera sin conductor con el Ellipse-D
Nuestro sensor inercial forma parte del sistema de cartografía y localización de 7 capas de nuestro cliente para una solución de transporte autónomo.
“El Ellipse-D es un INS/GNSS totalmente integrado, muy fácil de implementar en nuestra solución”. | Coast Autonomous
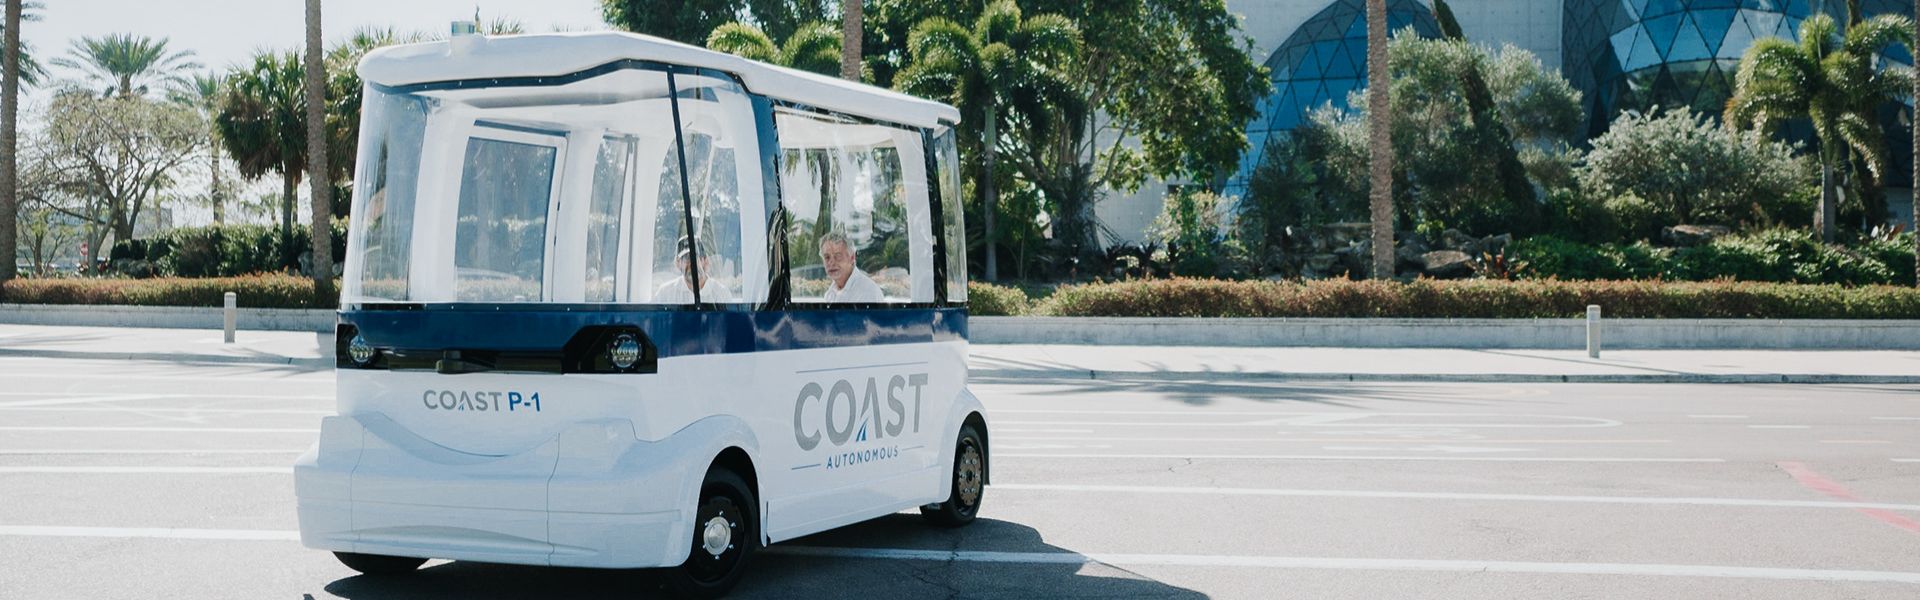
Nuestro estimado socio Coast Autonomous es una empresa que ofrece soluciones de movilidad de conducción autónoma. Desde carritos de golf autónomos hasta vehículos utilitarios. Estas soluciones integraron nuestro sensor de navegación inercial Ellipse-D en su lanzadera sin conductor P-1 más reciente.
Soluciones de transporte sin conductor en entornos urbanos
Con la idea de “devolver la ciudad a las personas”, Coast Autonomous inventó el transbordador autónomo P-1.
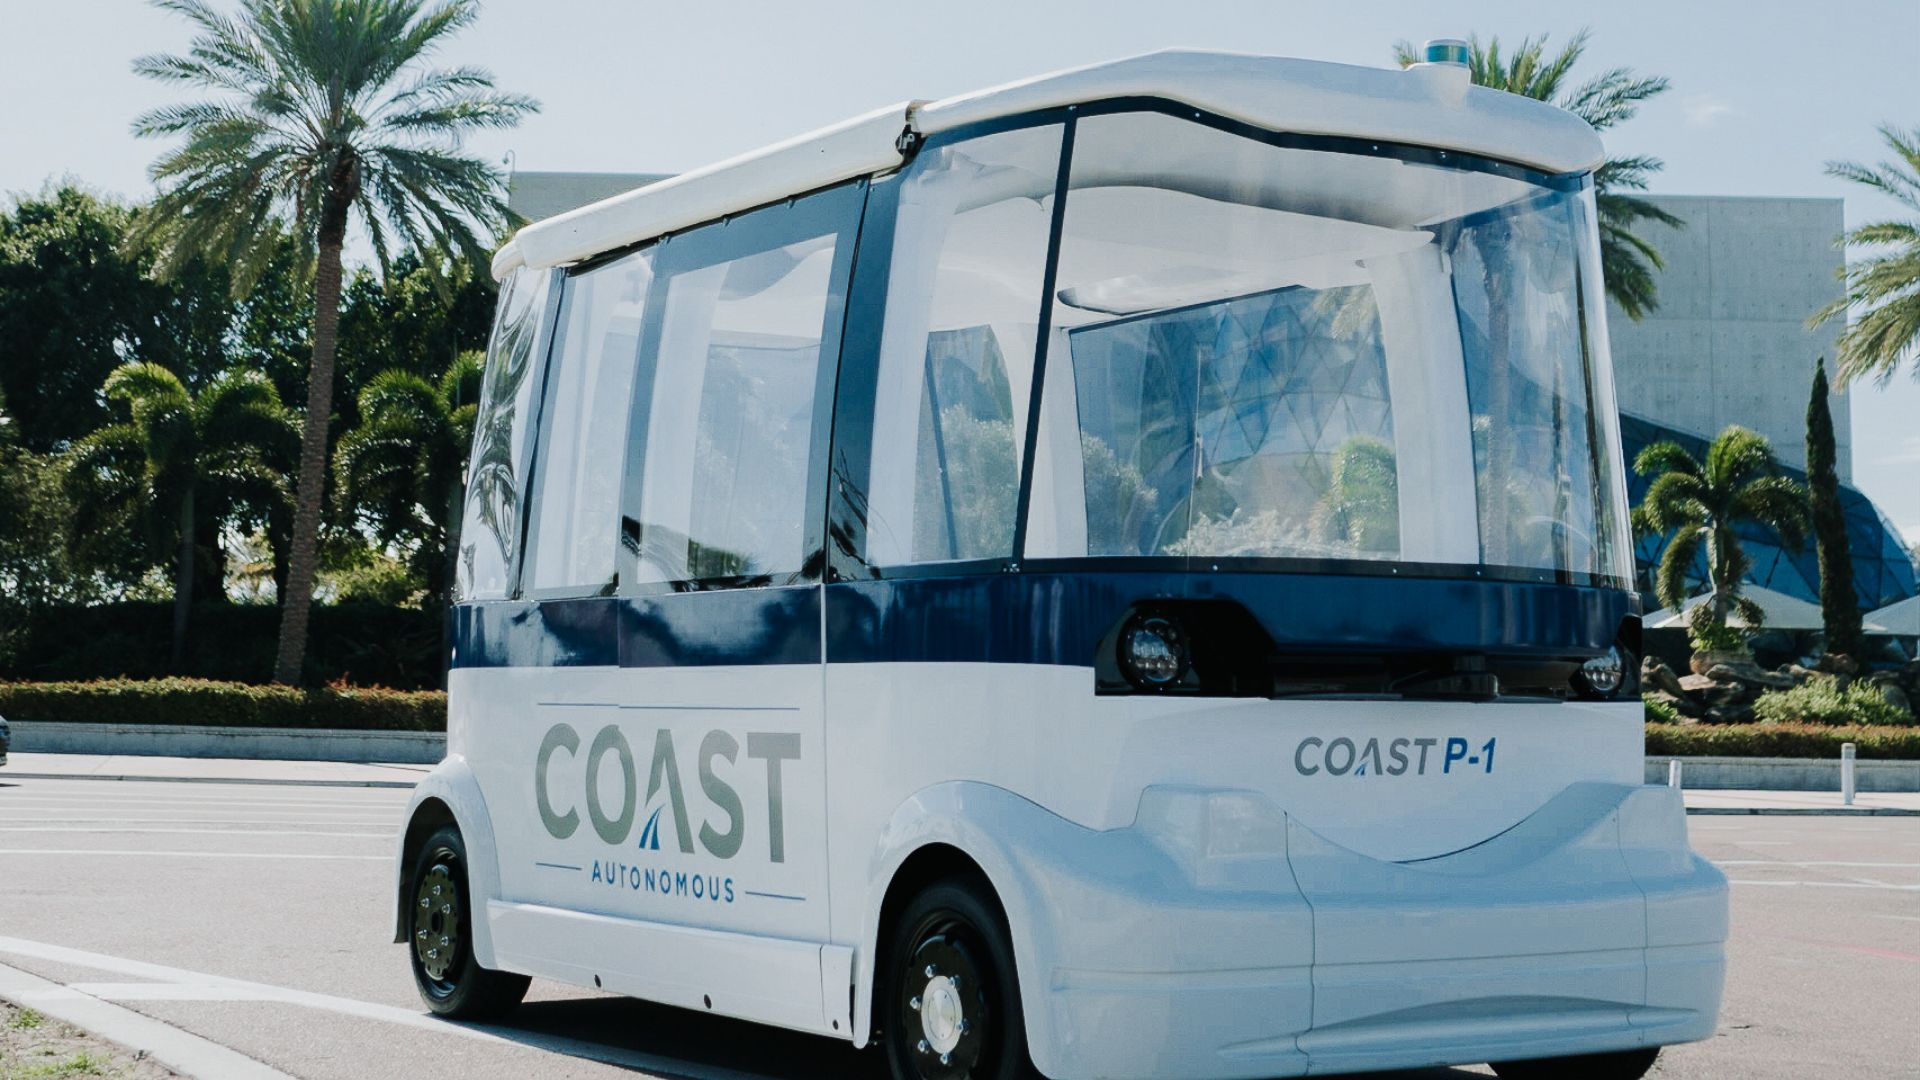
Este transbordador sin conductor ha sido diseñado para transportar personas en zonas peatonales, como entornos urbanos o campus. Puede operar tanto en tráfico mixto como en carriles de alta velocidad.
Tres características clave para el desarrollo de un transbordador de este tipo son la seguridad, la experiencia del pasajero y la velocidad adecuada, con el vehículo analizando siempre su entorno para determinar su velocidad y comportamiento.
La tecnología de Coast Autonomous garantiza un viaje seguro y cómodo a velocidades variables con paradas suaves.
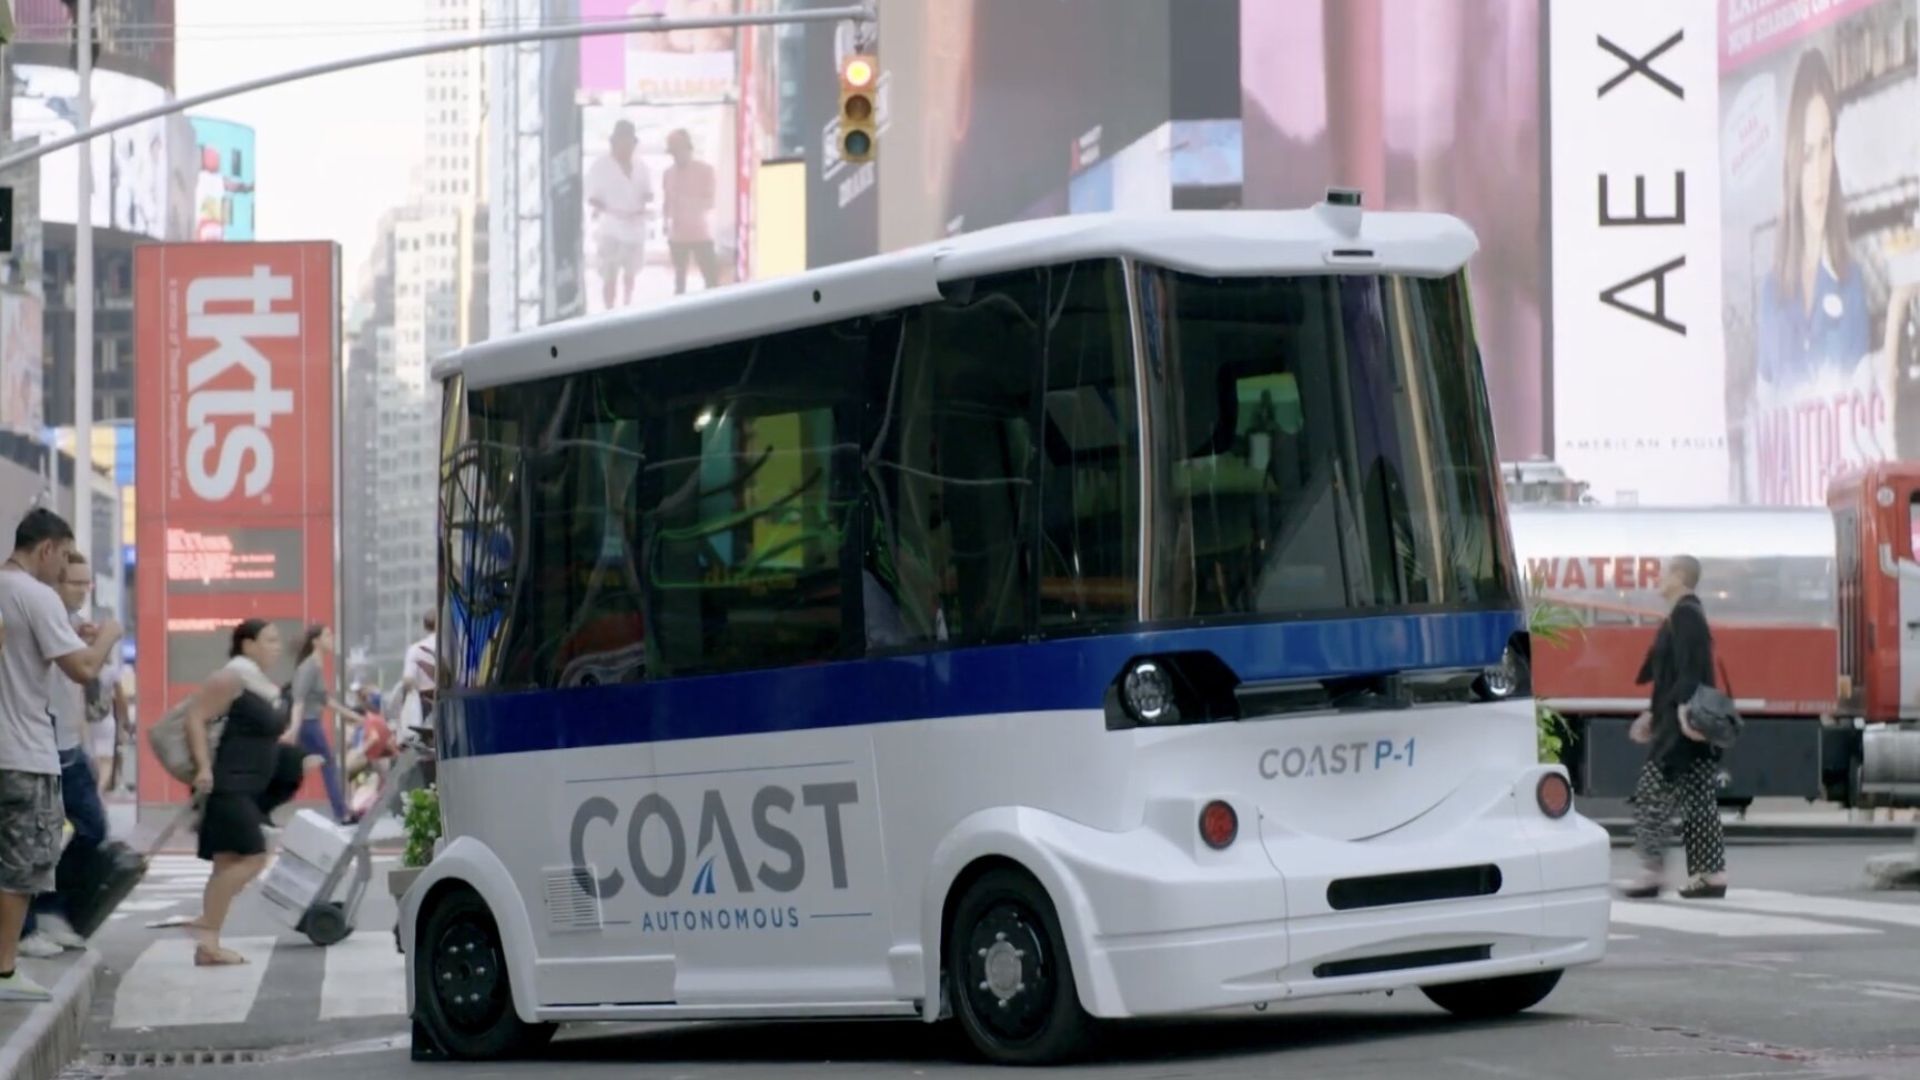
La solución se ha probado con éxito más de 60 veces en siete países, transportando de forma segura a más de 120 000 pasajeros. Una de las pruebas tuvo lugar en la concurrida zona peatonal de Broadway en la ciudad de Nueva York, conocida como una «zona muy difícil para el GNSS».
Determinar la ubicación y dirección de la lanzadera autónoma
La empresa desarrolló un Sistema Autónomo de Nivel 6 totalmente integrado que incluye robótica e inteligencia artificial (IA), gestión y supervisión de flotas, así como localización y mapeo.
Mientras un software robótico controla el vehículo, una inteligencia artificial determina cómo debe comportarse y tomar decisiones basándose en su entorno.
En cuanto al mapeo y la localización, la empresa no solo depende de GPS/GNSS o balizas para la navegación.
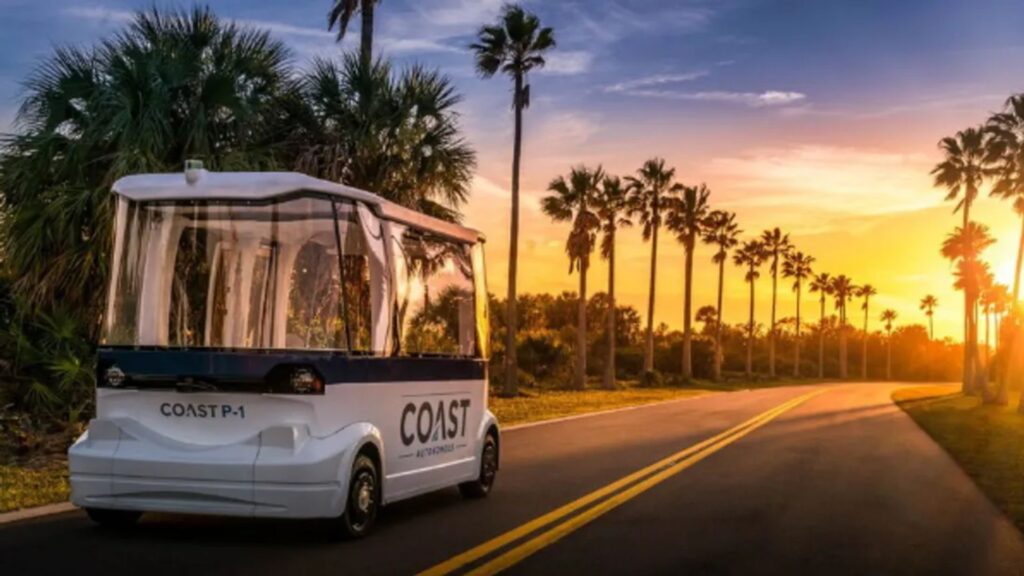
Construyeron un sistema completo utilizando 7 tecnologías diferentes, como inercial y SLAM. Esto permite al transbordador navegar en interiores e incluso en condiciones adversas, como cerca de edificios o bajo marquesinas.
Dado que estas tecnologías son complementarias, el sistema puede determinar cuál es la mejor a utilizar en un momento específico o en cualquier entorno.
Las siete capas de localización son:
– SLAM óptico.
– SBG Ellipse-D RTK GNSS/INS con GNSS de doble antena y sensor de velocidad
– Odometría para navegación a estima
– SLAM LiDAR 2D
– SLAM LiDAR 3D
Cuando el RTK GNSS/INS se vuelve más pequeño y económico
El Ellipse-D era un Sistema de Navegación Inercial que integraba una antena dual y un GNSS RTK de doble frecuencia, el cual también era compatible con nuestro software de postprocesamiento Qinertia.
Dado que toda la línea de productos de la serie Ellipse se ha renovado recientemente, esta solución ahora ha sido reemplazada por el Ellipse-D de 3ª generación.
Este nuevo INS/GNSS conserva todas sus características anteriores en un paquete de menor tamaño y peso, e incorpora una potente arquitectura de 64 bits que permite un filtrado de gama alta.
El consumo de energía también se ha reducido. Diseñado para aplicaciones de automoción, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuáles son los niveles de autonomía de los vehículos autónomos?
Los niveles de autonomía de los vehículos autónomos están clasificados en seis niveles (del Nivel 0 al Nivel 5) por la Sociedad de Ingenieros de Automoción (SAE), definiendo el grado de automatización en la operación del vehículo. Aquí tiene un desglose:
- Nivel 0: Sin automatización – El conductor humano controla completamente el vehículo en todo momento, contando únicamente con sistemas pasivos como alertas y avisos.
- Nivel 1: Asistencia al conductor – El vehículo puede ayudar con la dirección o con la aceleración/desaceleración, pero el conductor humano debe mantener el control y supervisar el entorno (por ejemplo, el control de crucero adaptativo).
- Nivel 2: Automatización parcial – El vehículo puede controlar simultáneamente tanto la dirección como la aceleración y deceleración, pero el conductor debe permanecer atento y preparado para tomar el control en cualquier momento (por ejemplo, el Autopilot de Tesla o el Super Cruise de GM).
- Nivel 3: Automatización Condicional – El vehículo puede gestionar todos los aspectos de la conducción en determinadas condiciones, pero el conductor humano debe estar preparado para intervenir cuando el sistema lo solicite (por ejemplo, conducción en autopista). El conductor no necesita supervisar activamente, pero debe permanecer alerta.
- Nivel 4: Alta automatización – El vehículo puede realizar todas las tareas de conducción de forma autónoma dentro de condiciones o entornos específicos (como zonas urbanas o autopistas) sin intervención humana. Sin embargo, en otros entornos o bajo circunstancias especiales, es posible que un humano deba conducir.
- Nivel 5: Automatización completa – El vehículo es totalmente autónomo y puede gestionar todas las tareas de conducción en cualquier condición sin intervención humana. No se necesita conductor y el vehículo puede operar en cualquier lugar y bajo cualquier circunstancia.
Estos niveles ayudan a definir la evolución de la tecnología de vehículos autónomos, desde la asistencia básica al conductor hasta la autonomía total.
¿Qué es la georreferenciación en los sistemas de construcción autónomos?
La georreferenciación en los sistemas de construcción autónomos se refiere al proceso de alinear los datos de construcción, como mapas, modelos o mediciones de sensores, con coordenadas geográficas del mundo real. Esto garantiza que todos los datos recopilados o generados por máquinas autónomas, como drones, robots o equipos pesados, se posicionen con precisión en un sistema de coordenadas global, como la latitud, la longitud y la altitud.
En el contexto de la construcción autónoma, la georreferenciación es fundamental para garantizar que la maquinaria opere con precisión en grandes obras de construcción. Permite la colocación precisa de estructuras, materiales y equipos mediante el uso de tecnologías de posicionamiento basadas en satélites, como el GNSS (Sistemas Globales de Navegación por Satélite), para vincular el proyecto a una ubicación del mundo real.
La georreferenciación permite automatizar y controlar con precisión tareas como la excavación, la nivelación o el depósito de materiales, lo que mejora la eficiencia, reduce los errores y garantiza que la construcción siga las especificaciones de diseño. También facilita el seguimiento del progreso, el control de calidad y la integración con sistemas de información geográfica (SIG) y modelado de información de construcción (BIM) para una mejor gestión de proyectos.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
