Conozca SAF2Nav: nuestra nueva pila de navegación resiliente
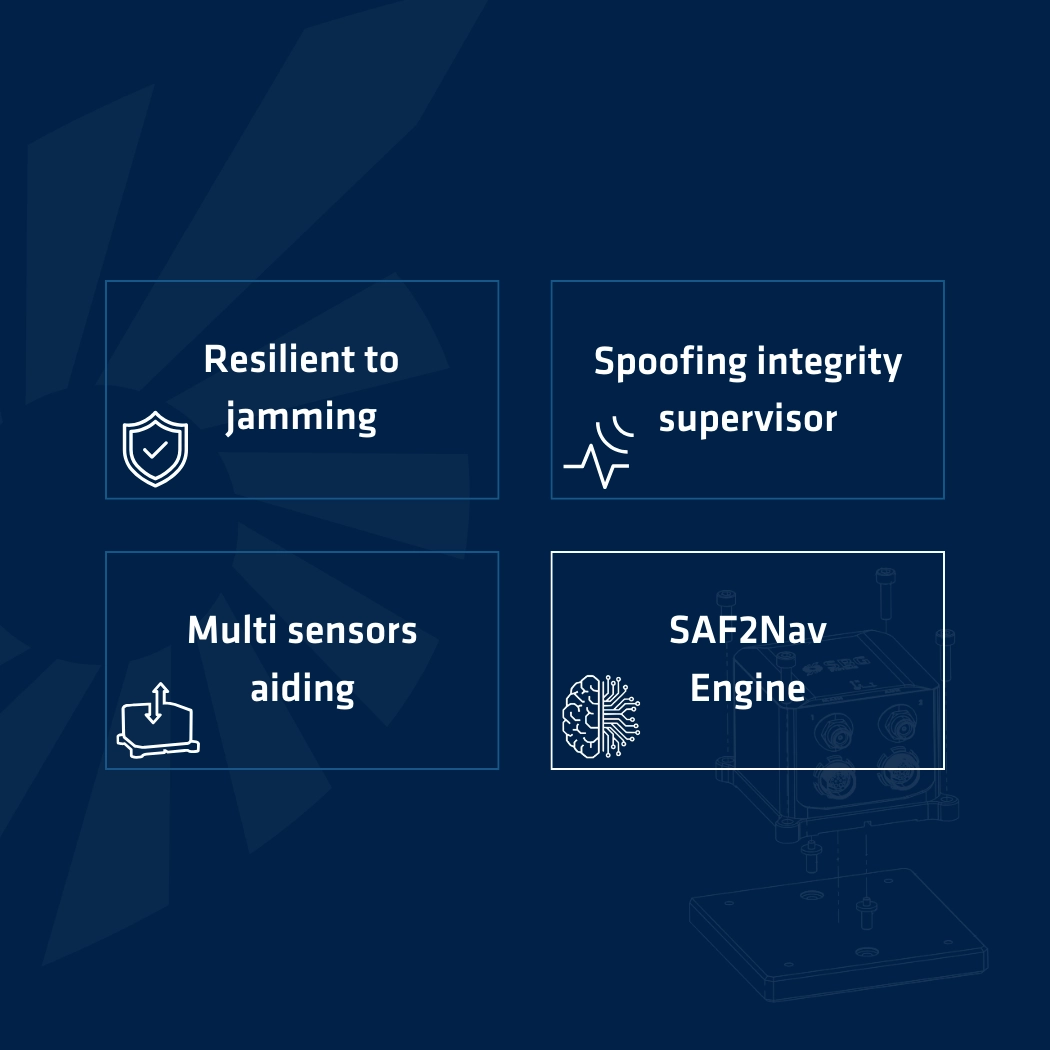
En una época en la que ya no se puede dar por sentada la fiabilidad del GNSS, SAF2Nav establece un nuevo estándar para la navegación resiliente. Desarrollado por SBG Systems, este conjunto de herramientas de navegación va más allá de los límites de la inercia tradicional mediante la fusión de múltiples fuentes de datos para ofrecer un posicionamiento continuo y fiable, incluso en los entornos más hostiles con interferencias y suplantación de identidad (jamming y spoofing).
Basado en casi dos décadas de experiencia en fusión de sensores, SAF2Nav combina un marco de integración modular «plug-and-play» con un avanzado motor de fusión de integridad de doble etapa. Juntos, permiten una integración fluida de sensores de terceros al tiempo que garantizan el rechazo automático de valores atípicos, la supervisión continua de la integridad y un rendimiento fiable en dinámicas terrestres, aéreas y marítimas.
SAF2Nav refleja nuestro compromiso continuo de ofrecer una navegación en la que pueda confiar, hoy y mañana. Esta capacidad ya está disponible mediante una simple actualización de firmware para los sistemas de la serie Ellipse (versión 3.3) y los productos Ekinox/Apogee/Quanta/Navsight (versión 6.0).
El GNSS y sus fuentes de errores
Explore los fundamentos del GNSS y sus precisiones. Conozca la trilateración, las mediciones de señales, las fuentes de error y las técnicas para un posicionamiento preciso.
Acceder al artículo completo
Correcciones diferenciales de DGPS a PPK
Descubra cómo las tecnologías avanzadas de corrección GNSS como DGNSS, SBAS, RTK y PPK mejoran la precisión del posicionamiento hasta el nivel centimétrico.
Acceder al artículo completo
Resolución de ambigüedades en posicionamiento preciso en el punto (PPP)
Obtenga más información sobre la resolución de ambigüedades en el posicionamiento por punto preciso (PPP) y cómo puede lograr una precisión centimétrica con GNSS sin depender de estaciones de referencia locales o de una infraestructura terrestre densa.
Acceder al artículo completo
Efecto de los errores atmosféricos en RTK y PPK
Descubra cómo nuestra tecnología Ionoshield puede mitigar los efectos de la ionosfera en las correcciones RTK y PPK.
Acceder al artículo completo
Introducción a la tecnología MEMS
Explore los fundamentos de la tecnología MEMS. Conozca las categorías de sensores, los rangos de medición, la gestión de vibraciones y las técnicas para un posicionamiento preciso.
Acceder al artículo completo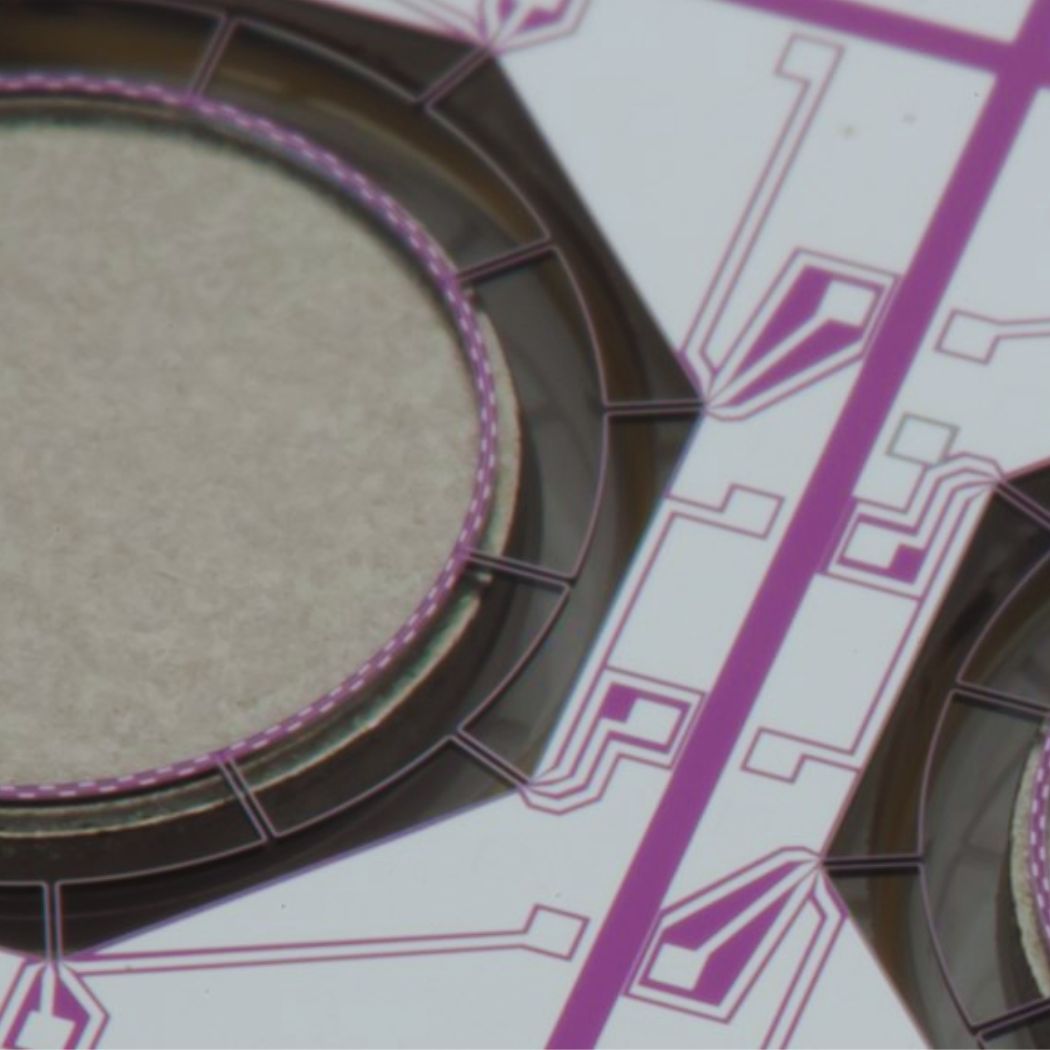
Artículos científicos
Llevamos a cabo múltiples proyectos de investigación para diseñar productos innovadores y eficientes.
Para diseñar y fabricar soluciones fiables y de alto rendimiento, la investigación avanzada y el intercambio de datos científicos con expertos del sector son esenciales. Por esta razón, participamos regularmente como ponentes en eventos especializados y compartimos nuestros conocimientos a través de artículos científicos.
A continuación, encontrará algunas de nuestras publicaciones más recientes que hemos presentado en eventos como ION GNSS, Inertial Sensors and Systems, entre otros.
