Mejora de la navegación en vehículos autónomos
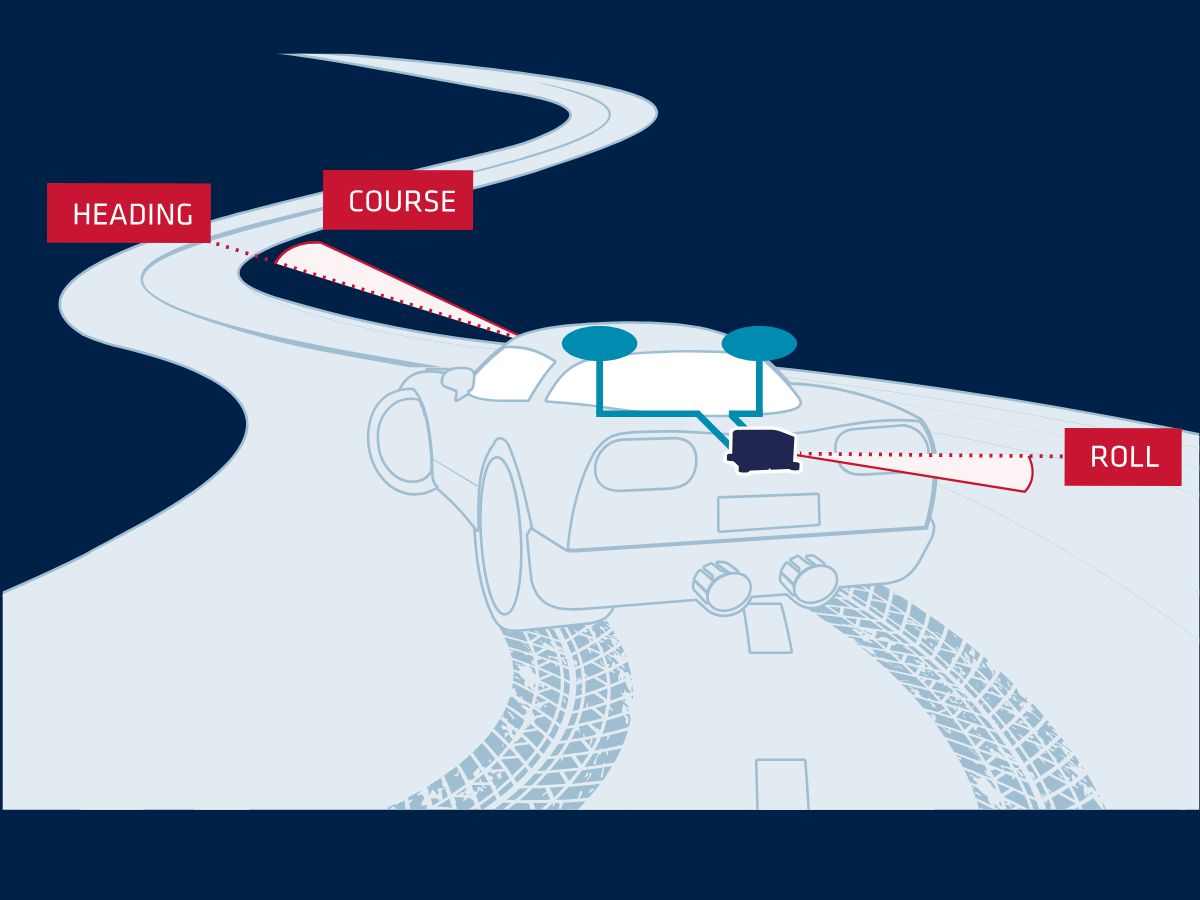
Nuestros Sistemas de Navegación Inercial (INS) proporcionan balanceo (roll), cabeceo (pitch) y rumbo (heading) en tiempo real, integrados con un receptor GNSS para mantener la precisión durante las interrupciones de señal. Sincronizan y estabilizan con precisión equipos adicionales, como LiDAR o cámaras, para aplicaciones de vehículos sin conductor.
Además, la integración de un INS con otros sensores genera una comprensión exhaustiva del entorno del vehículo. Asimismo, esta integración permite la navegación en escenarios complejos y dinámicos con mayor precisión.
Mejora de la seguridad y fiabilidad de los vehículos autónomos
Uno de los entornos más desafiantes para los vehículos autónomos son las zonas urbanas, donde las señales GNSS pueden verse obstruidas por edificios altos y las condiciones del tráfico pueden cambiar rápidamente. El INS proporciona la precisión y la fiabilidad necesarias para navegar por estos entornos de forma segura.
Nuestros sensores INS utilizan tecnología de Sistemas Microelectromecánicos (MEMS). Esto permite disponer de sensores más pequeños, precisos y de menor consumo energético, mejorando el rendimiento general del INS en vehículos autónomos.
Sistemas de navegación inercial para coches autónomos
Nuestros Sistemas de Navegación Inercial están diseñados para proporcionar la precisión y fiabilidad inigualables necesarias para navegar por entornos complejos, como cañones urbanos, con total confianza.
Hemos creado soluciones INS avanzadas que se integran a la perfección con los sistemas de su vehículo autónomo, ofreciendo datos en tiempo real que garantizan un posicionamiento preciso y un control fluido y exacto. Desde calles urbanas hasta terrenos desafiantes, dotamos a su tecnología de conducción autónoma de las capacidades de navegación robustas y de alto rendimiento necesarias para lograr un funcionamiento autónomo seguro, fiable y eficiente.
Descubra nuestras soluciones para vehículos autónomos
Impulse el futuro de la movilidad autónoma con nosotros, donde la innovación se une a la precisión y cada trayecto se guía con una exactitud inigualable. Descubra nuestras soluciones para la navegación de vehículos autónomos.

Ellipse-D

Ekinox Micro

Ekinox-D
Folleto de aplicaciones autónomas
¡Reciba nuestro folleto al instante en su bandeja de entrada!
Casos prácticos
Explore cómo nuestra tecnología inercial transforma el panorama de los vehículos autónomos en nuestra sección de casos de estudio. Estos ejemplos del mundo real muestran cómo nuestros sensores avanzados permiten una navegación precisa y un rendimiento sólido. Nuestras soluciones mejoran la seguridad en entornos urbanos complejos y garantizan una funcionalidad óptima cuando las señales GNSS no están disponibles.

Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping
Detección de defectos en vías de TREALIS con Apogee Navsight
Posicionamiento de tranvías y trenes
Cómo GapEOD potencia la seguridad en los estudios geofísicos con Ellipse
Posicionamiento de tranvías y trenes


Hablan de nosotros
Conozca de primera mano la experiencia de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo que nuestros sensores tienen en aplicaciones prácticas de vehículos autónomos.



Explore otras aplicaciones potenciales para vehículos autónomos
Los vehículos autónomos están transformando sectores mucho más allá del transporte. Desde la agricultura y la logística hasta la construcción y la vigilancia, las tecnologías de navegación avanzada permiten operaciones más inteligentes, seguras y eficientes. Explore la amplia gama de aplicaciones innovadoras impulsadas por la autonomía.
¿Tiene alguna pregunta?
Encuentre respuestas a las preguntas más frecuentes sobre las aplicaciones que presentamos. Nuestra sección de preguntas frecuentes ofrece explicaciones claras para cada aplicación destacada, ayudando a los usuarios a comprender los casos de uso prácticos y sus beneficios. Además, si no encuentra la información que necesita, puede ponerse en contacto con nosotros directamente.
¿Cómo funcionan los vehículos autónomos?
Los vehículos autónomos están equipados con sistemas sofisticados que les permiten desplazarse y controlarse sin intervención humana. Estos vehículos utilizan una combinación de sensores de conducción autónoma y algoritmos para percibir su entorno, tomar decisiones y realizar tareas de conducción autónoma. El objetivo es lograr una autonomía total, en la que el vehículo pueda gestionar todos los aspectos de la conducción de forma segura y eficiente.
Los vehículos autónomos dependen de un conjunto de tecnologías clave para percibir su entorno. Estas incluyen:
- GNSS (Sistema Global de Navegación por Satélite): para obtener actualizaciones en tiempo real sobre la posición, la velocidad y la dirección del vehículo autónomo.
- INS (Sistemas de Navegación Inercial): para mantener la precisión en caso de cortes de señal GNSS. Proporciona actualizaciones en tiempo real sobre la posición, la velocidad y la dirección del coche autónomo.
- LiDAR (Light Detection and Ranging): uso de haces láser para crear un mapa 3D detallado del entorno del vehículo. Esta tecnología ayuda al automóvil a detectar y medir los objetos que lo rodean, incluidos otros vehículos, peatones y señales de tráfico.
- Radar (Radio Detection and Ranging): uso de ondas de radio para detectar la velocidad, la distancia y la dirección de los objetos. El radar es especialmente útil en condiciones meteorológicas adversas y para detectar objetos a mayor distancia.
- Cámaras: para capturar información visual del entorno del vehículo, incluidas las marcas viales, los semáforos y las señales de tráfico. Son esenciales para interpretar indicios visuales complejos y tomar decisiones basadas en datos visuales.
¿Cuál es la diferencia entre los sistemas ADAS y los vehículos autónomos?
Los sistemas ADAS (Advanced Driver Assistance Systems) mejoran la seguridad vial al proporcionar funciones como el mantenimiento de carril, el control de crucero adaptativo y el frenado automático, pero requieren la supervisión activa del conductor. En contraste, los vehículos autónomos, equipados con sistemas de conducción autónoma, buscan automatizar por completo la operación del vehículo sin intervención humana.
Mientras que los sistemas ADAS apoyan a los conductores ayudando en las tareas y mejorando la seguridad, los coches autónomos están diseñados para gestionar todos los aspectos de la conducción autónoma, desde la navegación hasta la toma de decisiones, ofreciendo un nivel superior de automatización (niveles SAE) y comodidad. Las características o funciones de los sistemas ADAS se atribuyen a los niveles SAE inferiores al 3, y los coches autónomos como tal corresponden al menos al nivel 4.
¿Cómo funciona el GPS?
El GPS (Sistema de Posicionamiento Global) funciona mediante el uso de una constelación de satélites, una sincronización precisa y la trilateración para determinar su posición en cualquier lugar de la Tierra.
Aquí tiene la explicación más sencilla y clara:
1: los satélites transmiten señales
Alrededor de 30 satélites GPS orbitan la Tierra, cada uno transmitiendo continuamente:
– Su posición exacta en el espacio
– La hora exacta en que se envió la señal (utilizando relojes atómicos)
Estos señales viajan a la velocidad de la luz.
2 – Su receptor mide el tiempo de propagación
Un receptor GPS (en su teléfono, dron, INS, etc.) capta señales de múltiples satélites.
Al medir cuánto tardó en llegar cada señal, se calcula la distancia:
distancia = velocidad de la luz × tiempo de propagación
3 – La trilateración calcula su ubicación
Para hallar su posición, el receptor utiliza la trilateración (no la triangulación):
- Con 1 satélite → podría estar en cualquier punto de una esfera
- Con 2 satélites → las circunferencias se intersectan
- Con 3 satélites → dos posibles puntos
- Con 4 satélites → su posición 3D exacta + corrección de reloj
Su receptor no cuenta con un reloj atómico, por lo que el cuarto satélite es necesario para corregir los errores de sincronización.
4 – Las correcciones mejoran la precisión
El GPS en bruto presenta errores debidos a:
- Atmósfera (ionosfera, troposfera)
- Deriva del reloj del satélite
- Errores en la predicción de órbitas
- Reflexiones multitrayecto (señales que rebotan en los edificios)
Para mejorar la precisión:
- SBAS (por ejemplo, WAAS, EGNOS) proporciona correcciones en tiempo real
- Las técnicas RTK y PPP corrigen los errores hasta alcanzar un nivel centimétrico
- El acoplamiento INS (IMU + GPS) suaviza y compensa los vacíos durante la pérdida de señal
6 – Resultado final
El receptor combina todos los datos para estimar:
- Latitud
- Longitud
- Altitud
- Velocidad
- Tiempo preciso
Los receptores GPS modernos hacen esto decenas o cientos de veces por segundo.
¿Qué es un INS?
Un INS (Sistema de Navegación Inercial) es una solución de navegación autónoma que determina la posición, orientación y velocidad de una plataforma utilizando únicamente sensores inerciales, típicamente:
- Acelerómetros (miden la aceleración lineal)
- Giróscopos (miden la rotación angular)
¿Cómo funciona?
Los giróscopos realizan un seguimiento de la rotación de la plataforma (alabeo, cabeceo y guiñada). Los acelerómetros miden el movimiento a lo largo de tres ejes. Un filtro de navegación (habitualmente un filtro de Kalman) integra estas mediciones a lo largo del tiempo para calcular:
- Posición (x, y, z)
- Velocidad
- Actitud (orientación)
Características clave
- Completamente autónomo: No se necesitan señales externas para operar
- Alta tasa de actualización: A menudo cientos o miles de mediciones por segundo
- Funciona en cualquier entorno: opera bajo tierra, bajo el agua, en interiores y en entornos sin cobertura GPS.
- La precisión depende de la categoría del sensor: abarca desde IMU de categoría comercial hasta INS de categoría táctica y de navegación.
Aplicaciones comunes
- Aeroespacial y defensa: misiles, UAV, municiones merodeadoras, vehículos blindados
- Marina: AUV, USV, barcos, sistemas hidrográficos
- Robótica terrestre: vehículos autónomos, SLAM, AGV
- Topografía y cartografía: sistemas de cartografía móvil, LiDAR
- Industrial: estabilización, seguimiento de movimiento
