Navigazione e posizionamento precisi per veicoli autonomi
I nostri sensori di movimento e navigazione offrono numerosi vantaggi per i sistemi avanzati di assistenza alla guida (ADAS) e i veicoli autonomi, contribuendo a migliorare sicurezza, precisione e prestazioni. Questi sensori integrano tecnologie avanzate come i Sistemi di Navigazione Inerziale (INS) e i sistemi GNSS (Global Navigation Satellite System) per fornire dati in tempo reale e di elevata precisione sul posizionamento, sul movimento e sull'orientamento del veicolo, anche in ambienti complessi.
Siamo rinomati per la nostra competenza nell'ingegneria dei sensori, nelle tecniche di calibrazione avanzate e negli algoritmi di filtraggio. I nostri INS combinano i dati provenienti da accelerometri, giroscopi e GNSS per fornire informazioni di posizionamento estremamente accurate e affidabili.
La nostra tecnologia rappresenta un elemento fondamentale per mappare le strade e i dintorni con elevata precisione e consentire ai veicoli di navigare in ambienti complessi, seguire accuratamente percorsi predefiniti e operare in sicurezza.
Fusione dei sensori ottimizzata e prestazioni affidabili in ogni condizione
I dati INS vengono fusi con GNSS, telecamere, LiDAR, radar e altri sensori per creare un sistema di percezione robusto e affidabile. Questa fusione consente una localizzazione precisa e resiliente, essenziale per il mantenimento della corsia, il controllo della dinamica del veicolo e la guida autonoma, migliorando al contempo sicurezza e affidabilità.
Le tecnologie autonome e ADAS richiedono prestazioni costanti indipendentemente dalle condizioni ambientali. Tutti i nostri sensori sono progettati per un funzionamento robusto in ambienti difficili (temperature e vibrazioni) e in presenza di una complessa ricezione dei segnali GNSS, dove le nostre soluzioni INS garantiscono una navigazione continua quando la ricezione dei segnali satellitari risulta difficoltosa all'ingresso di tunnel, parcheggi sotterranei o durante la guida in aree urbane circondate da edifici alti.
Miglioramento della precisione della localizzazione e dell'allineamento con la mappa
I nostri sistemi di navigazione inerziale utilizzano una combinazione di accelerometri e giroscopi per misurare l'accelerazione e la velocità angolare di un veicolo senza dipendere da segnali GNSS esterni. Se abbinati al GNSS in un algoritmo di fusione a zero accoppiamento (tightly coupled), forniscono una traiettoria continua e altamente precisa, anche durante le interruzioni del segnale GNSS.
Per le applicazioni ADAS, questa affidabilità in tempo reale è fondamentale: con un sistema INS+GNSS integrato, l'INS mantiene una traiettoria costante anche in caso di perdita dei segnali, fornendo indicazioni accurate e dati sulla posizione per facilitare l'allineamento del veicolo con il corretto segmento stradale sulla mappa ad alta definizione (HD). Il sistema combinato consente una localizzazione precisa, essenziale affinché il veicolo comprenda la sua posizione esatta rispetto agli elementi stradali o eviti manovre non sicure causate da valori anomali del GNSS.
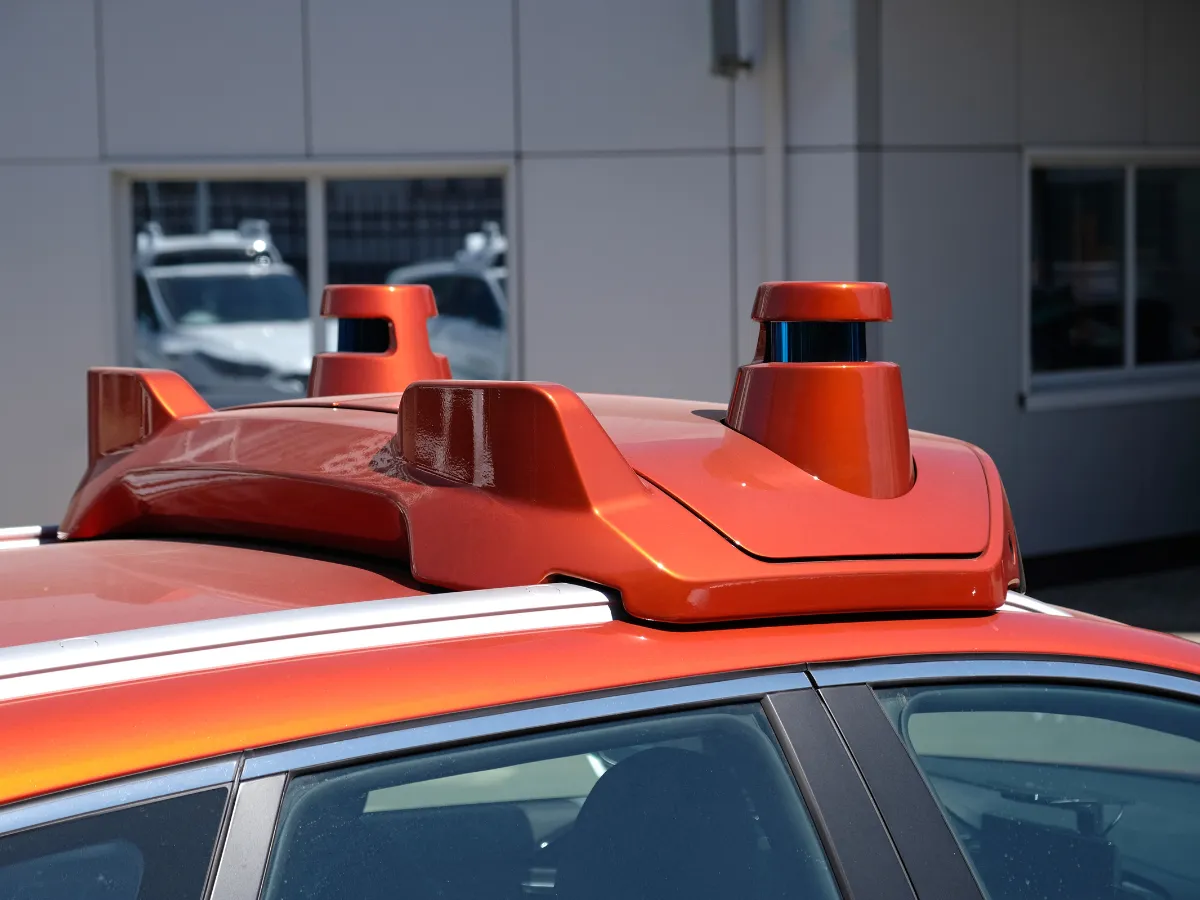
Soluzioni per sistemi ADAS
I nostri sensori GNSS/INS forniscono dati accurati di posizione, velocità e orientamento in tempo reale. Garantiscono prestazioni affidabili anche all'interno di tunnel o canyon urbani. Grazie a una calibrazione robusta, bassa latenza e facile integrazione, le nostre soluzioni supportano veicoli o sistemi ADAS più sicuri, intelligenti e autonomi.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure sulle applicazioni per veicoli
I nostri opuscoli offrono informazioni complete per soddisfare le vostre esigenze. Realizzati per essere al tempo stesso informativi e accattivanti, rappresentano una risorsa preziosa per clienti, partner e stakeholder.
I nostri casi d'uso
SBG Systems supporta lo sviluppo e la validazione di sistemi avanzati di assistenza alla guida (ADAS) con soluzioni di navigazione inerziale ad alta precisione.
Scopri come i nostri clienti hanno integrato la nostra tecnologia per migliorare sicurezza, prestazioni e innovazione nelle applicazioni ADAS.

Ellipse utilizzato nella navigazione di veicoli autonomi
Navigazione autonoma
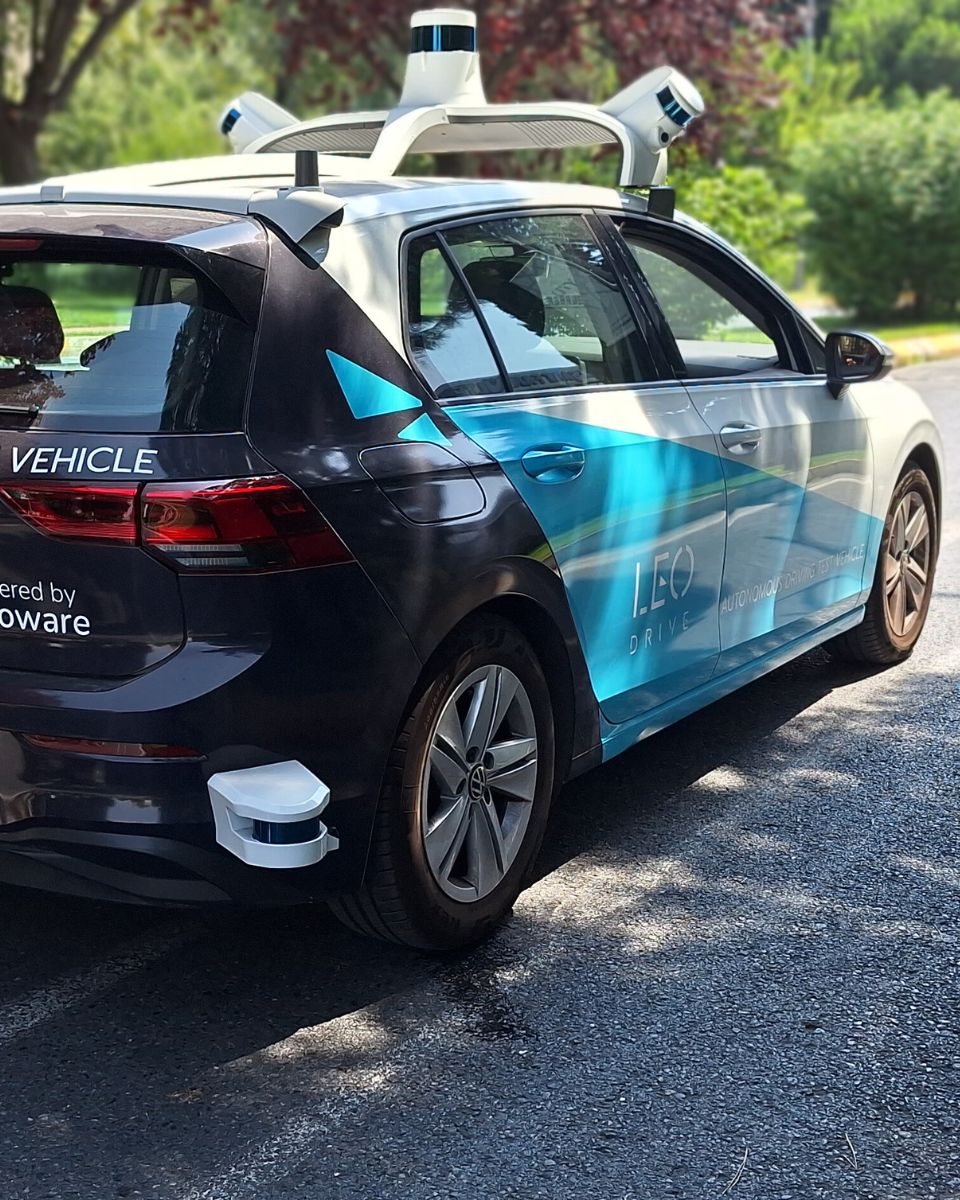
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile


Si parla di noi
Scopri come clienti e leader del settore riconoscono SBG Systems come pioniere nelle soluzioni inerziali. Apprezzano la nostra esperienza nelle applicazioni per veicoli autonomi e ADAS. La nostra tecnologia innovativa combina sensori inerziali ad alte prestazioni con funzionalità GNSS avanzate, stabilendo lo standard di precisione e affidabilità in ambienti di guida complessi.


Scopri altre applicazioni dei veicoli autonomi
Le soluzioni di navigazione inerziale di SBG Systems supportano molteplici applicazioni di veicoli autonomi oltre alle tradizionali autovetture. I nostri sensori consentono di ottenere dati precisi su posizionamento, orientamento e movimento per veicoli terrestri senza conducente e robot di consegna. Trovano impiego anche su navette autonome e macchine industriali, garantendo prestazioni in tempo reale. Anche in ambienti in cui il GNSS non è disponibile, la nostra tecnologia assicura navigazione e controllo affidabili.
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti relative all'applicazione dei sistemi ADAS che vi presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra i sistemi ADAS nelle auto e le auto a guida autonoma?
I sistemi ADAS (Advanced Driver Assistance Systems) migliorano la sicurezza alla guida grazie a funzioni quali il mantenimento della corsia, il cruise control adattivo e la frenata automatica, ma richiedono la supervisione attiva del conducente. Al contrario, le auto a guida autonoma, dotate di sistemi di guida autonoma, mirano ad automatizzare completamente il funzionamento del veicolo senza alcun intervento umano.
Mentre l'ADAS supporta i conducenti assistendoli nelle mansioni e migliorando la sicurezza, le auto a guida autonoma sono progettate per gestire tutti gli aspetti della guida autonoma, dalla navigazione al processo decisionale, offrendo un livello superiore di automazione (livelli SAE) e comodità. Le caratteristiche o le funzioni ADAS sono attribuite ai livelli SAE inferiori a 3 e le auto a guida autonoma in quanto tali corrispondono almeno al livello 4.
Che cos'è un giroscopio?
Un giroscopio è un sensore che misura la velocità angolare—ossia la velocità con cui un oggetto ruota attorno a uno o più assi—ed è uno degli elementi costitutivi fondamentali dei sistemi di navigazione inerziale. Il suo scopo principale è fornire informazioni precise e in tempo reale sul moto rotatorio in modo che un INS o un IMU possa determinare come l'orientamento di un oggetto si evolve nel tempo.
I moderni giroscopi utilizzati nella navigazione, in particolare nei settori aerospaziale, della difesa, marino e della robotica, si basano tipicamente su MEMS (Micro-Electro-Mechanical Systems) o su tecnologie ottiche come FOG (Fiber Optic Gyroscopes) e RLG (Ring Laser Gyroscopes). Sebbene i loro principi fisici differiscano, tutti sfruttano lo stesso concetto fondamentale: quando un sistema ruota, il sensore rileva l'effetto inerziale risultante e lo converte in un segnale elettrico.
In un giroscopio MEMS, minuscole strutture vibranti, spesso masse di silicio guidate a specifiche frequenze di risonanza, subiscono forze di Coriolis quando il dispositivo ruota. Queste forze provocano variazioni misurabili nei pattern di vibrazione, che vengono tradotte in informazioni sulla velocità angolare. Nei giroscopi ottici, la luce che viaggia in direzioni opposte lungo un anello chiuso subisce sfiati di fase quando il sistema ruota; questo effetto Sagnac consente misurazioni della rotazione estremamente accurate e stabili alla deriva senza alcuna parte in movimento.
I giroscopi alimentano dati cruciali negli algoritmi di un sistema di navigazione inerziale, consentendo al sistema di calcolare l'assetto (beccheggio, rollio e imbardata). Se combinati con gli accelerometri, formano un'IMU, che fornisce una capacità completa di rilevamento del movimento. I giroscopi di alta qualità riducono la deriva, migliorano la stabilità e consentono al sistema di navigazione di funzionare in modo affidabile anche in ambienti privi di GPS. In applicazioni come la guida di UAV, munizioni circuitanti (loitering munitions), controllo di AUV, compensazione del beccheggio marittimo (heave compensation) o navigazione di veicoli autonomi, l'accuratezza del giroscopio influisce direttamente sulla capacità del sistema di mantenere una traiettoria precisa e stabile.
Che cos’è la posizione relativa?
La posizione relativa si riferisce allo spostamento di una piattaforma in movimento misurato rispetto a un punto di partenza noto, piuttosto che a un sistema di coordinate geografiche assolute. Invece di esprimere la posizione in termini di latitudine, longitudine e altitudine, la posizione relativa descrive quanto lontano e in quale direzione la piattaforma si è mossa dal suo sistema di riferimento iniziale.
Un INS calcola questo integrando nel tempo le accelerazioni e le velocità di rotazione misurate: gli accelerometri determinano le variazioni di velocità, e queste velocità vengono poi integrate nuovamente per ottenere le variazioni di posizione, il tutto espresso all'interno di un sistema di riferimento definito, come il body frame o un local navigation frame.
Poiché la posizione relativa non si basa su segnali esterni - GNSS, radiofari o punti di riferimento - è estremamente preziosa in ambienti privi di segnale GPS, operazioni al chiuso, navigazione subacquea o qualsiasi missione in cui sia richiesto solo il movimento a partire dall'ultimo punto noto.
Tuttavia, l'accuratezza della posizione relativa degrada nel tempo a causa della deriva causata dai bias dei sensori e dal rumore, motivo per cui le soluzioni INS combinano spesso i dati inerziali con fonti di ausilio come GNSS, odometri, DVL o barometri per limitare la crescita degli errori. In definitiva, la posizione relativa fornisce un modo continuo e autonomo per tracciare il movimento, costituendo la spina dorsale dei sistemi di navigazione stima (dead reckoning), guida e controllo in molte applicazioni aerospaziali, marine e robotiche.
