Точна навігація та визначення місцезнаходження для автономних транспортних засобів
Наші датчики руху та навігації пропонують численні переваги для вдосконалених систем допомоги водієві (ADAS) та автономних транспортних засобів, сприяючи підвищенню безпеки, точності та продуктивності. Ці датчики інтегрують передові технології, такі як інерціальні навігаційні системи (INS) та GNSS (глобальна супутникова навігаційна система), щоб надавати високоточні дані про положення, рух та орієнтацію транспортного засобу в реальному часі навіть у складних умовах.
Ми відомі своєю експертизою в проєктуванні датчиків, методами розширеного калібрування та алгоритмами фільтрації. Наші INS поєднують дані акселерометрів, гіроскопів та GNSS для забезпечення високоточної та надійної інформації про положення.
Наша технологія є основою для картографування доріг і навколишнього середовища з високою точністю, дозволяючи транспортним засобам орієнтуватися в складних умовах, точно слідувати заздалегідь визначеними маршрутами та безпечно рухатися.
Удосконалена інтеграція даних з датчиків та надійна робота за будь-яких умов
Дані INS об'єднуються з даними GNSS, камер, LiDAR, радарів та інших сенсорів для створення надійної та впевненої системи сприйняття. Таке злиття забезпечує точне та стійке позиціювання, що є критично важливим для утримання в смузі руху, контролю динаміки транспортного засобу та автономного керування, одночасно підвищуючи безпеку та надійність.
Технології автономного керування та систем допомоги водієві (ADAS) вимагають стабільної продуктивності незалежно від умов навколишнього середовища. Усі наші датчики розроблені для надійної роботи в суворих умовах (температури та вібрації) і складного приймання сигналів GNSS, де наші рішення INS забезпечують безперервну навігацію в разі погіршення приймання супутникових сигналів під час в'їзду в тунелі, на підземні паркінги або під час руху в міських районах серед високих будівель.
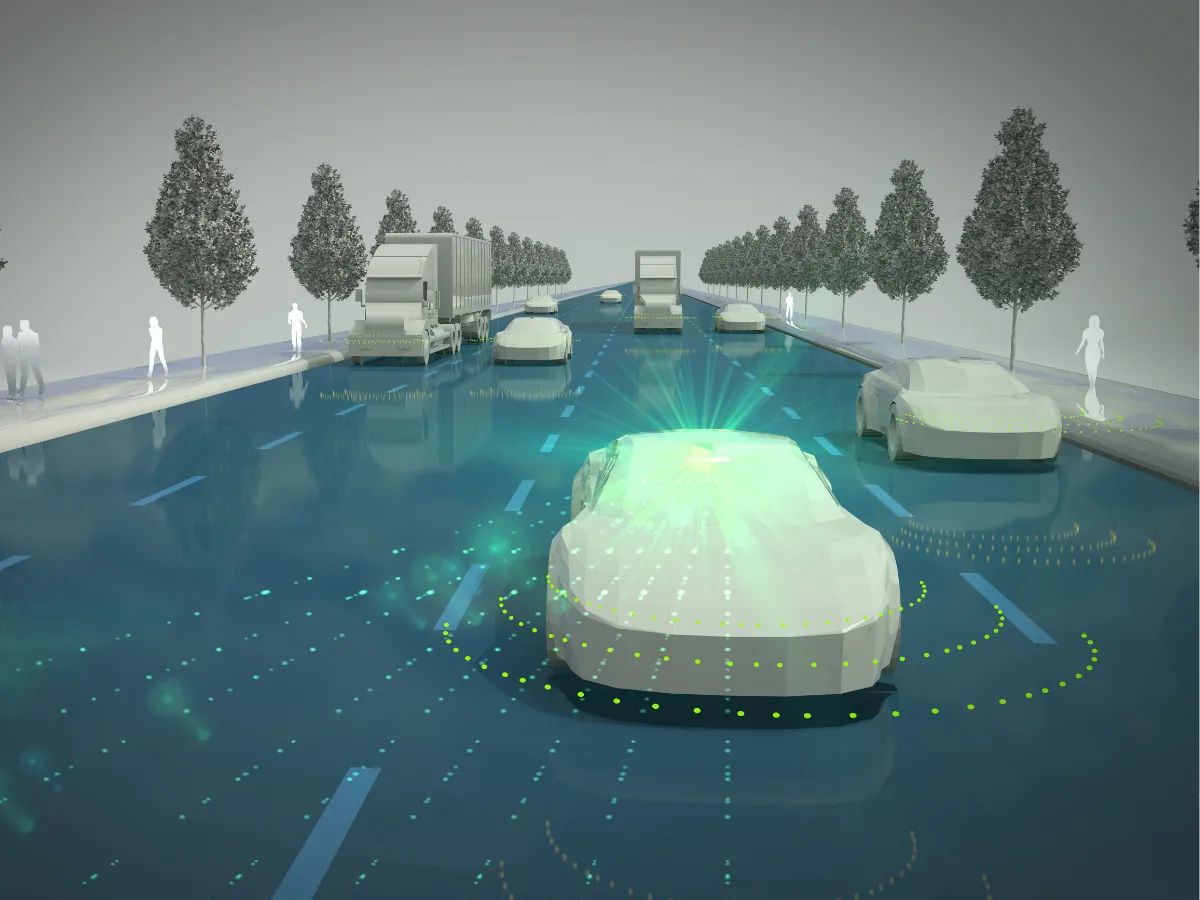
Підвищення точності локалізації та зіставлення з картою
Наші інерціальні навігаційні системи використовують комбінацію акселерометрів і гіроскопів для вимірювання прискорення та кутової швидкості транспортного засобу без опори на зовнішні сигнали GNSS. У поєднанні з GNSS в алгоритмі злиття тісно пов'язаних датчиків вона забезпечує безперервну, високоточну траєкторію навіть під час збоїв GNSS.
Для додатків ADAS ця надійність у реальному часі має критичне значення: за допомогою інтегрованої системи INS+GNSS система INS підтримує стабільний шлях навіть у разі втрати сигналів, надаючи точні напрямки та дані про місцезнаходження, щоб допомогти транспортному засобу вирівнятися з правильним відрізком дороги на карті високої чіткості (HD). Комбінована система забезпечує точну локалізацію, яка є необхідною для того, щоб транспортний засіб розумів своє точне положення відносно дорожніх об'єктів або не здійснював небезпечних маневрів через похибки GNSS.
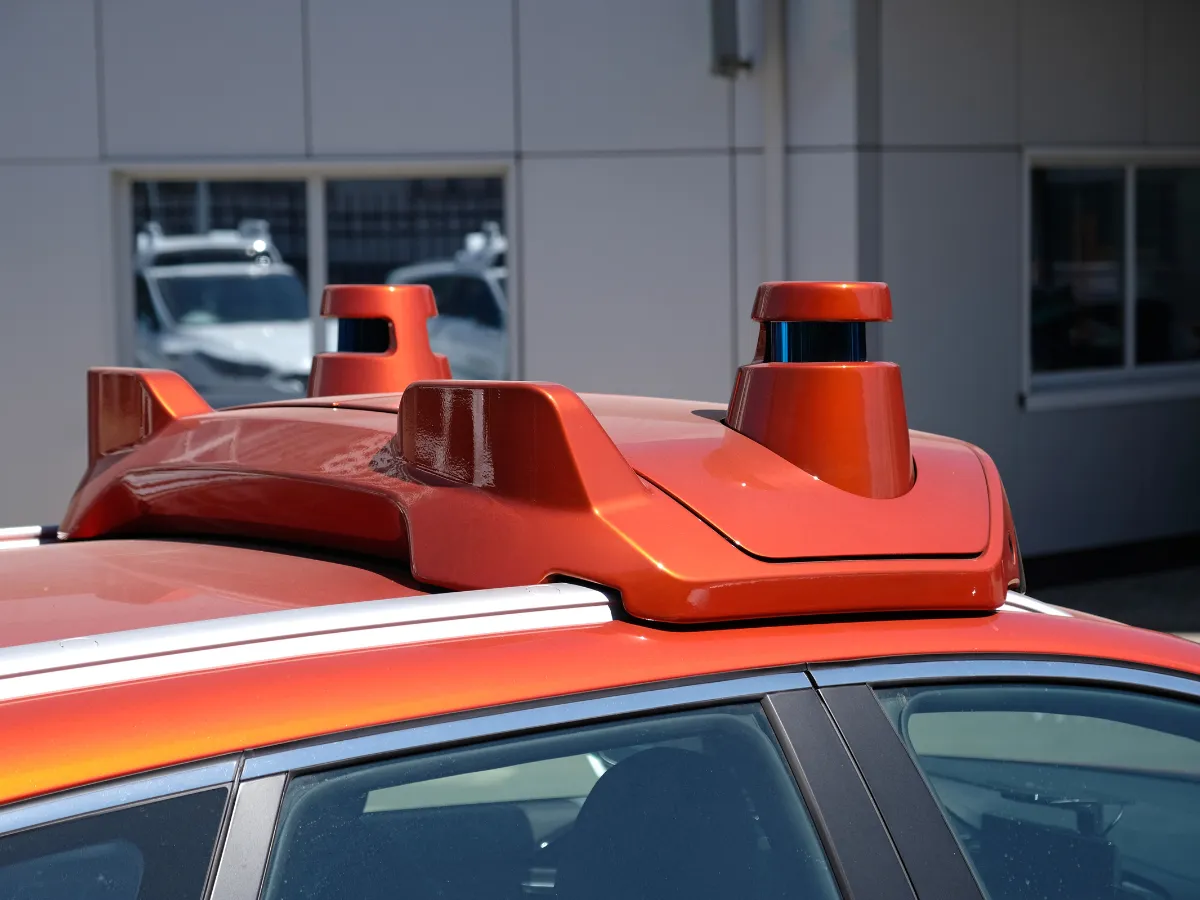
Рішення для систем ADAS
Наші датчики GNSS/INS надають точні дані про положення, швидкість та орієнтацію в реальному часі. Вони гарантують надійну роботу навіть всередині тунелів чи міських каньйонів. Завдяки надійному калібруванню, низькій затримці та легкій інтеграції наші рішення підтримують безпечніші, розумніші та більш автономні транспортні засоби або системи ADAS.

Ellipse-D

Ekinox Micro

Ekinox-D
Брошура щодо застосування у транспортних засобах
Наші брошури містять вичерпну інформацію, що відповідає вашим потребам. Створені з урахуванням як інформативної, так і цікавої форми подання, вони є цінним джерелом інформації як для клієнтів, так і для партнерів та зацікавлених сторін.
Наші приклади застосування
SBG Systems підтримує розробку та валідацію вдосконалених систем допомоги водієві (ADAS) за допомогою високоточних інерціальних навігаційних рішень.
Дізнайтеся, як наші клієнти інтегрували нашу технологію для підвищення безпеки, продуктивності та інновацій у додатках ADAS.
Безпілотний шатл з інтегрованою системою RTK INS GNSS
Автономні транспортні засоби
Ellipse використовується в навігації автономних транспортних засобів
Автономна навігація
Ellipse сприяє інноваціям в автономних транспортних засобах
Навігація автономних транспортних засобів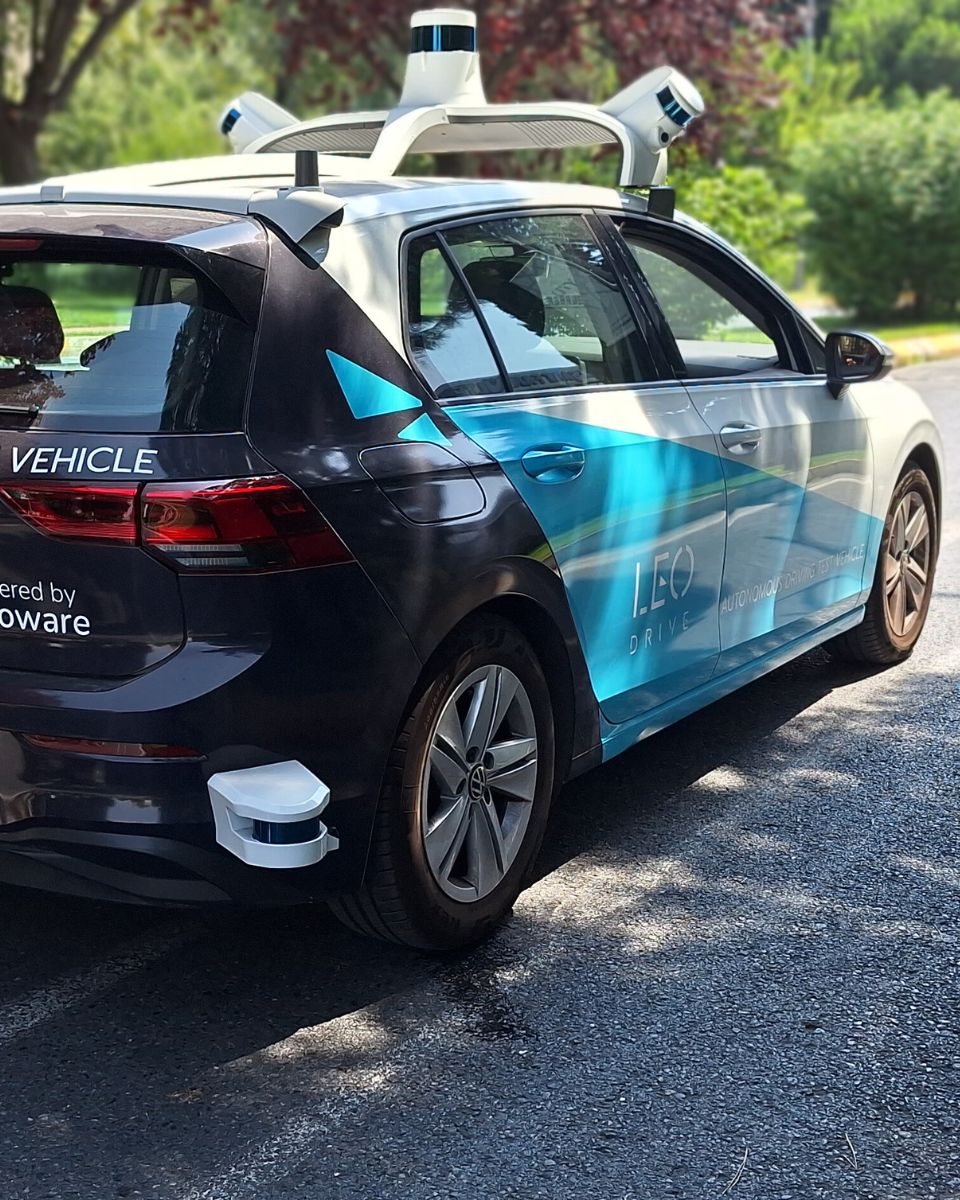
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування


Про нас говорять
Дізнайтеся, як клієнти та лідери галузі визнають SBG Systems піонером у сфері інерціальних рішень. Вони цінують нашу експертизу в застосуванні для автономних транспортних засобів та ADAS. Наша інноваційна технологія поєднує високопродуктивні інерціальні датчики з розширеними можливостями GNSS. Вона задає стандарт точності та надійності в складних умовах водіння.


Дізнайтеся про інші сфери застосування автономних транспортних засобів
Інерціальні навігаційні рішення SBG Systems підтримують безліч застосувань автономних транспортних засобів поза межами традиційних легкових автомобілів. Наші датчики забезпечують точне позиціювання, орієнтацію та дані про рух для безпілотних наземних транспортних засобів і роботів-доставників. Вони також обслуговують автономні шатли та промислові машини з продуктивністю в реальному часі. Навіть в умовах відсутності сигналу GNSS (GNSS-denied) наша технологія гарантує надійну навігацію та керування.
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо систем ADAS, про які ми розповідаємо. Якщо ви не знайдете потрібної інформації, будь ласка, звертайтеся до нас безпосередньо!
У чому полягає різниця між системами ADAS в автомобілях та безпілотними автомобілями?
Системи ADAS (Advanced Driver Assistance Systems — розширені системи допомоги водієві) підвищують безпеку руху завдяки таким функціям, як утримання смуги руху, адаптивний круїз-контроль та автоматичне гальмування, але вимагають активного контролю з боку водія. На відміну від цього, безпілотні автомобілі, оснащені системами автономного керування, призначені для повної автоматизації керування транспортним засобом без втручання людини.
Хоча ADAS підтримує водіїв, допомагаючи з виконанням завдань та підвищуючи безпеку, автономні автомобілі розроблені для керування всіма аспектами автономного водіння, від навігації до прийняття рішень, пропонуючи вищий рівень автоматизації (за рівнями SAE) та зручність. Характеристики або функції ADAS відносяться до рівням SAE нижче 3, а автономні автомобілі як такі відповідають щонайменше 4 рівню.
Що таке гіроскоп?
Гіроскоп — це датчик, який вимірює кутову швидкість — швидкість, з якою об'єкт обертається навколо однієї або кількох осей — і є одним із фундаментальних будівельних блоків інерціальних навігаційних систем. Його головна мета полягає в наданні точної інформації в реальному часі про обертовий рух, щоб INS або IMU могли визначити, як орієнтація об'єкта змінюється з часом.
Сучасні гіроскопи, що використовуються в навігації, особливо в аерокосмічній, оборонній, морській та робототехнічній галузях, зазвичай є МЕМС (мікроелектромеханічними системами) або оптичними технологіями, такими як FOG (волоконно-оптичні гіроскопи) та RLG (лазерні кільцеві гіроскопи). Хоча їхні фізичні принципи відрізняються, усі вони використовують одну й ту саму фундаментальну концепцію: коли система обертається, датчик виявляє результуючий інерціальний ефект і перетворює його на електричний сигнал.
У MEMS-гіроскопі крихітні вібруючі структури (часто кремнієві маси, що збуджуються на певних резонансних частотах) зазнають дії сил Коріоліса під час обертання пристрою. Ці сили спричиняють вимірні зміни в патернах вібрації, які перетворюються на інформацію про кутову швидкість. В оптичних гіроскопах світло, що рухається у протилежних напрямках замкнутим контуром, зазнає фазових зрушень під час обертання системи; цей ефект Саньяка забезпечує надзвичайно точні вимірювання обертання зі стабільним нулем без жодних рухомих деталей.
Гіроскопи подають важливі дані в алгоритми інерціальної навігаційної системи, дозволяючи системі обчислювати положення (roll, pitch та yaw). У поєднанні з акселерометрами вони утворюють IMU, що забезпечує всебічні можливості вимірювання руху. Високоякісні гіроскопи зменшують дрейф, підвищують стабільність і дозволяють навігаційній системі надійно працювати навіть у середовищах із забороненим або недоступним GPS. У таких застосуваннях, як наведення БПЛА, боєприпаси, що барражують, керування AUV, морська компенсація heave або навігація автономних транспортних засобів, точність гіроскопа безпосередньо впливає на здатність системи підтримувати точну та стабільну траєкторію.
Що таке відносне положення?
Відносне положення означає зміщення рухомої платформи, виміряне відносно відомої початкової точки, а не відносно абсолютної географічної системи координат. Замість того, щоб визначати місцезнаходження за допомогою широти, довготи та висоти над рівнем моря, відносне положення описує, на яку відстань і в якому напрямку платформа відхилилася від своєї початкової системи відліку.
Система « INS » обчислює ці величини шляхом інтегрування виміряних прискорень та швидкостей обертання за часом: акселерометри визначають зміни швидкості, а ці швидкості потім знову інтегруються для отримання змін положення; усі ці величини виражаються в межах визначеної системи координат, такої як система координат корпусу або локальна навігаційна система координат.
Оскільки відносне положення не залежить від зовнішніх сигналів — GNSS, радіомаяків або орієнтирів — воно надзвичайно цінне в середовищах із GNSS-denied, операціях у приміщеннях, підводній навігації чи будь-якій місії, де потрібні лише дані про рух із моменту останньої відомої точки.
Однак точність відносного положення з часом знижується через дрейф, спричинений зміщеннями датчиків і шумом, через що рішення INS часто поєднують інерціальні дані з допоміжними джерелами, такими як GNSS, одометри, DVL або барометри, щоб обмежити зростання похибки. Зрештою, відносне положення забезпечує безперервний і автономний спосіб відстеження руху, утворюючи основу для dead reckoning, систем наведення та керування в багатьох аерокосмічних, морських і робототехнічних застосуваннях.
