


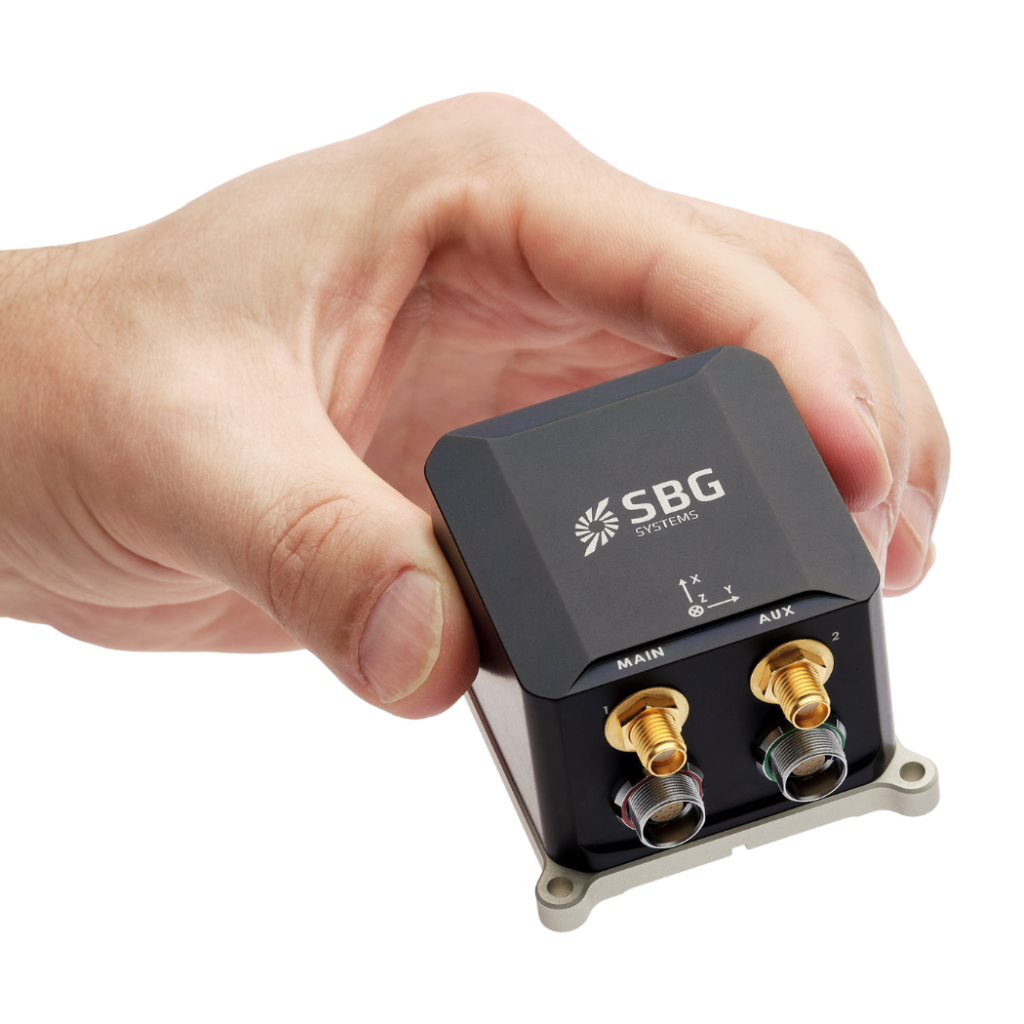

Ekinox Micro INS potente y compacto para misiones críticas
Ekinox Micro es un sistema de navegación inercial (INS) asistido por GNSS de alto rendimiento diseñado para su uso en una amplia variedad de aplicaciones terrestres, marítimas y aéreas. Este sensor en miniatura integra un receptor GNSS con sensores inerciales MEMS tácticos para proporcionar una precisión superior en condiciones difíciles.
Ekinox Micro es pequeño y ligero, pero lo suficientemente robusto como para soportar entornos duros. Está homologado según las normas MIL-STD-461, MIL-STD-1275 y MIL-STD-810.
Descubra todas las características y aplicaciones de Ekinox Micro.
Especificaciones
Rendimiento de movimiento y navegación
1.2 m Posición vertical en punto simple
1.5 m Posición horizontal RTK
0.01 m + 0.5 ppm Posición vertical RTK
0,015 m + 1 ppm Posición horizontal PPK
0,01 m + 0,5 ppm * Posición vertical PPK
0.015 m + 1 ppm * Rollo/cabeceo en punto simple
0.02 ° Rollo/cabeceo RTK
0.015 ° Rollo/cabeceo PPK
0.01 ° * Rumbo en punto simple
0.08 ° Rumbo RTK
0.05 ° Rumbo PPK
0.035 ° *
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático
Perfiles de movimiento
Buques de superficie, vehículos submarinos, levantamientos hidrográficos, aplicaciones marinas y entornos marinos adversos Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Antena dual interna Banda de frecuencia
Multifrecuencia Características GNSS
SBAS, RTK, PPK Señales GPS
L1 C/A, L2C Señales Galileo
E1, E5B Señales Glonass
L1OF, L2OF Señales Beidou
B1I, B2I Tiempo hasta la primera posición GNSS
< 24 s Interferencia y suplantación (Jamming & spoofing)
Mitigación avanzada e indicadores, OSNMA
Especificaciones ambientales y rango operativo
Clasificación IP68 (1.5 m, 2 horas) + Resistente a proyecciones de queroseno Temperatura de funcionamiento
-40 °C a 71 °C Vibraciones
3 g RMS – 20Hz a 2kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
246 000 h Cumple con
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
Interfaces
GNSS, RTCM, odómetro, DVL, magnetómetro externo Protocolos de salida
NMEA, Binario sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de datos
8 GB o 48 h a 200 Hz Tasa de salida
Hasta 200 Hz Ethernet
Dúplex completo (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST Puertos serie
RS-232/422 hasta 921 kbps: hasta 4 entradas/salidas CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
PPS, activador hasta 200 Hz, odómetro virtual – 2 salidas Sincronización IN
PPS, odómetro, marcador de eventos hasta 1 kHz – 5 entradas
Especificaciones mecánicas y eléctricas
9 a 36 VDC Consumo de energía
5.1 W CEM
RED (Directiva de Equipos de Radio) + IEC6100 + MIL-STD 461G + MIL-STD 1275E Alimentación de antena
5 V CC – máx. 150 mA por antena | Ganancia: 17 – 50 dB Peso (g)
165 g Dimensiones (La x An x Al)
42 mm x 57 mm x 60 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
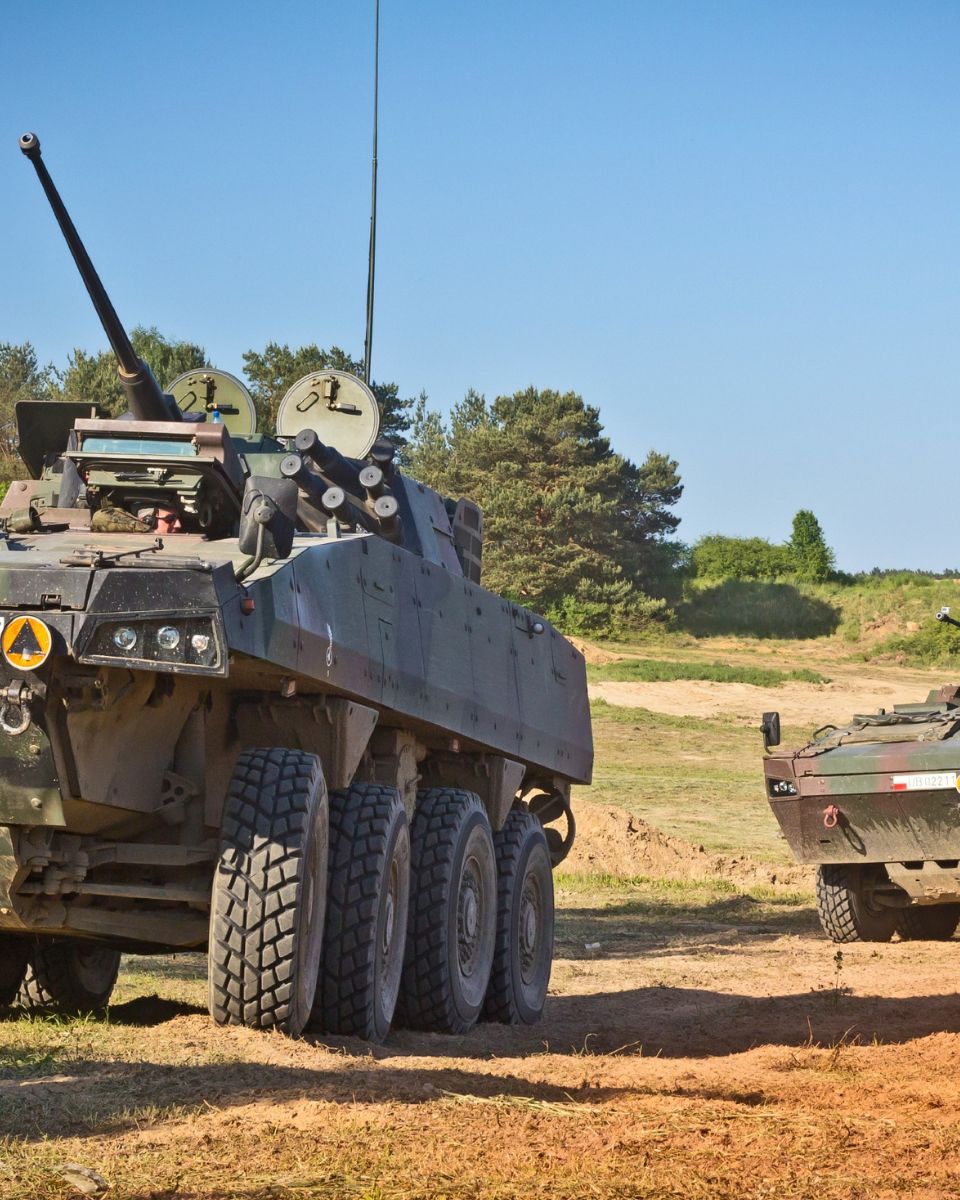
Principales aplicaciones
Desde sistemas de gestión de campos de batalla hasta la guía de vehículos autónomos y la navegación marina más exigente, Ekinox Micro ofrece una precisión, estabilidad y rendimiento en tiempo real inigualables donde la precisión es primordial. Soporta eficazmente condiciones duras, incluidas altas vibraciones, temperaturas extremas y entornos sin GNSS, garantizando una operación continua sin concesiones.
Este sistema compacto admite aplicaciones que requieren datos precisos de orientación, rumbo y posición, como la navegación de UAV, la cartografía geoespacial y la robótica móvil.
Optimice sus operaciones con el rendimiento y la fiabilidad inigualables de Ekinox Micro, diseñado para elevar las capacidades de su aplicación y garantizar un rendimiento constante donde más se necesita.
Descubra la diferencia que el INS Ekinox Micro puede marcar en sus operaciones críticas.
Hoja de datos de Ekinox Micro
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Compare Ekinox Micro con otros productos
Descubra cómo Ekinox Micro destaca frente a nuestros sensores inerciales de vanguardia, diseñados por expertos para la navegación, el seguimiento de movimiento y la medición precisa del oleaje.
-

Ekinox Micro
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Receptor GNSS
- Antena dual interna
- Ethernet
- Full duplex (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST
- Cumple con
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- Peso (g)
- 165 g
- Dimensiones (La x An x Al)
- 42 x 57 x 60 mm
-
- Posición horizontal RTK
- 0.01 m
- Rollo/cabeceo RTK
- 0.05 °
- Rumbo RTK
- 0.2 °
- Receptor GNSS
- Antena dual interna
- Ethernet
- –
- Cumple con
- MIL-STD-810
- Peso (g)
- 65 g
- Dimensiones (La x An x Al)
- 46 x 45 x 32 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.04 °
- Receptor GNSS
- Antena dual geodésica interna
- Ethernet
- Full duplex (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST
- Cumple con
- MIL-STD-810, EN60945
- Peso (g)
- 600 g
- Dimensiones (La x An x Al)
- 100 x 86 x 75 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.02 °
- Rumbo RTK
- 0.03 °
- Receptor GNSS
- Antena dual geodésica interna
- Ethernet
- Dúplex completo (10/100 base-T), PTP / NTP, NTRIP, interfaz web, FTP
- Cumple con
- MIL-STD-810
- Peso (g)
- 76 g
- Dimensiones (La x An x Al)
- 51,5 x 78,75 x 20 mm


Compatibilidad


Documentación y recursos
Ekinox Micro incluye documentación completa, diseñada para ayudar a los usuarios en cada paso.
Desde la guía de instalación hasta la configuración avanzada y la resolución de problemas, nuestros manuales claros y detallados garantizan una integración y operación fluidas.
Casos prácticos
Explore casos de uso del mundo real que demuestran cómo nuestro Ekinox Micro mejora el rendimiento, reduce el tiempo de inactividad y aumenta la eficiencia operativa. Conozca cómo nuestros sensores avanzados y nuestras interfaces intuitivas le proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.





Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtendrá acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en diversas industrias.

Qinertia GNSS-INS

Antenas GNSS

Cables
Nuestro proceso de producción
Descubra la precisión y la experiencia detrás de cada producto de SBG Systems. El siguiente video ofrece una visión interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento. Desde la ingeniería avanzada hasta el control de calidad riguroso, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea el video ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado Ekinox Micro en sus proyectos.
Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.



Preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde respondemos a sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas completas sobre las características de los productos, los procesos de instalación, consejos de solución de problemas y las mejores prácticas para maximizar su experiencia con Ekinox Micro.
¡Encuentre sus respuestas aquí!
¿Cómo garantizamos los estándares de calidad de los sensores para aplicaciones militares de vehículos aéreos no tripulados (UAV)?
En SBG Systems, garantizar los más altos estándares de calidad para nuestras unidades de medición inercial (IMU) implica un proceso meticuloso. Comienza con la selección óptima de componentes MEMS de gama alta, centrándonos en acelerómetros y giróscopos fiables que cumplan con nuestros estrictos requisitos de calidad. Nuestras IMU están alojadas en carcasas robustas diseñadas para soportar vibraciones y condiciones ambientales, lo que garantiza la durabilidad y el rendimiento.
Nuestro proceso de calibración automatizada utiliza una mesa de 2 ejes y abarca rangos de temperatura de -40 °C a 85 °C. Esta calibración compensa diversos factores, incluidos los sesgos, los efectos cruzados, la desalineación, los factores de escala y las no linealidades en acelerómetros y giróscopos, lo que garantiza un rendimiento constante en todas las condiciones climáticas.
Nuestro proceso de cualificación incluye además una estricta selección interna para garantizar que solo los sensores que cumplen con nuestras especificaciones continúen en producción. Cada IMU se acompaña de un informe de calibración detallado y cuenta con una garantía de dos años. Este riguroso enfoque garantiza una gran calidad, fiabilidad y un rendimiento constante a lo largo del tiempo, ofreciendo IMUs superiores para aplicaciones de defensa y otras aplicaciones críticas.
También realizamos rigurosas pruebas ambientales y de durabilidad para garantizar la fiabilidad. Algunos de nuestros sensores cumplen con varios estándares MIL-STD, lo que garantiza la resistencia a golpes, vibraciones y condiciones extremas.
¿Qué significan las interferencias (jamming) y la suplantación de identidad (spoofing)?
La interferencia maliciosa (jamming) y la suplantación de identidad (spoofing) son dos tipos de interferencias que pueden afectar significativamente a la fiabilidad y precisión de los sistemas de navegación basados en satélites como el GNSS.
El "jamming" se refiere a la interrupción intencionada de las señales de satélite mediante la emisión de señales interferentes en las mismas frecuencias utilizadas por los sistemas GNSS. Esta interferencia puede saturar o enmascarar las señales legítimas de los satélites, haciendo que los receptores GNSS no puedan procesar la información con precisión. El jamming se utiliza habitualmente en operaciones militares para perturbar las capacidades de navegación de los adversarios, y también puede afectar a los sistemas civiles, provocando fallos de navegación y problemas operativos.
Por otro lado, el "spoofing" consiste en la transmisión de señales falsificadas que imitan a las señales GNSS auténticas. Estas señales engañosas pueden inducir a los receptores GNSS a calcular posiciones o tiempos incorrectos. El spoofing se puede utilizar para desviar o desinformar a los sistemas de navegación, lo que puede provocar que los vehículos o aeronaves se desvíen de su ruta o proporcionar datos de ubicación falsos. A diferencia del jamming, que simplemente obstruye la recepción de señales, el spoofing engaña activamente al receptor presentando información falsa como si fuera legítima.
Tanto el jamming como el spoofing representan amenazas significativas para la integridad de los sistemas dependientes de GNSS, lo que requiere contramedidas avanzadas y tecnologías de navegación resilientes para garantizar un funcionamiento fiable en entornos disputados o desafiantes.
¿Qué es una carga útil (payload)?
Una carga útil se refiere a cualquier equipo, dispositivo o material que un vehículo (dron, embarcación...) transporta para cumplir su propósito previsto más allá de las funciones básicas. La carga útil es independiente de los componentes necesarios para el funcionamiento del vehículo, como sus motores, batería y chasis.
Ejemplos de cargas útiles:
- Cámaras: cámaras de alta resolución, cámaras termográficas…
- Sensores: LiDAR, sensores hiperespectrales, sensores químicos...
- Equipos de comunicación: radios, repetidores de señal...
- Instrumentos científicos: sensores meteorológicos, muestreadores de aire…
- Otros equipos especializados
¿Qué es un reloj en tiempo real?
Un reloj en tiempo real (RTC, por sus siglas en inglés) es un dispositivo electrónico diseñado para realizar un seguimiento de la hora y la fecha actuales, incluso cuando está apagado. Ampliamente utilizados en aplicaciones que requieren una medición precisa del tiempo, los RTC cumplen varias funciones clave.
En primer lugar, mantienen un recuento preciso de segundos, minutos, horas, días, meses y años, incorporando a menudo cálculos de años bisiestos y días de la semana para una precisión a largo plazo. Los RTCs funcionan con bajo consumo de energía y pueden operar con una batería de respaldo, lo que les permite seguir manteniendo la hora durante los cortes de energía. También proporcionan marcas de tiempo para las entradas de datos y los registros, garantizando una documentación precisa.
Además, los RTC pueden activar operaciones programadas, lo que permite a los sistemas salir de estados de bajo consumo o realizar tareas en momentos específicos. Desempeñan un papel crucial en la sincronización de múltiples dispositivos (p. ej., GNSS/INS), garantizando que operen de forma cohesionada.
Los RTC son fundamentales en diversos dispositivos, desde ordenadores y equipos industriales hasta dispositivos IoT, mejorando la funcionalidad y garantizando una gestión fiable del tiempo en múltiples aplicaciones.
