Las etapas en la construcción de la confianza
En cualquier proceso de producción, la confianza es más que una cualidad deseable; es el fundamento sobre el que se construye el éxito a largo plazo y las alianzas.

Certificación ISO 9001
Nuestra certificación ISO 9001:2015, otorgada por Bureau Veritas, refleja nuestro firme compromiso con la calidad y la mejora continua.
Esta norma internacional pone un fuerte énfasis en el pensamiento basado en riesgos, lo que nos exige identificar posibles riesgos y oportunidades que puedan afectar a la calidad de nuestros productos y servicios. Tomamos medidas proactivas para abordar estos factores, garantizando una excelencia constante.
Para mantener nuestra certificación, contamos con procesos sólidos para monitorear, medir, analizar y evaluar la eficacia de nuestro Sistema de Gestión de Calidad (SGC). Las auditorías externas periódicas y las revisiones de la dirección nos permiten detectar áreas de mejora e implementar acciones correctoras siempre que sea necesario.
Superar con éxito la rigurosa auditoría confirma que nuestro SGC cumple con los más altos estándares internacionales. Este reconocimiento no solo refuerza la confianza y satisfacción del cliente, sino que también nos otorga una clara ventaja.
Pruebas de calibración y validación
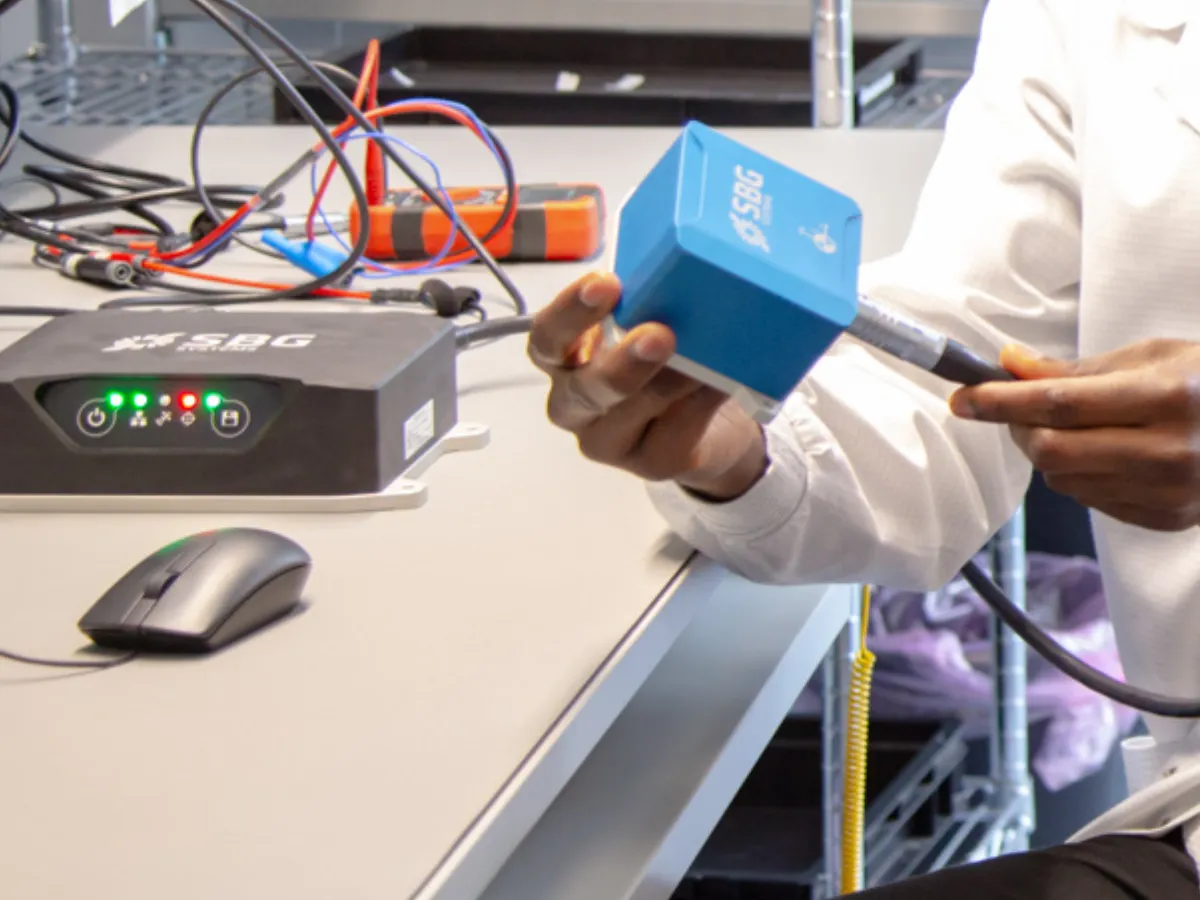
SBG Systems realiza una calibración y validación de fábrica exhaustiva en cada IMU, AHRS e INS antes del envío. Cada sensor se caracteriza de forma individual mediante sistemas de movimiento automatizados multieje y cámaras de temperatura para compensar sus fuentes de error únicas.
Una vez completado, los parámetros de calibración se almacenan de forma permanente en la memoria no volátil del sensor y se verifcan mediante rigurosas pruebas de validación. Este proceso de fábrica de una sola vez garantiza que cada unidad cumpla con sus especificaciones publicadas y ofrezca un rendimiento fiable a largo plazo sin necesidad de una recalibración rutinaria.
Filtros de Kalman extendidos
El filtro de Kalman extendido (EKF) es un algoritmo potente y ampliamente utilizado en sistemas de sensores inerciales para estimar en tiempo real estados como la posición, la velocidad y la orientación.
A diferencia de los filtros de Kalman estándar, que asumen una dinámica lineal, el EKF está diseñado para gestionar las relaciones no lineales inherentes a los sensores inerciales, como los acelerómetros y los giróscopos. Al linearizar el sistema en torno a la estimación del estado actual, el EKF predice el estado siguiente y lo actualiza utilizando las mediciones de los sensores, reduciendo eficazmente el impacto del ruido y de los sesgos.
Hemos desarrollado algoritmos de fusión de datos de vanguardia, adaptados a las necesidades de la navegación inercial. Dependiendo de las plataformas, operamos filtros de Kalman extendidos (EKF) INS/GNSS acoplados de forma flexible o estricta para ofrecer el mejor rendimiento en cada aplicación, ya sea aérea, terrestre o marítima.
Perfiles de movimiento avanzados
Los perfiles de movimiento para sensores inerciales son representaciones matemáticas o algorítmicas de patrones de movimiento que describen cómo cambian con el tiempo la velocidad, la aceleración y la posición.
Estos perfiles son esenciales para interpretar los datos sin procesar de acelerómetros, giróscopos y magnetómetros, lo que permite un seguimiento preciso del movimiento de un objeto en el espacio tridimensional. Al modelar patrones específicos, como movimientos lineales, rotacionales o dinámicos complejos, los perfiles de movimiento permiten a los sistemas predecir y compensar errores como la deriva del sensor o el ruido.
Ponemos gran esmero en perfeccionar nuestros modelos de error de la IMU y del equipo de ayuda para garantizar que se obtenga un rendimiento óptimo con una amplia gama de equipos: IMU, GNSS, rumbo por doble antena, magnetógrafo, odómetro (DMI), DVL, entre otros.
Nuestro filtro de navegación también integra las restricciones específicas de su vehículo, como las restricciones dinámicas de automoción o el cálculo de altitud marino mejorado.