Sistemas de guiado y control autónomo
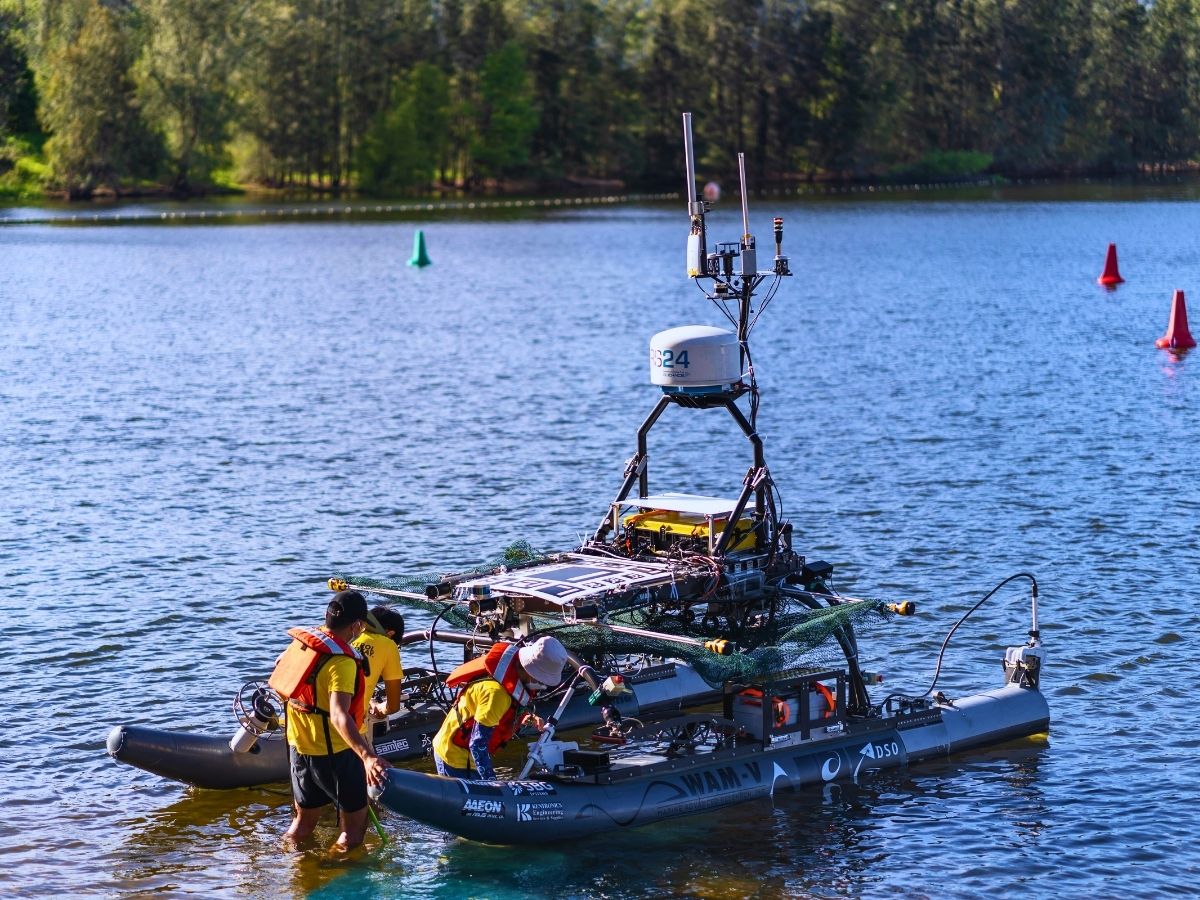
Nuestros sistemas de movimiento y navegación alimentan los procesos de toma de decisiones del USV, permitiéndole seguir rutas predefinidas de forma autónoma, evitar obstáculos y responder a los cambios en el entorno.
Para empezar, nuestras soluciones para USV utilizan algoritmos avanzados para garantizar una navegación segura y eficiente. Mediante el uso de datos de sensores, ajustan el rumbo del vehículo en tiempo real. Además, nuestras soluciones inerciales marítimas permiten a los operadores remotos supervisar y controlar el USV. También transmiten datos de navegación en tiempo real, lecturas de sensores y vídeo a la estación de control.
Por último, los enlaces de comunicación permiten a los operadores intervenir en situaciones críticas, asegurando una navegación fiable en largas distancias y misiones complejas.
Posicionamiento cinemático en tiempo real (RTK) para USV
Los sistemas cinemáticos en tiempo real (RTK) proporcionan una precisión de posicionamiento a nivel centimétrico al corregir los datos GNSS con información en tiempo real de una estación de referencia. Es esencial para las operaciones de USV que requieren alta precisión. Cada constelación GNSS, incluyendo GPS, GLONASS y Galileo, proporciona datos de posicionamiento global para determinar la ubicación exacta del USV (latitud, longitud y altitud). Ofrece posicionamiento y navegación precisos en entornos de aguas abiertas donde las señales de satélite están disponibles, permitiendo a los USV seguir rutas predefinidas y alcanzar puntos de referencia designados con alta precisión. La precisión GNSS se puede mejorar utilizando el posicionamiento cinemático en tiempo real (RTK) o el posicionamiento de punto preciso (PPP), que calcula o modela los errores encontrados en GNSS.
Descargue nuestro folleto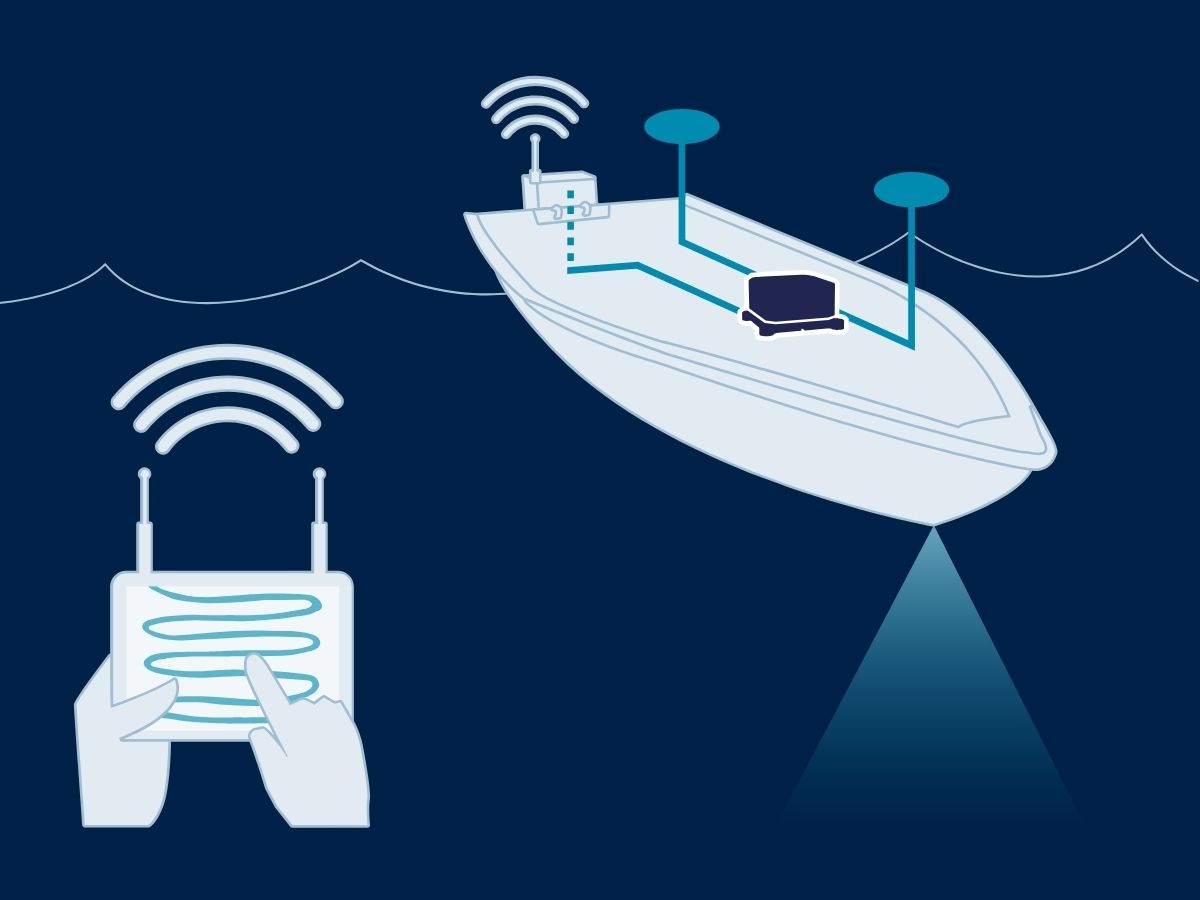
Fusión de datos e integración de sensores
Nuestros sensores inerciales suelen integrar datos de múltiples sensores (GNSS, IMU, sonar...) para mejorar la precisión y la fiabilidad del posicionamiento. La fusión de sensores mejora el rendimiento general de la navegación, lo que permite que el USV opere eficazmente en entornos complejos donde un solo método de navegación puede ser insuficiente. Con nuestros sistemas autónomos de guía, navegación y control, los USV minimizan los riesgos de error humano, garantizando un rendimiento más constante durante misiones complejas.
Los USV ofrecen soluciones rentables, seguras y muy versátiles para diversas tareas marítimas, desde la defensa y la vigilancia hasta la monitorización ambiental y la recopilación de datos, ofreciendo al mismo tiempo una resistencia y precisión superiores.
Soluciones para vehículos de superficie no tripulados
Nuestras soluciones innovadoras ofrecen una precisión y robustez excepcionales, garantizando que su embarcación rinda de forma óptima en cualquier entorno marítimo. Desde la exploración hasta la defensa, nuestra tecnología le proporciona la fiabilidad que necesita.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Folleto de aplicaciones de defensa
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Descubra el impacto de nuestras soluciones de navegación para USV a través de nuestros casos de éxito detallados, que muestran su papel fundamental para impulsar el éxito en una amplia gama de proyectos. nuestra tecnología de vanguardia ofrece una precisión y fiabilidad inigualables, adaptadas perfectamente para satisfacer las exigencias únicas de diversas operaciones marítimas.
Marine Technology integra el INS/GNSS de SBG en el USV HydroDron
Navegación de USV
Soluciones de movimiento, oleaje y navegación para USV batimétricos
Vehículo de superficie no tripulado (USV)
Navsight permite realizar levantamientos hidrográficos multihaz y láser a bordo de USV
Levantamiento hidrográficos con USV



Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo que tienen nuestros sensores en aplicaciones prácticas de vehículos autónomos.



Descubra otros sistemas no tripulados en aplicaciones marítimas
Descubra cómo los sistemas de navegación inercial potencian una amplia gama de sistemas marítimos no tripulados. Desde buques de superficie autónomos (USV) hasta vehículos submarinos (UUV), nuestras soluciones garantizan datos fiables de posicionamiento, orientación y movimiento, lo que permite realizar operaciones seguras y eficientes incluso en los entornos marinos más complejos.
¿Tiene alguna pregunta?
Bienvenido a nuestra sección de preguntas frecuentes. Si necesita alguna aclaración, consulte la lista de preguntas frecuentes a continuación. Si no encuentra la información que busca, no dude en ponerse en contacto con nosotros directamente.
¿Qué es el sistema de guía inercial de un USV?
Un sistema de guía inercial para un vehículo de superficie no tripulado (USV) es fundamental para lograr una navegación y un control precisos, especialmente cuando el GNSS no está disponible. Los sensores inerciales registran el movimiento y la orientación, lo que permite una navegación eficaz en entornos complejos.
Los Sistemas de Navegación Inercial (INS) integran los datos de la IMU con otros sistemas, como GNSS o registros de velocidad Doppler (DVL), para mejorar la precisión. También emplean algoritmos de navegación, como el filtrado de Kalman, para calcular la posición y la velocidad.
Los sensores inerciales facilitan la operación autónoma al proporcionar datos precisos de rumbo y posición para diversas aplicaciones. Garantizan un funcionamiento eficaz en condiciones sin cobertura GNSS y permiten realizar ajustes en tiempo real para mejorar la maniobrabilidad.
¿Qué es una carga útil (payload)?
Una carga útil se refiere a cualquier equipo, dispositivo o material que un vehículo (dron, embarcación...) transporta para cumplir su propósito previsto más allá de las funciones básicas. La carga útil es independiente de los componentes necesarios para el funcionamiento del vehículo, como sus motores, batería y chasis.
Ejemplos de cargas útiles:
- Cámaras: cámaras de alta resolución, cámaras termográficas…
- Sensores: LiDAR, sensores hiperespectrales, sensores químicos...
- Equipos de comunicación: radios, repetidores de señal...
- Instrumentos científicos: sensores meteorológicos, muestreadores de aire…
- Otros equipos especializados
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Qué es un ROV?
Un ROV (Remotely Operated Vehicle o vehículo operado por remota) es un robot submarino no tripulado diseñado para operar en entornos demasiado profundos, peligrosos o inaccesibles para los buceadores humanos. Los ROV se utilizan ampliamente en industrias marinas como la del petróleo y gas mar adentro (offshore), la investigación científica, la supervisión ambiental y las operaciones navales. A diferencia de los vehículos autónomos submarinos (AUV), que operan de forma independiente siguiendo rutas preprogramadas, los ROV suelen estar conectados a una embarcación de superficie mediante un cable umbilical que proporciona energía, comunicación y señales de control. Este cable permite a un operador humano en la superficie pilotar el vehículo en tiempo real, proporcionando una maniobrabilidad, supervisión y control precisos de los sensores y manipuladores de a bordo.
Los ROV están equipados con una variedad de instrumentos según su misión. Suelen llevar cámaras de alta definición para inspección visual, sistemas de sónar para cartografía y navegación, y brazos manipuladores para interactuar con objetos en el lecho marino. Los modelos avanzados pueden incluir sensores especializados como sondas ambientales, magnetómetros y sistemas de navegación inercial (INS) para mantener un posicionamiento preciso en condiciones submarinas difíciles. Dado que las señales GPS/GNSS no pueden penetrar el agua, los ROV dependen de una combinación de sistemas de posicionamiento acústico, registros de velocidad Doppler (DVL), sensores de presión y navegación inercial para estimar su posición en relación con la embarcación de superficie o un punto de referencia fijo. Los ROV de alta precisión utilizados en la construcción submarina o la investigación científica suelen integrar IMU de clase táctica para garantizar una precisión centimétrica en operaciones prolongadas, incluso en zonas con escasa cobertura acústica.
El diseño de un ROV es altamente modular, lo que permite acoplar diferentes cargas útiles según los requisitos de la misión. Los ROV pequeños de clase de observación son ligeros y portátiles, destinados a inspecciones visuales sencillas, mientras que los ROV de clase de trabajo son mucho más grandes y capaces de realizar tareas pesadas como construcción submarina, reparación de tuberías o recogida de muestras. Los ROV proporcionan un acceso inigualable a entornos subacuáticos, ampliando las capacidades humanas y permitiendo operaciones a profundidades y duraciones que de otro modo serían imposibles. En esencia, un ROV es tanto una herramienta de exploración versátil como una plataforma de precisión para ejecutar misiones submarinas complejas, acortando la distancia entre la supervisión humana y la capacidad robótica remota.
