Ellipse utilizado en la navegación de vehículos autónomos
GNSS/INS con antena dual para navegación y posicionamiento en las plataformas autónomas de UNMANNED SOLUTION
«Necesitamos una precisión ultra alta. Debido a que el vehículo circula por carretera, normalmente requerimos una precisión a nivel de centímetro. La precisión de la IMU es muy importante porque a veces el vehículo pierde su señal de GPS, como por ejemplo en entornos tipo túnel.» – Equipo de I+D de UNMANNED SOLUTION
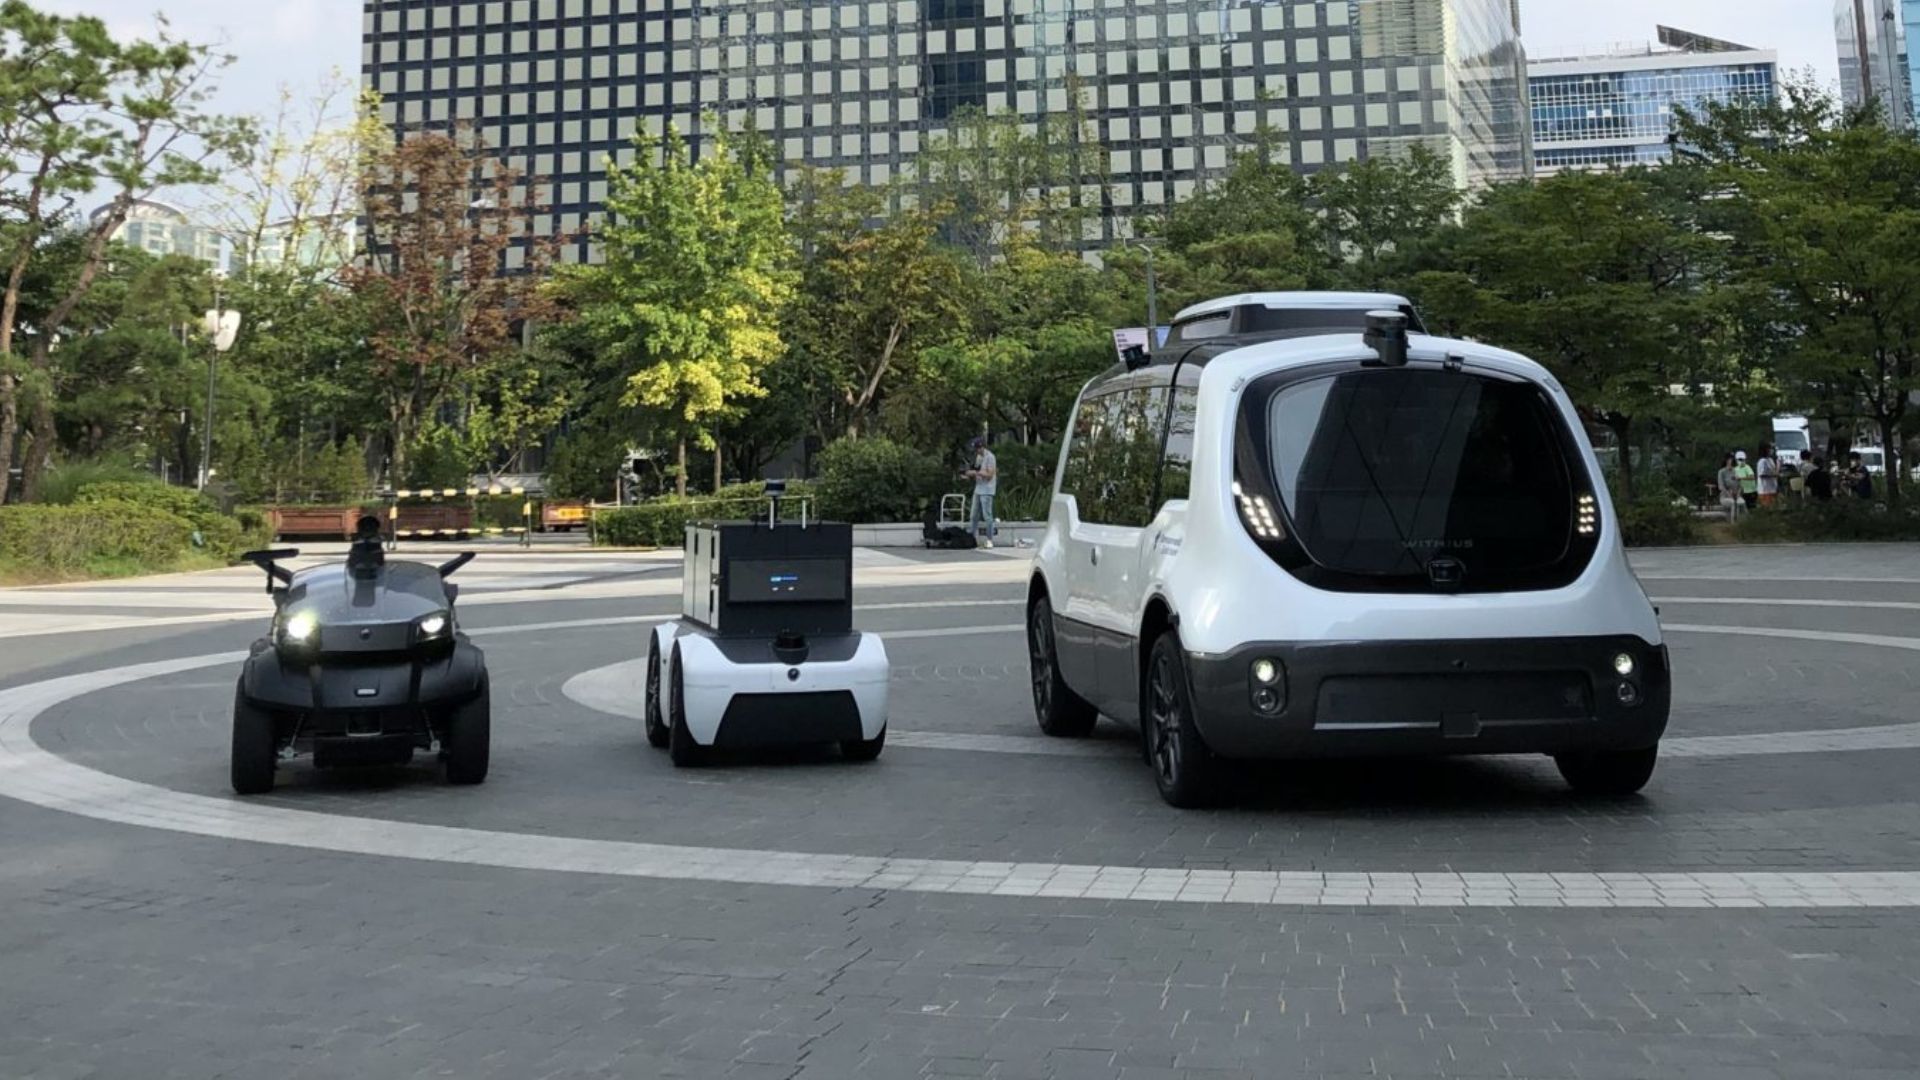
UNMANNED SOLUTION, una empresa surcoreana con sede en Seúl, se dedica al desarrollo de vehículos autónomos de todo tipo. Desarrollan numerosos proyectos y actividades diversas, como minibuses sin conductor, equipos agrícolas autónomos, robots y plataformas educativas.
El primer tractor agrícola que integra un sistema de guiado automático en Corea del Sur
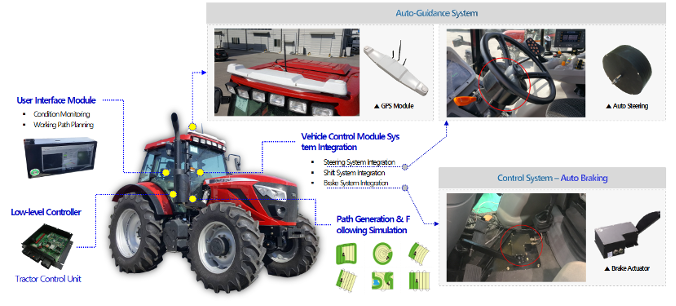
Entre estos proyectos se encuentra un tractor autónomo. UNMANNED SOLUTION es pionero en la modernización de equipos agrícolas en Corea del Sur. La empresa desarrolló un sistema de guiado automático y un algoritmo de conducción autónoma adecuados para el mercado y el entorno agrícola coreanos.
El sistema de guiado automático incluye varios componentes que garantizan un funcionamiento preciso y eficiente. Además, un módulo GPS/GNSS proporciona un posicionamiento de alta precisión. Asimismo, un módulo de dirección automática gestiona el control de la dirección. Por último, una consola de control permite la creación de rutas y la configuración de tareas. El sistema proporciona y controla los datos de posición, actitud y velocidad, que son información fundamental para que el tractor siga la trayectoria deseada.
Solución RTK GNSS/INS en miniatura para navegación autónoma
El INS Ellipse-D de SBG Systems se integra en el módulo GPS/GNSS o de navegación como una unidad de posicionamiento de precisión. Además, el sensor inercial facilita la navegación hacia el campo. Asimismo, garantiza una navegación fiable a través de posibles zonas boscosas que conducen al campo. Su función en el módulo GPS es, además de proporcionar datos de posicionamiento, suministrar roll/pitch y heading.
Es decir, la posición 3D del tractor para monitorizarla y ajustarla si fuera necesario.
El sensor Ellipse-D es un GNSS/INS RTK de doble antena que satisface perfectamente las necesidades de precisión de la aplicación, especialmente en términos de heading. Este tipo de aplicaciones que involucran vehículos lentos requieren un heading de alta precisión debido a su baja dinámica.
Un sistema inercial de doble antena proporciona un heading más preciso que una solución de antena única, incluso en posición estacionaria, y, por lo tanto, se recomienda para vehículos autónomos con baja dinámica.
El tractor autónomo de UNMANNED SOLUTION también integra un controlador de bajo nivel, un módulo de interfaz de usuario, un módulo de control de vehículo y un sistema de generación y seguimiento de trayectorias.
Una amplia gama de vehículos autónomos para diferentes tipos de aplicaciones
Siguiendo con los equipos agrícolas, UNMANNED SOLUTION también está desarrollando un aplicador de pesticidas sin conductor (en fase de desarrollo) diseñado para adaptarse a entornos atípicos. También está equipado con un control de pesticidas inteligente y automático.
Sin embargo, la empresa no limita su oferta a los equipos agrícolas, sino a todo tipo de plataformas autónomas:
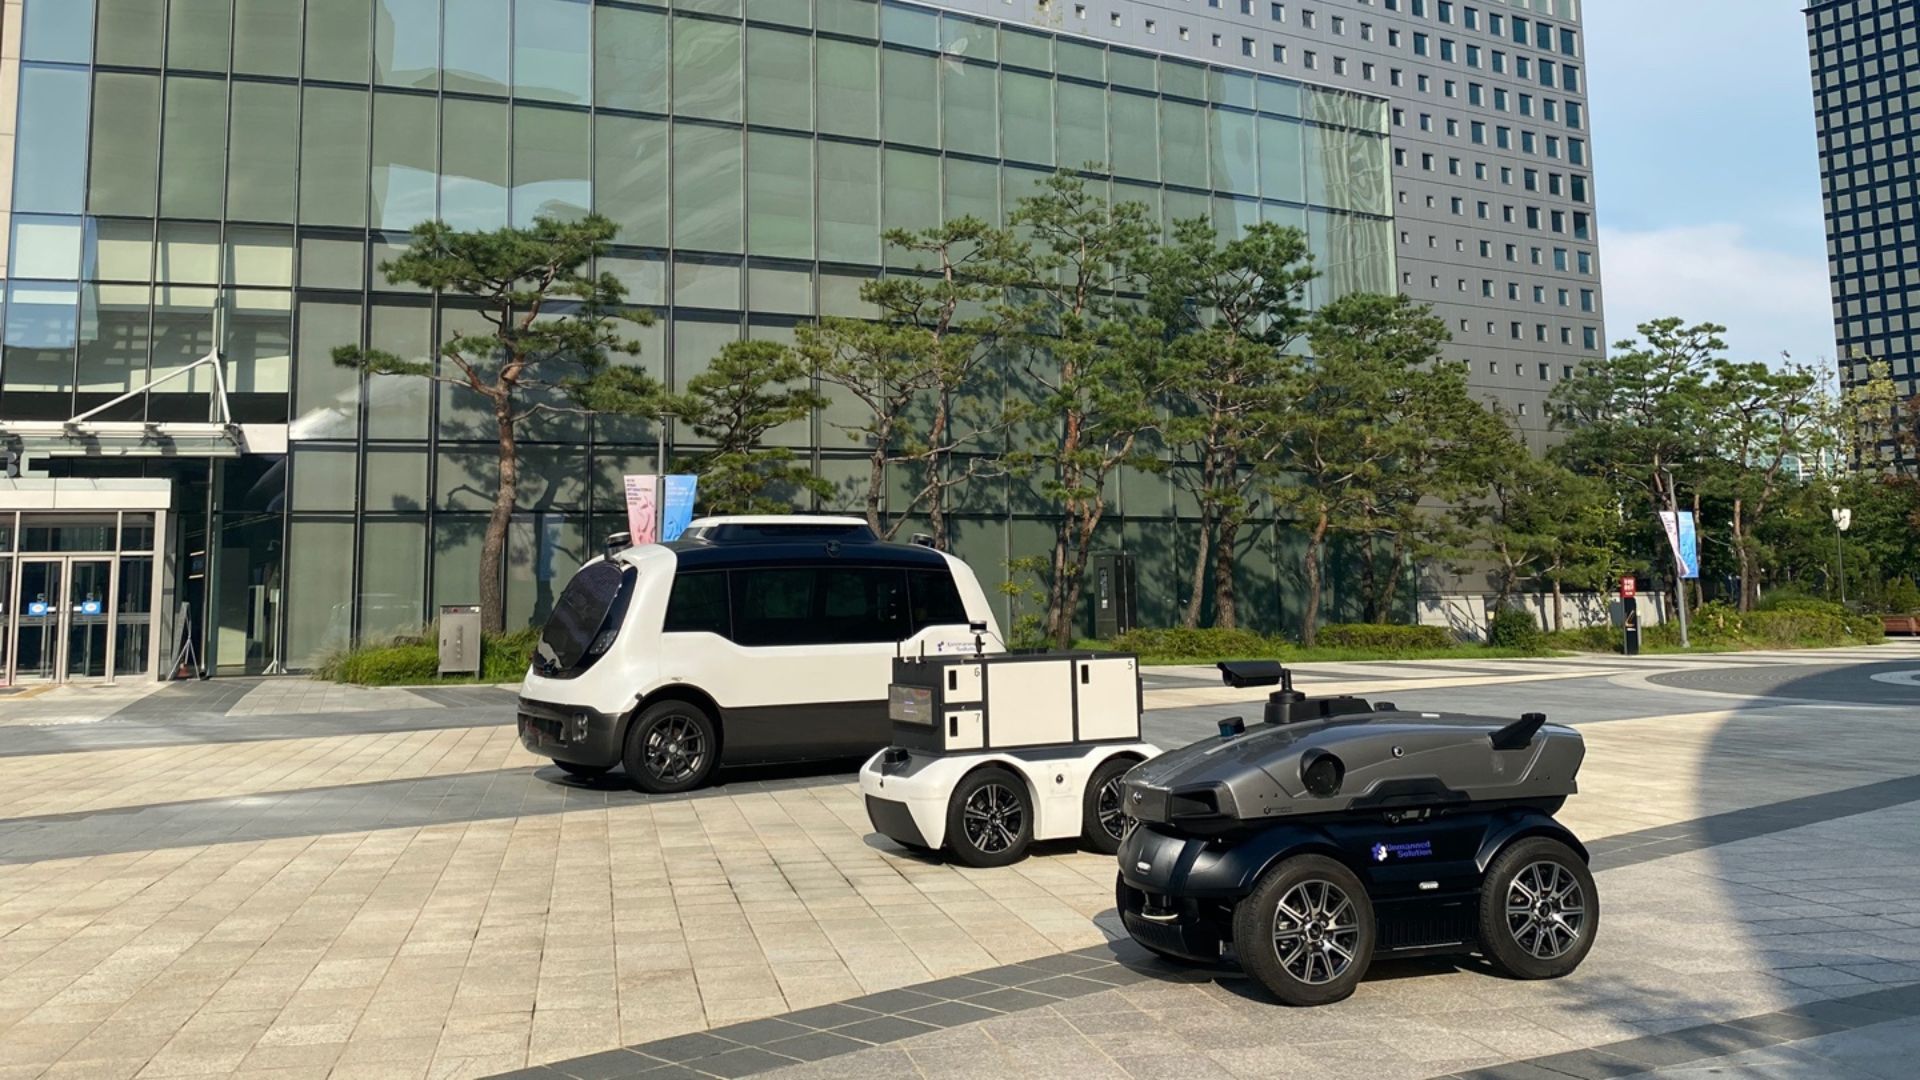
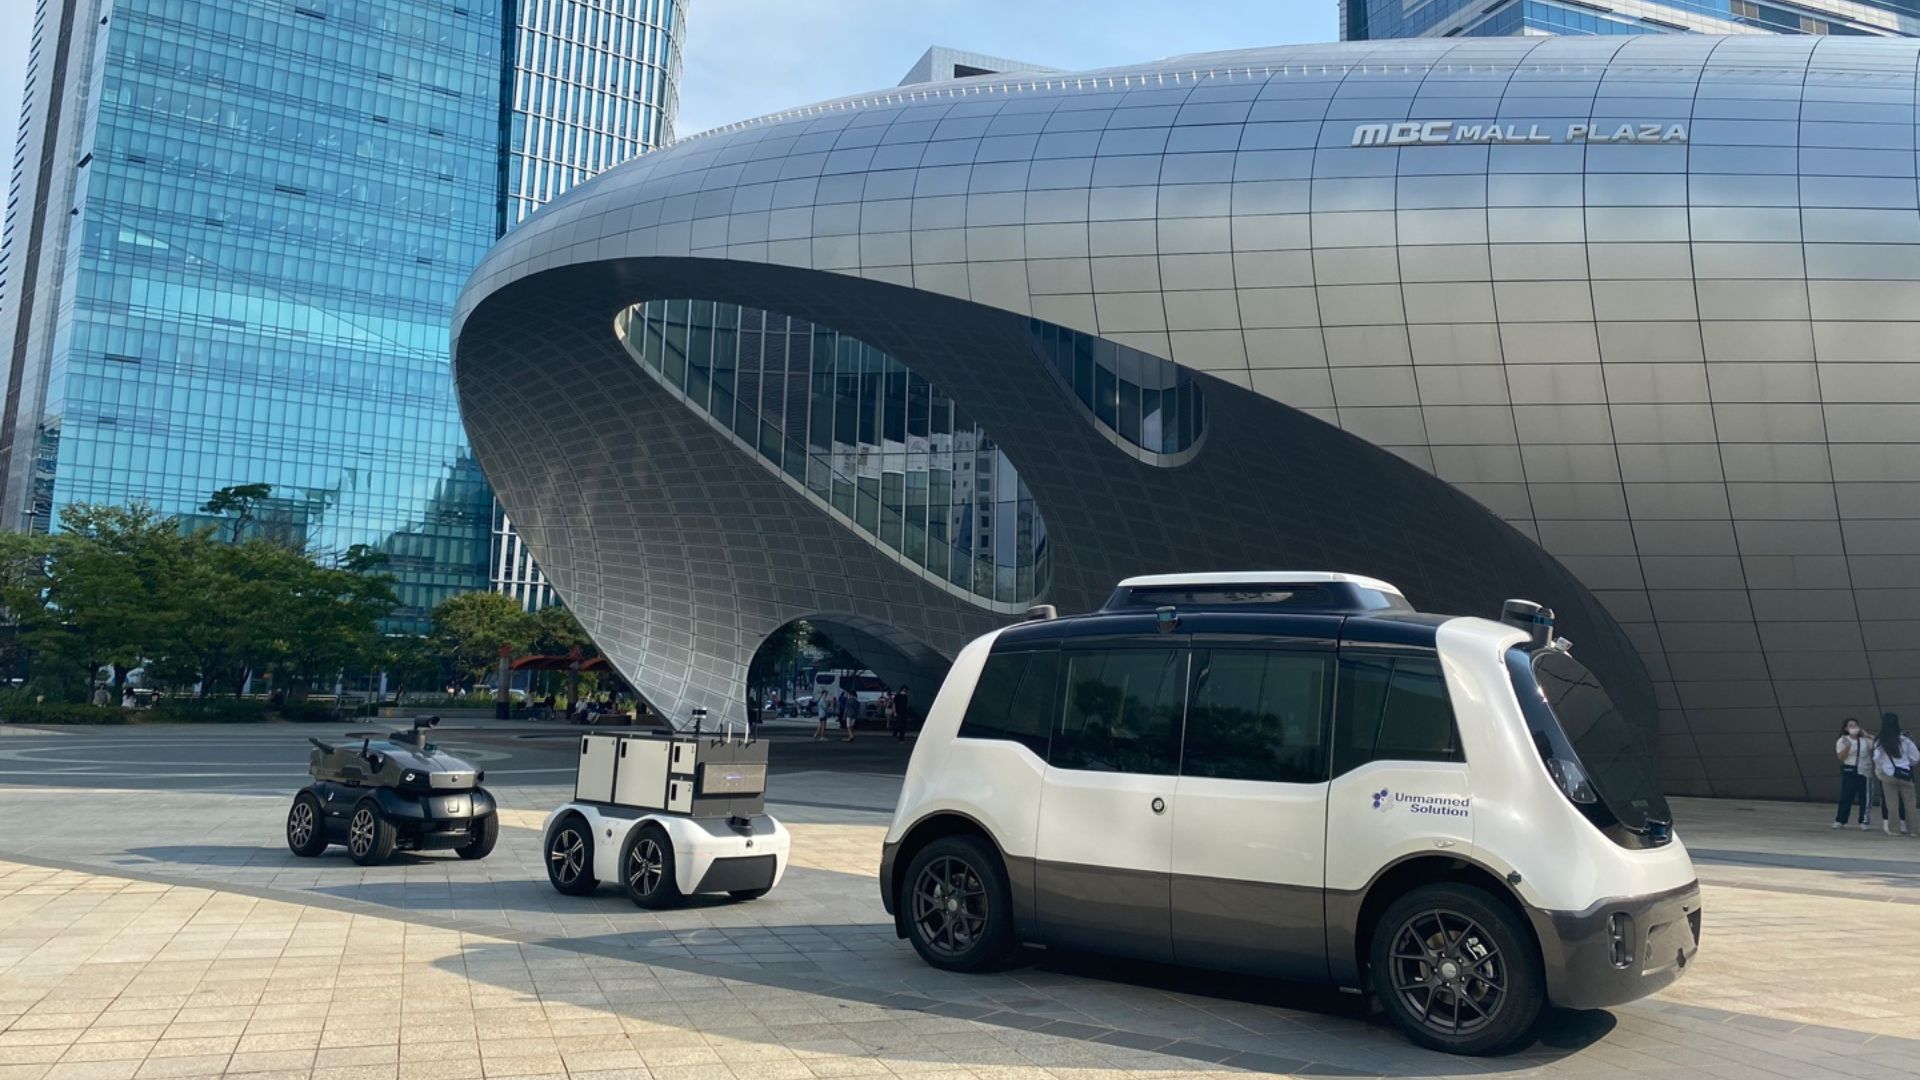
- El transbordador autónomo WITH:US. Puede operar como un servicio de transporte público bajo demanda en ciudades inteligentes. Incorpora LiDARs de Velodyne, un INS/GNSS RTK Ellipse-D de SBG Systems, varias cámaras y controladores, lo que permite al transbordador analizar su entorno y determinar el mejor comportamiento a adoptar. El transbordador se utiliza para viajes de corta distancia en zonas como campus, áreas industriales, aeropuertos y centros urbanos.
- El robot de logística autónoma WITH:US LOGI se utiliza para entregas de corta distancia tanto en interiores como en exteriores. Además de poder acceder a zonas donde un automóvil no puede llegar, también permite a los clientes elegir la fecha, la hora y el lugar de entrega que prefieran. Integra LiDAR, GPS/GNSS, INS, cámaras y controladores como el WITH US Shuttle.
- El WITH:US CARO. Este vehículo autónomo ha sido diseñado para entregas de larga distancia y gran volumen, ya que puede cargar hasta 1.500 kg y dispone de un amplio espacio de carga. Está equipado con los mismos componentes que el minibús autónomo y el robot de logística.
- El robot de seguridad WITH:US SECURITY. Como su propio nombre indica, es un robot de seguridad de conducción autónoma utilizado en tramos de corta distancia en diversos tipos de entornos. También está equipado con LiDAR, INS/GNSS, cámaras, etc., pero integra una tecnología de reconocimiento de obstáculos para aplicaciones en exteriores. Puede actuar como robot de patrulla.
Todas las plataformas de UNMANNED SOLUTION están equipadas con RTK GNSS/INS de grado Ellipse o Ekinox de SBG Systems, dependiendo de las necesidades de rendimiento y precisión de la aplicación.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más frecuentes sobre las aplicaciones que destacamos. Si no encuentra lo que busca, ¡no dude en ponerse en contacto con nosotros directamente!
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Qué es el postprocesamiento GNSS?
El postprocesamiento GNSS, o PPK, es un enfoque en el cual las mediciones de datos GNSS sin procesar registradas en un receptor GNSS se procesan después de la actividad de adquisición de datos. Estas se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para dicho receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser una estación base GNSS local en el proyecto de adquisición de datos o cerca de él, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas típicamente por agencias gubernamentales y/o proveedores comerciales de redes CORS.
Un software de post-procesamiento cinemático (PPK) puede utilizar información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que se utiliza.
El software PPK también permite admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas para respaldar proyectos de ingeniería.
En otras palabras, da acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas de datos o errores durante el levantamiento o la instalación posterior a la misión.
¿Cuáles son los niveles de autonomía de los vehículos autónomos?
Los niveles de autonomía de los vehículos autónomos están clasificados en seis niveles (del Nivel 0 al Nivel 5) por la Sociedad de Ingenieros de Automoción (SAE), definiendo el grado de automatización en la operación del vehículo. Aquí tiene un desglose:
- Nivel 0: Sin automatización – El conductor humano controla completamente el vehículo en todo momento, contando únicamente con sistemas pasivos como alertas y avisos.
- Nivel 1: Asistencia al conductor – El vehículo puede ayudar con la dirección o con la aceleración/desaceleración, pero el conductor humano debe mantener el control y supervisar el entorno (por ejemplo, el control de crucero adaptativo).
- Nivel 2: Automatización parcial – El vehículo puede controlar simultáneamente tanto la dirección como la aceleración y deceleración, pero el conductor debe permanecer atento y preparado para tomar el control en cualquier momento (por ejemplo, el Autopilot de Tesla o el Super Cruise de GM).
- Nivel 3: Automatización Condicional – El vehículo puede gestionar todos los aspectos de la conducción en determinadas condiciones, pero el conductor humano debe estar preparado para intervenir cuando el sistema lo solicite (por ejemplo, conducción en autopista). El conductor no necesita supervisar activamente, pero debe permanecer alerta.
- Nivel 4: Alta automatización – El vehículo puede realizar todas las tareas de conducción de forma autónoma dentro de condiciones o entornos específicos (como zonas urbanas o autopistas) sin intervención humana. Sin embargo, en otros entornos o bajo circunstancias especiales, es posible que un humano deba conducir.
- Nivel 5: Automatización completa – El vehículo es totalmente autónomo y puede gestionar todas las tareas de conducción en cualquier condición sin intervención humana. No se necesita conductor y el vehículo puede operar en cualquier lugar y bajo cualquier circunstancia.
Estos niveles ayudan a definir la evolución de la tecnología de vehículos autónomos, desde la asistencia básica al conductor hasta la autonomía total.
¿Qué es la georreferenciación en los sistemas de construcción autónomos?
La georreferenciación en los sistemas de construcción autónomos se refiere al proceso de alinear los datos de construcción, como mapas, modelos o mediciones de sensores, con coordenadas geográficas del mundo real. Esto garantiza que todos los datos recopilados o generados por máquinas autónomas, como drones, robots o equipos pesados, se posicionen con precisión en un sistema de coordenadas global, como la latitud, la longitud y la altitud.
En el contexto de la construcción autónoma, la georreferenciación es fundamental para garantizar que la maquinaria opere con precisión en grandes obras de construcción. Permite la colocación precisa de estructuras, materiales y equipos mediante el uso de tecnologías de posicionamiento basadas en satélites, como el GNSS (Sistemas Globales de Navegación por Satélite), para vincular el proyecto a una ubicación del mundo real.
La georreferenciación permite automatizar y controlar con precisión tareas como la excavación, la nivelación o el depósito de materiales, lo que mejora la eficiencia, reduce los errores y garantiza que la construcción siga las especificaciones de diseño. También facilita el seguimiento del progreso, el control de calidad y la integración con sistemas de información geográfica (SIG) y modelado de información de construcción (BIM) para una mejor gestión de proyectos.
