Navigation et positionnement précis pour véhicules autonomes
Nos capteurs de mouvement et de navigation offrent de nombreux avantages pour les systèmes avancés d'aide à la conduite (ADAS) et les véhicules autonomes, contribuant à une sécurité, une précision et des performances accrues. Ces capteurs intègrent des technologies de pointe telles que les systèmes de navigation inertielle (INS) et le GNSS (Global Navigation Satellite System) pour fournir des données en temps réel et d'une grande précision sur le positionnement, le mouvement et l'orientation du véhicule, même dans des environnements difficiles.
Nous sommes reconnus pour notre expertise en ingénierie des capteurs, nos techniques d'étalonnage approfondies et nos algorithmes de filtrage. Nos INS combinent des données provenant d'accéléromètres, de gyroscopes et du GNSS pour fournir des informations de positionnement extrêmement précises et fiables.
Notre technologie est la pierre angulaire pour cartographier les routes et les environs avec une haute précision et permettre aux véhicules de naviguer dans des environnements complexes, de suivre avec précision des itinéraires prédéfinis et de fonctionner en toute sécurité.
Fusion de capteurs avancée et performances fiables en toutes conditions
Les données INS sont fusionnées avec le GNSS, des caméras, le LiDAR, un radar et d'autres capteurs pour créer un système de perception robuste et fiable. Cette fusion permet une localisation précise et résiliente, essentielle pour le maintien dans la voie, le contrôle de la dynamique des véhicules et la conduite autonome, tout en améliorant la sécurité et la fiabilité.
Les technologies autonomes et ADAS nécessitent des performances constantes quelles que soient les conditions environnementales. Tous nos capteurs sont conçus pour un fonctionnement robuste dans des environnements difficiles (températures et vibrations) et dans des conditions de réception de signaux GNSS complexes, où nos solutions INS garantissent une navigation continue lorsque la réception des signaux satellites est compromise à l'entrée des tunnels, des parkings souterrains ou lors de la conduite en milieu urbain entouré de hauts bâtiments.
Amélioration de la précision de la localisation et du map-matching
Nos systèmes de navigation inertielle utilisent une combinaison d'accéléromètres et de gyroscopes pour mesurer l'accélération et la vitesse angulaire d'un véhicule sans dépendre de signaux GNSS externes. Lorsqu'ils sont associés au GNSS dans un algorithme de fusion de capteurs à couplage fort (tightly coupled), ils fournissent une trajectoire continue et d'une grande précision, même en cas de pannes GNSS.
Pour les applications ADAS, cette fiabilité en temps réel est critique : avec un système INS+GNSS intégré, l'INS maintient une trajectoire stable même lorsque les signaux sont perdus, fournissant des directions et des données de localisation précises pour aider l'alignement du véhicule sur le bon tronçon de route de la carte haute définition (HD). Le système combiné permet une localisation précise, essentielle pour que le véhicule comprenne sa position exacte par rapport aux éléments de la route ou évite d'effectuer des manœuvres dangereuses en raison d'erreurs aberrantes du GNSS.
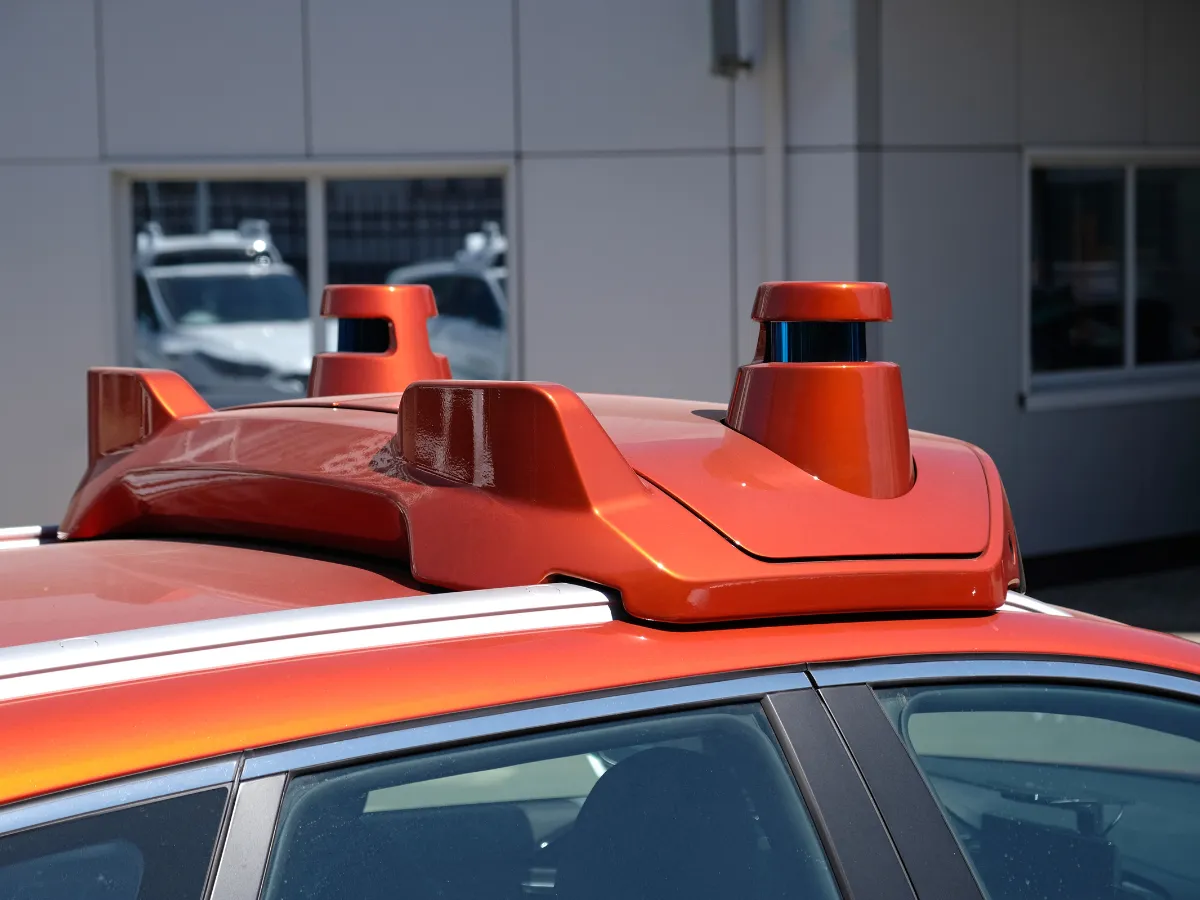
Solutions pour les systèmes ADAS
Nos capteurs GNSS/INS fournissent en temps réel des données précises de position, de vitesse et d'orientation. Ils garantissent des performances fiables, y compris à l'intérieur des tunnels ou en milieu urbain dense. Dotés d'un étalonnage robuste, d'une faible latence et d'une intégration aisée, nos solutions favorisent le développement de véhicules ou de systèmes ADAS plus sûrs, plus intelligents et plus autonomes.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure de l'application Véhicules
Nos brochures fournissent des informations détaillées pour répondre à vos besoins. Conçues pour être à la fois informatives et captivantes, elles constituent une ressource précieuse pour les clients, partenaires et parties prenantes.
Nos cas d' usage
SBG Systems soutient le développement et la validation des systèmes avancés d'aide à la conduite (ADAS) avec des solutions de navigation inertielle de haute précision.
Découvrez comment nos clients ont intégré notre technologie pour améliorer la sécurité, les performances et l'innovation dans les applications ADAS.





Ils parlent de nous
Découvrez comment les clients et les leaders de l'industrie reconnaissent SBG Systems comme un pionnier des solutions inertielles. Ils apprécient notre expertise dans les applications de véhicules autonomes et ADAS. Notre technologie innovante associe des capteurs inertiels haute performance à des capacités GNSS avancées. Elle établit la norme en matière de précision et de fiabilité dans les environnements de conduite complexes.


Explorer d'autres applications de véhicules autonomes
Les solutions de navigation inertielle de SBG Systems prennent en charge de nombreuses applications de véhicules autonomes au-delà des voitures particulières traditionnelles. Nos capteurs permettent d'obtenir des données précises de positionnement, d'orientation et de mouvement pour les véhicules terrestres sans pilote et les robots de livraison. Ils servent également les navettes autonomes et les machines industrielles avec des performances en temps réel. Même dans les environnements privés de GNSS, notre technologie garantit une navigation et un contrôle fiables.
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant l'application des systèmes ADAS que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre l'ADAS dans les voitures et les voitures autonomes ?
L'ADAS (systèmes avancés d'aide à la conduite) améliore la sécurité au volant en proposant des fonctionnalités telles que l'aide au maintien dans la voie, le régulateur de vitesse adaptatif et le freinage automatique, mais nécessite une supervision active du conducteur. En revanche, les voitures autonomes, dotées de systèmes de conduite autonome, visent à automatiser entièrement le fonctionnement du véhicule sans intervention humaine.
Alors que les systèmes ADAS soutiennent les conducteurs en les assistant dans leurs tâches et en améliorant la sécurité, les voitures autonomes sont conçues pour gérer tous les aspects de la conduite autonome, de la navigation à la prise de décision, offrant ainsi un niveau d'automatisation (niveaux SAE) et de confort supérieur. Les caractéristiques ou fonctionnalités des ADAS correspondent aux niveaux SAE inférieurs à 3, tandis que les voitures autonomes en tant que telles relèvent au minimum du niveau 4.
Qu'est-ce qu'un gyroscope ?
Un gyroscope est un capteur qui mesure la vitesse angulaire (le taux de rotation d'un objet autour d'un ou plusieurs axes) et constitue l'un des piliers des systèmes de navigation inertielle. Son objectif principal est de fournir des informations précises et en temps réel sur le mouvement de rotation afin qu'un INS ou une IMU puisse déterminer comment l'orientation d'un objet évolue au fil du temps.
Les gyroscopes modernes utilisés en navigation, notamment dans l'aérospatiale, la défense, le secteur maritime et la robotique, sont généralement des MEMS (Micro-Electro-Mechanical Systems) ou des technologies optiques telles que les FOG (Fiber Optic Gyroscopes) et les RLG (Ring Laser Gyroscopes). Bien que leurs principes physiques diffèrent, ils exploitent tous le même concept fondamental : lorsqu'un système tourne, le capteur détecte l'effet inertiel résultant et le convertit en un signal électrique.
Dans un gyroscope MEMS, de minuscules structures vibrantes — souvent des masses en silicium entraînées à des fréquences de résonance spécifiques — subissent des forces de Coriolis lorsque l'appareil tourne. Ces forces provoquent des changements mesurables dans les modes de vibration, qui sont convertis en informations de vitesse angulaire. Dans les gyroscopes optiques, la lumière se propageant dans des directions opposées le long d'une boucle fermée subit des déphasages lorsque le système tourne ; cet effet Sagnac permet des mesures de rotation extrêmement précises et stables sans aucune pièce mobile.
Les gyroscopes alimentent les algorithmes d'un système de navigation inertielle en données cruciales, permettant au système de calculer l'attitude (roulis, tangage et cap). Combinés à des accéléromètres, ils forment une IMU, qui offre une capacité complète de mesure des mouvements. Les gyroscopes de haute qualité réduisent la dérive, améliorent la stabilité et permettent au système de navigation de fonctionner de manière fiable même dans les environnements brouillés ou sans GPS. Dans des applications telles que le guidage de drones (UAV), les munitions rôdeuses, le contrôle de véhicules sous-marins autonomes (AUV), la compensation du pilonnement maritime ou la navigation de véhicules autonomes, la précision du gyroscope a un impact direct sur la capacité du système à maintenir une trajectoire précise et stable.
Qu'est-ce que la position relative ?
La position relative désigne le déplacement d'une plateforme mobile mesuré par rapport à un point de départ connu, plutôt qu'à un système de coordonnées géographiques absolues. Au lieu d'exprimer la localisation en termes de latitude, de longitude et d'altitude, la position relative décrit la distance et la direction dans lesquelles la plateforme s'est déplacée par rapport à son référentiel initial.
Un INS calcule cela en intégrant les accélérations et les vitesses de rotation mesurées au fil du temps : les accéléromètres déterminent les variations de vitesse, et ces vitesses sont ensuite intégrées à nouveau pour obtenir les variations de position, le tout exprimé dans un référentiel de coordonnées défini, tel que le référentiel corps ou un référentiel de navigation local.
Étant donné que la position relative ne dépend pas de signaux externes — GNSS, radiophares ou repères — elle s'avère extrêmement précieuse dans les environnements privés de GPS, les opérations en intérieur, la navigation sous-marine, ou toute mission où seul le mouvement depuis le dernier point connu est requis.
Cependant, la précision de la position relative se dégrade au fil du temps en raison de la dérive causée par les biais et le bruit des capteurs. C'est pourquoi les solutions INS combinent souvent les données inertielles avec des sources d'aide telles que le GNSS, les odomètres, les DVL ou les baromètres pour limiter la croissance des erreurs. En fin de compte, la position relative offre un moyen continu et autonome de suivre les mouvements, constituant l'épine dorsale des systèmes de navigation à estest, de guidage et de contrôle dans de nombreuses applications aérospatiales, marines et robotiques.
