


RTK: Cinemática en Tiempo Real (Real Time Kinematic)
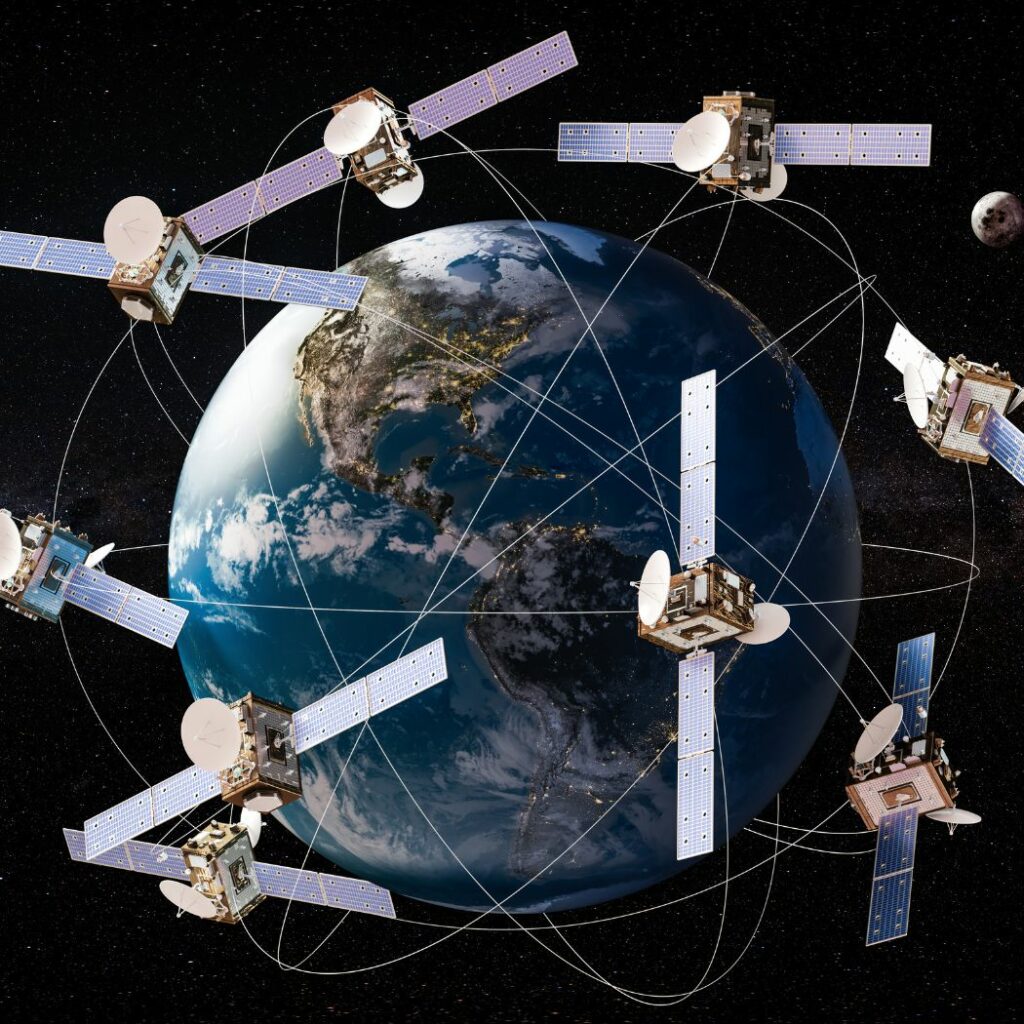
La cinemática en tiempo real (RTK) es una tecnología de posicionamiento de alta precisión utilizada en los sistemas globales de navegación por satélite (GNSS) para lograr datos de ubicación sumamente precisos, típicamente dentro del rango de los centímetros.
El RTK mejora la precisión del GNSS estándar mediante el uso de una estación base fija y una unidad móvil rover. La estación base calcula los errores en las señales de satélite causados por factores atmosféricos y de otro tipo, y transmite las correcciones al rover en tiempo real.
Este proceso permite al rover ajustar sus cálculos de posición de forma dinámica, garantizando un mayor grado de precisión. El RTK se emplea comúnmente en aplicaciones como la topografía, la agricultura, la construcción y los vehículos autónomos, donde el posicionamiento preciso es fundamental. Se basa en una comunicación de datos robusta entre la estación base y el rover, típicamente a través de señales de radio, redes celulares o internet.
Cómo funciona el RTK paso a paso
Tanto una estación base estacionaria como un rover móvil reciben señales de múltiples satélites GNSS. Estas señales incluyen las posiciones de los satélites y los tiempos de transmisión.
La estación base se instala en una ubicación fija y conocida para calcular los errores en las señales de los satélites, como los retrasos atmosféricos, las imprecisiones del reloj o las desviaciones orbitales. Al comparar los datos del satélite con su posición conocida, la estación base determina la magnitud del error. Luego, la estación base transmite estas correcciones de error al rover en tiempo real.
Esta comunicación se realiza típicamente a través de ondas de radio, redes celulares o internet. El rover aplica las correcciones a sus datos GNSS mientras está en movimiento. Este proceso reduce significativamente los errores, asegurando que el rover calcule su posición con una precisión de nivel centimétrico.
Todo el proceso de recepción de datos, cálculo de errores y aplicación de correcciones ocurre de forma continua, manteniendo una alta precisión mientras el rover se desplaza.
