Mejora de la precisión en entornos complejos
Aunque la Georreferenciación Directa (DG) es el método principal para producir mapas en entornos exteriores, rara vez se utiliza en interiores o en entornos con GNSS muy limitado. La DG funciona combinando datos INS (posición y actitud) con datos de sensores (como LiDAR o imágenes de cámara) para determinar con precisión la posición de los objetos observados sin depender de numerosos Puntos de Control Terrestre (GCPs) pre-levantados.
Sin embargo, debido a que el GNSS no está disponible en interiores, la georreferenciación directa tradicional no puede aplicarse en espacios completamente cerrados. En muchos casos, el mapeo se realiza de forma híbrida, cubriendo tanto entornos interiores como exteriores.
Aunque la mayoría de las personas confían en tecnologías de mapeo convencionales para tales escenarios, seleccionar el INS y el software de postprocesamiento adecuados puede extender los beneficios de la Georreferenciación Directa a estos casos de uso. Al integrar un INS de alta precisión y baja deriva con un software de postprocesamiento avanzado, es posible mantener una solución precisa y directamente georreferenciada durante periodos prolongados. Algoritmos basados en la percepción como SLAM pueden utilizar directamente este posicionamiento preciso para mejorar aún más la precisión del mapeo.
Este enfoque crea mapas de interiores completamente alineados con una solución de posicionamiento absoluto y un marco de referencia de coordenadas (datum). Como resultado, mejora los flujos de trabajo y la colaboración al asegurar la coherencia espacial entre conjuntos de datos interiores y exteriores.
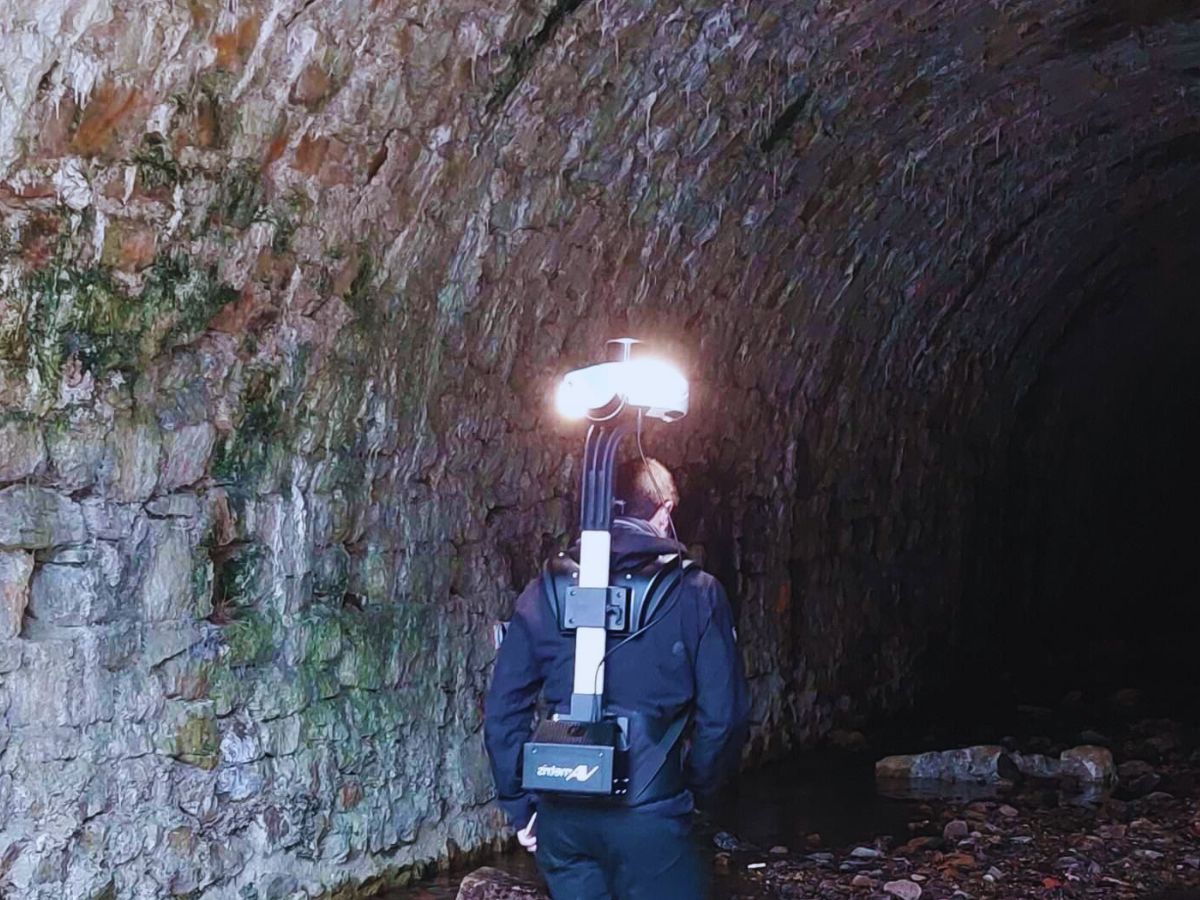
Sistemas inerciales para soluciones de cartografía de interiores
En entornos totalmente de interior donde el GNSS no está disponible, el mapeo se basa en Unidades de Medición Inercial (IMU) combinadas con algoritmos basados en la percepción, como la Localización y Mapeo Simultáneos (SLAM). A diferencia de la georreferenciación directa tradicional, este enfoque no depende del GNSS, sino que utiliza datos de la IMU junto con LiDAR, cámaras o sensores de profundidad para mantener un posicionamiento preciso.
El SLAM funciona mapeando continuamente el entorno mientras estima simultáneamente la posición del sistema en su interior. Sin embargo, el SLAM por sí solo puede sufrir deriva, especialmente en zonas con pocos elementos distintivos o en entornos dinámicos. Las IMU de gama alta desempeñan un papel fundamental en la estabilización del mapeo basado en SLAM, garantizando un seguimiento del movimiento coherente incluso cuando las entradas visuales no son fiables. Mediante la integración de una IMU de alta precisión y baja deriva, es posible mejorar el rendimiento del SLAM en aplicaciones de cartografía.
De hecho, la IMU reducirá la acumulación de deriva, manteniendo un posicionamiento preciso durante periodos más prolongados y mejorando la fiabilidad en condiciones de baja visibilidad, como habitaciones oscuras o pasillos sin referencias visuales. Esta combinación permite la creación de mapas de interior precisos que se mantengan espacialmente coherentes y bien alineados con conjuntos de datos externos.
Como resultado, el sistema agiliza los flujos de trabajo y mejora los esfuerzos de mapeo colaborativo, incluso en entornos totalmente privados de GNSS.
Explore nuestras soluciones para mapeo en interiores
Nuestros productos de movimiento y navegación se integran de manera fluida con los sistemas de cartografía de interiores. Nuestros sistemas inerciales de vanguardia ofrecen la precisión y la fiabilidad que necesita para producir mapas de interiores de alta calidad, incluso en los entornos más exigentes.
Ya sea que utilice robots móviles o sistemas portátiles para la cartografía de interiores, nuestros productos ofrecen la precisión, el rendimiento y el flujo de trabajo necesarios para elaborar mapas exactos. nuestros sistemas son ideales para una amplia gama de aplicaciones, incluidas inspecciones industriales, gestión de instalaciones, respuesta a emergencias y más.

Quanta Plus

Qinertia GNSS-INS
Folleto de aplicaciones de cartografía
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Explore nuestros casos de estudio para ver cómo equipos de todo el mundo han integrado con éxito nuestras soluciones inerciales en diversas aplicaciones de cartografía de interiores. Desde robots de almacén que navegan por instalaciones complejas hasta drones que producen mapas 3D precisos de espacios interiores, nuestros productos han sido fundamentales para mejorar la eficiencia y la precisión de los proyectos cartográficos.
Vea ejemplos reales de nuestros sistemas en acción. Lea nuestros casos de estudio para comprender cómo SBG Systems puede aportar precisión y fiabilidad a sus soluciones cartográficas.
Cartografía móvil basada en SLAM utilizando un sistema de navegación inercial RTK
Mapeo móvil

Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping


Hablan de nosotros
Nuestros clientes abarcan desde fabricantes industriales hasta equipos de respuesta a emergencias, y todos confían en nuestros sistemas inerciales para producir mapas precisos y fiables en entornos sin cobertura GNSS.
Únase a nuestros clientes satisfechos y descubra cómo podemos ayudarle en sus necesidades de cartografía de interiores con nuestras soluciones líderes en la industria.



Descubra otras aplicaciones topográficas
Libere el potencial de nuestras avanzadas soluciones de navegación inercial para diversas necesidades topográficas. Admiten operaciones terrestres, aéreas y marítimas. Nuestra tecnología ofrece datos fiables, alta precisión y un rendimiento constante en todos los entornos.
¿Tiene alguna pregunta?
¿Tiene curiosidad por saber cómo funcionan los sistemas de cartografía en interiores? ¿Quiere saber más sobre cómo los sistemas inerciales contribuyen a una cartografía precisa en entornos sin GNSS? Nuestra sección de preguntas frecuentes abarca las dudas más comunes sobre los sistemas de cartografía en interiores, incluyendo información sobre las tecnologías empleadas, las mejores prácticas y cómo integrar nuestros productos en sus soluciones.
¿Qué es un sistema de posicionamiento en interiores?
Un Sistema de Posicionamiento en Interiores (IPS) es una tecnología especializada que identifica con precisión la ubicación de objetos o personas en espacios cerrados, como edificios, donde las señales GNSS pueden ser débiles o inexistentes. El IPS emplea diversas técnicas para ofrecer información de posicionamiento precisa en entornos como centros comerciales, aeropuertos, hospitales y almacenes.
IPS puede aprovechar varias tecnologías para la determinación de la ubicación, entre ellas:
- Wi-Fi: Utiliza la intensidad de la señal y la triangulación de múltiples puntos de acceso para la estimación de la posición.
- Bluetooth Low Energy (BLE): Emplea balizas que envían señales a dispositivos cercanos para su seguimiento.
- Ultrasonido: Utiliza ondas sonoras para una detección precisa de la ubicación, a menudo con sensores de dispositivos móviles.
- RFID (Identificación por radiofrecuencia): Implica el uso de etiquetas colocadas en los elementos para el seguimiento en tiempo real.
- Unidades de Medición Inercial (IMU): Estos sensores supervisan el movimiento y la orientación, mejorando la precisión de posición cuando se combinan con otros métodos.
Un mapa digital detallado del espacio interior es fundamental para un posicionamiento preciso, mientras que los dispositivos móviles o equipos especializados recopilan las señales de la infraestructura de posicionamiento.
El IPS mejora la navegación, realiza el seguimiento de activos, asiste a los servicios de emergencia, analiza el comportamiento en comercios minoristas y se integra en sistemas de edificios inteligentes, mejorando significativamente la eficiencia operativa allí donde el GNSS tradicional falla.
¿Qué significa SLAM?
SLAM, que responde a las siglas en inglés de Simultaneous Localization and Mapping (Localización y Mapeo Simultáneos), es una técnica computacional utilizada en robótica y visión por computador para construir un mapa de un entorno desconocido mientras se realiza un seguimiento simultáneo de la ubicación de un agente dentro de dicho entorno. Esto resulta especialmente útil en escenarios donde el GNSS no está disponible, como en interiores o en zonas urbanas densas.
Los sistemas SLAM determinan la posición y orientación del agente en tiempo real. Esto implica el seguimiento del movimiento del robot o dispositivo a medida que navega por el entorno. Mientras el agente se desplaza, el sistema SLAM crea un mapa del entorno. Este puede ser una representación 2D o 3D, que captura la disposición, los obstáculos y las características del entorno.
Estos sistemas suelen utilizar múltiples sensores, como cámaras, LiDAR o unidades de medición inercial (IMU), para recopilar datos sobre el entorno. Estos datos se combinan para mejorar la precisión tanto de la localización como del mapeo.
Los algoritmos SLAM procesan los datos entrantes para actualizar continuamente el mapa y la ubicación del agente. Esto implica cálculos matemáticos complejos, que incluyen técnicas de filtrado y optimización.
¿Qué es la fotogrametría?
La fotogrametría es la ciencia y técnica que utiliza fotografías para medir y cartografiar distancias, dimensiones y características de objetos o entornos. Mediante el análisis de imágenes superpuestas tomadas desde diferentes ángulos, la fotogrametría permite crear modelos 3D, mapas o mediciones precisas. Este proceso funciona identificando puntos comunes en varias fotografías y calculando sus posiciones en el espacio utilizando principios de triangulación.
La fotogrametría se utiliza ampliamente en diversos campos, tales como:
- Cartografía topográfica por fotogrametría: creación de mapas 3D de paisajes y zonas urbanas.
- Arquitectura e ingeniería: para la documentación de edificios y el análisis estructural.
- Fotogrametría en arqueología: documentación y reconstrucción de yacimientos y artefactos.
- Levantamiento fotogramétrico aéreo: para la medición de terrenos y la planificación de obras.
- Silvicultura y agricultura: seguimiento de cultivos, bosques y cambios en el uso de la tierra.
Cuando la fotogrametría se combina con drones modernos o UAV (vehículos aéreos no tripulados), permite la rápida recopilación de imágenes aéreas, convirtiéndola en una herramienta eficiente para proyectos a gran escala de topografía, construcción y supervisión ambiental.
¿Qué es el LiDAR?
Un LiDAR (Detección y Medición de Luz) es una tecnología de teledetección que utiliza luz láser para medir distancias a objetos o superficies. Al emitir pulsos láser y medir el tiempo que tarda la luz en regresar tras golpear un objetivo, el LiDAR puede generar información precisa y tridimensional sobre la forma y las características del entorno. Se utiliza habitualmente para crear mapas 3D de alta resolución de la superficie terrestre, estructuras y vegetación.
Los sistemas LiDAR se utilizan ampliamente en diversas industrias, entre las que se incluyen:
- Cartografía topográfica: para medir paisajes, bosques y entornos urbanos.
- Vehículos autónomos con Lidar: para la navegación y la detección de obstáculos.
- Agricultura: para monitorizar los cultivos y las condiciones de los campos.
- Monitorización ambiental: para la modelización de inundaciones, la erosión costera y más.
Los sensores LiDAR se pueden montar en drones, aviones o vehículos, lo que permite una rápida recopilación de datos en grandes áreas. La tecnología es muy apreciada por su capacidad para proporcionar mediciones detalladas y precisas incluso en entornos complejos, como bosques densos o terrenos accidentados.
¿Qué es una IMU?
Una Unidad de Medición Inercial (IMU) es un módulo sensor compacto que mide el movimiento y la orientación de una plataforma mediante la captura de sus aceleraciones lineales y velocidades de rotación angular. En su núcleo, una IMU integra tres acelerómetros y tres giróscopos dispuestos a lo largo de ejes ortogonales para proporcionar seis grados de medición.
Los acelerómetros detectan cómo se acelera la plataforma en el espacio, mientras que los giróscopos realizan un seguimiento de cómo rota. Al procesar estas mediciones conjuntamente, una IMU ofrece información precisa sobre los cambios de velocidad, actitud y rumbo sin depender de ninguna señal externa. Esto hace que las IMU sean esenciales para la navegación en entornos donde el GPS no está disponible, no es fiable o está denegado intencionadamente. Su rendimiento depende en gran medida de la calidad del sensor, la calibración y de cómo se controlan los errores —como los sesgos, el ruido, los factores de escala y las desalineaciones—.
Las IMU de alta gama incluyen mecanismos avanzados de calibración, compensación térmica, filtrado de vibraciones y estabilidad del sesgo para asegurar que los errores no se acumulen rápidamente con el tiempo. Gracias a estas características, las IMU se utilizan en una amplia gama de aplicaciones —desde UAVs, municiones merodeadoras y vehículos autónomos hasta AUVs, robótica y sistemas de estabilización industrial— proporcionando una conciencia robusta y continua del movimiento y la orientación incluso en las condiciones operativas más adversas.
¿Qué es un marco de referencia?
Un marco de referencia es esencialmente un sistema de coordenadas que se utiliza para describir la posición, el movimiento y la orientación de los objetos. En la navegación inercial, proporciona la base matemática que permite expresar las mediciones de los sensores —como acelerómetros, giróscopos y magnetómetros— de manera coherente y significativa.
Cada vector con el que trabaja (aceleración, velocidad, actitud) se define en relación con un marco elegido, por lo que seleccionar y comprender estos marcos es fundamental. En la práctica, tratamos con dos grandes categorías: sistemas de referencia inerciales y no inerciales.
Un sistema de referencia inercial es aquel que se encuentra perfectamente en reposo o se mueve a velocidad constante, libre de rotación o aceleración; permite que las leyes de Newton se apliquen directamente. Como los sistemas de referencia inerciales verdaderos no existen en la Tierra, los aproximamos, normalmente utilizando un sistema de referencia Inercial Centrado en la Tierra (ECI) para aplicaciones de gran altitud o espaciales.
Para la mayoría de las operaciones terrestres y marítimas, nos basamos en sistemas de referencia no inerciales, como el sistema Centrado en la Tierra y Fijo en la Tierra (ECEF) o sistemas de referencia de navegación locales como Norte-Este-Abajo (NED) o Este-Norte-Arriba (ENU). Estos sistemas giran con la Tierra e incluyen la gravedad, por lo que las ecuaciones de movimiento deben compensarse por los efectos de Coriolis y centrífugos.
En un INS, el marco del cuerpo unido al vehículo es aquel en el que se miden los datos brutos de la IMU; el marco de navegación es donde se desea expresar la velocidad, la actitud y la posición; y el marco inercial se sitúa por encima de estos como la referencia matemática ideal. Las transformaciones entre estos marcos —gestionadas mediante matrices de rotación, cuaterniones o matrices de cosenos directores— permiten al sistema propagar la orientación e integrar las aceleraciones en velocidad y posición. En última instancia, un sistema de referencia proporciona el «lenguaje» compartido que convierte las mediciones inerciales brutas en información de navegación utilizable.
