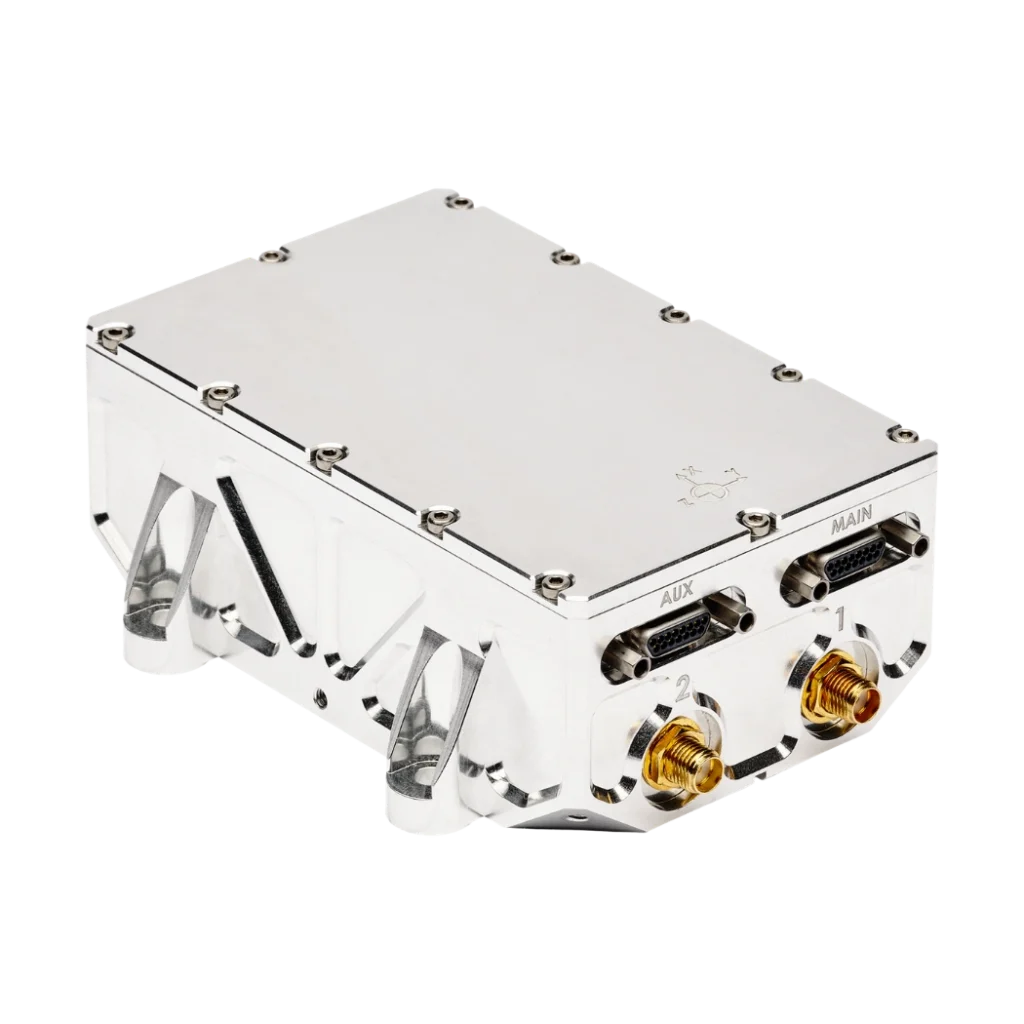
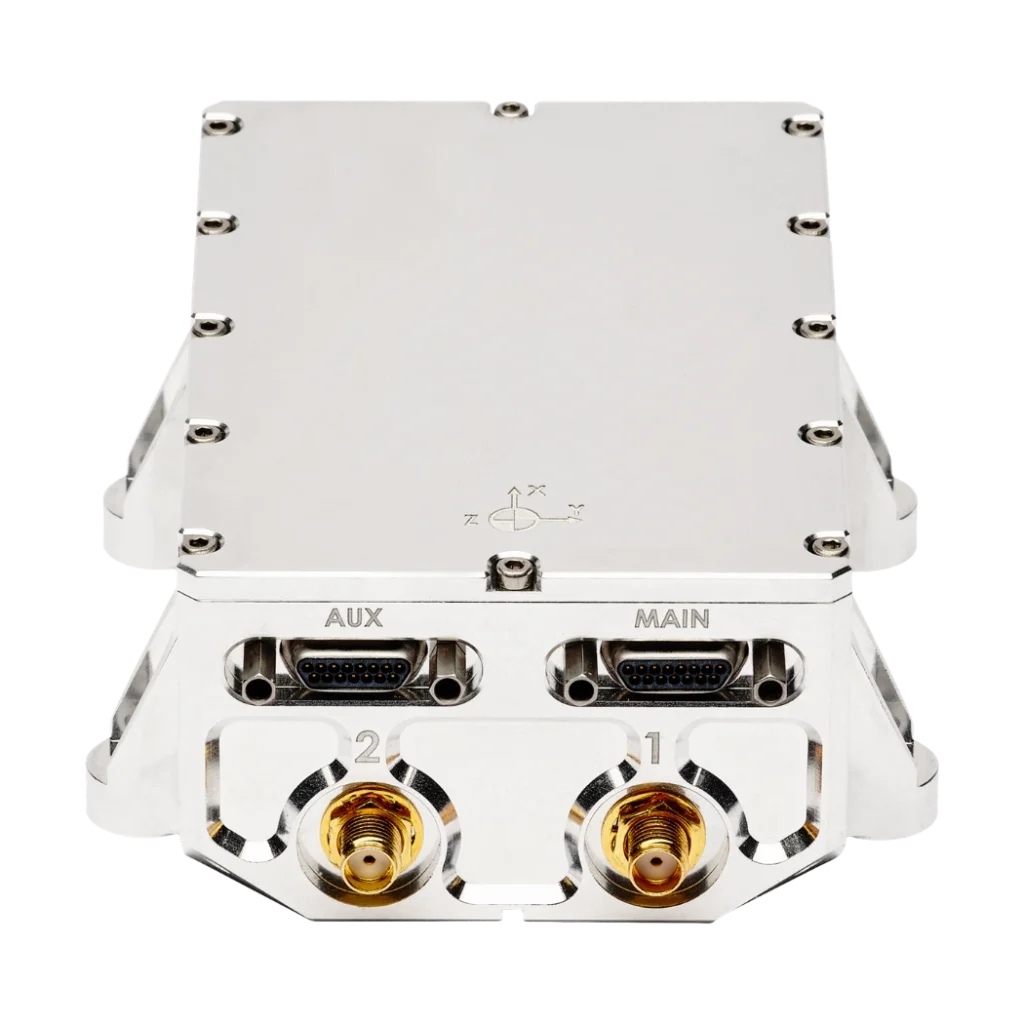
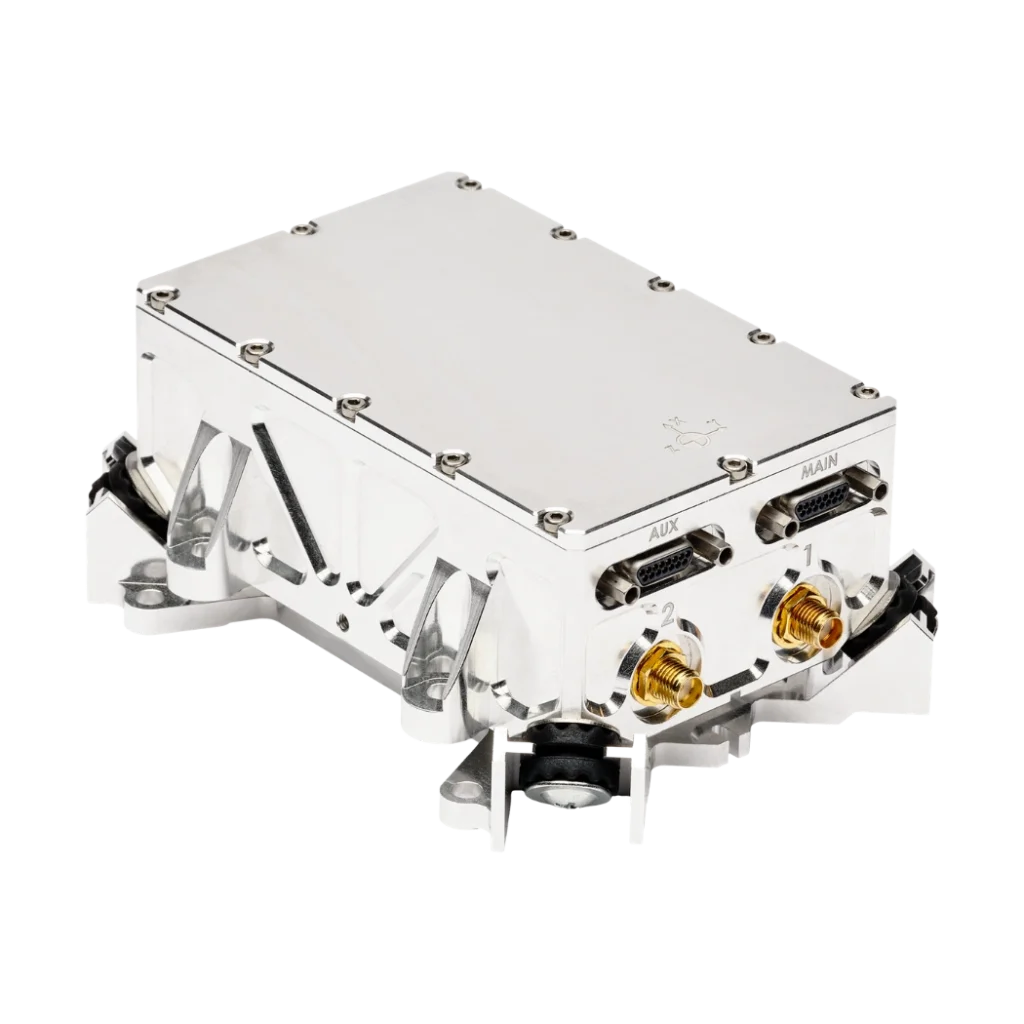
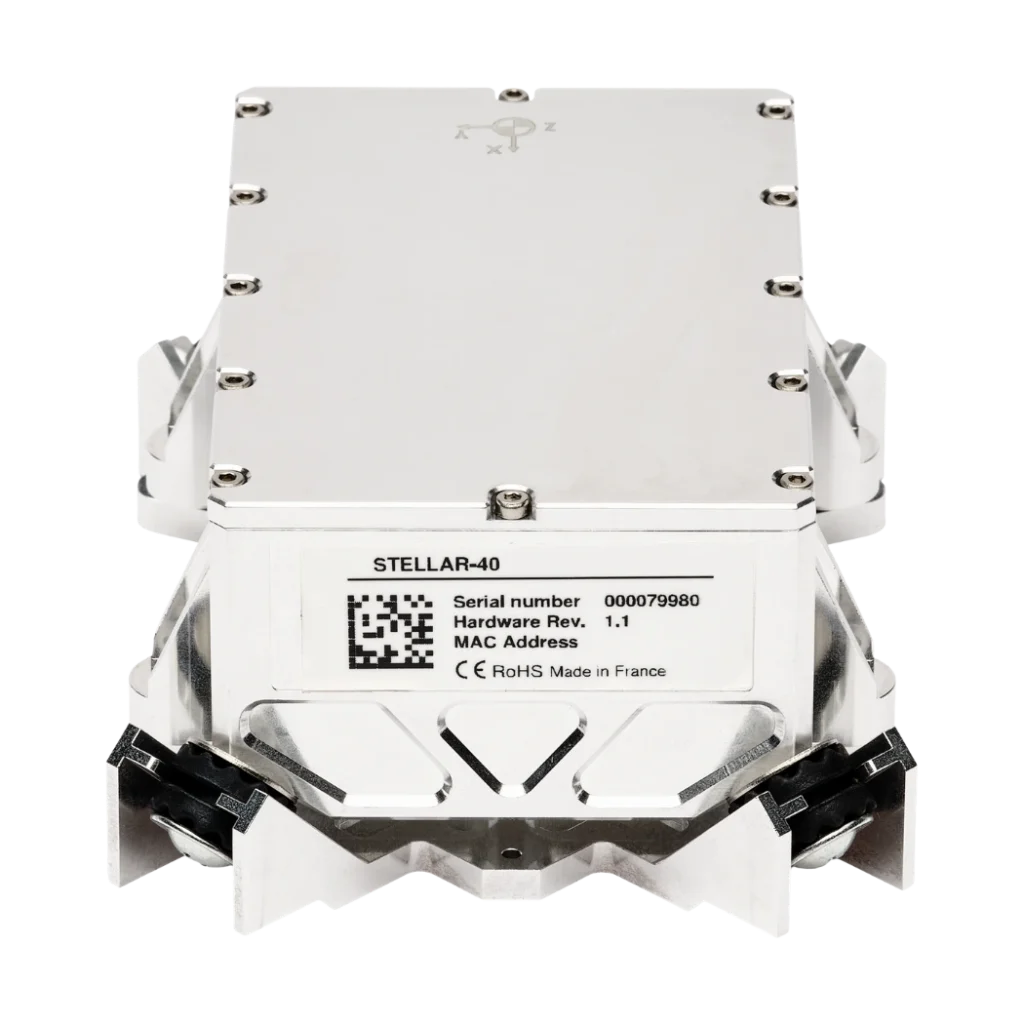
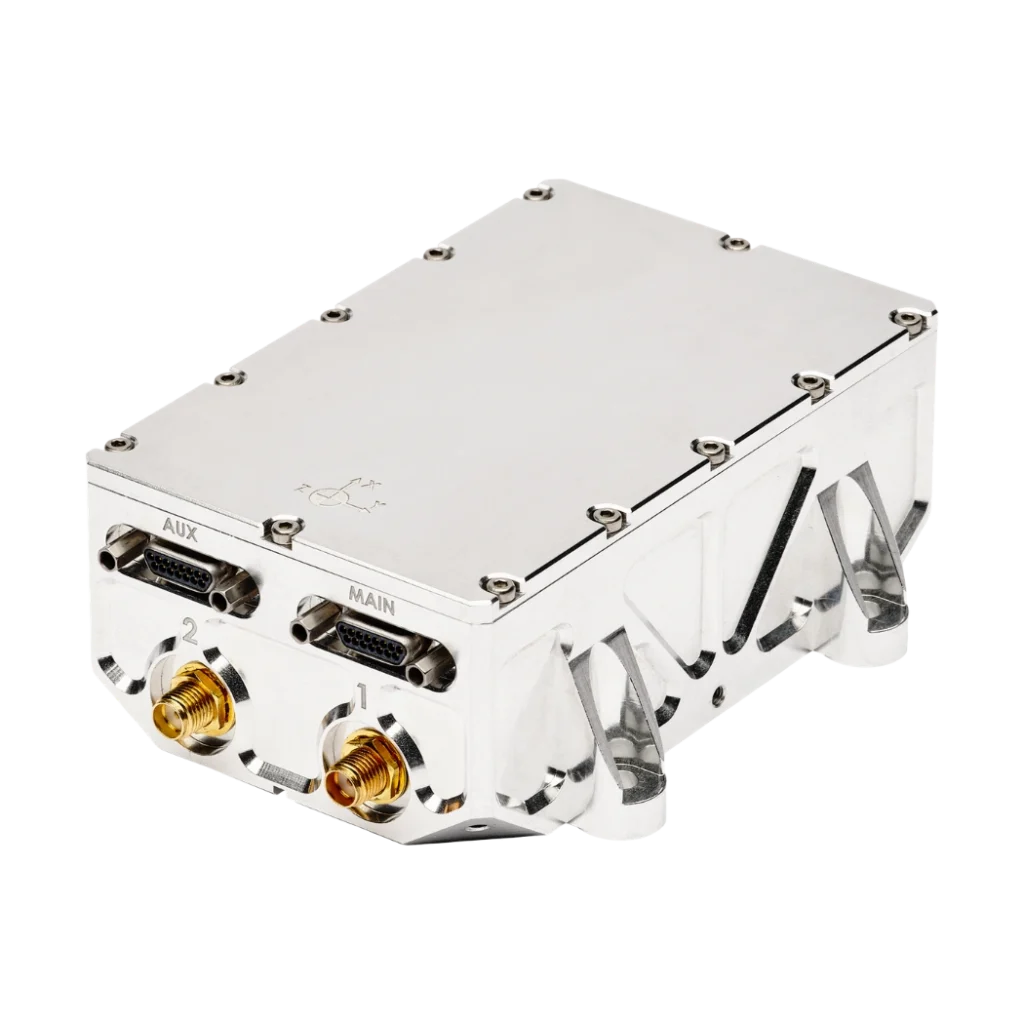
Stellar-40 Sistema de navegación inercial de grado táctico
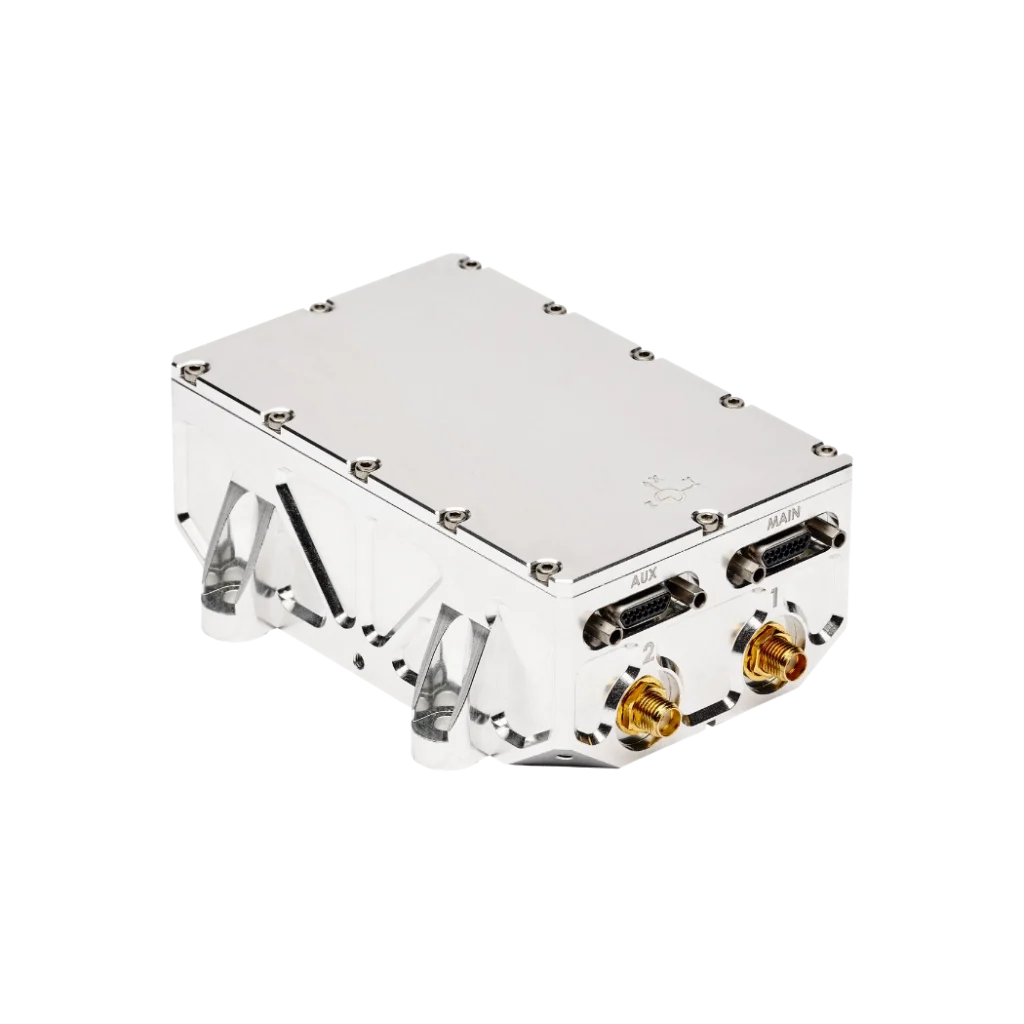
Stellar-40 es un sistema de navegación inercial con ayuda GNSS de grado táctico, impulsado por el conjunto SAF2Nav para ofrecer una resiliencia inigualable. Combina una IMU de grado táctico, un receptor GNSS resistente a interferencias y suplantación (jamming y spoofing) y algoritmos avanzados de fusión de sensores en una carcasa robusta.
Combinando un rendimiento de gama alta con flexibilidad industrial, Stellar-40 cuenta con una arquitectura única de mitigación de vibraciones de triple capa en un diseño optimizado para la escalabilidad, satisfaciendo las rigurosas exigencias de la producción en masa.
Con este lanzamiento, SBG Systems amplía aún más su cartera de soluciones de navegación inercial adaptadas para aplicaciones de misión crítica. Stellar-40 está libre de ITAR (ITAR FREE).
Stellar-40
Nuestro Stellar-40 es el primero de una nueva serie Stellar lanzada para satisfacer los requisitos operativos en evolución. Este INS de grado táctico se centra en dos objetivos principales: aumentar la resiliencia en condiciones operativas adversas y garantizar la escalabilidad, sin comprometer el rendimiento.
Para abordar los desafíos de las altas vibraciones, SBG Systems ha creado una obra maestra de la ingeniería mecánica: un sistema único de protección contra vibraciones de triple capa. Se realizó un análisis modal completo para garantizar que el producto sea robusto y fiable, manteniendo al mismo tiempo un diseño notablemente sencillo.
Preparado para la navegación a estima con el motor SAF2Nav en su núcleo, Stellar-40 se integra perfectamente en su plataforma para ofrecer una navegación resiliente, incluso en las condiciones más adversas sin GNSS.
¡Explore todas las características!


Stellar-40 de un vistazo
Robusto. Preciso. Fluido.
Explore las características clave a continuación para obtener más información sobre Stellar-40.
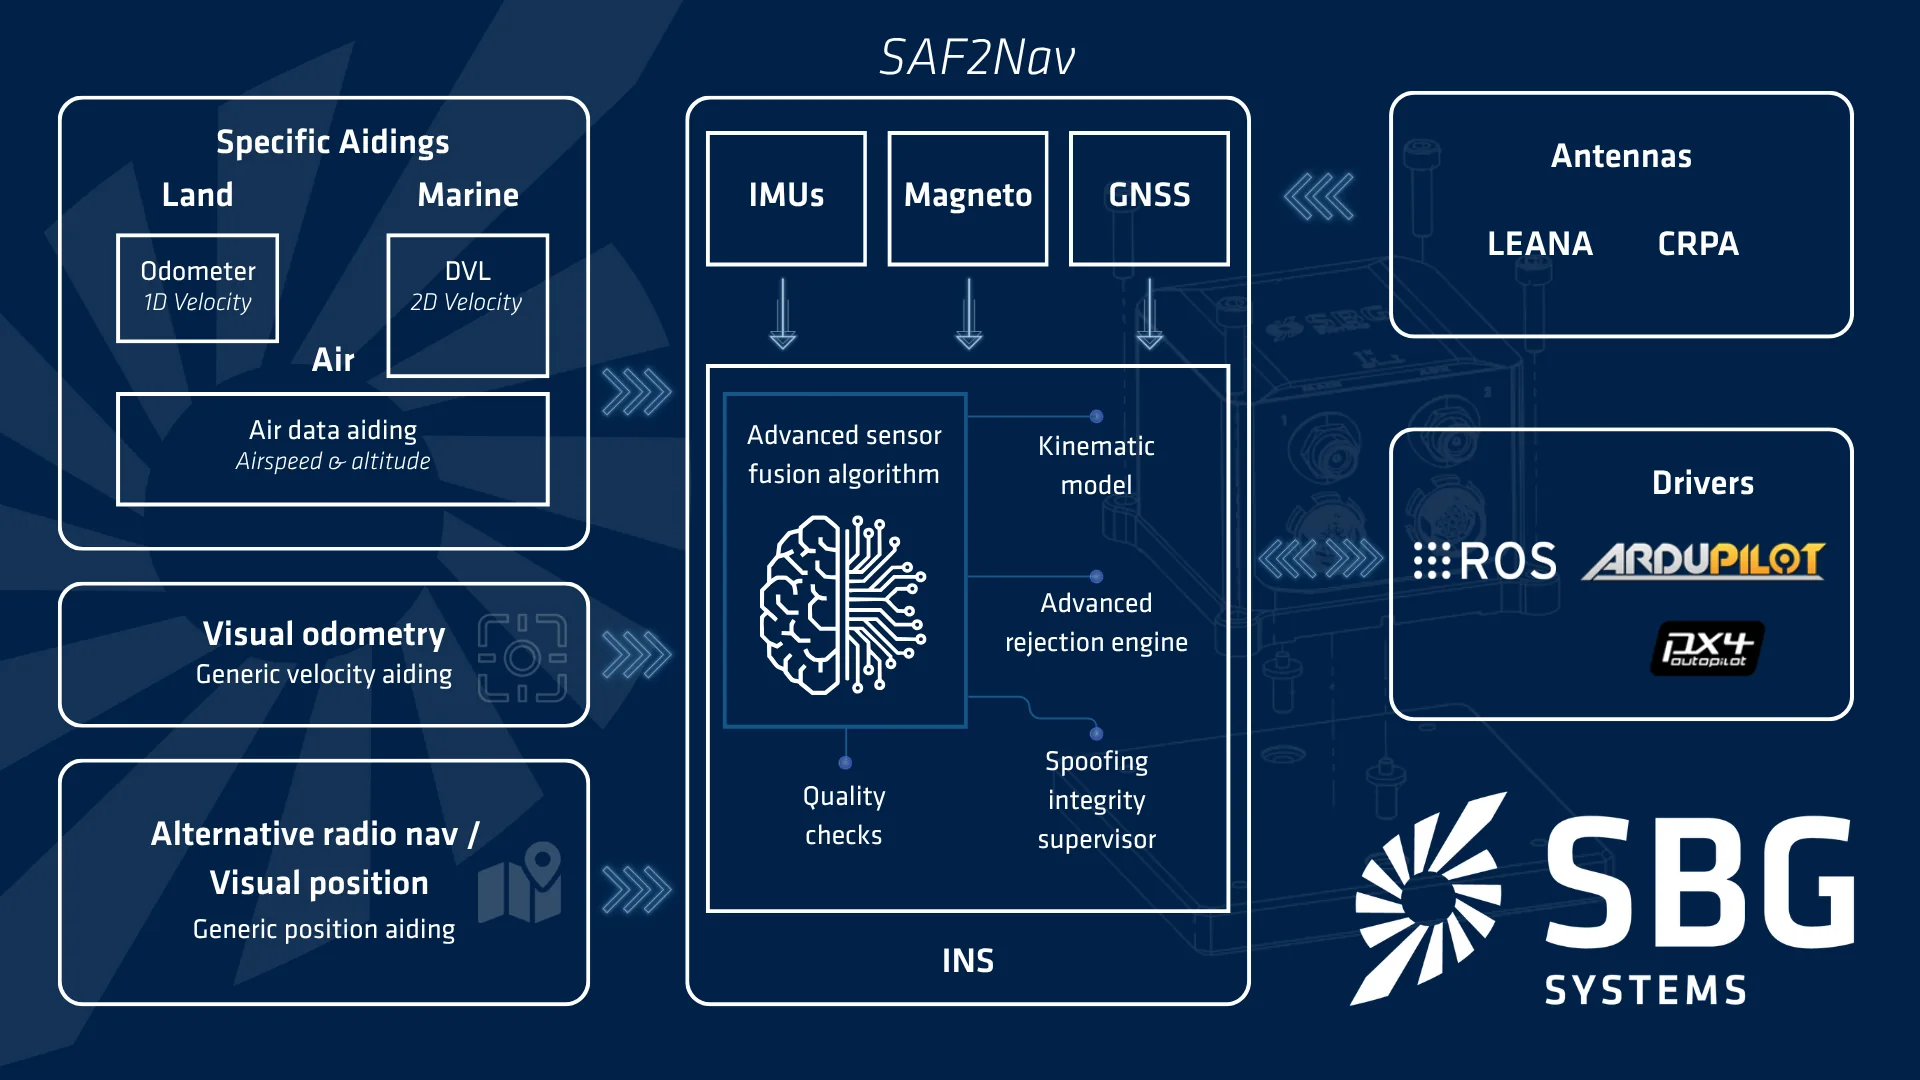
Pila de navegación resiliente con SAF2Nav
El GNSS ya no se da por sentado. Por eso, nuestra pila SAF2Nav se encuentra en el núcleo de nuestro INS, garantizando precisión y seguridad cuando el GNSS falla o es atacado. Se basa en tres pilares clave. Primero, la fusión de múltiples sensores combina datos de GNSS, IMU, aire, radar y visión en una única solución de navegación coherente. Segundo, un nuevo supervisor de integridad contra suplantación monitorea los sensores para detectar anomalías al instante, reduciendo drásticamente el tiempo crítico de alerta. Por último, los modelos cinemáticos adaptativos maximizan la precisión de la navegación, permitiendo que el algoritmo de fusión se adapte perfectamente a la dinámica de movimiento específica de su plataforma.
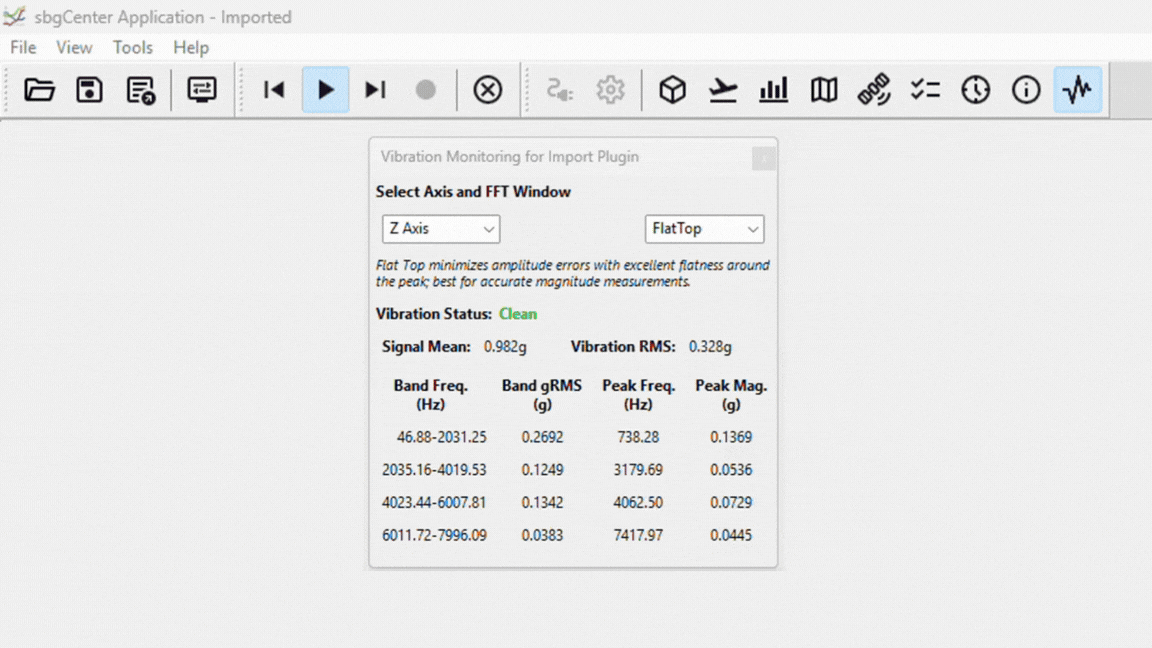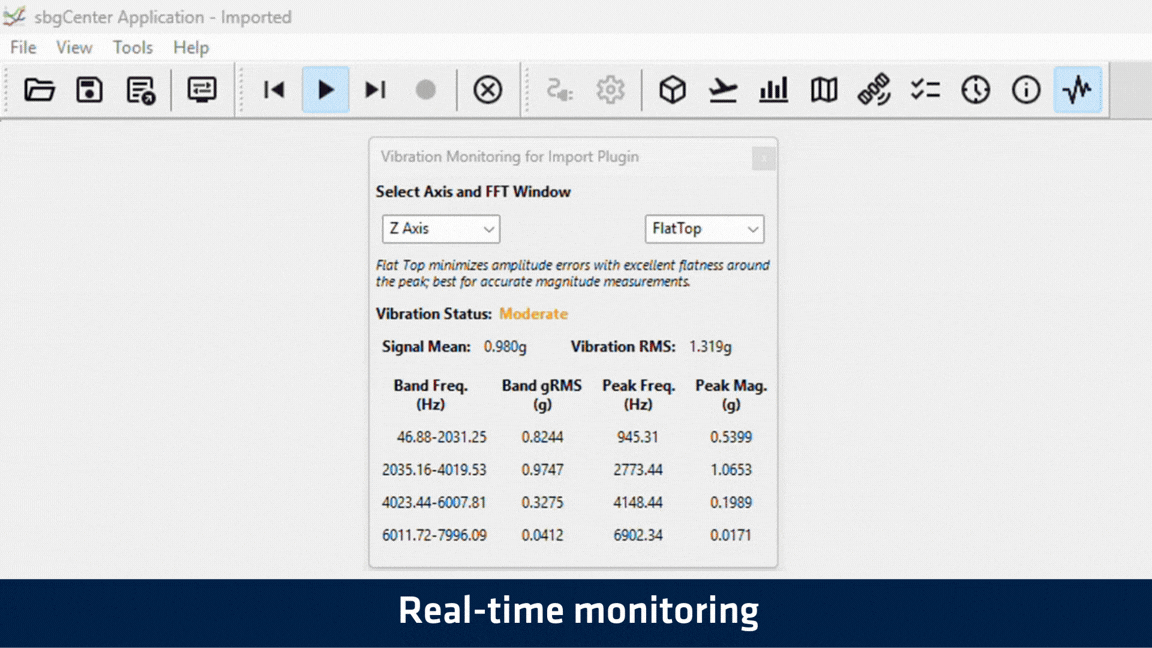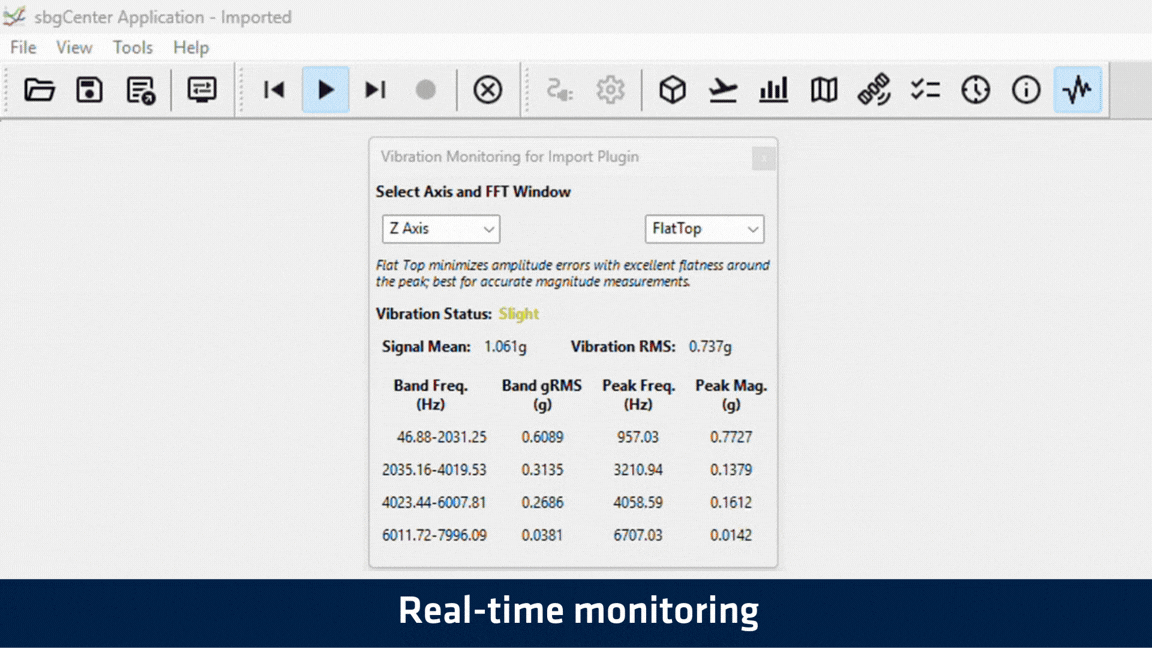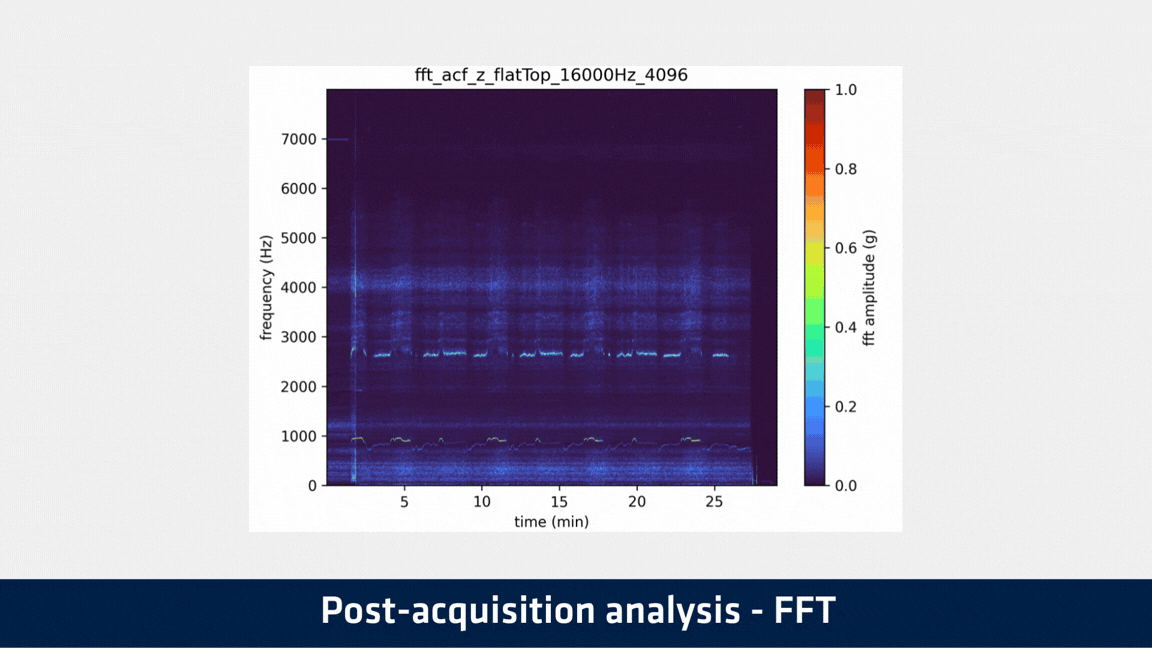
Herramienta integrada de monitorización de vibraciones
Monitorear las vibraciones para comprender y mitigar las resonancias estructurales rara vez es sencillo y a menudo requiere hardware externo dedicado. Es por eso que hemos integrado herramientas de monitoreo integrales directamente en el Stellar-40 INS. El sistema cuenta con un acelerómetro dedicado de alto ancho de banda que opera hasta 16 kHz, combinado con capacidades avanzadas de procesamiento a bordo. Proporciona visualización en tiempo real de RMS, magnitud máxima y frecuencia máxima en cuatro bandas de frecuencia distintas, lo que permite a los usuarios identificar exactamente dónde se producen vibraciones críticas. Además, estos valiosos datos se registran y reutilizan sin problemas para un análisis FFT profundo posterior.
Compatibilidad con el ecosistema
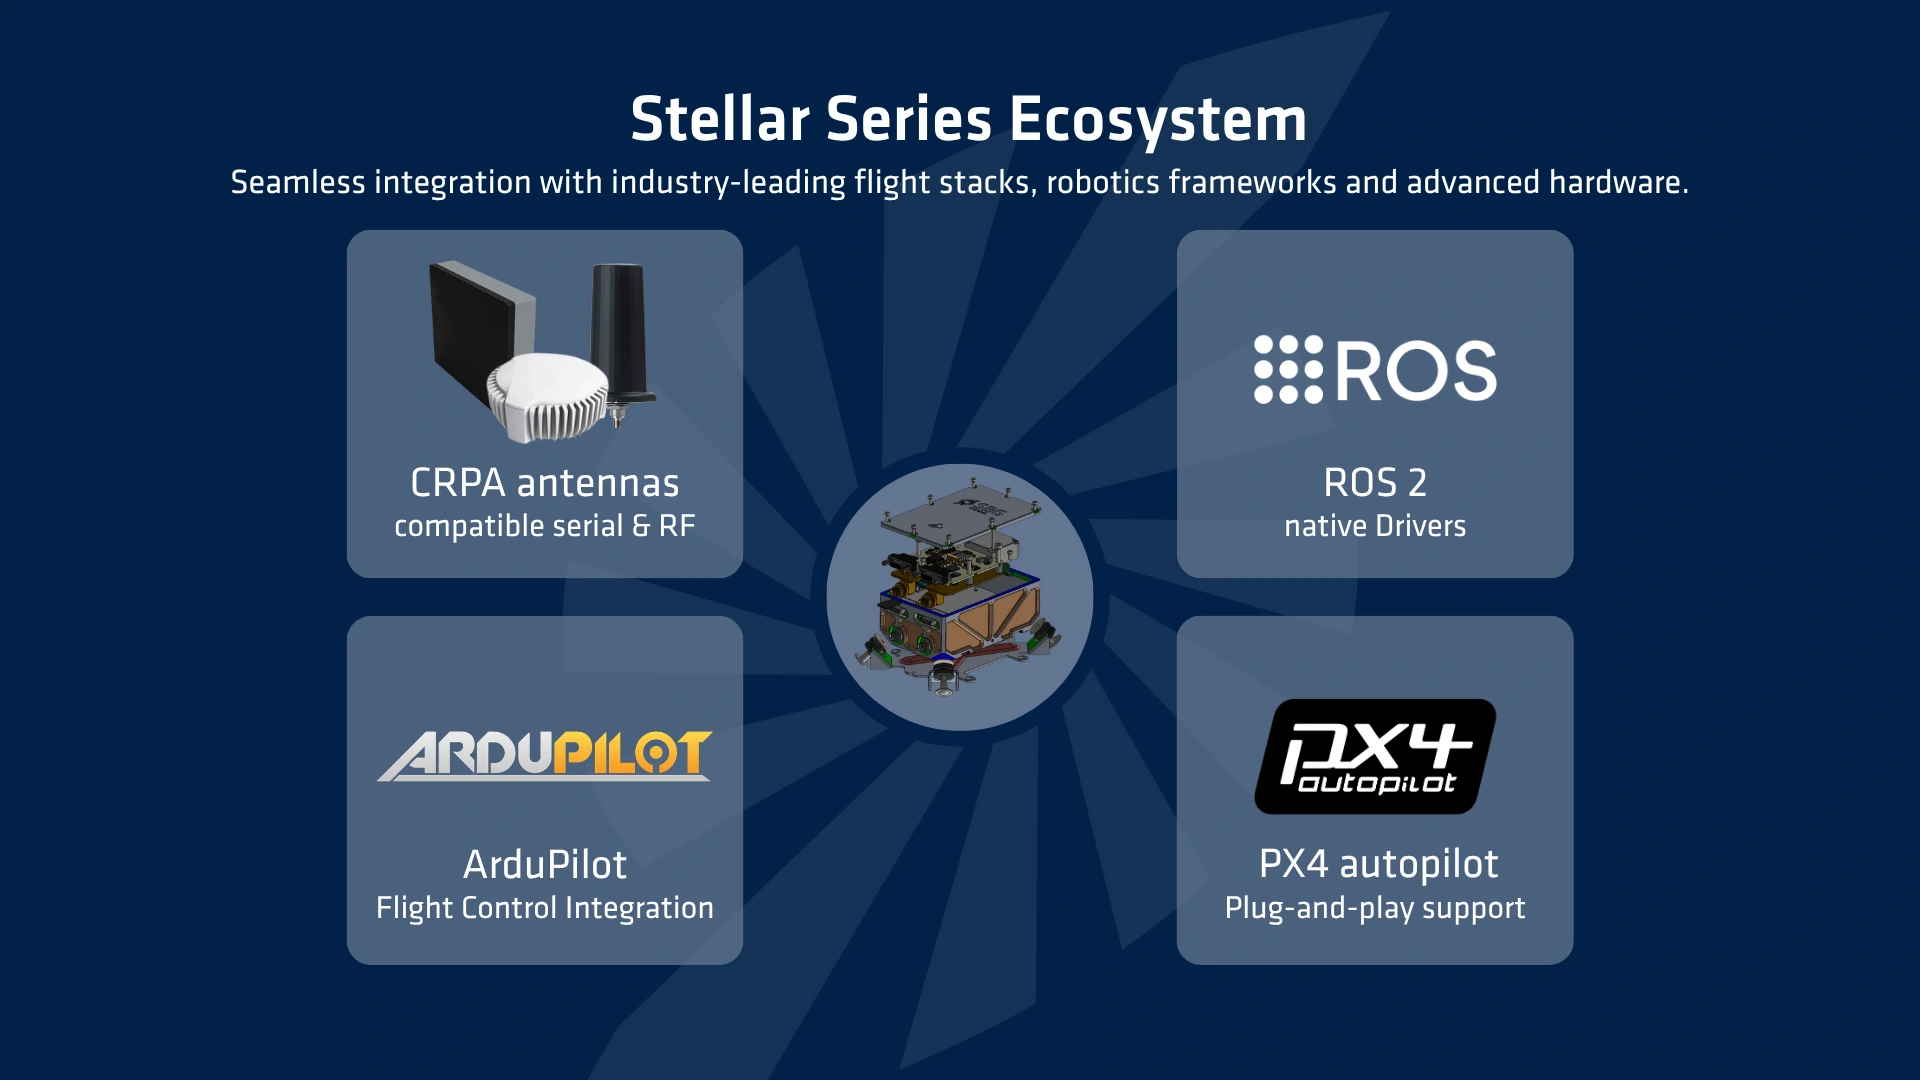
Un sistema de navegación potente es tan bueno como su capacidad para integrarse sin problemas en su arquitectura. Por ello, la compatibilidad con el ecosistema es un pilar fundamental de nuestro INS, diseñado para acelerar el despliegue y eliminar los costes generales de integración. En primer lugar, el sistema está totalmente equipado con controladores listos para usar que ofrecen soporte nativo para plataformas autónomas estándar de la industria, incluyendo ROS2, ArduPilot y PX4. En segundo lugar, para garantizar la máxima resistencia en entornos disputados, proporciona compatibilidad directa de conectar y usar (plug-and-play) con antenas CRPA avanzadas. Esta profunda interoperabilidad garantiza un despliegue sin esfuerzo en todas sus plataformas críticas.
Capacidades de misión y resumen de RENDIMIENTO
Diseñado para todo tipo de misiones
Explore el rendimiento del producto en diferentes entornos operativos. Cada dominio destaca los beneficios relevantes para la misión y las especificaciones clave.
Rendimiento en misiones aéreas
- Navegación de UAV: plataformas de ala fija y ala rotatoria
- Navegación de UAV: plataformas de ala fija y ala rotatoria
Desglose de las características de la misión
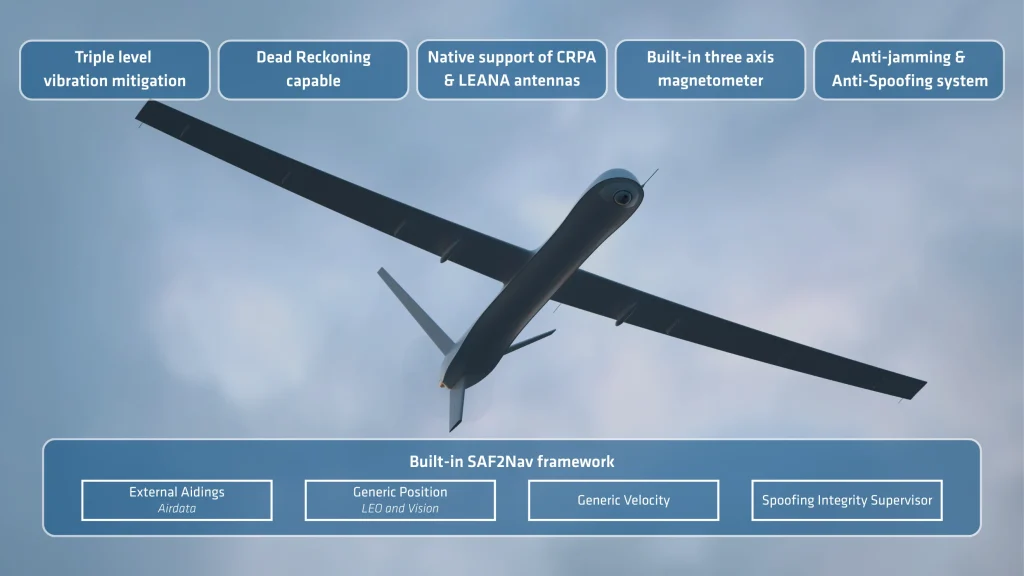
Diseñado para misiones aéreas exigentes, el sistema combina robustez, precisión y una integración perfecta en plataformas de ala fija y ala rotatoria.
- Perfiles dinámicos específicos adaptados a plataformas de ala fija y ala rotatoria.
- Aislamiento de vibraciones de triple capa para entornos aéreos con alta vibración.
- Integridad de posicionamiento bajo interferencias (jamming) y suplantación (spoofing) de GNSS, habilitada por la pila SAF2Nav.
- Navegación a estima táctica impulsada por la pila SAF2Nav para una navegación continua durante los cortes de GNSS.
- Estimación automática de la velocidad del viento y compensación para la integración del tubo de Pitot.
- Integración perfecta con pilotos automáticos gracias a nuestros controladores PX4 y ArduPilot.
Rendimiento en misiones terrestres
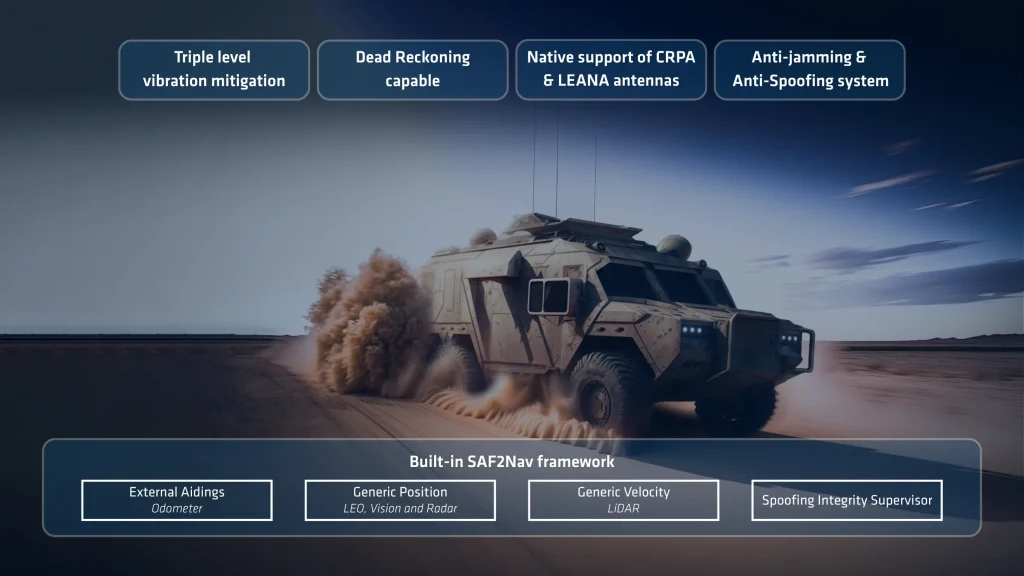
- Navegación terrestre: vehículos de carretera y todoterreno
- Navegación terrestre: vehículos de carretera y todoterreno
Desglose de las características de la misión
Diseñado para misiones en vehículos terrestres exigentes, el sistema combina robustez, precisión y una integración perfecta en cualquier tipo de vehículo terrestre.
- Perfiles dinámicos específicos adaptados a vehículos todoterreno o de carretera.
- Aislamiento de vibraciones de triple capa para entornos de alta vibración.
- Integridad de posicionamiento bajo interferencias (jamming) y suplantación (spoofing) de GNSS, habilitada por la pila SAF2Nav.
- Entradas de odómetro de rueda y velocidad SLAM para un mejor rendimiento de la navegación a estima
- Navegación a estima táctica impulsada por la pila SAF2Nav para una navegación continua durante los cortes de GNSS.
Rendimiento en navegación de superficie
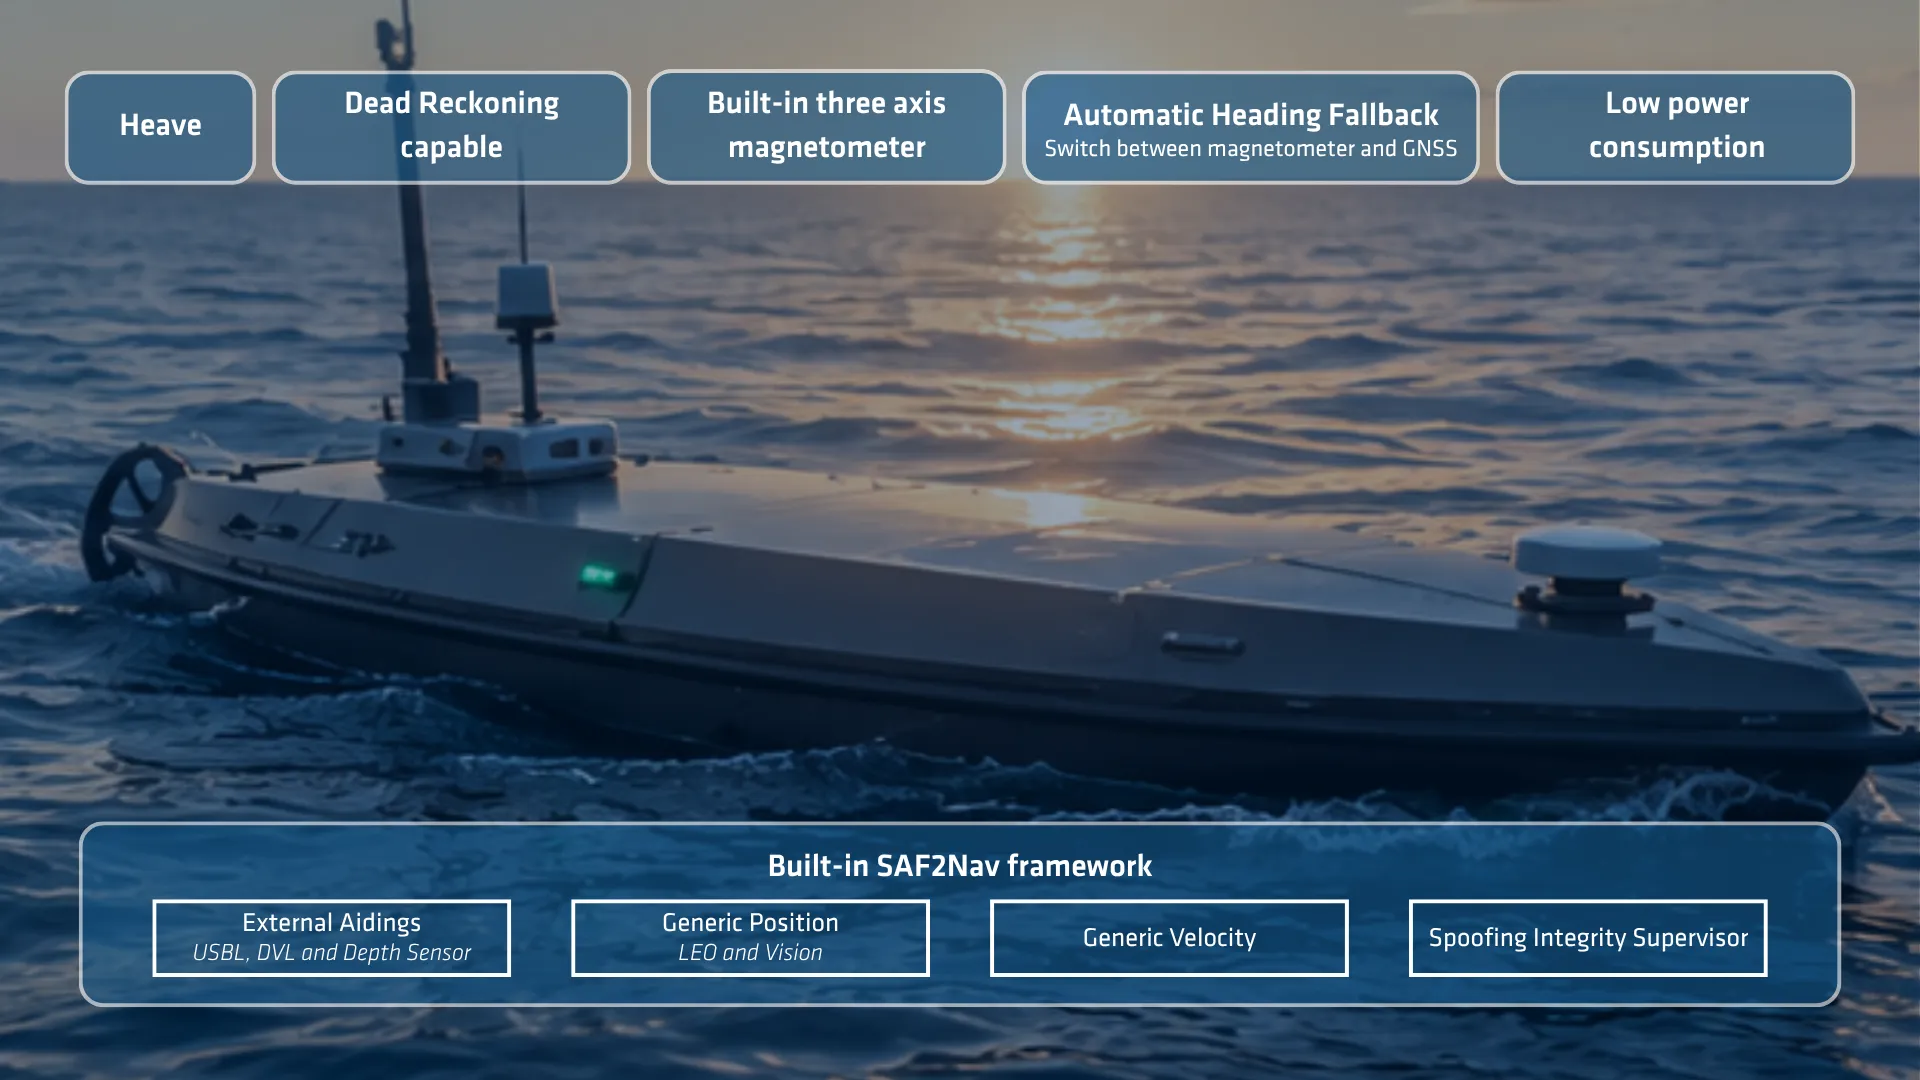
- Navegación marina: embarcaciones de superficie tripuladas y no tripuladas de todos los tamaños
- Navegación marina: embarcaciones de superficie tripuladas y no tripuladas de todos los tamaños
Desglose de las características de la misión
Diseñado para misiones marinas exigentes, el sistema combina robustez, precisión y una integración perfecta en cualquier tipo de embarcación de superficie.
- Perfiles dinámicos específicos adaptados a vehículos de superficie marinos.
- Aislamiento de vibraciones de triple capa para entornos de alta vibración.
- Integridad de posicionamiento bajo interferencias (jamming) y suplantación (spoofing) de GNSS, habilitada por la pila SAF2Nav.
- Entradas de velocidad DVL o corredera para un mejor rendimiento de la navegación a estima
- Estimación y compensación automática de la velocidad de la corriente para la compensación de la velocidad sobre el fondo acuático.
- Navegación a estima táctica impulsada por la pila SAF2Nav para una navegación continua durante los cortes de GNSS.
Especificaciones
Compatibilidad con vehículos
Buques de superficie, vehículos submarinos, levantamientos hidrográficos, aplicaciones marinas y entornos marinos adversos Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Doble antena, 789 canales Alcance GNSS
500 m/s y 80 km de altitud Banda de frecuencia
Multifrecuencia Características GNSS
SBAS, RTK, PPK, RAW Señales GPS
L1C/A, L1C, L2C, L2PY, L5 Señales Galileo
E1, E5a, E5b, E6BC Señales Glonass
L1C/A, L2C/A, L2P, L3OC Señales Beidou
B1I, B1C, B2a, B2I, B3I, B2b Otras señales
NaviC L5, Banda L, QZSS Tiempo hasta la primera posición GNSS
< 35 s Interferencia y suplantación (Jamming & spoofing)
Antisuplantación y antiinterferencia automáticas, OSNMA, rechazo avanzado y automático multisensor
Especificaciones ambientales y rango operativo
-40 °C a 71 °C Vibraciones
3 g RMS – 20Hz a 2kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
246 000 horas Cumple con
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfaces
GNSS, RTCM, NTRIP, datos de aire (Airdata), odómetro, velocidad y posición genéricas Protocolos de salida
NMEA, ASCII, sbgECom (binario), REST API Protocolos de entrada
NMEA, ASCII, sbgECom (binario), REST API Registrador de datos
8 GB o 48 h a 200 Hz Tasa de salida
200 Hz (IMU, INS) Puertos serie
4 E/S serie de hasta 921 600 bps CAN
1 bus CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
2x Sync out (1x RS232 + 1x niveles TTL) Sincronización IN
4x entradas de sincronización (niveles RS232) Ethernet
1x Ethernet dúplex completo (10/100 base T) PTP / NTP, NTRIP, interfaz web, FTP Conectores
2x Micro-D 15 (E/S) 2x conectores SMA (antenas)
Especificaciones mecánicas y eléctricas
9 a 36 VDC Consumo de energía
< 3 W without antennas Peso (g)
365 g / 443 g con amortiguador Dimensiones (La x An x Al)
107.7 mm x 85 mm x 40 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
Hoja de datos de Stellar-40
¡Reciba todas las características y especificaciones del producto directamente en su bandeja de entrada!
Compare Stellar-40 con otros productos
Adelante, compare nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la medición de balances (heave). Las especificaciones completas se pueden encontrar en el Manual de Hardware disponible bajo petición.
-
Stellar-40
- Posición horizontal de punto único
- 1.2 m
- Clasificación de rendimiento contra suplantación e interferencias
- ★★★★★
- Resistencia a la suplantación e interferencias
- Todas las constelaciones, banda completa, monitorización y mitigación avanzadas
- Resistencia a las vibraciones
- Triple nivel
- Navegación a estima
- Hasta 0,2 % DT (vehículo de carretera, GNSS de doble antena y odómetro)
- Peso (g)
- 365 g
- Dimensiones (La x An x Al)
- 107,7 x 85 x 40 mm
-
- Posición horizontal de punto único
- 1.2 m
- Clasificación de rendimiento contra suplantación e interferencias
- ★★⭐☆☆
- Resistencia a la suplantación e interferencias
- Todas las constelaciones, banda dual, monitorización y mitigación
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- Hasta 0,2 % DT (vehículo de carretera, GNSS de doble antena y odómetro)
- Peso (g)
- 165 g
- Dimensiones (La x An x Al)
- 42 x 57 x 60 mm
-
- Posición horizontal de punto único
- 1.0 m
- Clasificación de rendimiento contra suplantación e interferencias
- ★★⭐☆☆
- Resistencia a la suplantación e interferencias
- Todas las constelaciones, triple banda, monitorización y mitigación avanzadas
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Peso (g)
- < 900 g
- Dimensiones (La x An x Al)
- 130 x 100 x 75 mm
-
- Posición horizontal de punto único
- 1.2 m
- Clasificación de rendimiento contra suplantación e interferencias
- ★★⭐☆☆
- Resistencia a la suplantación e interferencias
- Todas las constelaciones, banda dual, monitorización y mitigación
- Resistencia a las vibraciones
- Un nivel
- Navegación a estima
- Hasta 0,5 % DT (vehículo de carretera, GNSS de doble antena y odómetro)
- Peso (g)
- 65 g
- Dimensiones (La x An x Al)
- 46 x 45 x 32 mm


Compatibilidad


Una selección compatible de antenas anti-jamming y antispoofing
Hemos seleccionado una gama óptima de antenas anti-jamming y antispoofing, totalmente probadas y validadas para garantizar su compatibilidad. Esta gama incluye tecnologías probadas como CRPA (Controlled Reception Pattern Antenna) y LEANA (Low-Elevation Anti-Jam Navigation Antenna).
¡Explore nuestras soluciones recomendadas!
Documentación y recursos
Stellar-40 incluye documentación en línea completa, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento fluidos.
Nuestros casos de estudio
Explore casos de uso reales que demuestran cómo nuestras soluciones mejoran el rendimiento, reducen el tiempo de inactividad y optimizan la eficiencia operativa. Descubra cómo nuestros sensores avanzados e interfaces intuitivas le ofrecen la precisión y el control necesarios para destacar en sus aplicaciones.






Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtendrá acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en diversas industrias.

Qinertia GNSS-INS

Cables

Antenas GNSS
Proceso de producción
Descubra la precisión y la experiencia detrás de cada producto de SBG Systems, incluidas nuestras soluciones de IMU, AHRS y INS. Primero, explore cómo nuestros ingenieros diseñan cada sistema teniendo en cuenta la precisión y la fiabilidad. Luego, vea cómo fabricamos y probamos nuestros sistemas de navegación inercial de alto rendimiento.
Durante todo el proceso, aplicamos rigurosos controles de calidad para garantizar un rendimiento constante. Además, nuestros métodos de ingeniería avanzada ayudan a que cada producto cumpla con exigentes estándares de precisión y fiabilidad.
Vea el video ahora para descubrir cómo construimos sistemas inerciales de alto rendimiento.

Solicitar presupuesto
Hablan de nosotros
Exponemos experiencias y testimonios de profesionales de la industria y clientes que utilizan nuestros productos en proyectos del mundo real. Sus opiniones destacan la calidad y el rendimiento de nuestras soluciones INS. Además, demuestran cómo nuestra tecnología da soporte a aplicaciones de navegación exigentes.
Descubra cómo nuestra tecnología innovadora mejora las operaciones, aumenta la productividad y ofrece resultados fiables en diversas aplicaciones.



Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde abordamos sus dudas más apremiantes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas completas sobre las características de los productos, los procesos de instalación, consejos de resolución de problemas y mejores prácticas para maximizar su experiencia con nuestro INS compacto. Tanto si es un nuevo usuario que busca orientación como si es un profesional experimentado en busca de información avanzada, nuestras preguntas frecuentes están diseñadas para proporcionarle la información que necesita.
¡Encuentre sus respuestas aquí!
¿Qué es la navegación a estima?
La navegación a estima es un método para navegar sin señales GNSS basándose en la inercia y otros datos de sensores para mantener un seguimiento continuo. Por lo general, cuando se pierde el GNSS, un sistema pierde su posición por completo. Con la navegación a estima, el sistema calcula una posición continua que derivará lentamente con el tiempo. La tasa de esta deriva depende de la calidad de la IMU interna y de la disponibilidad de sensores de ayuda externos.
¿Qué formatos admiten para las ayudas externas (por ejemplo, datos de aire, visión)?
El Stellar-40 utiliza nuestro protocolo propietario sbgECom, que emplea tramas de mensajes claramente definidas. Mediante estos mensajes predefinidos, el sistema puede integrar sin problemas datos de datos de aire, velocidades del cuerpo y posición absoluta de cualquier sensor externo capaz de proporcionar dicha información.
¿Existe algún campo específico para introducir manualmente la estimación del viento?
No, ya que no es necesario. El avanzado algoritmo de fusión de sensores del Stellar-40 calcula y estima automáticamente las condiciones del viento en tiempo real, lo que elimina la necesidad de que deba introducirlo manualmente.
¿Qué opciones de ayuda externa están disponibles para aplicaciones terrestres?
Para plataformas terrestres, Stellar-40 admite una variedad de entradas de ayuda para mejorar la precisión de la navegación, especialmente en entornos donde el GNSS no está disponible (GNSS-denied). Estas incluyen odómetros de hardware (odometría de rueda), ayudas de velocidad de sensores externos (como LiDAR o sensores ópticos) y ayudas de posición absoluta.
¿Cómo elijo entre las versiones amortiguada y no amortiguada del Stellar-40?
La elección correcta depende de su entorno operativo. Recomendamos encarecidamente la versión amortiguada para plataformas expuestas a entornos severos y con vibraciones, como drones de ataque profundo o vehículos terrestres no tripulados (UGV). Si no está seguro de qué versión se adapta a su aplicación, nuestro equipo de asistencia está listo para ayudarle a tomar la decisión correcta.
¿Qué es el SBAS?
¿Qué es el SBAS?
El sistema de aumento basado en satélites (SBAS) es una tecnología de aumento GNSS que mejora la precisión, integridad, disponibilidad y continuidad del posicionamiento por satélite. Desarrollado inicialmente para apoyar a la aviación, el SBAS se ha convertido en una valiosa ayuda a la navegación para aplicaciones como UAVs, navegación marina, agricultura de precisión, cartografía GIS, vehículos autónomos y sistemas de navegación inercial (INS). A diferencia de la cinemática en tiempo real (RTK) o el posicionamiento preciso de punto (PPP), el SBAS proporciona posicionamiento gratuito a nivel de metro sin requerir una estación base local o una conexión a Internet.
Un receptor GNSS autónomo determina su posición midiendo pseudorrangos de satélites pertenecientes a constelaciones como GPS, Galileo, GLONASS o BeiDou. Sin embargo, estas mediciones se ven afectadas por varias fuentes de error, incluidos la deriva del reloj del satélite, los errores de órbita (efemérides), el retardo ionosférico, el retardo troposférico, el ruido del receptor y los multicaminos (multipath). El SBAS estima continuamente el mayor de estos errores y difunde correcciones en tiempo real que mejoran significativamente la solución de navegación.
La arquitectura SBAS se basa en una red de estaciones de referencia topografiadas con precisión y distribuidas en una región. Estas estaciones monitorean continuamente las señales GNSS y comparan los rangos de los satélites medidos con sus posiciones conocidas para estimar los errores de reloj, órbita e ionosféricos del satélite. Las mediciones se transmiten a los centros de control maestros, que combinan los datos de todas las estaciones de referencia para generar mensajes de corrección e información de integridad. Estos mensajes se retransmiten luego a los satélites geoestacionarios que los envían de vuelta a los receptores GNSS compatibles con SBAS. El receptor aplica las correcciones antes de calcular su posición, reduciendo de manera efectiva las fuentes de error dominantes que afectan a las mediciones de pseudorrange.
Matemáticamente, el pseudorango corregido se puede expresar como:
Pcorregido = Pmedido − Δreloj − Δórbita − Δiono
donde Pmedido es la medida de pseudorango original, Δreloj representa la corrección del reloj del satélite, Δórbita es la corrección orbital, y Δiono es la corrección del retardo ionosférico.
Estas correcciones suelen reducir los errores de posicionamiento horizontal GNSS autónomo de aproximadamente 3-10 metros a alrededor de 1-2 metros. Aunque este nivel de precisión es menor que el rendimiento a nivel centimétrico logrado con RTK o PPP, el SBAS ofrece una gran ventaja: el monitoreo de integridad. En lugar de simplemente mejorar la precisión de la posición, el SBAS evalúa continuamente el estado de salud de cada satélite monitoreado y alerta rápidamente a los usuarios si un satélite deja de ser confiable debido a anomalías en el reloj, errores orbitales o degradación de la señal. Esta capacidad es esencial para aplicaciones críticas para la seguridad donde los usuarios deben saber si se puede confiar en la solución de navegación.
Varios servicios regionales SBAS operan en todo el mundo. Estos incluyen WAAS en América del Norte, EGNOS en Europa, MSAS en Japón, GAGAN en India, SDCM en Rusia, KASS en Corea del Sur y SouthPAN en Australia y Nueva Zelanda. Los receptores GNSS multifrecuencia modernos generalmente admiten múltiples servicios SBAS de forma automática, según su ubicación geográfica.
Para los sistemas de navegación inercial, el SBAS proporciona una referencia GNSS más precisa y fiable que mejora el rendimiento de la fusión de sensores. Un filtro de Kalman extendido (EKF) utiliza las mediciones de posición y velocidad GNSS corregidas para acotar periódicamente la deriva acumulada por los sensores inerciales. En comparación con el GNSS autónomo, el SBAS reduce el ruido de medición y los sesgos relacionados con los satélites, lo que da como resultado actualizaciones de posición y velocidad más estables, al tiempo que proporciona información de integridad valiosa para los algoritmos de navegación. Sin embargo, el SBAS no aumenta la tasa de actualización del GNSS y no puede compensar las interrupciones del GNSS. Durante las interrupciones de señal, el rendimiento general de la navegación sigue dependido principalmente de la calidad de la IMU y de la eficacia del algoritmo de estimación del INS.
Por lo tanto, el SBAS es una excelente solución para aplicaciones que requieren un posicionamiento a nivel de metro gratuito y disponible globalmente con alta confiabilidad e integridad. Es especialmente adecuado para vehículos autónomos, vehículos aéreos no tripulados (UAV), navegación marina, agricultura y sistemas industriales donde una navegación robusta es más importante que lograr una precisión a nivel centimétrico. Cuando las aplicaciones exigen un posicionamiento de grado topográfico, RTK o PPP siguen siendo las técnicas de corrección preferidas, mientras que el SBAS sirve como una mejora confiable y ampliamente disponible para la navegación GNSS convencional.
Cómo los sistemas de navegación inercial mantienen el posicionamiento durante las interrupciones del GNSS
Cómo los sistemas de navegación inercial mantienen el posicionamiento durante las interrupciones del GNSS
1 – Sistemas de navegación inercial e integración GNSS
Un sistema de navegación inercial (INS) determina la posición, la velocidad y la orientación a partir de mediciones inerciales integradas. En su núcleo, una unidad de medición inercial (IMU) combina tres acelerómetros y tres giróscopos. Los acelerómetros miden la fuerza específica, mientras que los giróscopos miden la velocidad angular a lo largo de tres ejes ortogonales.
El ordenador de navegación procesa estas mediciones a una alta frecuencia. Primero, integra las mediciones del giróscopo para estimar los cambios de actitud. A continuación, transforma la aceleración medida en el marco de navegación y compensa la gravedad y otros efectos conocidos. Finalmente, integra la aceleración para estimar la velocidad y la posición. Este proceso permite al INS propagar una solución de navegación continua sin depender de señales externas.
Cuando el GNSS está disponible, el INS suele funcionar como parte de una solución GNSS/INS integrada. El GNSS proporciona una referencia externa de posición y velocidad, mientras que la IMU proporciona mediciones de movimiento de alta frecuencia. El filtro de navegación combina ambas fuentes para estimar el estado del vehículo y acotar los errores inerciales.
Cuando las señales GNSS dejan de estar disponibles, el sistema pasa a la propagación inercial, un proceso conocido a menudo como navegación a estima. El INS continúa integrando las mediciones de los giróscopos y acelerómetros desde el último estado de navegación conocido. Como resultado, puede mantener salidas continuas de posición, velocidad y actitud durante la interrupción.
Sin embargo, la navegación inercial no elimina los errores de posicionamiento durante una interrupción. El sesgo del sensor, el ruido, los errores de factor de escala, la desalineación y otras imperfecciones se acumulan a través de la integración. En particular, los errores del acelerómetro afectan a la velocidad y luego a la posición, mientras que los errores del giróscopo afectan a la actitud y pueden introducir errores de posición adicionales a través de una compensación incorrecta de la gravedad.
Por lo tanto, la duración y la magnitud de una interrupción del GNSS influyen directamente en la incertidumbre de la posición resultante. Los sensores inerciales de mayor rendimiento reducen el crecimiento del error y permiten al sistema salvar interrupciones más largas antes de que la deriva acumulada adquiera importancia.
Con casi dos décadas de experiencia en ingeniería y fabricación de sensores inerciales, SBG Systems desarrolla tecnologías de IMU e INS diseñadas para proporcionar un rendimiento de navegación fiable cuando la disponibilidad de GNSS es limitada o está interrumpida.
2 – Filtrado de Kalman y fusión de sensores
La fusión de sensores permite que un sistema GNSS/INS combine mediciones con diferentes características. La IMU proporciona mediciones continuas de alta frecuencia, pero acumula errores con el tiempo. El GNSS proporciona una referencia de posición absoluta, pero puede dejar de estar disponible o actualizarse con menos frecuencia. Un filtro de navegación combina estas características complementarias para estimar el estado del vehículo.
El filtro de Kalman se utiliza ampliamente para este tipo de estimación de estados. En aplicaciones prácticas de INS, el sistema suele emplear un Filtro de Kalman Extendido (EKF) debido a que las ecuaciones que describen el movimiento y la actitud del vehículo no son lineales. El EKF mantiene una estimación del estado de navegación y su incertidumbre mientras procesa las mediciones de los sensores disponibles.
El proceso consta de dos pasos fundamentales: predicción y actualización de la medición.
Durante la predicción, el filtro utiliza el estado de navegación anterior y las últimas mediciones de la IMU para estimar el estado siguiente. También propaga la incertidumbre asociada. Durante la actualización de la medición, el filtro compara las mediciones externas disponibles con el estado predicho. A continuación, utiliza la diferencia, o innovación, para actualizar la estimación del estado y reducir su incertidumbre.
En un sistema GNSS/INS, las mediciones GNSS proporcionan las observaciones externas que limitan la deriva inercial. El filtro también puede estimar parámetros como los sesgos de los acelerómetros y giróscopos cuando el modelo del sistema y las mediciones disponibles permiten hacer dichos parámetros observables.
Esta distinción es importante: un filtro de Kalman no elimina simplemente todos los errores de cada sensor a bordo. En su lugar, estima el estado de navegación y los estados de error relevantes a partir de un modelo matemático y de las mediciones disponibles. Los errores residuales persisten porque las imperfecciones de los sensores, las imprecisiones de los modelos y las perturbaciones no observadas no se pueden eliminar por completo.
Cuando el GNSS deja de estar disponible, el filtro puede seguir propagando la solución de navegación utilizando las mediciones inerciales. Sin embargo, en ausencia de una observación externa, el sistema dispone de menos oportunidades para acotar sus estados de error y, en consecuencia, la incertidumbre aumenta a medida que se prolonga la interrupción. Cuando las mediciones GNSS vuelven a estar disponibles, el filtro las compara con la solución inercial y utiliza la innovación resultante para corregir el estado estimado y los errores acumulados. Esto permite al sistema GNSS/INS realizar una transición fluida entre la navegación asistida por GNSS y la propagación inercial.
