
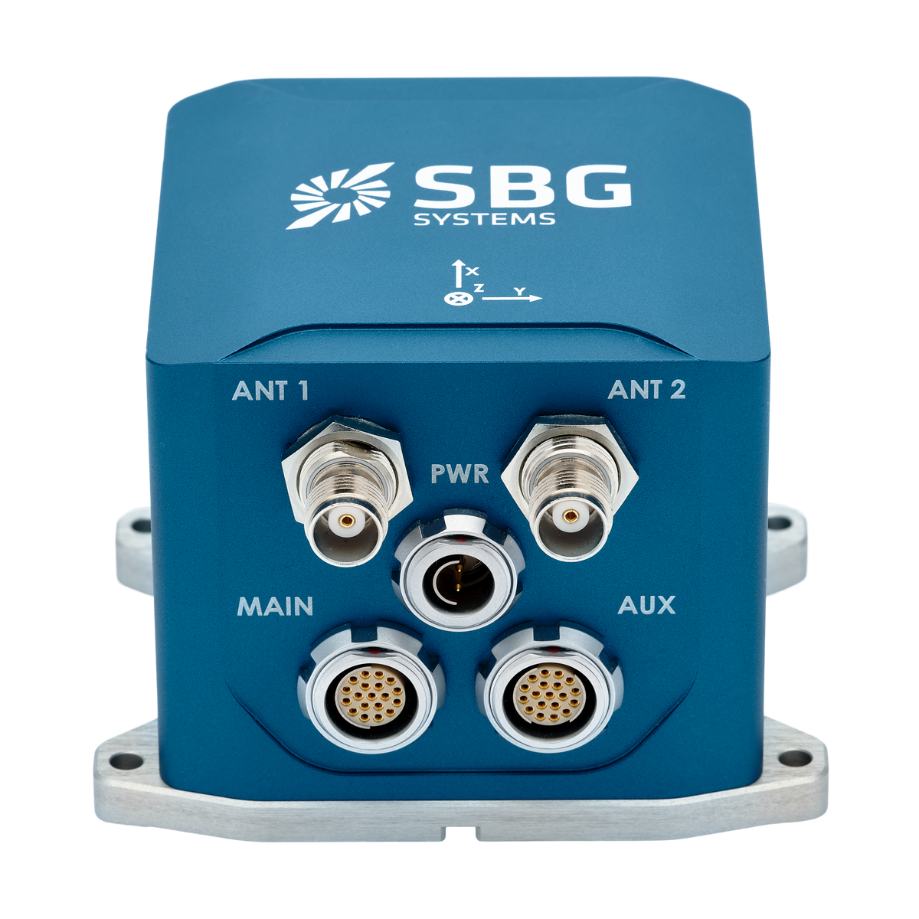

Ekinox-D Solución INS GNSS compacta con doble antena
Ekinox-D es un sistema de navegación inercial todo en uno con receptor RTK GNSS integrado, ideal para aplicaciones en las que el espacio es un factor crítico. Este avanzado INS/GNSS incluye una o dos antenas y proporciona orientación, oleo (heave) y posición centimétrica incluso durante los cortes de GNSS.
Una IMU es el componente central de este sistema de navegación inercial. Aprovechando la tecnología MEMS y una innovadora integración patentada, la IMU de Ekinox-D ofrece un rendimiento excepcional a la vez que mantiene un coste razonable. Además, se puede conectar un DVL o un odómetro a Ekinox-D como entradas de ayuda de velocidad.
Descubra todas las características y aplicaciones de Ekinox-D.
Características del Ekinox-D
Ekinox-D incorpora un receptor GNSS de categoría geodésica (L1/L2/L5 GPS, GLONASS, GALILEO, BEIDOU), capaz de posicionamiento SBAS, DGNSS y RTK. Con una frecuencia de actualización configurada de 5 Hz, este receptor proporciona la máxima precisión y fiabilidad en entornos GNSS difíciles gracias a algoritmos de mitigación automática muy avanzados que detectan y eliminan las situaciones de multicamino (multipath) o las interferencias de Inmarsat/Iridium.
Cuenta con posicionamiento RTK, así como compatibilidad con datos RAW de serie para lograr una precisión centimétrica en tiempo real o postprocesamiento. La antena dual permite un rumbo preciso en aplicaciones de baja dinámica.
El desmodulador interno de doble banda L admite los servicios PPP Fugro Marinestar™ para ofrecer una precisión de posicionamiento superior a 10 cm en todo el mundo y sin necesidad de infraestructura específica.
Consulte más información sobre las especificaciones de nuestro Ekinox-D.


Especificaciones
Rendimiento de movimiento y navegación
1.2 m Posición vertical en punto simple
1.2 m Posición horizontal RTK
0.01 m + 0.5 ppm Posición vertical RTK
0,015 m + 1 ppm Posición horizontal PPK
0,01 m + 0,5 ppm * Posición vertical PPK
0.015 m + 1 ppm * Rollo/cabeceo en punto simple
0.02 ° Rollo/cabeceo RTK
0.015 ° Rollo/cabeceo PPK
0.01 ° * Rumbo en punto simple
0.05 ° Rumbo RTK
0.04 ° Rumbo PPK
0,03 ° *
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático Precisión de oleaje diferido
2 cm o 2 % Período de ola de oleaje retardado
0 a 40 s
Perfiles de movimiento
Buques de superficie, vehículos submarinos, levantamientos hidrográficos, aplicaciones marinas y entornos marinos adversos Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Antena dual geodésica interna Banda de frecuencia
Doble frecuencia Características GNSS
SBAS, SP, RTK, PPK Señales GPS
L1, L2, L5, L6 * Señales Galileo
E1, E5a, E5b Señales Glonass
L1 C/A, L2 C/A, L2P, L3 Señales Beidou
B1I, B1C, B2a, B2I, B3I Otras señales
Marinestar, CLAS, QZSS, Navic, Banda L * Tiempo hasta la primera posición GNSS
< 45 s Interferencia y suplantación (Jamming & spoofing)
Mitigación avanzada e indicadores, OSNMA
Especificaciones ambientales y rango operativo
IP-68 Temperatura de funcionamiento
-40 °C a 75 °C Vibraciones
3 g RMS – 20Hz a 2kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
50 000 horas Cumple con
MIL-STD-810, EN60945
Interfaces
GNSS, RTCM, odómetro, DVL Protocolos de salida
NMEA, Binario sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de datos
8 GB o 48 h a 200 Hz Tasa de salida
Hasta 200 Hz Ethernet
Full duplex (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST Puertos serie
RS-232/422 hasta 921 kbps: 3 salidas / 5 entradas CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
PPS, activador hasta 200 Hz, odómetro virtual – 2 salidas Sincronización IN
PPS, odómetro, marcador de eventos hasta 1 kHz – 5 entradas
Especificaciones mecánicas y eléctricas
9 a 36 VDC Consumo de energía
6 W Alimentación de antena
5 VCC – máx. 150 mA por antena | Ganancia: 17 – 50 dB Peso (g)
600 g Dimensiones (La x An x Al)
100 mm x 86 mm x 75 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
Aplicaciones del Ekinox-D
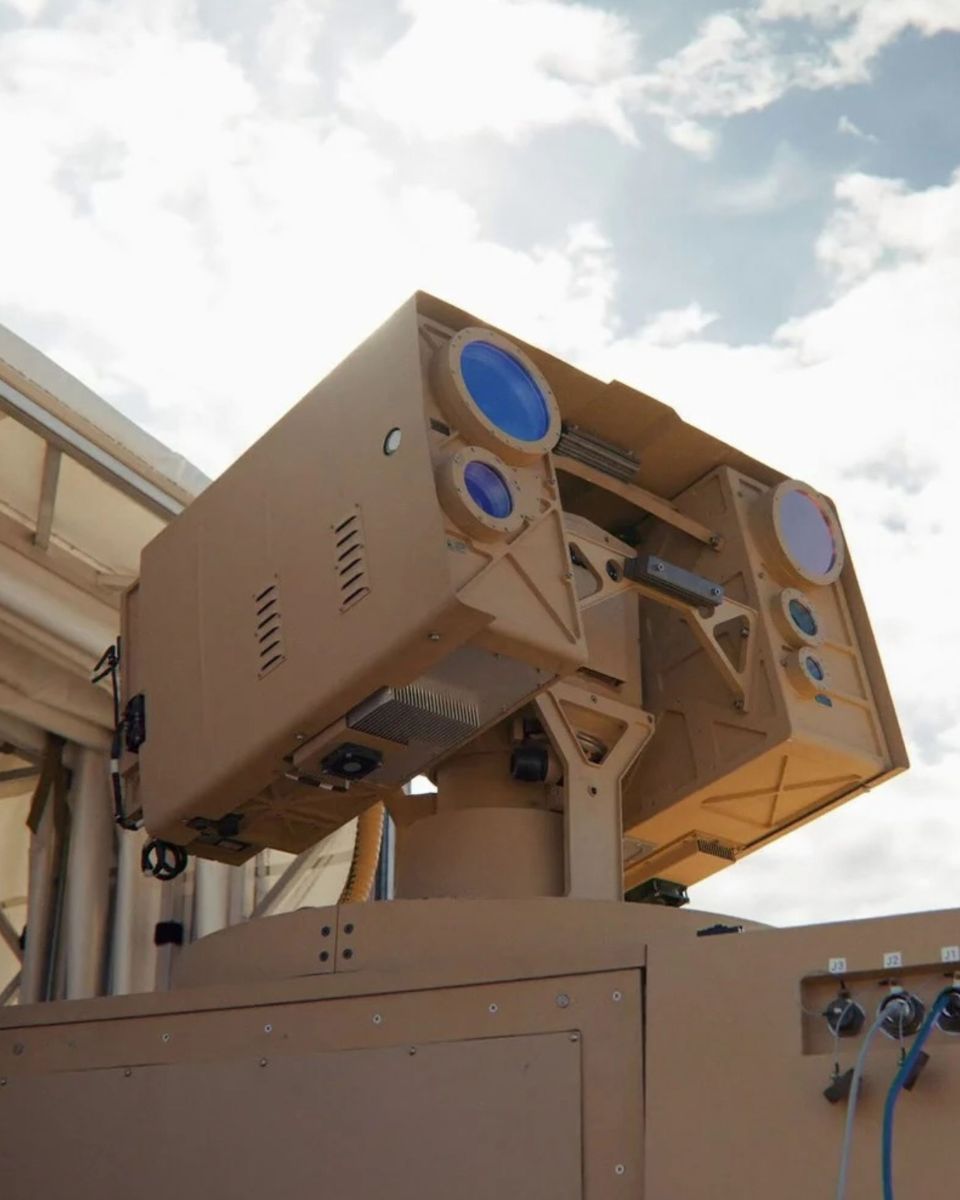
Ekinox-D está diseñado para la navegación de alta precisión y el monitoreo en tiempo real en aplicaciones terrestres, marinas, submarinas y aéreas, garantizando datos precisos incluso en las condiciones más exigentes.
En aplicaciones terrestres, proporciona un posicionamiento y una orientación fiables para cartografía móvil (mobile mapping), vehículos autónomos y operaciones tácticas. Para proyectos marinos y submarinos, ofrece una navegación robusta y guiado de embarcaciones, esenciales para operaciones seguras y eficientes. En aplicaciones aéreas, nuestro INS mejora la estabilidad y la precisión para UAVs y aeronaves tripuladas. Con un monitoreo de rendimiento en tiempo real, nuestro INS garantiza información precisa y procesable en todos los entornos.
Explore todas las aplicaciones en diversos sectores.
Hoja de datos del Ekinox-D
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Compare el Ekinox-D con otros productos
Compare nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la medición de balances (heave).
Las especificaciones completas se pueden encontrar en el Manual de Hardware disponible bajo petición.
-

Ekinox-D
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.04 °
- Receptor GNSS
- Antena dual geodésica interna
- Peso (g)
- 600 g
- Dimensiones (La x An x Al)
- 100 x 86 x 75 mm
-
- Posición horizontal RTK
- 0,01 m + 1 ppm
- Rollo/cabeceo RTK
- 0.05 °
- Rumbo RTK
- 0.2 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 65 g
- Dimensiones (La x An x Al)
- 46 x 45 x 32 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 165 g
- Dimensiones (La x An x Al)
- 42 x 57 x 60 mm
-
- Posición horizontal RTK
- 0,015 m + 1 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 38 g
- Dimensiones (La x An x Al)
- 50 x 37 x 23 mm


Compatibilidad con Ekinox-D


Documentación y recursos
Ekinox-D incluye una documentación completa, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento fluidos.
Nuestros casos de estudio
Explore casos de uso reales que demuestran cómo nuestro INS mejora el rendimiento, reduce el tiempo de inactividad y optimiza la eficiencia operativa. Descubra cómo nuestros sensores avanzados y nuestras interfaces intuitivas le proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.
Marine Technology integra el INS/GNSS de SBG en el USV HydroDron
Navegación de USV
Solución ASV que integra el INS de SBG y una ecosonda multihaz
ASV – Vehículos de superficie autónomos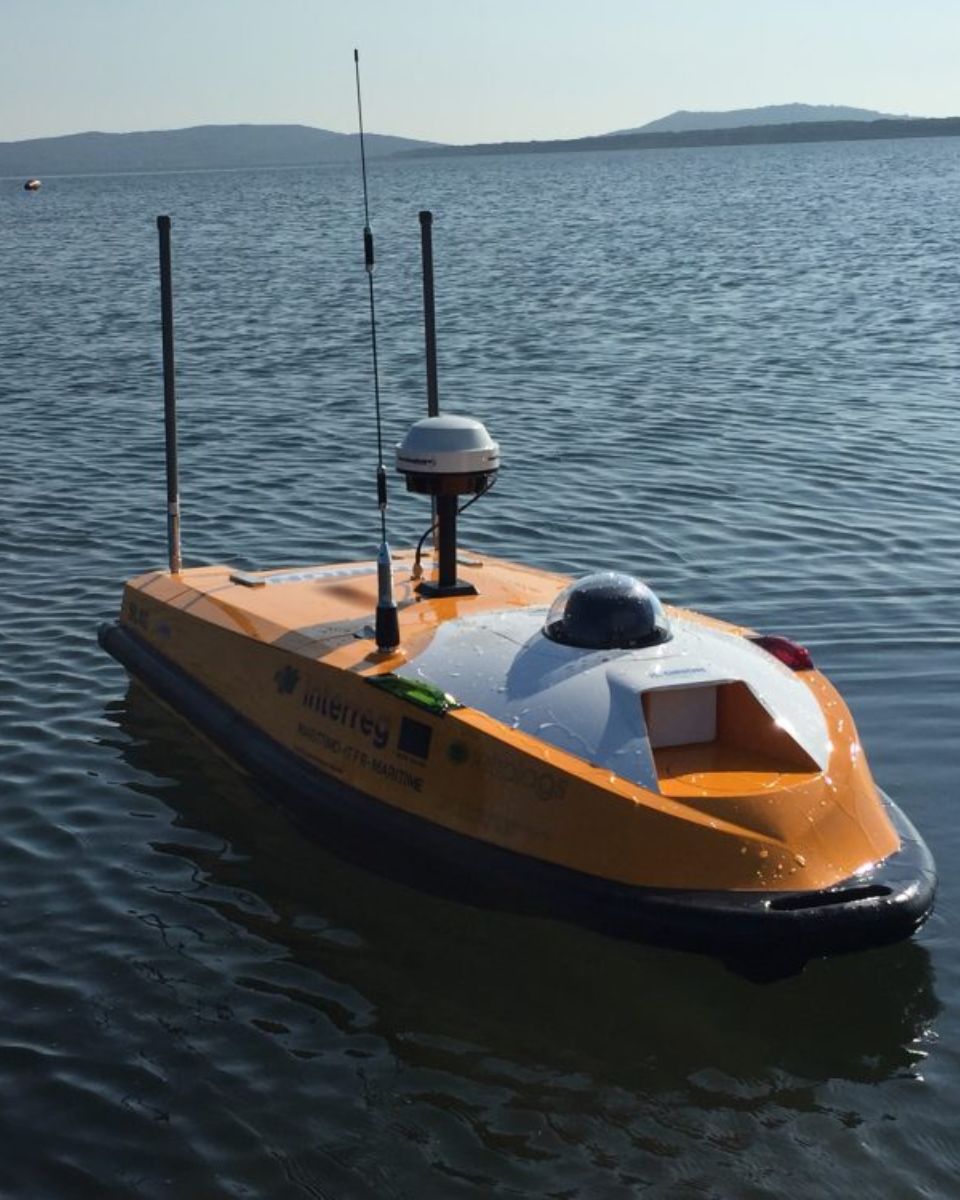
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping


Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtiene acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en varias industrias.

Qinertia GNSS-INS

Cables

Antenas GNSS
Nuestro proceso de producción
Descubra la precisión y la experiencia que hay detrás de cada producto de SBG Systems. El siguiente video ofrece una perspectiva interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento.
Desde la ingeniería avanzada hasta un riguroso control de calidad, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado nuestros productos en sus proyectos. Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.



Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes (FAQ), donde abordamos sus dudas más importantes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas completas sobre las características de los productos, los procesos de instalación, consejos de solución de problemas y las mejores prácticas para maximizar su experiencia.
¡Encuentre sus respuestas aquí!
¿Qué son el avance, la deriva y el seno (surge, sway, heave)?
El avance (surge), la deriva (sway) y el seno o movimiento vertical (heave) son los tres movimientos de traslación que describen cómo se desplaza una embarcación o plataforma en el océano. Forman parte de los seis grados de libertad (DOF) del movimiento, que también incluyen el cabeceo (pitch), el balanceo (roll) y la guiñada (yaw), que son los movimientos de rotación.
- El avance (surge) es el movimiento lineal de la embarcación a lo largo de su eje longitudinal (hacia adelante y hacia atrás). Por ejemplo, cuando un barco acelera o desacelera debido a las olas o a las fuerzas de propulsión, experimenta avance.
- La deriva (sway) es el movimiento lineal a lo largo del eje transversal (de lado a lado). Esto ocurre cuando una embarcación deriva lateralmente debido a las corrientes, el viento o las olas que se aproximan por el costado.
- El seno (heave) es el movimiento lineal a lo largo del eje vertical (hacia arriba y hacia abajo). Es causado principalmente por las olas que levantan y hacen descender la embarcación.
En conjunto, el avance, la deriva y el seno definen los desplazamientos de traslación de la embarcación en el espacio tridimensional. Estos movimientos son fundamentales en la navegación, la perforación marina, el posicionamiento dinámico y los levantamientos hidrográficos, ya que afectan directamente a la estabilidad, la precisión y la seguridad.
¿Qué es la batimetría?
La batimetría es el estudio y la medición de la profundidad y la forma del terreno submarino, centrándose principalmente en la cartografía del fondo marino y otros paisajes sumergidos. Es el equivalente submarino de la topografía, y proporciona información detallada sobre las características subacuáticas de océanos, mares, lagos y ríos. La batimetría desempeña un papel crucial en diversas aplicaciones, incluidas la navegación, la construcción marina, la exploración de recursos y los estudios ambientales.
Las técnicas batimétricas modernas se basan en sistemas de sonar, como las ecosondas monohaz y multihaz, que utilizan ondas sonoras para medir la profundidad del agua. Estos dispositivos envían pulsos de sonido hacia el fondo marino y registran el tiempo que tardan en regresar los ecos, calculando la profundidad en función de la velocidad del sonido en el agua. Las ecosondas multihaz, en particular, permiten cartografiar amplias franjas del fondo marino de una sola vez, proporcionando representaciones altamente detalladas y precisas del mismo. Con frecuencia, se asocia una solución RTK + INS para crear representaciones batimétricas en 3D del fondo marino con una posición precisa.
Los datos batimétricos son esenciales para crear cartas náuticas, que ayudan a guiar a las embarcaciones con seguridad mediante la identificación de posibles peligros subacuáticos como rocas sumergidas, pecios y bancos de arena. También desempeñan un papel fundamental en la investigación científica, ya que ayudan a comprender los elementos geológicos submarinos, las corrientes oceánicas y los ecosistemas marinos.
¿Qué es la batimetría o levantamiento hidrográfico?
El levantamiento hidrográfico es el proceso de medición y cartografía de las características físicas de los cuerpos de agua, incluidos océanos, ríos, lagos y zonas costeras. Implica la recopilación de datos relacionados con la profundidad, la forma y los contornos del fondo marino (cartografía de los fondos marinos), así como la ubicación de objetos sumergidos, peligros para la navegación y otras características subacuáticas (por ejemplo, trincheras marinas). El levantamiento hidrográfico es crucial para diversas aplicaciones, como la seguridad en la navegación, la gestión y los estudios costeros, la construcción y el monitoreo ambiental.
La levantamiento hidrográficos comprende varios componentes clave, comenzando por la batimetría, que mide la profundidad del agua y la topografía del fondo marino mediante sistemas de sonar, como ecosondas monohaz o multihaz, que envían pulsos de sonido al fondo marino y miden el tiempo de retorno del eco.
El posicionamiento preciso es fundamental y se logra mediante el uso de Sistemas Satelitales de Navegación Global (GNSS) y Sistemas de Navegación Inercial (INS) para vincular las mediciones de profundidad con coordenadas geográficas precisas. Además, se miden los datos de la columna de agua, como la temperatura, la salinidad y las corrientes, y se recopilan datos geofísicos para detectar objetos, obstáculos o peligros submarinos utilizando herramientas como sonares de barrido lateral y magnetómetros.
¿Qué es el sondeo multihaz?
El sondeo multihaz (MBES, por sus siglas en inglés) es una técnica avanzada de levantamiento hidrográfico utilizada para cartografiar el lecho marino y las características subacuáticas con alta precisión.
A diferencia de las ecosondas monohaz tradicionales que miden la profundidad en un único punto directamente debajo de la embarcación, el MBES utiliza una matriz de haces de sónar para capturar simultáneamente mediciones de profundidad en una amplia franja del fondo marino. Esto permite realizar un mapeo detallado y de alta resolución del terreno submarino, incluyendo la topografía, las características geológicas y los peligros potenciales.
Los sistemas MBES emiten ondas sonoras que viajan a través del agua, rebotan en el fondo marino y regresan a la embarcación. Al analizar el tiempo que tardan los ecos en regresar, el sistema calcula la profundidad en múltiples puntos, creando un mapa completo del relieve submarino.
Esta tecnología es esencial para diversas aplicaciones, como la navegación, la construcción marina, la monitorización ambiental y la exploración de recursos, y proporciona datos críticos para unas operaciones marítimas seguras y una gestión sostenible de los recursos marinos.
¿Qué son los sensores de medición de olas?
Los sensores de medición de olas son herramientas esenciales para comprender la dinámica oceánica y mejorar la seguridad y la eficiencia en las operaciones marítimas. Al proporcionar datos precisos y oportunos sobre las condiciones del oleaje, ayudan a fundamentar decisiones en diversos sectores, desde el transporte marítimo y la navegación hasta la conservación ambiental. Las boyas de oleaje son dispositivos flotantes equipados con sensores para medir parámetros de las olas como la altura, el periodo y la dirección.
Por lo general, utilizan acelerómetros o giróscopos para detectar el movimiento de las olas (por ejemplo, el período de las olas) y pueden transmitir datos en tiempo real a instalaciones en la costa para su análisis.
