Präzise Navigation und Ortung für autonome Fahrzeuge
Unsere Bewegungs- und Navigationssensoren bieten zahlreiche Vorteile für Erweiterte Fahrerassistenzsysteme (ADAS) und autonome Fahrzeuge und tragen zu mehr Sicherheit, Präzision und Leistung bei. Diese Sensoren integrieren fortschrittliche Technologien wie Trägernavigationssysteme (INS) und GNSS (Global Navigation Satellite System), um hochpräzise Echtzeitdaten zur Fahrzeugpositionierung, Bewegung und Orientierung bereitzustellen, selbst in anspruchsvollen Umgebungen.
Wir sind bekannt für unsere Expertise im Bereich Sensor-Engineering, umfangreiche Kalibrierungstechniken und Filteralgorithmen. Unsere INS kombinieren Daten von Beschleunigungsmessern, Gyroskopen und GNSS, um hochpräzise und zuverlässige Positionierungsinformationen bereitzustellen.
Unsere Technologie ist der Grundstein, um Straßen und die Umgebung mit hoher Präzision zu kartieren und Fahrzeugen die Navigation durch komplexe Umgebungen, das genaue Einhalten vordefinierter Routen sowie den sicheren Betrieb zu ermöglichen.
Verbesserte Sensorfusion und zuverlässige Leistung unter allen Bedingungen
INS-Daten werden mit GNSS, Kameras, LiDAR, Radar und anderen Sensoren verschmolzen, um ein robustes und zuverlässiges Wahrnehmungssystem zu schaffen. Diese Fusion ermöglicht eine präzise und ausfallsichere Lokalisierung, die für Spurhalteassistenten, die Fahrdynamikregelung und das autonome Fahren unerlässlich ist und gleichzeitig Sicherheit und Zuverlässigkeit erhöht.
Autonome und ADAS-Technologien erfordern eine konstante Leistung unabhängig von den Umgebungsbedingungen. Alle unsere Sensoren sind für einen robusten Betrieb unter rauen Bedingungen (Temperaturen und Vibrationen) und bei komplexem GNSS-Signalempfang ausgelegt. Unsere INS-Lösungen gewährleisten dabei eine kontinuierliche Navigation, selbst wenn der Satellitenempfang bei der Einfahrt in Tunnel, Parkhäuser oder bei Fahrten in städtischen Gebieten mit hohen Gebäuden eingeschränkt ist.
Verbesserung der Genauigkeit bei der Positionsbestimmung und beim Map-Matching
Unsere Trägernavigationssysteme nutzen eine Kombination aus Beschleunigungsmessern und Gyroskopen, um die Beschleunigung und Winkelgeschwindigkeit eines Fahrzeugs zu messen, ohne auf externe GNSS-Signale angewiesen zu sein. In Kombination mit GNSS in einem eng gekoppelten Sensorfusionsalgorithmus (Tightly Coupled) liefert dies selbst bei GNSS-Ausfällen eine kontinuierliche und hochpräzise Trajektorie.
Für ADAS-Anwendungen ist diese Echtzeitzuverlässigkeit von entscheidender Bedeutung: Mit einem integrierten INS+GNSS-System hält das INS auch bei Signalverlust einen stabilen Kurs und liefert genaue Richtungs- und Standortdaten, um dem Fahrzeug zu helfen, sich exakt am richtigen Straßenabschnitt auf der hochauflösenden (HD-)Karte auszurichten. Das kombinierte System ermöglicht eine präzise Lokalisierung, die für das Fahrzeug unerlässlich ist, um seine genaue Position relativ zu Straßenmerkmalen zu verstehen und unsichere Fahrmanöver durch GNSS-Ausreißer zu verhindern.
Lösungen für ADAS-Systeme
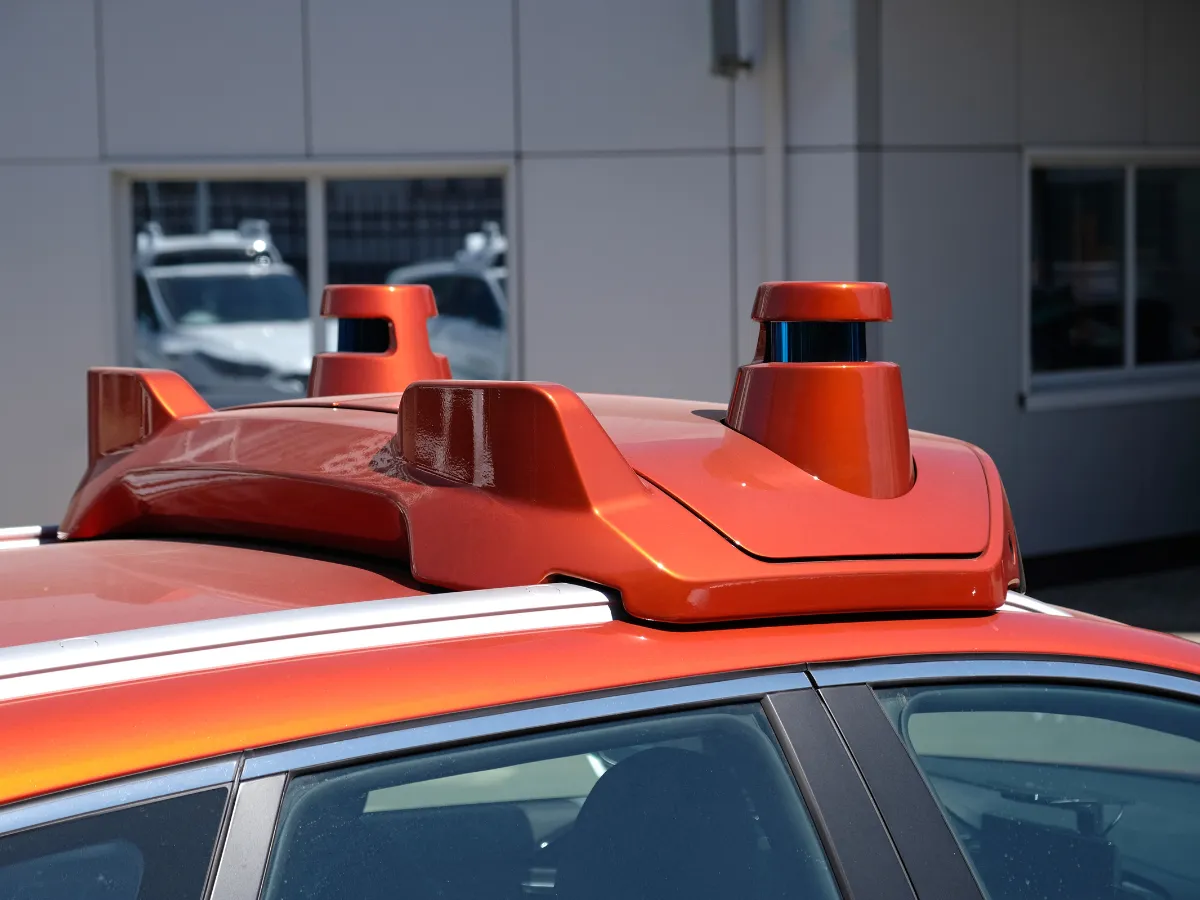
Unsere GNSS/INS-Sensoren liefern präzise Positionen-, Geschwindigkeits- und Orientierungsdaten in Echtzeit. Sie gewährleisten eine zuverlässige Leistung selbst in Tunneln oder Häuserschluchten. Dank robuster Kalibrierung, geringer Latenz und einfacher Integration unterstützen unsere Lösungen sicherere, intelligentere und autonomere Fahrzeuge sowie ADAS-Systeme.

Ellipse-D

Ekinox Micro

Ekinox-D
Broschüre zur Fahrzeuganwendung
Unsere Broschüren bieten umfassende Einblicke, die genau auf Ihre Bedürfnisse zugeschnitten sind. Sie sind sowohl informativ als auch ansprechend gestaltet und dienen Kunden, Partnern und Interessengruppen gleichermaßen als wertvolle Informationsquelle.
Unsere Anwendungsfälle
SBG Systems unterstützt die Entwicklung und Validierung von Fahrerassistenzsystemen (ADAS) mit hochpräzisen Trägheitsnavigationslösungen.
Entdecken Sie, wie unsere Kunden unsere Technologie integriert haben, um Sicherheit, Leistung und Innovation in ADAS-Anwendungen zu verbessern.


Ellipse treibt Innovationen im Bereich autonomer Fahrzeuge voran
Navigation autonomer Fahrzeuge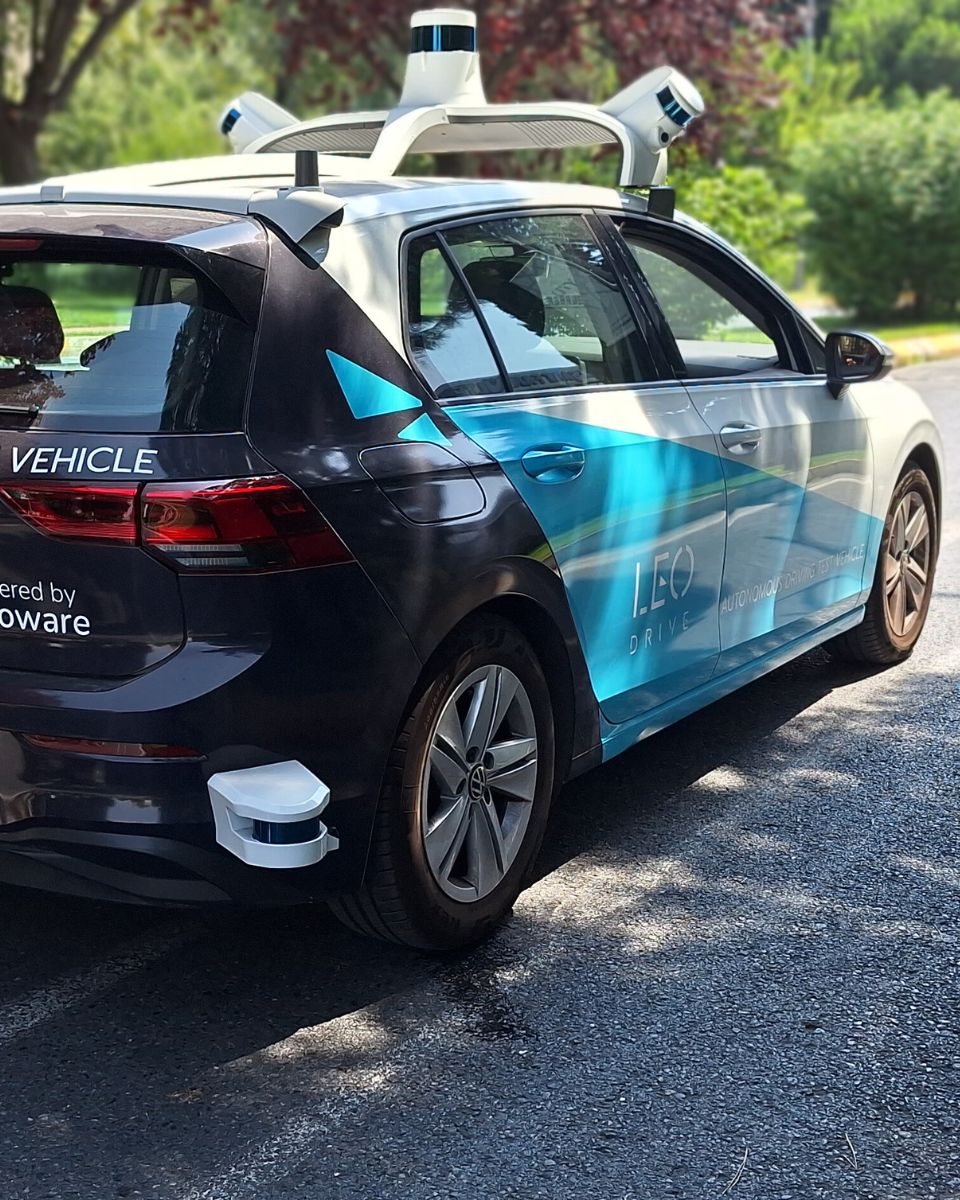
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung


Man spricht über uns
Erfahren Sie, wie Kunden und Branchenführer SBG Systems als Pionier im Bereich der Trägheitslösungen ansehen. Sie schätzen unsere Expertise bei autonomen Fahrzeuganwendungen und ADAS. Unsere innovative Technologie kombiniert hochleistungsfähige Trägheitssensoren mit fortschrittlichen GNSS-Funktionen. Sie setzt Maßstäbe für Präzision und Zuverlässigkeit in komplexen Fahrumgebungen.


Entdecken Sie weitere Anwendungsbereiche für autonome Fahrzeuge
Die Trägheitsnavigationslösungen von SBG Systems unterstützen zahlreiche Anwendungen für autonome Fahrzeuge über traditionelle Personenkraftwagen hinaus. Unsere Sensoren ermöglichen präzise Positions-, Orientierungs- und Bewegungsdaten für unbemannte Landfahrzeuge und Lieferroboter. Sie dienen auch autonomen Shuttles und Industriemaschinen mit Echtzeitleistung. Selbst in GNSS-gestörten Umgebungen gewährleistet unsere Technologie eine zuverlässige Navigation und Steuerung.
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten ADAS-Systemen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen ADAS in Autos und selbstfahrenden Autos?
ADAS (Advanced Driver Assistance Systems) erhöht die Fahrsicherheit durch Funktionen wie Spurhalteassistent, adaptive Geschwindigkeitsregelung und automatisches Bremsen, erfordert jedoch eine aktive Überwachung durch den Fahrer. Im Gegensatz dazu zielen selbstfahrende Autos, die mit autonomen Fahrsystemen ausgestattet sind, darauf ab, den Fahrzeugbetrieb ohne menschliches Eingreifen vollständig zu automatisieren.
Während ADAS den Fahrer durch assistierende Aufgaben und mehr Sicherheit unterstützt, sind selbstfahrende Autos darauf ausgelegt, alle Aspekte des autonomen Fahrens von der Navigation bis zur Entscheidungsfindung zu übernehmen, was ein höheres Automatisierungsniveau (SAE-Stufen) und mehr Komfort bietet. ADAS-Eigenschaften oder -Funktionen werden den SAE-Stufen unter 3 zugeordnet, und selbstfahrende Fahrzeuge entsprechen als solche mindestens der Stufe 4.
Was ist ein Gyroskop?
Ein Gyroskop ist ein Sensor, der die Winkelgeschwindigkeit misst – die Rate, mit der sich ein Objekt um eine oder mehrere Achsen dreht – und ist einer der grundlegenden Bausteine von Trägheitsnavigationssystemen. Sein Hauptzweck ist es, präzise Echtzeitinformationen über die Rotationsbewegung bereitzustellen, damit ein INS oder eine IMU bestimmen kann, wie sich die Orientierung eines Objekts im Laufe der Zeit entwickelt.
Moderne Kreiselkompasse, die in der Navigation eingesetzt werden – insbesondere in der Luft- und Raumfahrt, im Verteidigungssektor, in der Schifffahrt und in der Robotik –, basieren typischerweise auf MEMS (Micro-Electro-Mechanical Systems) oder optischen Technologien wie FOG (Fiber Optic Gyroscopes) und RLG (Ring Laser Gyroscopes). Auch wenn sich ihre physikalischen Prinzipien unterscheiden, nutzen sie alle dasselbe grundlegende Konzept: Wenn ein System rotiert, erkennt der Sensor den daraus resultierenden Trägheitseffekt und wandelt ihn in ein elektrisches Signal um.
In einem MEMS-Gyroskop erfahren winzige vibrierende Strukturen – häufig Siliziummassen, die mit bestimmten Resonanzfrequenzen betrieben werden – Corioliskräfte, wenn das Gerät rotiert. Diese Kräfte verursachen messbare Änderungen der Schwingungsmuster, die in Winkelgeschwindigkeitsinformationen umgewandelt werden. Bei optischen Gyroskopen erfahren Lichtstrahlen, die sich in entgegengesetzte Richtungen entlang einer geschlossenen Schleife bewegen, Phasenverschiebungen, wenn das System rotiert; dieser Sagnac-Effekt ermöglicht extrem genaue und driftstabile Rotationsmessungen ganz ohne bewegliche Teile.
Gyroskope liefern entscheidende Daten für die Algorithmen eines Inertialen Navigationssystems und ermöglichen dem System die Berechnung der Lage (Roll-, Nick- und Gierwinkel). In Kombination mit Beschleunigungsmessern bilden sie eine IMU, die eine umfassende Bewegungserfassung ermöglicht. Hochwertige Gyroskope reduzieren Drift, verbessern die Stabilität und sorgen dafür, dass das Navigationssystem auch in GPS-gestörten oder -freien Umgebungen zuverlässig funktioniert. Bei Anwendungen wie der Steuerung von UAVs, loitering munitions (Lenkmunition), der AUV-Steuerung, maritimer Heabekompensation oder der Navigation autonomer Fahrzeuge wirkt sich die Genauigkeit des Gyroskops direkt auf die Fähigkeit des Systems aus, eine präzise und stabile Trajektorie einzuhalten.
Was ist eine relative Position?
Die relative Position bezieht sich auf die Verschiebung einer sich bewegenden Plattform, gemessen relativ zu einem bekannten Startpunkt und nicht zu einem absoluten geografischen Koordinatensystem. Anstatt den Standort in Bezug auf Breitengrad, Längengrad und Höhe auszudrücken, beschreibt die relative Position, wie weit und in welche Richtung sich die Plattform von ihrem ursprünglichen Bezugsrahmen bewegt hat.
Ein INS berechnet dies durch die Integration gemessener Beschleunigungen und Rotationsraten über die Zeit: Die Beschleunigungssensoren bestimmen Geschwindigkeitsänderungen, und diese Geschwindigkeiten werden dann erneut integriert, um Positionsänderungen zu erhalten, wobei alles innerhalb eines definierten Koordinatensystems, wie dem Body Frame oder einem lokalen Navigationsrahmen, ausgedrückt wird.
Da die relative Position nicht auf externe Signale – wie GNSS, Funkfeuer oder Landmarken – angewiesen ist, ist sie in GPS-freien Umgebungen, Innenraumanwendungen, der Unterwassernavigation oder bei jeder Mission von extremem Wert, bei der nur die Bewegung seit dem letzten bekannten Punkt erforderlich ist.
Die Genauigkeit der relativen Position nimmt jedoch im Laufe der Zeit aufgrund von Drift ab, die durch Sensor-Bias und Rauschen verursacht wird. Aus diesem Grund kombinieren INS-Lösungen häufig Trägheitsdaten mit Stützquellen wie GNSS, Wegstreckenzählern, DVLs oder Barometern, um das Anwachsen von Fehlern zu begrenzen. Letztlich bietet die relative Position eine kontinuierliche und autonome Methode zur Verfolgung von Bewegungen und bildet das Rückgrat von Koppelnavigation, Lenk- und Steuerungssystemen in zahlreichen Anwendungen der Luft- und Raumfahrt, der Schifffahrt und der Robotik.
