自動運転に対応する高精度な位置情報とナビゲーション
当社のモーションおよび航法センサーは、先進運転支援システム(ADAS)や自動運転車向けに数多くの利点をもたらし、安全性、精度、パフォーマンスの向上に寄与します。これらのセンサーは、慣性航法システム(INS)やGNSS(全地球航法衛星システム)などの先進技術を統合し、過酷な環境下でも車両の位置、運動、姿勢に関するリアルタイムかつ高精度なデータを提供します。
当社は、センサーエンジニアリングにおける専門知識、高度なキャリブレーション技術、およびフィルタリングアルゴリズムで広く知られています。当社のINSは、加速度計、ジャイロスコープ、GNSSからのデータを組み合わせることで、高精度かつ信頼性の高い位置情報を提供します。
当社の技術は、道路や周辺環境を高精度でマッピングし、車両が複雑な環境をナビゲートし、事前定義されたルートに正確に従って安全に走行できるようにするための基盤となります。
強化されたセンサーフュージョンと、あらゆる環境下での高い信頼性と性能
INSデータは、GNSS、カメラ、LiDAR、レーダー、その他のセンサーと統合され、頑健で信頼性の高い認識システムを構築します。このフュージョンにより、車線維持、車両ダイナミクス制御、自動運転に不可欠な、高精度でレジリエンスの高い位置特定が可能になり、安全性と信頼性が向上します。
自動運転およびADAS技術には、環境条件に関わらず安定したパフォーマンスが求められます。当社のすべてのセンサーは、過酷な環境(温度や振動)や複雑なGNSS信号受信環境において堅牢に動作するように設計されています。また、当社のINSソリューションは、トンネルや立体駐車場への進入時、または高層ビルが立ち並ぶ都市部での走行時など、衛星信号の受信が困難な状況でも継続的なナビゲーションを保証します。
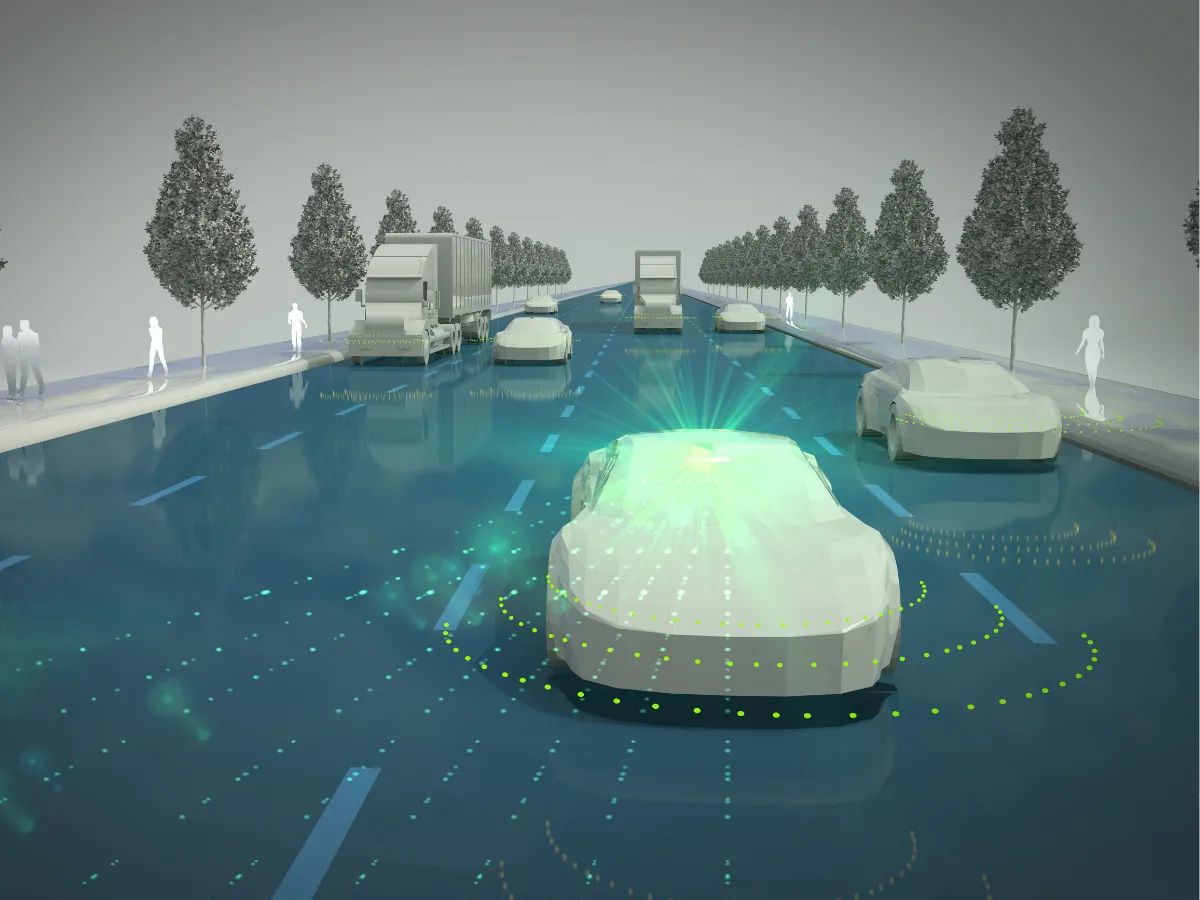
ローカライゼーションおよびマップマッチングの精度向上
当社の慣性航法システムは、加速度計とジャイロスコープを組み合わせて使用し、外部のGNSS信号に依存せずに車両の加速度と角速度を測定します。これがタイト結合センサーフュージョンアルゴリズム内でGNSSとペアリングされると、GNSSの信号が途切れた状況下でも、連続した高精度な軌跡を提供します。
ADASの用途において、このリアルタイムの信頼性は極めて重要です。INSとGNSSが統合されたシステムにより、信号が失われた場合でもINSが安定した経路を維持し、正確な方向と位置データを車両に提供することで、高精度地図(HDマップ)上の正しい道路セグメントへの車両の整合を支援します。この複合システムにより、車両が道路形状に対する正確な位置を把握することや、GNSSの外れ値に起因する危険な操舵を回避することが可能になり、高精度な位置特定に不可欠な役割を果たします。
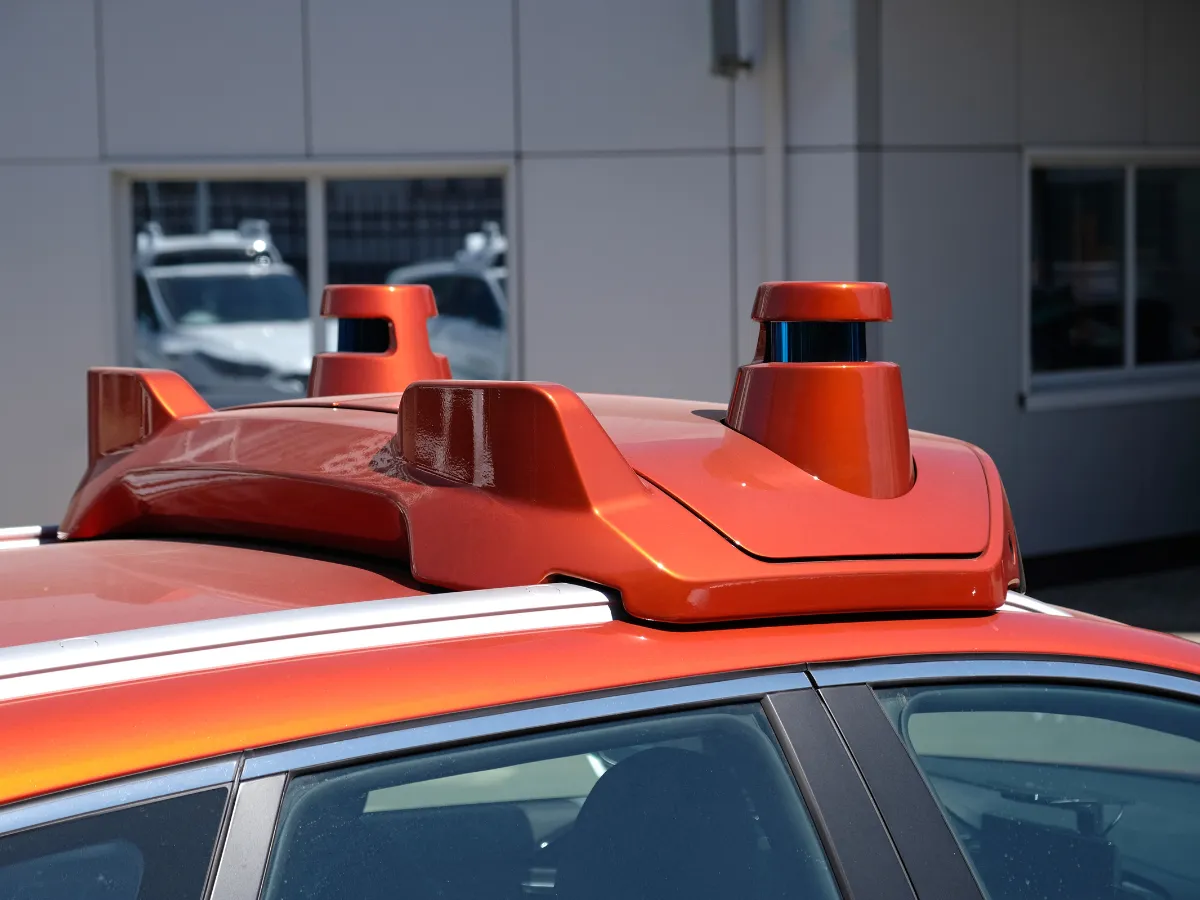
ADASシステム向けソリューション
当社のGNSS/INSセンサーは、高精度な位置、速度、姿勢データをリアルタイムで提供します。トンネル内や都市のビル街といった環境でも、信頼性の高いパフォーマンスを確保します。堅牢なキャリブレーション、低レイテンシー、優れた統合性を備えた当社のソリューションは、より安全でスマートな、自動運転車やADASシステムの開発をサポートします。

Ellipse-D

Ekinox Micro

Ekinox-D
自動車向けアプリケーションパンフレット
当社のパンフレットは、お客様のニーズに応える包括的な情報を提供しています。有益かつ魅力的な内容となるよう設計されており、お客様、パートナー、ステークホルダーのすべてにとって貴重な情報源となっています。
当社のユースケース
SBG Systemsは、高精度な慣性航法ソリューションにより、先進運転支援システム(ADAS)の開発と検証をサポートします。
顧客がどのように当社の技術を統合し、ADASアプリケーションの安全性、性能、革新性を高めているかをご覧ください。





彼らは私たちのことを話している
顧客や業界リーダーがSBG Systemsを慣性ソリューションのパイオニアとしてどのように評価しているかをご覧ください。彼らは自動運転車のアプリケーションやADASにおける当社の専門知識を高く評価しています。当社の革新的な技術は、高性能慣性センサーと高度なGNSS機能を組み合わせています。複雑な走行環境における精度と信頼性の標準を確立します。


その他の自動運転車の活用事例をご覧ください
SBG Systemsの慣性航法ソリューションは、従来の乗用車を超えた多くの自動運転車アプリケーションをサポートしています。当社のセンサーは、無人地上車両や配送ロボット向けに、正確な位置情報、姿勢データ、モーションデータを提供します。また、リアルタイム性能を備えた自動運転シャトルや産業機械にも対応しています。GNSSが利用できない環境であっても、当社の技術により信頼性の高いナビゲーションと制御が保証されます。
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当社がご紹介しているADASシステムの活用に関する、最もよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に当社まで直接お問い合わせください!
自動車のADASと自動運転車にはどのような違いがあるのでしょうか?
ADAS(先進運転支援システム)は、車線維持支援、アダプティブ・クルーズ・コントロール、自動ブレーキなどの機能を提供することで運転の安全性を高めますが、ドライバーによる積極的な監視が必要です。これに対し、自動運転システムを搭載した自動運転車は、人間の介入なしに車両の運転を完全に自動化することを目指しています。
ADASがタスクの補助や安全性向上の面からドライバーを支援する一方で、自動運転車はナビゲーションから意思決定に至るまで自動運転のあらゆる側面を処理できるように設計されており、より高いレベルの自動化(SAEレベル)と利便性を提供します。ADASの特性や機能はSAEレベル3未満に起因するものであり、そのような自動運転車は最低でもレベル4に対応します。
ジャイロスコープとは何ですか?
ジャイロスコープは、角速度(物体が1つまたは複数の軸を中心に回転する速度)を測定するセンサーであり、慣性航法システムの基盤となる構成要素の1つです。その主な目的は、INSまたはIMUが物体の姿勢が時間とともにどのように変化するかを判断できるよう、回転運動に関する正確なリアルタイム情報を提供することです。
航行で使用される現代のジャイロスコープ(特に航空宇宙、防衛、海洋、ロボット工学の分野)は、一般的にMEMS(微小電気機械システム)、またはFOG(光ファイバージャイロスコープ)やRLG(リングレーザージャイロスコープ)などの光学技術です。物理的原理は異なりますが、これらはすべて同じ基本概念を利用しています。すなわち、システムが回転すると、センサーがその結果生じる慣性効果を検出し、電気信号に変換します。
MEMSジャイロスコープでは、特定の共振周波数で駆動されるシリコン質量などの微小な振動構造体が、デバイスの回転時にコリオリ力を受けます。これらの力により、振動パターンに測定可能な変化が生じ、それが角速度情報へと変換されます。一方、光学式ジャイロでは、閉ループに沿って逆方向に進む光がシステムの回転時に位相シフトを起こします。このサニャック効果により、可動部品を一切使用せず、極めて高精度でドリフトの少ない回転測定が可能になります。
ジャイロスコープは、慣性航法システムのアルゴリズムに重要なデータを送り、システムが姿勢(ロール、ピッチ、ヨー)を計算することを可能にします。加速度計と組み合わせることでIMUを形成し、包括的なモーションセンシング機能を提供します。高品質なジャイロスコープはドリフトを低減し、安定性を高め、GPSが利用できない環境でも航法システムが信頼性の高い動作を行えるようにします。UAVのガイダンス、徘徊型兵器、AUVの制御、海洋ヒーブ補償、あるいは自動運転車の航法などの用途において、ジャイロスコープの精度は、システムが正確で安定した軌道を維持する能力に直接影響を与えます。
相対位置とは何ですか?
相対位置とは、絶対的な地理座標系ではなく、既知の開始点に対して測定される移動プラットフォームの変位を指します。緯度、経度、高度で位置を表現する代わりに、相対位置はプラットフォームが初期参照フレームからどれだけ移動したか、そしてどの方向に移動したかを記述します。
INSは、測定された加速度と角速度を時間積分することでこれを算出します。加速度計は速度の変化を検出し、その速度を再度積分することで位置の変化を得ます。これらはすべて、ボディフレームやローカルナビゲーションフレームといった定義された座標系内で表現されます。
相対位置は、GNSS、無線ビーコン、ランドマークといった外部信号に依存しないため、GPSが利用できない環境、屋内での運用、水中航行、あるいは既知の地点からの移動量のみが必要とされるあらゆるミッションにおいて極めて有効です。
しかし、相対位置の精度は、センサーのバイアスやノイズに起因するドリフトによって経時的に低下します。そのため、INSソリューションでは、誤差の増大を抑制するために、慣性データにGNSS、オドメーター、DVL、気圧計などの補助ソースを組み合わせることがよくあります。最終的に、相対位置は移動を追跡するための連続的かつ自律的な手段を提供し、多くの航空宇宙、海洋、ロボット工学のアプリケーションにおけるデッドレコニング、誘導、制御システムのバックボーンを形成します。
