Hochpräzise Beschleunigungssensoren und Gyroskope
Trägersysteme spielen eine entscheidende Rolle als primäre und sekundäre Navigationshilfen in Verteidigungsgeräten und -fahrzeugen (z. B. unbemannten Luftfahrzeugen) und arbeiten dabei Hand in Hand mit GNSS, Magnetometern, Luftdatensensoren und anderen Hilfs-Sensoren. Diese Systeme liefern kontinuierliche Echtzeit-Navigationsdaten, die für die Kollisionsvermeidung, Pfadplanung und Lagebeurteilung unerlässlich sind. Darüber hinaus erhöht das INS die Autonomie von Fahrzeugen, sodass diese auf dem Gefechtsfeld unabhängiger agieren können.
Unsere individuell kalibrierten Trägersysteme mit Beschleunigungsmessern und Gyroskopen in moderner MEMS-Technologie verleihen einer PNT-Lösung eine außergewöhnliche Widerstandsfähigkeit und Zuverlässigkeit. Durch die Kombination der Daten dieser Sensoren mithilfe hochentwickelter Multisensor-Fusionsalgorithmen können hochpräzise INS-Lösungen Bewegungsänderungen erkennen und gleichzeitig Stör- und Spoofing-Angriffe durch adaptive Kerbfilterung (adaptive notch filtering) sowie RAIM abmildern.
Diese Sensorfusion ermöglicht präzise Navigationsdaten, bei denen der Koppelnavigations-Driftfehler über längere Zeiträume auf 0,5 % bis 2 % der zurückgelegten Strecke begrenzt ist.
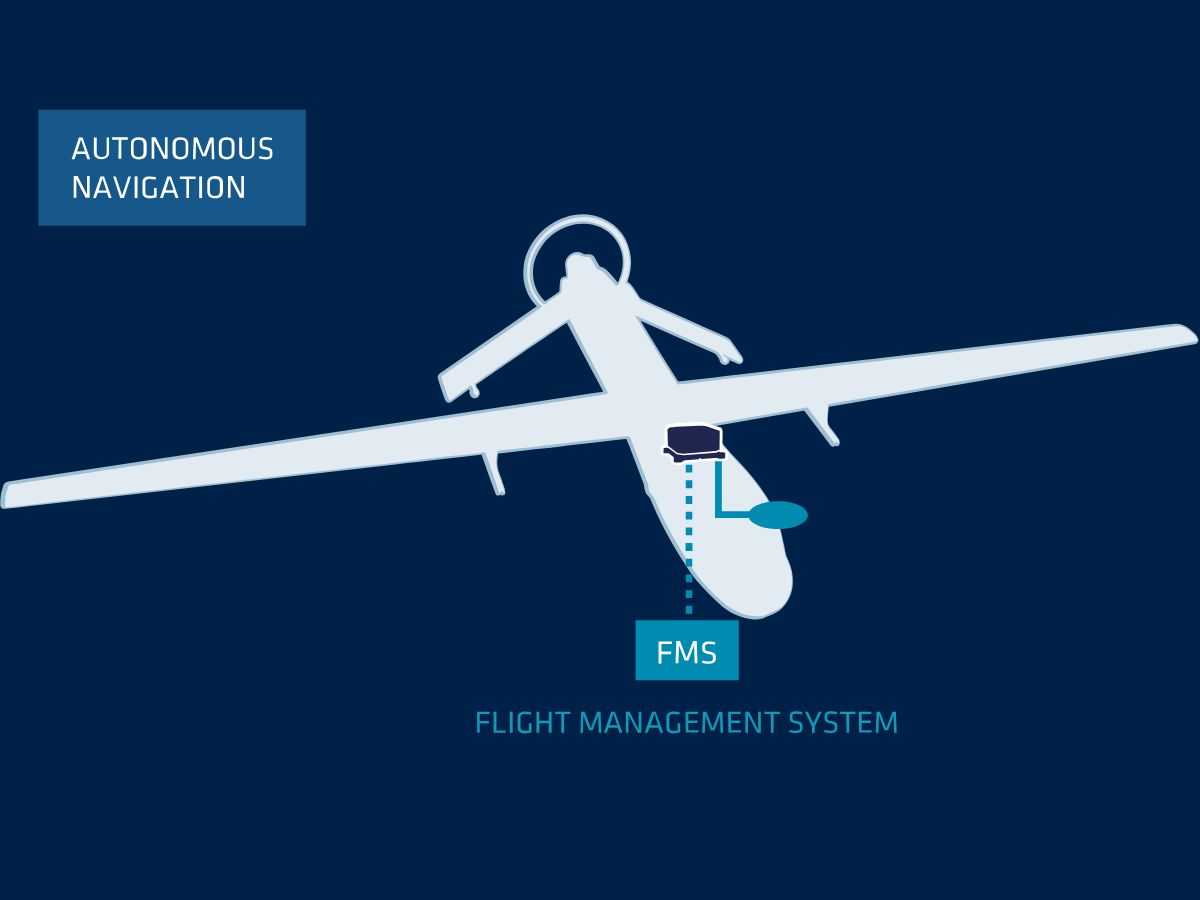
Robuste und platzsparende Konstruktion
Unsere Navigationssysteme sind MEMS-basierte Inertial Measurement Units (IMU), die sowohl in robusten MIL-STD- als auch in kompakten OEM-Bauformen erhältlich sind. Sie werden in Frankreich entworfen und hergestellt und bestehen aus Materialien, die robust genug sind, um extremen militärischen Bedingungen wie Stößen, intensiven Vibrationen, drastischen Temperaturwechseln und rauen Klimas standzuhalten.
Ihr unglaubliches Verhältnis von Größe, Gewicht und Leistung macht sie ideal für UAVs und Lenkmunition, bei denen Gewicht und Bauraum extrem kritisch sind.
Zuverlässigkeit in diesen Umgebungen ist entscheidend, da ein Systemausfall den Missionserfolg gefährden könnte. Getestet nach Militärstandards (MIL-STD 810), stellen diese Materialien sicher, dass kritische Systeme weiterhin optimal funktionieren, während sie Frequenzanalysealarme und Möglichkeiten zur Umgehung der Sensorhybridisierung für eine verbesserte Widerstandsfähigkeit in der elektronischen Kriegsführung bieten.
Einfach zu integrierende OEM- und Gehäuselösungen
Unsere Trägersensoren lassen sich über flexible APIs, einschließlich binärer, NMEA- und RESTful-Schnittstellen, nahtlos in alle Arten von UAVs integrieren. Die direkte Kompatibilität mit gängigen Autopilotsystemen wie Pixhawk und Ardupilot ermöglicht eine einfache Installation unseres INS ohne nennenswerte Anpassungen und mit minimalem Aufwand.
Diese Anpassungsfähigkeit gewährleistet eine schnelle Implementierung durch vielfältige Integrationsoptionen, was Ausfallzeiten und Betriebskosten reduziert und gleichzeitig die Navigationsgenauigkeit aufrechterhält. Mit unseren skalierbaren Lösungen können Verteidigungskräfte sicherstellen, dass ihre gesamte Flotte von verbesserten Navigationsfähigkeiten profitiert, wodurch einsatzkritische Missionen unterstützt werden, ohne die Konfiguration der UAVs zu stören oder komplexe Nachrüstungen zu erfordern.
Unser weltweites Netzwerk aus 70 Vertriebspartnern gewährleistet einen globalen Support für militärische Anwendungen.
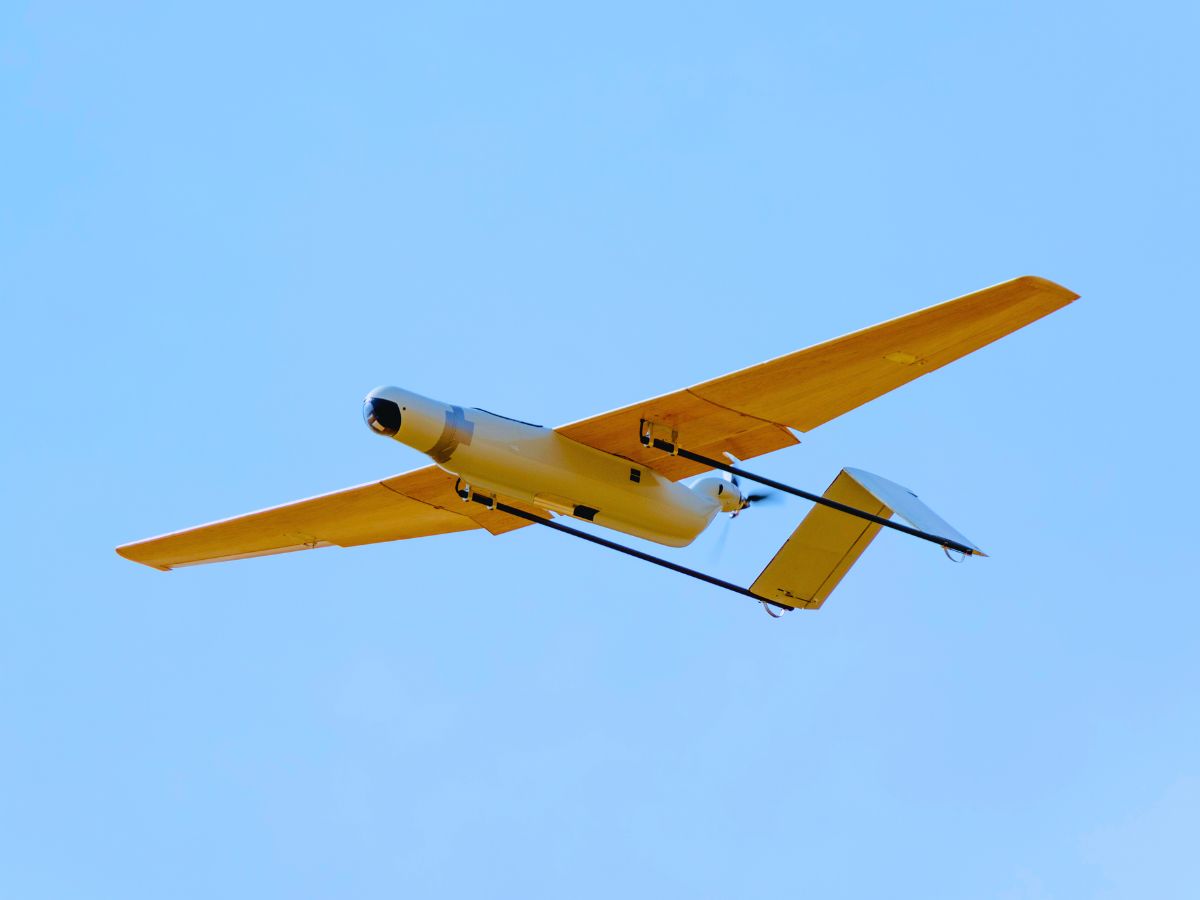
Lösungen für die Navigation von Drohnen
Unsere Sensoren zeichnen sich durch eine extrem geringe Verzögerung zwischen Bewegung und Ausgangssignal aus. Sie wurden sorgfältig mit Signalaufbereitung und FIR-Filterung entwickelt, um eine hohe Bandbreite zu gewährleisten und gleichzeitig die Messung vor Vibrationen zu schützen.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Broschüre zu Anwendungen im Verteidigungsbereich
Lassen Sie sich unsere Broschüre direkt in Ihren Posteingang schicken!
Fallstudien
Erkunden Sie die Erfolgsgeschichten hinter den UAV-Inertiallösungen von SBG Systems. Erfahren Sie, wie unsere hochmodernen Navigationssysteme den Betrieb von unbemannten Luftfahrzeugen in verschiedenen Branchen von der Präzisionslandwirtschaft bis zur Verteidigung revolutioniert haben.
Jede Fallstudie beleuchtet reale Anwendungen, bei denen unsere fortschrittlichen Inertialsensoren und die GNSS-Technologie unübertroffene Genauigkeit, Zuverlässigkeit und Leistung unter Beweis gestellt haben.
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung
Schienendefekterkennung von TREALIS mit Apogee Navsight
Positionsbestimmung von Straßenbahnen und Zügen
Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht
Positionsbestimmung von Straßenbahnen und Zügen


Man spricht über uns
Entdecken Sie, wie unsere Trägheitslösungen den Betrieb unserer Kunden optimiert und deren Produktivität gesteigert haben.


Entdecken Sie weitere Verteidigungsanwendungen für autonome Fahrzeuge
Erfahren Sie, wie Inertiale Navigationssysteme die Leistung autonomer Fahrzeuge in einer Vielzahl von Verteidigungsanwendungen verbessern. Von unbemannten Bodensystemen bis hin zu autonomen Konvois und Aufklärungsplattformen – unsere Lösungen bieten die präzise Positionierung, Orientierung und Zuverlässigkeit, die für den Missionserfolg erforderlich sind, selbst in GNSS-abgeschirmten Umgebungen.
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zur Navigation von UAVs (unbemannten Luftfahrzeugen). Sollten Sie nicht finden, wonach Sie suchen, können Sie sich gerne direkt an uns wenden!
Welche Arten der Integration von „ INS “ sind bei UAVs im Verteidigungsbereich möglich?
Unsere Lösungen eignen sich hervorragend für die Integration in verschiedene Arten von Verteidigungs-UAVs und bieten Vielseitigkeit und Anpassungsfähigkeit für unterschiedliche operative Anforderungen. Unsere Bewegungs- und Navigationssensoren erweitern Ihre Systeme um taktische Sensorik, ohne dabei Kompromisse bei SWaP-C einzugehen! Sie eignen sich besonders für den Einsatz durch Systemintegratoren.
Für Drohnen (UAVs), die auf GNSS angewiesen sind, bieten unsere Dual-Antennen-GNSS-Empfänger eine außergewöhnliche Genauigkeit. Dies ist vorteilhaft für die Oberflächennavigation und unterstützt den Übergang zwischen Luft- und Bodennavigation. Darüber hinaus unterstützen alle Sensoren verschiedene Kommunikationsprotokolle wie RS-232, CAN und Ethernet, was eine nahtlose Integration in UAV-Systeme ermöglicht.
Schließlich ist es möglich, externe Positionierungslösungen wie DVL oder andere Navigationshilfen zu integrieren, um präzise Daten zu Rollwinkel, Nickwinkel, Gierwinkel und Höhe bereitzustellen. Dies verbessert die Navigation in Umgebungen, in denen GNSS-Signale schwach oder nicht verfügbar sein können.
Wie stellen wir sicher, dass die Qualitätsstandards für Sensoren bei militärischen UAV-Anwendungen eingehalten werden?
Bei SBG Systems erfordert die Gewährleistung höchster Qualitätsstandards für unsere Inertialmesseinheiten (IMUs) einen äußerst sorgfältigen Prozess. Wir beginnen mit der optimalen Auswahl von High-End-MEMS-Komponenten und konzentrieren uns dabei auf zuverlässige Beschleunigungssmesser und Gyroskope, die unsere strengen Qualitätsanforderungen erfüllen. Unsere IMUs sind in robusten Gehäusen untergebracht, die Vibrationen und Umwelteinflüssen standhalten und somit Langlebigkeit und Leistung garantieren.
Unser automatisierter Kalibrierungsprozess erfolgt auf einem 2-Achsen-Tisch und deckt einen Temperaturbereich von -40 °C bis 85 °C ab. Diese Kalibrierung gleicht verschiedene Faktoren aus, darunter Systemfehler, kreuzachsenbezogene Effekte, Fehlausrichtungen, Skalierungsfaktoren und Nichtlinearitäten bei Beschleunigungssensoren und Gyroskopen, und gewährleistet so eine gleichbleibende Leistung unter allen Wetterbedingungen.
Unser Qualifizierungsprozess umfasst zudem strenge unternehmensinterne Prüfungen, um sicherzustellen, dass nur Sensoren, die unsere Spezifikationen erfüllen, in die Produktion übernommen werden. Jeder IMU liegt ein detaillierter Kalibrierungsbericht bei und sie hat eine zweijährige Garantie. Dieser rigorose Ansatz gewährleistet hohe Qualität, Zuverlässigkeit und gleichbleibende Leistung über die Zeit hinweg und liefert überlegene IMUs für die Verteidigung und andere kritische Anwendungen.
Darüber hinaus führen wir gründliche Umwelt- und Dauerbelastungstests durch, um die Zuverlässigkeit sicherzustellen. Einige unserer Sensoren erfüllen mehrere MIL-STD-Normen und garantieren somit Widerstandsfähigkeit gegen Stöße, Vibrationen und extreme Bedingungen.
Wie lassen sich Ausgabeverzögerungen beim Einsatz von UAVs kontrollieren?
Die Steuerung von Ausgangsverzögerungen beim Einsatz von UAVs ist unerlässlich, um eine reaktionsschnelle Leistung, präzise Navigation und effektive Kommunikation zu gewährleisten, insbesondere in Verteidigungs- oder missionskritischen Anwendungen.
Die Ausgangsverzögerung ist ein wichtiger Aspekt bei Echtzeit-Regelanwendungen, bei denen eine höhere Ausgangsverzögerung die Leistung von Regelkreisen beeinträchtigen könnte. Unsere eingebettete Software „ INS “ wurde entwickelt, um die Ausgangsverzögerung zu minimieren: Sobald die Sensordaten erfasst wurden, führt der Extended Kalman Filter (EKF) kleine Berechnungen mit konstanter Laufzeit durch, bevor die Ausgangssignale erzeugt werden. In der Regel beträgt die beobachtete Ausgangsverzögerung weniger als eine Millisekunde.
Um die Gesamtverzögerung zu ermitteln, muss die Verarbeitungsverzögerung zur Datenübertragungsverzögerung addiert werden. Diese Übertragungsverzögerung variiert je nach Schnittstelle. So dauert beispielsweise die vollständige Übertragung einer 50-Byte-Nachricht, die über eine UART-Schnittstelle mit 115.200 bps gesendet wird, 4 ms. Um die Ausgabeverzögerung zu minimieren, sollten höhere Baudraten in Betracht gezogen werden.
Was ist PNT?
PNT steht für „Positioning, Navigation und Timing“ – die drei Grundpfeiler, auf denen jedes moderne Navigations- oder Koordinationssystem basiert, sei es in der Luft- und Raumfahrt, der Verteidigung, der Schifffahrt, bei autonomen Fahrzeugen oder in kritischen Infrastrukturen.
Hier ist eine übersichtliche Aufschlüsselung:
1. Positionierung
Dies beantwortet die Frage: „Wo bin ich?“
Es liefert präzise geografische Koordinaten (Breitengrad, Längengrad, Höhe). Diese werden typischerweise von GNSS (GPS, Galileo, GLONASS, BeiDou) oder dem INS abgeleitet, wenn GNSS nicht verfügbar ist.
Unverzichtbar für Ortung, Navigation, Kartierung und Lageerfassung.
2. Navigation
Dies beantwortet die Frage: „Wie bewege ich mich von A nach B?“
Dabei geht es um die Bestimmung von Richtung, Geschwindigkeit und Trajektorie, um ein Ziel sicher und effizient zu erreichen. Umfasst Geschwindigkeit, Kurs und Lage (Roll-, Nick-, Gierwinkel).
Wird häufig durch IMUs/INS, Sensorfusionsalgorithmen, Odometrie oder GNSS-basierte Navigation erreicht.
3. Zeitplanung
Dies beantwortet die Frage: „Wie genau ist die Uhrzeit?“
Genaue, synchronisierte Zeit ist entscheidend für die Koordination von Systemen und Signalen. Hochpräzise Zeitgebung bildet die Grundlage für Kommunikationsnetze, Militärsysteme, Stromnetze und GNSS selbst.
Selbst Fehler im Mikrosekundenbereich können zu Störungen bei der Kommunikation, bei Datenverbindungen oder bei der Standortbestimmung führen.
Warum ist PNT wichtig?
PNT bildet den Kern jedes modernen autonomen oder gelenkten Systems – sei es bei Raketen, UAVs, Fahrzeugen, USVs, AUVs oder sogar Mobilfunknetzen. Wenn GNSS beeinträchtigt oder nicht verfügbar ist, werden Inertialsysteme (IMU/INS) zum Rückgrat eines resilienten PNT.
Was ist eine Inertialmesseinheit?
Inertiale Messeinheiten (IMUs) sind hochentwickelte Geräte, die die spezifische Kraft, die Winkelgeschwindigkeit und teilweise auch die Magnetfeldorientierung eines Körpers messen und ausgeben. IMUs sind entscheidende Komponenten in verschiedenen Anwendungen wie Navigation, Robotik und Motion-Tracking. Hier ist ein genauerer Blick auf ihre wichtigsten Funktionen und Eigenschaften:
- Beschleunigungssensoren: Messen die lineare Beschleunigung entlang einer oder mehrerer Achsen. Sie liefern Daten darüber, wie schnell ein Objekt beschleunigt oder abbremst, und können Veränderungen in der Bewegung oder Position erkennen.
- Gyroskope: Messen die Winkelgeschwindigkeit oder die Rotationsrate um eine bestimmte Achse. Gyroskope helfen bei der Bestimmung von Orientierungsänderungen, wodurch Geräte ihre Position relativ zu einem Referenzrahmen beibehalten können.
- Magnetometer (optional): Einige IMUs enthalten Magnetometer, die die Stärke und Richtung von Magnetfeldern messen. Diese Daten können dazu beitragen, die Orientierung des Geräts relativ zum Erdmagnetfeld zu bestimmen, wodurch die Navigationsgenauigkeit erhöht wird.
IMUs liefern kontinuierliche Daten über die Bewegung eines Objekts und ermöglichen so die Echtzeitverfolgung von Position und Ausrichtung. Diese Informationen sind für Anwendungen wie Drohnen, Fahrzeuge und Robotik von entscheidender Bedeutung.
In Anwendungen wie Kameragimbalen oder UAVs tragen IMUs dazu bei, Bewegungen durch die Kompensation unerwünschter Bewegungen oder Vibrationen zu stabilisieren, was zu reibungsloseren Abläufen führt.
Was versteht man in der Luftfahrt unter „Koppelnavigation“?
Die Koppelnavigation in der Luftfahrt ist eine traditionelle Navigationsmethode, bei der die aktuelle Position eines Flugzeugs geschätzt wird, indem der zuletzt bekannte Standort unter Verwendung gemessener oder angenommener Parameter wie Kurs, Fluggeschwindigkeit, Zeit und Umgebungsfaktoren wie Wind in die Zukunft projiziert wird.
Anstatt sich auf externe Referenzen wie Funkfeuer, GNSS-Satelliten oder visuelle Landmarken zu verlassen, nutzt die Koppelnavigation (Dead Reckoning) die eigenen Bewegungsinformationen des Luftfahrzeugs, um zu berechnen, wo es sich jetzt relativ zu seinem Startpunkt befinden sollte. Der Pilot oder das Onboard-Navigationssystem beginnt mit einer bekannten Position und wendet dann den Rechtshubkurs und die wahre Eigengeschwindigkeit des Luftfahrzeugs über ein bestimmtes Zeitintervall an, um eine neue geschätzte Position zu berechnen.
Da sich das Flugzeug jedoch durch eine vom Wind beeinflusste Luftmasse bewegt, müssen bei der Berechnung Windrichtung und -geschwindigkeit berücksichtigt werden; andernfalls weicht die berechnete Flugbahn von der tatsächlich geflogenen Strecke ab.
In der modernen Luftfahrt verbessern INS die Koppelnavigation durch den Einsatz von Beschleunigungsmessern und Gyroskopen zur Messung linearer Beschleunigungen und Rotationsraten, wobei diese Messungen kontinuierlich integriert werden, um Geschwindigkeit, Lage und Position zu schätzen. Obwohl diese Trägheits-Koppelnavigation die Unabhängigkeit von externen Signalen erheblich verbessert, sammelt sie dennoch im Laufe der Zeit Fehler aufgrund von Sensorfehlern und Rauschen an. Aus diesem Grund wird INS-basierte Koppelnavigation oft mit GNSS oder anderen unterstützenden Quellen gekoppelt, um die Drift zu begrenzen und die Langzeitgenauigkeit zu gewährleisten.
Trotz dieser Einschränkungen bleibt die Koppelnavigation unerlässlich, um die Kontinuität der Navigation bei GNSS-Ausfällen, Funkschweige-Missionen oder Einsätzen in Umgebungen zu gewährleisten, in denen externe Referenzen unzuverlässig oder nicht verfügbar sind.
Inertiale Navigationssysteme für autonome UAVs und Verteidigung
Inertial Navigation Systems für autonome UAVs und Verteidigung
Autonome UAVs und Verteidigungsplattformen müssen eine stabile Navigation aufrechterhalten, wenn GNSS-Signale nicht verfügbar, gestört oder blockiert sind. Unter diesen Bedingungen liefern Inertiale Navigationssysteme kontinuierliche Bewegungs- und Orientierungsmessungen, ohne ausschließlich von externen Positionierungssignalen abhängig zu sein.
Ein Inertiales Navigationssystem kombiniert Gyroskope und Beschleunigungsmesser mit Navigationsalgorithmen zur Schätzung von Lage, Geschwindigkeit und Position. Solange GNSS verfügbar ist, kann die Sensorfusion es nutzen, um die Inertialdrift zu begrenzen. Fällt das GNSS aus, setzt das System die Navigation über Inertialmessungen und Koppelnavigation (Dead Reckoning) fort.
1 – Navigation in GPS-freien Umgebungen
Moderne UAVs können durch Signalabschottung, Interferenzen oder gezieltes Jamming auf GNSS-freie Bedingungen treffen. Daher benötigen autonome Plattformen Navigationstechnologien, die auch ohne kontinuierliche Satellitenpositionierung weiterhin Bewegungs- und Lagedaten liefern können.
Ein „ INS “ misst die Winkelbewegung und die lineare Beschleunigung des Fahrzeugs. Der Navigationsprozessor integriert diese Messwerte anschließend, um die Ausrichtung, Geschwindigkeit und Position des Fahrzeugs zu berechnen. Dieser Vorgang stellt eine Form der Kursberechnung dar, die kein externes Positionssignal erfordert.
Für UAVs unterstützt diese Fähigkeit die kontinuierliche Flugregelung, wenn GNSS nicht verfügbar ist. Das INS kann das Flugregelungssystem weiterhin mit Lage- und Bewegungsinformationen versorgen, während andere Navigationsquellen ausfallen.
Das gleiche Prinzip gilt für unbemannte Systeme, die in um umkämpften Umgebungen operieren. Die Inertialnavigation ermöglicht autonomen Plattformen die Aufrechterhaltung der Navigation, wenn GPS oder andere externe Signale nicht verfügbar sind. Darüber hinaus kombinieren GNSS-gestützte INS-Architekturen Inertialmessungen mit externen Referenzen, um aufgelaufene Navigationsfehler zu begrenzen.
Ein INS eliminiert jedoch den Navigationsdrift nicht. Kleine Sensorfehler summieren sich während der Integration, sodass die Positionsunsicherheit im Allgemeinen zunimmt, wenn das System ohne externe Korrekturen arbeitet. Die Sensorqualität ist daher besonders wichtig für Missionen, die einen längeren Betrieb ohne GNSS erfordern.
Dies erklärt, warum Ingenieure die Leistung von Trägersensoren im Hinblick auf die erwartete Einsatzumgebung bewerten. Die Bias-Stabilität des Kreisels, der Beschleunigungsmesser-Bias, das Messrauschen, die Aktualisierungsrate, Vibrationen, Temperatur und die mechanische Integration können die Navigationsleistung beeinflussen.
2 – Auswahl von Navigationssensoren für autonome Missionen
Die Auswahl eines Trägersensors beginnt mit den Anforderungen der Mission und nicht allein mit der Sensorik-Kategorie. Autonome UAVs, gelenkte Systeme und andere Plattformen können sehr unterschiedliche Anforderungen an Genauigkeit, SWaP (Größe, Gewicht und Leistung), Dynamik, Vibrationsfestigkeit und GNSS-Integration stellen.
Eine IMU liefert die grundlegenden Trägheitsmessungen von Gyroskopen und Beschleunigungsmessern. Ein AHRS verarbeitet diese Messungen, um Lageinformationen bereitzustellen. Ein INS kombiniert Trägheitsmessungen mit Navigationsverarbeitung und, abhängig von der Architektur, externen Stützdaten wie GNSS.
Auch die Sensorgüte beeinflusst, wie schnell sich Navigationsfehler bei GNSS-Ausfällen anhäufen. Leistungsstärkere Trägersensoren bieten im Allgemeinen eine geringere Bias-Instabilität und ein niedrigeres Messrauschen. Ingenieure müssen diese Eigenschaften jedoch gegen Größe, Gewicht, Stromverbrauch, Kosten und Integrationsanforderungen abwägen.
Unsere MEMS-IMUs sind ideal für Lenkungs-, Navigations- und Plattformstabilisierungsanwendungen, einschließlich gelenktem Raketen- und Artilleriematerial, Gleitbomben und Projektilen.
Auch die Integration spielt eine Rolle. Der Sensor muss Daten mit einer angemessenen Frequenz liefern und effektiv mit dem Flugcomputer, der Navigationssoftware und anderen Sensoren der Plattform kommunizieren. Die mechanische Befestigung kann ebenfalls die Leistung beeinträchtigen, da Vibrationen und Strukturdynamik zusätzliche Messfehler verursachen können.
Für autonome Drohnenmissionen sollten Ingenieure daher Folgendes prüfen:
- Bias-Stabilität des Kreisels für langfristige Trägheitsleistung.
- Leistung des Beschleunigungssensors bei der Geschwindigkeits- und Positionsschätzung.
- Messrauschen für kurzfristige Navigationsstabilität.
- Aktualisierungsrate und Latenz bei reaktionsschnellen Regelkreisen.
- Schwingungsdämpfung für hochdynamische Flugzeugzellen.
- Temperaturverhalten über den gesamten Betriebsbereich.
- SWaP für die Integration in den verfügbaren Plattformraum.
- GNSS-Integration, solange Satellitenunterstützung verfügbar ist.
- Schnittstellen und Software zur Integration in die Fahrzeugarchitektur.
Die Unterscheidung zwischen den Sensorgüten wird besonders wichtig, wenn eine Mission während eines GNSS-Ausfalls eine kontinuierliche Navigation erfordert. Kompakte MEMS-Systeme eignen sich gut für SWaP-beschränkte Plattformen, während leistungstärkere taktische Systeme eine verbesserte Trägheitsstabilität für anspruchsvolle Anwendungen bieten können.
3 – Hochpräzise „ INS “ für BVLOS- und ISR-Einsätze
Einsätze außerhalb der Sichtreichweite (BVLOS) sowie Aufklärungs-, Überwachungs- und Erkundungsmissionen (ISR) stellen zusätzliche Anforderungen an Navigationssysteme. Diese Plattformen können über große Gebiete hinweg operieren und benötigen während längerer Flugoperationen möglicherweise stabile Lage- und Navigationsdaten.
Das Flugsteuerungssystem ( INS ) muss die Flugsteuerungsarchitektur des Flugzeugs unterstützen und gleichzeitig den Nutzlasten und Missionssystemen konsistente Navigationsdaten bereitstellen. Aufgrund dieser Anforderung ist die Sensorintegration ein wichtiger Bestandteil der gesamten Navigationsarchitektur.
Ein INS der taktischen Klasse kann hochleistungsfähige Trägersensoren mit GNSS-Unterstützung und integrierten Navigationsalgorithmen kombinieren. Wenn GNSS verfügbar ist, kann der Navigationsfilter Satellitenmessungen nutzen, um die Trägheitsdrift zu begrenzen. Während eines GNSS-Ausfalls kann das System so lange Trägheitsmessungen verwenden, bis wieder eine externe Stützquelle zur Verfügung steht.
Die erforderliche Sensorqualität hängt von der Missionsdauer, der Dynamik der Plattform, der erwarteten Dauer von Signalausfällen und dem zulässigen Navigationsfehler ab. Ingenieure sollten diese Parameter daher vor der Auswahl einer IMU oder eines INS definieren.
SBG Systems entwickelt Trägheitsnavigationssensoren für Anwendungen, die präzise Lage-, Bewegungs- und Navigationsdaten erfordern. Die Produktpalette umfasst IMUs, AHRS/MRUs sowie GNSS-gestützte INS-Lösungen für autonome und anspruchsvolle Plattformen.
Bei autonomen UAVs und Verteidigungsanwendungen besteht das Ziel nicht einfach darin, einen Trägersensor mit hohen Spezifikationen auszuwählen. Stattdessen müssen Ingenieure die Sensorleistung, die Integration und die Umgebungsbedingungen genau auf die gesamte Navigationsarchitektur abstimmen.
Das Resultat ist ein Navigationssystem, das auf die tatsächlichen Einsatzbedingungen der Mission ausgelegt ist, einschließlich GNSS-Verfügbarkeit, Dynamik, Vibration, SWaP (Größe, Gewicht und Leistung) und geforderter Navigationsgenauigkeit.
Die wichtigsten Erkenntnisse
- Das INS liefert kontinuierliche Bewegungs- und Lagemessungen, wenn GNSS nicht verfügbar ist.
- Die Koppelnavigation ermöglicht es autonomen Plattformen, die Navigation während GNSS-Ausfällen fortzusetzen.
- Trägheitsfehler summieren sich mit der Zeit auf, wodurch die Sensorleistung bei längeren Ausfällen von entscheidender Bedeutung ist.
- Die Bias-Stabilität des Gyroskops und das Messrauschen beeinflussen die Leistung der Inertialnavigation maßgeblich.
- Auch die Sensorintegration, Vibrationen, Temperatur, SWaP und Schnittstellen beeinflussen die Leistung auf Systemebene.
- INS -Sensoren in taktischer Qualität können anspruchsvolle autonome Anwendungen unterstützen, wenn die Einsatzanforderungen über die von herkömmlichen Navigationssensoren hinausgehen.
