Високоточні акселерометри та гіроскопи
Інерціальні системи відіграють вирішальну роль як первинні та вторинні навігаційні засоби в оборонних пристроях і транспортних засобах (наприклад, безпілотних літальних апаратах), працюючи спільно з GNSS, магнітометрами, системами повітряних сигналів та іншими допоміжними датчиками. Ці системи забезпечують безперервні дані навігації в реальному часі, необхідні для запобігання зіткненням, планування маршруту та ситуаційної обізнаності. Крім того, INS підвищує автономність транспортного засобу, дозволяючи їм діяти більш незалежно на полі бою.
Наші індивідуально відкалібровані інерціальні системи з акселерометрами та гіроскопами на базі передової MEMS-технології забезпечують виняткову стійкість і надійність рішення PNT. Поєднуючи дані з цих датчиків за допомогою складних алгоритмів багатосенсорного злиття, високоточні рішення INS можуть виявляти зміни руху, одночасно забезпечуючи пом'якшення наслідків глушіння та спуфінгу завдяки адаптивній фільтрації за допомогою режекторних фільтрів (notch filtering) та RAIM.
Це злиття датчиків забезпечує точні навігаційні дані з похибкою дрейфу dead reckoning, обмеженою 0,5% – 2% від пройденої відстані протягом тривалих періодів часу.
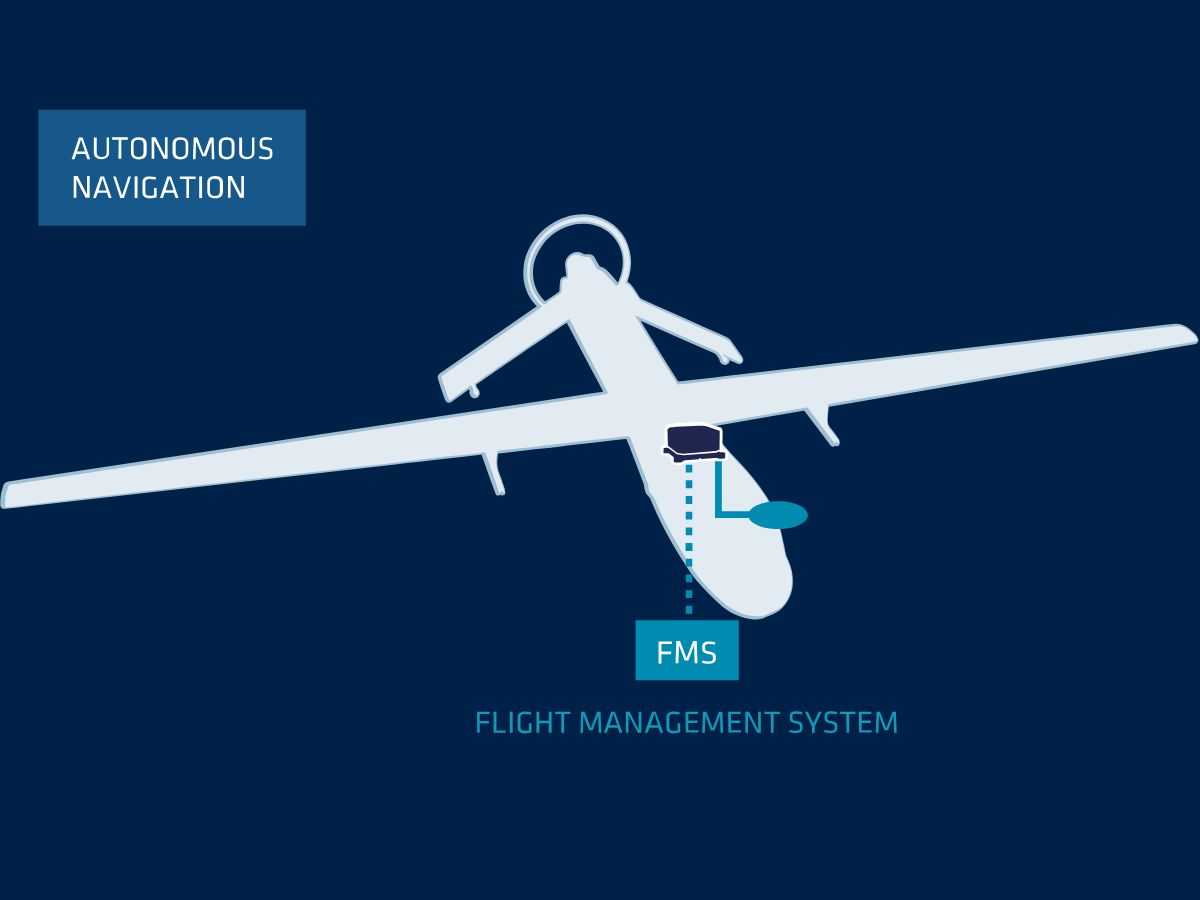
Міцна та компактна конструкція
Наші навігаційні системи — це інерціальні вимірювальні модулі (IMU) на базі технології MEMS, які доступні як у захищеному виконанні за стандартами MIL-STD, так і в компактних форм-факторах OEM. Розроблені та вироблені у Франції, ми використовуємо матеріали, достатньо міцні для витримування екстремальних військових умов, таких як удари, інтенсивні вібрації, різкі перепади температур та суворий клімат.
Наше неймовірне співвідношення розміру, ваги та продуктивності робить їх ідеальними для БПЛА та боєприпасів із баражуванням, де обмеження щодо корисного навантаження є критично важливими.
Надійність у таких умовах має вирішальне значення, оскільки збій системи може поставити під загрозу успіх місії. Протеховані на відповідність військовим стандартам (MIL-STD 810), ці матеріали гарантують безперебійну роботу критично важливих систем на максимах можливостей, водночас забезпечуючи сповіщення про частотний аналіз і можливості обходу сенсорної гібридизації для підвищення стійкості до електронної боротьби.
Прості в інтеграції OEM та готові рішення в корпусі
Наші інерціальні датчики безперешкодно інтегруються в усі типи БПЛА завдяки гнучким API, включаючи двійкові (Binary), NMEA та RESTful інтерфейси. Пряма сумісність із популярними системами автопілота, такими як Pixhawk та Ardupilot, дозволяє легко встановлювати наші INS без необхідності значних адаптацій і з мінімальними зусиллями.
Ця адаптивність забезпечує швидке впровадження завдяки кільком варіантам інтеграції, скорочуючи час простою та експлуатаційні витрати при збереженні точності навігації. Завдяки нашим масштабованим рішенням сили оборони можуть гарантувати, що весь їхній парк отримає переваги від розширених навігаційних можливостей, підтримуючи критично важливі для місії операції без порушення конфігурацій БПЛА або потреби у складній модернізації.
Наша всесвітня мережа з 70 дистриб'юторів забезпечує глобальну підтримку для оборонних застосувань.
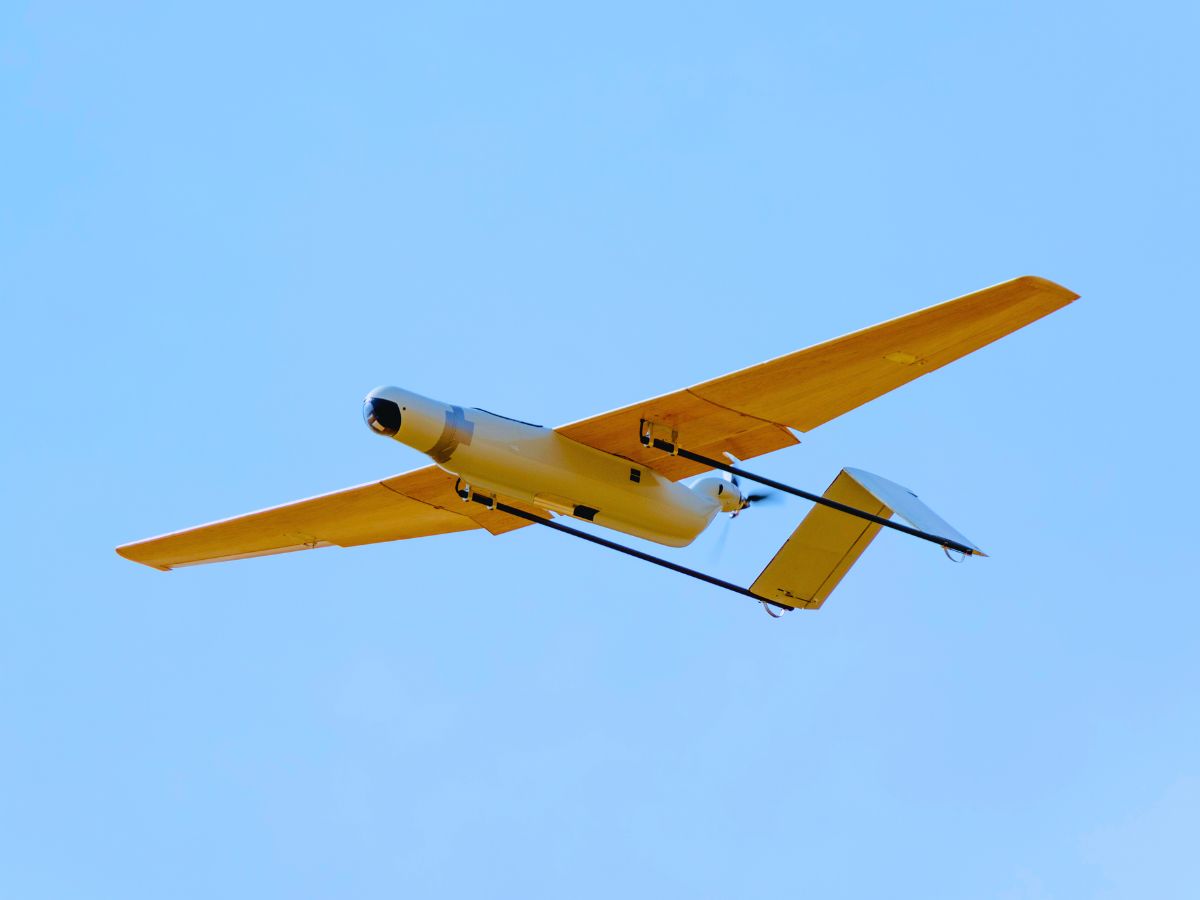
Рішення для навігації безпілотних літальних апаратів
Наші датчики забезпечують надзвичайно малу затримку між рухом і вихідним сигналом. Вони ретельно розроблені з урахуванням обробки сигналу та FIR-фільтрації, що дозволяє забезпечити високу пропускну здатність і водночас захистити вимірювання від вібрацій.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Брошура про застосування в оборонній галузі
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Ознайомтеся з історіями успіху завдяки інерціальним рішенням SBG Systems для БПЛА. Дізнайтеся, як наші передові навігаційні системи змінили роботу безпілотних літальних апаратів у різних галузях — від точного землеробства до оборони.
Кожне дослідження демонструє реальні приклади застосування, де наші передові інерціальні датчики та технологія GNSS забезпечили неперевершену точність, надійність і продуктивність.
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів
Як GapEOD забезпечує безпечніші геофізичні дослідження за допомогою Ellipse
Визначення місцезнаходження трамваїв та поїздів


Про нас говорять
Дізнайтеся, як наші інерціальні рішення покращили роботу наших клієнтів та підвищили їхню продуктивність.


Дізнайтеся про інші сфери застосування автономних транспортних засобів у оборонній галузі
Дізнайтеся, як інерціальні навігаційні системи покращують продуктивність автономних транспортних засобів у широкому спектрі оборонних застосувань. Від безпілотних наземних систем до автономних колоній і розвідувальних платформ, наші рішення забезпечують точне позиціонування, орієнтацію та надійність, необхідні для успішного виконання місій — навіть у середовищах із заблокованим GNSS (GNSS-denied).
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо навігації безпілотних літальних апаратів (БПЛА). Якщо ви не знайдете потрібної інформації, будь ласка, звертайтеся до нас безпосередньо!
Які види інтеграції системи « INS » можливі в рамках безпілотних літальних апаратів оборонного призначення?
Наші рішення чудово підходять для інтеграції з різними типами оборонних БПЛА, забезпечуючи універсальність та адаптивність до різних оперативних потреб. Наші датчики руху та навігації забезпечують вашим системам тактичне зондування без шкоди для показників SWaP-C! Вони особливо підходять для використання інтеграторами.
Для БПЛА, які покладаються на GNSS, наші двоантенні GNSS-приймачі пропонують виняткову точність. Це корисно для навігації на поверхні та допомагає під час переходу між повітряною та наземною навігацією. Крім того, усі датчики підтримують різні протоколи зв'язку, такі як RS-232, CAN та Ethernet, що забезпечує безшовну інтеграцію з системами БПЛА.
Нарешті, можна інтегрувати зовнішні рішення для позиціонування, такі як DVL або інші навігаційні засоби, щоб забезпечити точні дані про roll, pitch, heading і висоту. Це покращує навігацію в середовищах, де сигнали GNSS можуть бути слабкими або недоступними.
Як забезпечити дотримання стандартів якості датчиків для військового застосування безпілотних літальних апаратів?
В SBG Systems забезпечення найвищих стандартів якості наших інерціальних вимірювальних блоків (IMU) передбачає ретельний процес. Ми починаємо з оптимального добору високоякісних компонентів MEMS, зосереджуючись на надійних акселерометрах і гіроскопах, які відповідають нашим суворим вимогам до якості. Наші IMU розміщені в міцних корпусах, розрахованих на стійкість до вібрацій та умов довкілля, що гарантує довговічність і високу продуктивність.
Наш автоматизований процес калібрування передбачає використання 2-осьового столу та охоплює діапазон температур від -40 °C до 85 °C. Ця калібрування компенсує різні фактори, зокрема похибки, ефекти перехресних осей, розбіжність осей, коефіцієнти масштабування та нелінійності в акселерометрах і гіроскопах, забезпечуючи стабільну роботу в будь-яких погодних умовах.
Наш процес кваліфікації додатково включає суворий внутрішній контроль, щоб гарантувати, що до виробництва потрапляють лише ті датчики, які відповідають нашим технічним умовам. Кожна IMU супроводжується детальним звітом про калібрування та має дворічну гарантію. Цей ретельний підхід забезпечує високу якість, надійність і стабільну продуктивність з часом, надаючи першокласні IMU для оборонних та інших критично важливих застосувань.
Ми також проводимо ретельні екологічні випробування та випробування на довговічність, щоб забезпечити надійність. Деякі з наших датчиків відповідають кільком стандартам MIL-STD, що гарантує їхню стійкість до ударів, вібрації та екстремальних умов.
Як контролювати затримки виведення даних під час експлуатації БПЛА?
Контроль затримок виведення даних під час експлуатації безпілотних літальних апаратів (БПЛА) має вирішальне значення для забезпечення оперативності, точної навігації та ефективного зв’язку, особливо в оборонній сфері або в умовах виконання завдань, від яких залежить успіх місії.
Затримка на виході є важливим аспектом у системах управління в режимі реального часу, де значна затримка на виході може погіршити ефективність контурів управління. Наше вбудоване програмне забезпечення « INS » розроблено з метою мінімізації затримки на виході: після зчитування даних датчиків розширений фільтр Калмана (EKF) виконує невеликі обчислення з постійною тривалістю, перш ніж генеруються вихідні сигнали. Зазвичай спостережувана затримка на виході становить менше однієї мілісекунди.
Щоб отримати загальну затримку, до затримки передачі даних слід додати затримку обробки. Ця затримка передачі може відрізнятися залежно від інтерфейсу. Наприклад, повна передача повідомлення розміром 50 байтів через інтерфейс UART зі швидкістю 115 200 біт/с займе 4 мс. Для мінімізації затримки виведення даних слід використовувати вищі швидкості передачі даних.
Що таке PNT?
Абревіатура PNT розшифровується як «позиціонування, навігація та синхронізація часу» — три основні складові, на яких базується будь-яка сучасна система навігації чи координації, чи то в аерокосмічній галузі, оборонній сфері, морському транспорті, секторі автономних транспортних засобів, чи в галузі критичної інфраструктури.
Ось чіткий розклад:
1. Позиціонування
Це відповідає на запитання: «Де я перебуваю?»
Вона надає точні географічні координати (широту, довготу, висоту). Зазвичай визначається за допомогою GNSS (GPS, Galileo, GLONASS, BeiDou) або INS, коли сигнал GNSS недоступний.
Незамінний інструмент для відстеження, навігації, картографування та оцінки обстановки.
2. Навігація
Тут дається відповідь на питання: «Як дістатися з точки А до точки Б?»
Це передбачає визначення напрямку, швидкості та траєкторії для безпечного й ефективного досягнення пункту призначення. Сюди входять швидкість, курс та положення (roll, pitch, відхилення від курсу).
Часто досягається за допомогою IMU/INS, алгоритмів злиття датчиків, одометрії або навігації на основі GNSS.
3. Терміни
Це відповідає на запитання: «Котра зараз година, точно?»
Точний синхронізований час є критично важливим для координації систем і сигналів. Високоточне визначення часу лежить в основі комунікаційних мереж, військових систем, електромереж та самої GNSS.
Навіть похибки на рівні мікросекунд можуть спричинити збої в роботі систем зв’язку, каналів передачі даних або геолокації.
Чому PNT має значення?
PNT лежить в основі кожної сучасної автономної чи керованої системи — чи то ракети, БПЛА, транспортні засоби, USV, AUV або навіть стільникові мережі. Коли сигнал GNSS погіршується або блокується (denied), інерціальні системи (IMU/INS) стають основою стійкого PNT.
Що таке інерціальна вимірювальна система?
Інерціальні вимірювальні блоки (IMU) — це складні пристрої, які вимірюють та передають дані про питому силу, кутову швидкість, а іноді й орієнтацію магнітного поля тіла. IMU є важливими компонентами в різних галузях застосування, зокрема в навігації, робототехніці та відстеженні рухів. Нижче наведено детальніший огляд їхніх ключових характеристик і функцій:
- Акселерометри: вимірюють лінійне прискорення вздовж однієї або кількох осей. Вони надають дані про те, з якою швидкістю об’єкт прискорюється або сповільнюється, а також можуть фіксувати зміни руху чи положення.
- Гіроскопи: вимірюють кутову швидкість, тобто швидкість обертання навколо певної осі. Гіроскопи допомагають визначати зміни орієнтації, що дозволяє пристроям зберігати своє положення відносно системи відліку.
- Магнітометри (опціонально): Деякі IMU містять магнітометри, які вимірюють силу та напрямок магнітних полів. Ці дані допомагають визначити орієнтацію пристрою відносно магнітного поля Землі, підвищуючи точність навігації.
IMU надають безперервні дані про рух об'єкта, дозволяючи відстежувати його положення та орієнтацію в реальному часі. Ця інформація є критично важливою для таких застосувань, як дрони, транспортні засоби та робототехніка.
У таких застосуваннях, як стабілізатори камери або БПЛА, IMU допомагають стабілізувати рухи, компенсуючи небажані переміщення або вібрації, що забезпечує плавнішу роботу.
Що таке « dead reckoning » в авіації?
Навігація за розрахунками в авіації — це традиційний метод навігації, який дозволяє визначити поточне місцезнаходження літака шляхом екстраполяції його останнього відомого положення з урахуванням виміряних або припущених параметрів, таких як headingшвидкість польоту, час та фактори навколишнього середовища, наприклад вітер.
Замість покладання на зовнішні орієнтири — такі як радіомаяки, супутники GNSS або візуальні орієнтири — dead reckoning використовує дані про власний рух літального апарата для обчислення його поточного положення відносно початкової точки. Пілот або бортова навігаційна система починає з відомих координат, а потім застосовує істинний heading та істинну повітряну швидкість літального апарата за певний інтервал часу для розрахунку нового орієнтовного положення.
Однак, оскільки літак рухається крізь повітряну масу, на яку впливає вітер, у розрахунках необхідно враховувати напрямок і швидкість вітру; інакше розрахований маршрут буде відрізнятися від фактичного шляху польоту.
У сучасній авіації інерціальні навігаційні системи покращують dead reckoning за допомогою акселерометрів і гіроскопів для вимірювання лінійних прискорень і швидкостей обертання, безперервно інтегруючи ці вимірювання для оцінки швидкості, просторового положення та позиції. Хоча такий інерціальний dead reckoning різко підвищує незалежність від зовнішніх сигналів, з часом він усе одно накопичує похибки через зсуви та шум датчиків. З цієї причини INS-based dead reckoning часто поєднують із GNSS або іншими джерелами корекції для обмеження дрейфу та підтримки довгострокової точності.
Попри ці обмеження, dead reckoning залишається критично важливим для забезпечення безперервності навігації під час збоїв GNSS, місій у режимі радіомовчання або операцій в середовищах, де зовнішні орієнтири є ненадійними або denied.
Інерціальні навігаційні системи для автономних БПЛА та оборонного сектору
Інерціальні навігаційні системи для автономних БПЛА та оборонного сектору
Автономні БПЛА та оборонні платформи повинні підтримувати стабільну навігацію, коли сигнали GNSS стають недоступними, погіршеними або заглушеними. За таких умов інерціальні навігаційні системи забезпечують безперервні вимірювання руху та орієнтації без виключної залежності від зовнішніх сигналів позиціонування.
Інерціальна навігаційна система поєднує гіроскопи та акселерометри з навігаційними алгоритмами для оцінки просторового положення, швидкості та позиції. Коли GNSS залишається доступною, злиття датчиків може використовувати її для обмеження інерціального дрейфу. Коли GNSS стає недоступною, система продовжує навігацію за допомогою інерціальних вимірювань і dead reckoning.
1 – Навігація в умовах GPS-denied
Сучасні БПЛА можуть стикатися з умовами GNSS-denied через перекриття сигналу, перешкоди або навмисне глушіння. Тому автономні платформи потребують навігаційних технологій, які можуть продовжувати надавати інформацію про рух та положення в пространстві без безперервного супутникового позиціонування.
Система вимірювання положення ( INS ) вимірює кутовий рух та лінійне прискорення транспортного засобу. Потім навігаційний процесор об’єднує ці вимірювання для визначення орієнтації, швидкості та положення транспортного засобу. Цей процес забезпечує реалізацію автономного позиціонування ( dead reckoning ), яке не потребує зовнішнього сигналу про положення.
Для БПЛА ця функція підтримує безперервне керування польотом, коли GNSS стає недоступним. INS може продовжувати постачати дані про положення та рух до системи керування польотом, поки інші джерела навігації стають недоступними.
Той самий принцип застосовується до безпілотних систем, що працюють у бойових умовах. Інерціальна навігація дозволяє автономним платформам підтримувати навігацію, коли GPS або інші зовнішні сигнали стають недоступними. Крім того, архітектури INS, що підтримуються GNSS, поєднують інерціальні вимірювання із зовнішніми орієнтирами для обмеження накопичених навігаційних похибок.
Проте INS не усуває навігаційний дрейф. Невеликі похибки датчиків накопичуються під час інтеграції, тому невизначеність положення зазвичай зростає, коли система працює без зовнішніх корекцій. Тому якість датчиків стає особливо важливою для місій, що вимагають тривалої роботи в умовах GNSS-denied.
Це пояснює, чому інженери оцінюють продуктивність інерціальних датчиків відповідно до очікуваного середовища місії. Стабільність зміщення гіроскопа, зміщення акселерометра, шум вимірювання, частота оновлення, вібрація, температура та механічна інтеграція — усе це може впливати на ефективність навігації.
2 – Вибір навігаційних датчиків для автономних місій
Вибір інерціального датчика починається з вимог місії, а не лише з категорії датчика. Автономні БПЛА, керовані системи та інші платформи можуть висувати дуже різні вимоги до точності, SWaP, динаміки, стійкості до вібрацій та інтеграції GNSS.
IMU забезпечує базові інерціальні вимірювання від гіроскопів та акселерометрів. AHRS обробляє ці вимірювання для надання інформації про орієнтацію. INS поєднує інерціальні вимірювання з навігаційною обробкою та, залежно від архітектури, зовнішньою допомогою, такою як GNSS.
Клас датчиків також впливає на те, як швидко накопичуються навігаційні похибки під час збоїв у роботі GNSS. Інерціальні датчики з вищою продуктивністю зазвичай забезпечують меншу нестабільність зсуву та шум вимірювань. Проте інженери повинні зважати на ці характеристики в балансі з розміром, вагою, енергоспоживанням, вартістю та вимогами до інтеграції.
Наші IMU на базі MEMS ідеально підходять для систем наведення, навігації та стабілізації платформ, зокрема керованих ракет, планувальних бомб і снарядів.
Важливу роль відіграє також інтеграція. Датчик повинен надавати дані з відповідною частотою та ефективно взаємодіяти з бортовим комп’ютером платформи, навігаційним програмним забезпеченням та іншими датчиками. Механічне кріплення також може впливати на продуктивність, оскільки вібрація та динаміка конструкції можуть спричиняти додаткові похибки вимірювань.
Отже, для виконання автономних місій дронів інженери повинні оцінити:
- Стабільність нульового зсуву гіроскопа для довгострокової інерціальної продуктивності.
- Характеристики акселерометра для визначення швидкості та положення.
- Шум вимірювань для короткострокової стабільності навігації.
- Частота оновлення та затримка для адаптивних контурів регулювання.
- Захист від вібрацій для літальних апаратів з високими динамічними характеристиками.
- Температурні характеристики в межах робочого діапазону.
- SWaP для інтеграції в існуючий об’єм платформи.
- Інтеграція GNSS, коли доступна супутникова корекція.
- Інтерфейси та програмне забезпечення для інтеграції з архітектурою автомобіля.
Розмежування класів датчиків стає особливо важливим, коли місія вимагає безперервності навігації під час збоїв GNSS. Компактні MEMS-системи можуть підходити для платформ з обмеженнями SWaP, тоді як високопродуктивні тактичні системи можуть забезпечити покращену інерціальну стабільність для складних застосувань.
3 – Високоточний прилад для вимірювання відстані « INS » для операцій BVLOS та ISR
Польоти за межами прямої видимості (BVLOS) та місії збору розвідувальної інформації, спостереження та розвідки (ISR) висувають додаткові вимоги до навігаційних систем. Ці платформи можуть діяти на великих територіях і потребують стабільних даних про орієнтацію та навігацію протягом тривалих польотів.
Система управління польотом ( INS ) повинна підтримувати архітектуру управління польотом літака, одночасно забезпечуючи безперебійну передачу навігаційної інформації до корисних навантажень та систем виконання місії. Ця вимога робить інтеграцію датчиків важливою складовою загальної навігаційної архітектури.
Тактична INS може поєднувати високопродуктивні інерціальні датчики з корекцією GNSS та вбудованими навігаційними алгоритмами. Коли доступний сигнал GNSS, навігаційний фільтр може використовувати супутникові вимірювання для обмеження інерціального дрейфу. Під час збою GNSS система може продовжувати використовувати інерціальні вимірювання, доки зовнішня корекція знову не стане доступною.
Необхідний клас датчика залежить від тривалості місії, динаміки платформи, очікуваної тривалості перерви у зв'язку та допустимої похибки навігації. Тому інженери повинні визначити ці параметри перед вибором IMU чи INS.
SBG Systems розробляє інерціальні навігаційні датчики для завдань, що вимагають точних даних про орієнтацію, рух і навігацію. Лінійка продукції включає IMU, AHRS/MRU та рішення INS на базі GNSS для автономних і складних платформ.
Для автономних БПЛА та оборонних застосувань завдання полягає не просто у виборі інерціального датчика з високими характеристиками. Натомість інженери повинні узгодити продуктивність датчика, інтеграцію та екологічні характеристики з повною навігаційною архітектурою.
Результатом є навігаційна система, розроблена з урахуванням реальних обмежень місії, включаючи доступність GNSS, динаміку, вібрацію, параметри SWaP та необхідну точність навігації.
Основні висновки
- INS забезпечує безперервні вимірювання руху та положення в пространстві, коли GNSS недоступний.
- Dead reckoning дозволяє автономним платформам продовжувати навігацію під час збоїв GNSS.
- Інерціальні похибки накопичуються з часом, що робить продуктивність датчиків критично важливою під час тривалих збоїв.
- Стабільність нульового зсуву гіроскопа та шум вимірювань суттєво впливають на продуктивність інерціальної навігації.
- На продуктивність на системному рівні також впливають інтеграція датчиків, вібрація, температура, параметри SWaP та інтерфейси.
- INS , призначені для тактичного застосування, можуть забезпечувати роботу в складних автономних системах, коли вимоги до виконання завдань перевищують можливості звичайних навігаційних датчиків.
