Accelerometri e giroscopi ad alta precisione
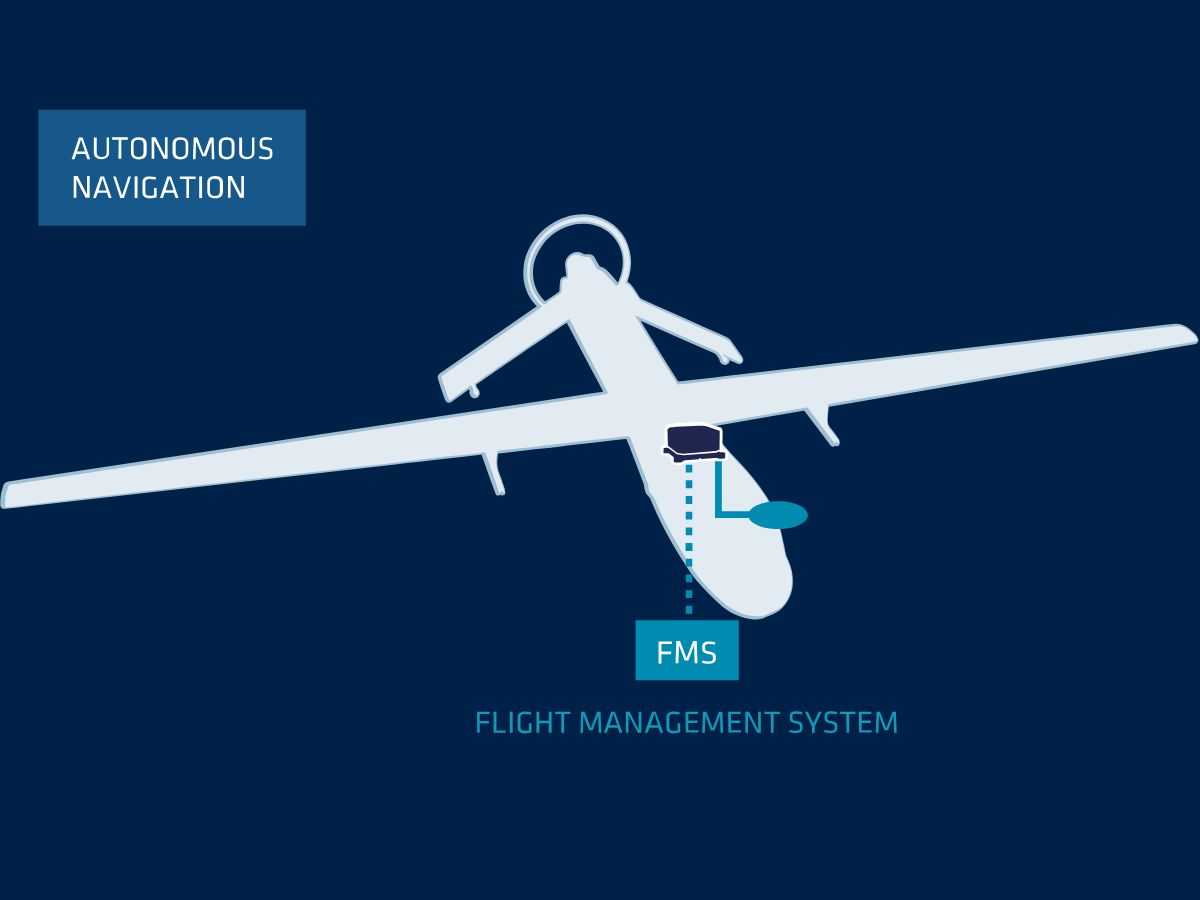
I sistemi inerziali svolgono un ruolo fondamentale sia come ausili alla navigazione primari che secondari in dispositivi e veicoli di difesa (ad esempio, veicoli aerei senza pilota), lavorando insieme a GNSS, magnetometri, dati atmosferici e altri sensori di supporto. Questi sistemi forniscono dati di navigazione continui in tempo reale, essenziali per la prevenzione delle collisioni, la pianificazione delle rotte e la consapevolezza situazionale. Inoltre, l'INS migliora l'autonomia del veicolo, consentendogli di operare in modo più indipendente sul campo di battaglia.
I nostri sistemi inerziali calibrati individualmente, dotati di accelerometri e giroscopi con tecnologia MEMS avanzata, offrono una resilienza e un'affidabilità eccezionali a una soluzione PNT. Combinando i dati di questi sensori attraverso sofisticati algoritmi di fusione multi-sensore, le soluzioni INS ad alta precisione possono rilevare i cambiamenti di movimento fornendo al contempo mitigazione del jamming e dello spoofing tramite filtraggio notch adattivo e RAIM.
Questa sensor fusion consente dati di navigazione precisi con un errore di deriva da stima del punto (dead reckoning) limitato dallo 0,5% al 2% della distanza percorsa su periodi prolungati.
Design robusto e compatto
I nostri sistemi di navigazione sono unità di misura inerziale (IMU) basate su tecnologia MEMS, disponibili sia in formato rugged MIL-STD che OEM compattato. Progettati e fabbricati in Francia, utilizziamo materiali sufficientemente robusti da resistere a condizioni militari estreme come urti, intense vibrazioni, drastici sbalzi termici e climi ostili.
L'incredibile rapporto tra dimensioni, peso e prestazioni li rende ideali per UAV e munizioni circuitanti in cui i vincoli di carico utile sono critici.
L'affidabilità in questi ambienti è fondamentale, poiché un guasto al sistema potrebbe compromettere il successo della missione. Testati secondo gli standard militari (MIL-STD 810), questi materiali assicurano che i sistemi critici continuino a funzionare in modo ottimale, offrendo al contempo funzionalità di analisi delle frequenze e di mitigazione delle interferenze sull'ibridizzazione dei sensori per una maggiore resilienza nella guerra elettronica.
Soluzioni OEM e in box facili da integrare
I nostri sensori inerziali si integrano perfettamente in tutti i tipi di UAV grazie ad API flessibili che includono interfacce Binary, NMEA e RESTful. La compatibilità diretta con i sistemi di autopilota più diffusi come Pixhawk e Ardupilot consente alla nostra INS di essere facilmente installata senza richiedere adattamenti significativi e con un impegno limitato.
Questa adattabilità garantisce una rapida implementazione attraverso molteplici opzioni di integrazione, riducendo i tempi di inattività e i costi operativi pur mantenendo la precisione di navigazione. Con le nostre soluzioni scalabili, le forze di difesa possono garantire che l'intera flotta benefici di capacità di navigazione avanzate, supportando le operazioni mission-critical senza interrompere le configurazioni degli UAV o richiedendo retrofit complessi.
La nostra rete mondiale di 70 distributori garantisce supporto globale per le applicazioni della difesa.
Soluzioni per la navigazione degli UAV
I nostri sensori garantiscono una latenza estremamente bassa tra il movimento e il segnale in uscita. Sono progettati con cura, con sistemi di condizionamento del segnale e filtraggio FIR, per garantire un'elevata larghezza di banda e proteggere al contempo la misurazione dalle vibrazioni.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Opuscolo sulle applicazioni nel settore della difesa
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Esplora le storie di successo dietro le soluzioni inerziali per UAV di SBG Systems. Scopri come i nostri sistemi di navigazione all'avanguardia hanno trasformato le operazioni dei veicoli aerei senza pilota in vari settori, dall'agricoltura di precisione alla difesa.
Ogni caso studio evidenzia applicazioni reali in cui i nostri sensori inerziali avanzati e la tecnologia GNSS hanno offerto precisione, affidabilità e prestazioni senza pari.
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile
Rilevamento dei difetti ferroviari di TREALIS con Apogee Navsight
Posizionamento di tram e treni



Si parla di noi
Scopri come le nostre soluzioni inerziali hanno elevato le operazioni dei nostri clienti e migliorato la loro produttività.


Scopri altre applicazioni nel settore della difesa per i veicoli autonomi
Scopri come i sistemi di navigazione inerziale migliorano le prestazioni dei veicoli autonomi in un'ampia gamma di applicazioni per la difesa. Da sistemi terrestri senza pilota a convogli autonomi e piattaforme di ricognizione, le nostre soluzioni offrono il posizionamento preciso, l'orientamento e l'affidabilità necessari per il successo della missione, anche in ambienti in cui il segnale GNSS è assente.
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulla navigazione degli UAV (veicoli aerei senza pilota). Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Quali tipi di integrazione “ INS ” sono possibili negli UAV militari?
Le nostre soluzioni sono particolarmente adatte all'integrazione con vari tipi di UAV militari, offrendo versatilità e adattabilità alle diverse esigenze operative. I nostri sensori di movimento e navigazione garantiscono ai vostri sistemi capacità di rilevamento tattico senza compromettere i parametri SWaP-C! Sono particolarmente indicati per l'utilizzo da parte degli integratori.
Per i UAV che fanno affidamento sul GNSS, i nostri ricevitori GNSS a doppia antenna offrono una precisione eccezionale. Ciò risulta vantaggioso per la navigazione di superficie e agevola la transizione tra la navigazione aerea e quella terrestre. Inoltre, tutti i sensori supportano vari protocolli di comunicazione come RS-232, CAN ed Ethernet, consentendo un'integrazione perfetta con i sistemi UAV.
Infine, è possibile integrare soluzioni di posizionamento esterne come il DVL o altri ausili alla navigazione per fornire dati accurati di rollio (roll), beccheggio (pitch), imbardata (heading) e altitudine. Questo migliora la navigazione in ambienti in cui i segnali GNSS potrebbero essere deboli o non disponibili.
Come possiamo garantire il rispetto degli standard di qualità dei sensori per le applicazioni militari degli UAV?
In SBG Systems, garantire i più alti standard di qualità per le nostre unità di misura inerziale (IMU) implica un processo meticoloso. Iniziamo con la selezione ottimale di componenti MEMS di fascia alta, concentrandoci su accelerometri e giroscopi affidabili che soddisfano i nostri rigorosi requisiti di qualità. Le nostre IMU sono racchiuse in involucri robusti progettati per resistere a vibrazioni e condizioni ambientali, garantendo durata e prestazioni.
Il nostro processo di calibrazione automatizzato prevede l'utilizzo di una tavola a 2 assi e copre intervalli di temperatura compresi tra -40 °C e 85 °C. Questa calibrazione compensa vari fattori, tra cui errori sistematici, effetti tra assi, disallineamenti, fattori di scala e non linearità negli accelerometri e nei giroscopi, garantendo prestazioni costanti in tutte le condizioni atmosferiche.
Il nostro processo di qualificazione prevede inoltre rigorosi controlli interni per garantire che solo i sensori conformi alle nostre specifiche proseguano nella produzione. Ogni IMU è accompagnata da un dettagliato rapporto di calibrazione ed è garantita per due anni. Questo approccio rigoroso assicura alta qualità, affidabilità e prestazioni costanti nel tempo, fornendo IMU superiori per la difesa e altre applicazioni critiche.
Effettuiamo inoltre test ambientali e di resistenza approfonditi per garantire l'affidabilità dei nostri prodotti. Alcuni dei nostri sensori sono conformi a diversi standard MIL-STD, garantendo resistenza agli urti, alle vibrazioni e alle condizioni estreme.
Come gestire i ritardi di uscita nelle operazioni con UAV?
Il controllo dei ritardi di uscita nelle operazioni con UAV è fondamentale per garantire prestazioni reattive, una navigazione precisa e una comunicazione efficace, soprattutto nelle applicazioni nel settore della difesa o in quelle critiche per la missione.
La latenza di uscita è un aspetto importante nelle applicazioni di controllo in tempo reale, dove una latenza di uscita più elevata potrebbe compromettere le prestazioni dei circuiti di controllo. Il nostro software embedded “ INS ” è stato progettato per ridurre al minimo la latenza di uscita: una volta campionati i dati dei sensori, il filtro di Kalman esteso (EKF) esegue calcoli di entità ridotta e a tempo costante prima che vengano generate le uscite. In genere, il ritardo di uscita osservato è inferiore a un millisecondo.
Per ottenere il ritardo totale, è necessario sommare la latenza di elaborazione alla latenza di trasmissione dei dati. Tale latenza di trasmissione varia da un’interfaccia all’altra. Ad esempio, un messaggio di 50 byte inviato su un’interfaccia UART a 115.200 bps richiederà 4 ms per essere trasmesso completamente. Si consiglia di utilizzare velocità di trasmissione più elevate per ridurre al minimo la latenza in uscita.
Che cos’è il PNT?
PNT è l'acronimo di Positioning, Navigation e Timing, i tre pilastri fondamentali che rendono possibile qualsiasi sistema moderno di navigazione o coordinamento, sia nel settore aerospaziale, della difesa, marittimo, dei veicoli autonomi o delle infrastrutture critiche.
Ecco una chiara analisi:
1. Posizionamento
Questo risponde alla domanda: “Dove mi trovo?”
Fornisce coordinate geografiche precise (latitudine, longitudine, altitudine). Generalmente ricavate da GNSS (GPS, Galileo, GLONASS, BeiDou) o da un INS quando il GNSS non è disponibile.
Indispensabile per il tracciamento, la guida, la mappatura e la consapevolezza situazionale.
2. Navigazione
Questo risponde a: “Come mi sposto da A a B?”
Implica la determinazione di direzione, velocità e traiettoria per raggiungere una destinazione in modo sicuro ed efficiente. Include velocità, rotta e assetto (rollio, beccheggio, imbardata).
Spesso ottenuto utilizzando IMU/INS, algoritmi di fusione dei sensori, odometria o navigazione basata su GNSS.
3. Tempistica
Questo risponde a: “Che ora è, esattamente?”
Un orario accurato e sincronizzato è fondamentale per il coordinamento di sistemi e segnali. La temporizzazione ad alta precisione è alla base delle reti di comunicazione, dei sistemi militari, delle reti elettriche e dello stesso GNSS.
Anche errori dell'ordine dei microsecondi possono causare malfunzionamenti nelle comunicazioni, nei collegamenti dati o nella geolocalizzazione.
Perché il PNT è importante?
Il PNT è al centro di ogni moderno sistema autonomo o guidato, che si tratti di missili, UAV, veicoli, USV, AUV o persino reti di telefonia cellulare. Quando il segnale GNSS è degradato o assente, i sistemi inerziali (IMU/INS) diventano la spina dorsale di un PNT resiliente.
Che cos'è un'unità di misura inerziale?
Le Unità di Misura Inerziale (IMU) sono dispositivi sofisticati che misurano e registrano la forza specifica, la velocità angolare e, in alcuni casi, l'orientamento del campo magnetico di un corpo. Le IMU sono componenti cruciali in svariate applicazioni, tra cui navigazione, robotica e tracciamento del movimento. Ecco un'analisi dettagliata delle loro principali caratteristiche e funzioni:
- Accelerometri: misurano l'accelerazione lineare lungo uno o più assi. Forniscono dati sulla velocità con cui un oggetto accelera o decelera e sono in grado di rilevare variazioni di movimento o di posizione.
- Giroscopi: Misurano la velocità angolare, o il tasso di rotazione attorno a un asse specifico. I giroscopi aiutano a determinare i cambiamenti di orientamento, consentendo ai dispositivi di mantenere la loro posizione rispetto a un sistema di riferimento.
- Magnetometri (opzionale): Alcune IMU includono magnetometri, che misurano l'intensità e la direzione dei campi magnetici. Questi dati possono aiutare a determinare l'orientamento del dispositivo rispetto al campo magnetico terrestre, migliorando l'accuratezza della navigazione.
Le IMU forniscono dati continui sul movimento di un oggetto, consentendo il tracciamento in tempo reale della sua posizione e del suo orientamento. Queste informazioni sono fondamentali per applicazioni come droni, veicoli e robotica.
In applicazioni come i gimbal per telecamere o gli UAV, le IMU aiutano a stabilizzare i movimenti compensando oscillazioni o vibrazioni indesiderate, garantendo operazioni più fluide.
Che cos’è la navigazione a stima nell’aviazione?
La navigazione a stima nell'aviazione è un metodo di navigazione tradizionale che consente di stimare la posizione attuale di un aeromobile proiettando in avanti la sua ultima posizione nota, utilizzando parametri misurati o ipotizzati quali la rotta, la velocità aerodinamica, il tempo e fattori ambientali come il vento.
Invece di affidarsi a riferimenti esterni, come radiofari, satelliti GNSS o punti di riferimento visivi, il dead reckoning (navigazione stimata) utilizza le informazioni sul movimento dell'aeromobile per calcolare dove dovrebbe trovarsi ora rispetto al punto di partenza. Il pilota o il sistema di navigazione di bordo inizia con un punto noto (fix), quindi applica la rotta vera e la velocità aerodinamica vera dell'aeromobile in un determinato intervallo di tempo per calcolare una nuova posizione stimata.
Tuttavia, poiché l'aeromobile si muove attraverso una massa d'aria influenzata dal vento, il calcolo deve tenere conto della direzione e della velocità del vento; in caso contrario, la rotta calcolata si discosterà dalla traiettoria effettivamente percorsa.
Nell'aviazione moderna, i sistemi di navigazione inerziale migliorano la navigazione stimata utilizzando accelerometri e giroscopi per misurare le accelerazioni lineari e le velocità di rotazione, integrando continuamente queste misurazioni per stimare velocità, assetto e posizione. Sebbene questa navigazione stimata inerziale migliori drasticamente l'indipendenza dai segnali esterni, essa accumula comunque errori nel tempo a causa dei bias dei sensori e del rumore. Per questo motivo, la navigazione stimata basata su INS è spesso abbinata a GNSS o ad altre fonti di ausilio per limitare la deriva e mantenere la precisione a lungo termine.
Nonostante queste limitazioni, il dead reckoning rimane essenziale per garantire la continuità della navigazione durante le interruzioni del GNSS, le missioni in silenzio radio o le operazioni in ambienti in cui i riferimenti esterni sono inaffidabili o non disponibili.
Sistemi di navigazione inerziale per UAV autonomi e difesa
Sistemi di navigazione inerziale per UAV autonomi e difesa
Gli UAV autonomi e le piattaforme di difesa devono mantenere una navigazione stabile quando i segnali GNSS non sono disponibili, sono degradati o disturbati. In queste condizioni, i sistemi di navigazione inerziale forniscono misurazioni continue del movimento e dell'orientamento senza dipendere esclusivamente da segnali di posizionamento esterni.
Un sistema di navigazione inerziale combina giroscopi e accelerometri con algoritmi di navigazione per stimare assetto, velocità e posizione. Quando il GNSS rimane disponibile, la fusione dei sensori può utilizzarlo per limitare la deriva inerziale. Quando il GNSS non è disponibile, il sistema continua la navigazione tramite misurazioni inerziali e stima del punto (dead reckoning).
1 – Navigazione in ambienti privi di GPS
I moderni UAV possono incontrare condizioni di assenza di GNSS (GNSS-denied) a causa di ostruzioni del segnale, interferenze o jamming deliberato. Pertanto, le piattaforme autonome necessitano di tecnologie di navigazione in grado di continuare a fornire informazioni di movimento e assetto (attitude) senza un posizionamento satellitare continuo.
Un sistema di riferimento inerziale ( INS ) misura il movimento angolare e l'accelerazione lineare del veicolo. Il processore di navigazione integra quindi queste misurazioni per stimare l'orientamento, la velocità e la posizione del veicolo. Questo processo costituisce una forma di navigazione a stima che non richiede un segnale di posizione esterno.
Per i UAV, questa capacità supporta il controllo di volo continuo quando il GNSS non è disponibile. L'INS può continuare a fornire dati di assetto e movimento al sistema di controllo di volo mentre altre fonti di navigazione non sono disponibili.
Lo stesso principio si applica ai sistemi senza pilota che operano in ambienti contestati. La navigazione inerziale consente alle piattaforme autonome di mantenere la rotta quando il GPS o altri segnali esterni non sono disponibili. Inoltre, le architetture INS assistite da GNSS combinano le misurazioni inerziali con riferimenti esterni per limitare gli errori di navigazione accumulati.
Tuttavia, un INS non elimina la deriva di navigazione. Piccoli errori dei sensori si accumulano durante l'integrazione, quindi l'incertezza della posizione generalmente aumenta man mano che il sistema opera senza correzioni esterne. La qualità del sensore diventa quindi particolarmente importante per le missioni che richiedono un'operatività prolungata in ambienti privi di GNSS.
Ciò spiega perché gli ingegneri valutano le prestazioni dei sensori inerziali in base all'ambiente di missione previsto. La stabilità del bias del giroscopio, il bias dell'accelerometro, il rumore di misura, la frequenza di aggiornamento, le vibrazioni, la temperatura e l'integrazione meccanica possono tutti influenzare le prestazioni di navigazione.
2 – Selezione dei sensori di navigazione per le missioni autonome
La scelta di un sensore inerziale parte dai requisiti della missione piuttosto che dalla sola categoria del sensore. UAV autonomi, sistemi guidati e altre piattaforme possono imporre requisiti molto diversi in termini di precisione, SWaP, dinamica, resistenza alle vibrazioni e integrazione GNSS.
Un IMU fornisce le misurazioni inerziali fondamentali da giroscopi e accelerometri. Un AHRS elabora queste misurazioni per fornire informazioni sull'assetto. Un INS combina le misurazioni inerziali con l'elaborazione della navigazione e, a seconda dell'architettura, con un ausilio esterno come il GNSS.
Il grado del sensore influisce anche sulla velocità con cui si accumulano gli errori di navigazione durante le interruzioni del GNSS. I sensori inerziali a prestazioni più elevate offrono generalmente una minore instabilità del bias e rumore di misura. Tuttavia, gli ingegneri devono bilanciare queste caratteristiche con dimensioni, peso, consumo energetico, costo e requisiti di integrazione.
Le nostre IMU MEMS sono ideali per applicazioni di guida, navigazione e stabilizzazione di piattaforme, inclusi razzi guidati, bombe a planata e proiettili.
Anche l’integrazione è importante. Il sensore deve fornire dati a una frequenza adeguata e comunicare efficacemente con il computer di volo della piattaforma, il software di navigazione e gli altri sensori. Anche il montaggio meccanico può influire sulle prestazioni, poiché le vibrazioni e la dinamica strutturale possono introdurre ulteriori errori di misurazione.
Per le missioni autonome dei droni, gli ingegneri dovrebbero quindi valutare:
- Stabilità del bias del giroscopio per prestazioni inerziali a lungo termine.
- Prestazioni dell'accelerometro nella stima della velocità e della posizione.
- Rumore di misura per la stabilità della navigazione a breve termine.
- Frequenza di aggiornamento e latenza per circuiti di controllo reattivi.
- Soppressione delle vibrazioni per cellule ad alta dinamica.
- Prestazioni termiche nell'intero campo operativo.
- SWaP per l'integrazione nel volume disponibile della piattaforma.
- Integrazione GNSS quando il supporto satellitare rimane disponibile.
- Interfacce e software per l'integrazione con l'architettura del veicolo.
La distinzione tra i gradi dei sensori diventa particolarmente importante quando una missione richiede la continuità della navigazione durante le interruzioni del GNSS. I sistemi MEMS compatti possono adattarsi a piattaforme con vincoli SWaP, mentre i sistemi tattici a prestazioni più elevate possono offrire una stabilità inerziale migliorata per applicazioni esigenti.
3 – Sistema di controllo del volo ad alta precisione ( INS ) per operazioni BVLOS e ISR
Le missioni “Beyond Visual Line of Sight” (BVLOS) e quelle di intelligence, sorveglianza e ricognizione (ISR) pongono ulteriori requisiti ai sistemi di navigazione. Queste piattaforme possono operare su aree estese e potrebbero necessitare di dati stabili relativi all’assetto e alla navigazione durante operazioni di volo prolungate.
L'INS e deve supportare l'architettura dei comandi di volo del velivolo, fornendo al contempo informazioni di navigazione coerenti ai carichi utili e ai sistemi di missione. Questo requisito rende l'integrazione dei sensori una parte importante dell'architettura di navigazione complessiva.
Un sistema INS di grado tattico può combinare sensori inerziali ad alte prestazioni con l'ausilio del GNSS e algoritmi di navigazione integrati. Quando il GNSS è disponibile, il filtro di navigazione può utilizzare le misurazioni satellitari per limitare la deriva inerziale. Durante un'interruzione del GNSS, il sistema può continuare a utilizzare le misurazioni inerziali finché non torna disponibile il supporto esterno.
Il livello richiesto del sensore dipende dalla durata della missione, dalla dinamica della piattaforma, dalla durata prevista dell'interruzione del segnale e dall'errore di navigazione accettabile. Gli ingegneri dovrebbero quindi definire questi parametri prima di selezionare un'IMU o un INS.
SBG Systems sviluppa sensori di navigazione inerziale per applicazioni che richiedono dati precisi su assetto, movimento e navigazione. La sua gamma di prodotti comprende IMU, AHRS/MRU e soluzioni INS con supporto GNSS per piattaforme autonome e impegnative.
Per le applicazioni di UAV autonomi e della difesa, l'obiettivo non è semplicemente selezionare un sensore inerziale con specifiche elevate. Al contrario, gli ingegneri devono abbinare le prestazioni del sensore, l'integrazione e le caratteristiche ambientali all'architettura di navigazione completa.
Il risultato è un sistema di navigazione progettato attorno ai vincoli effettivi della missione, inclusi disponibilità GNSS, dinamica, vibrazioni, SWaP (Size, Weight, and Power) e precisione di navigazione richiesta.
Punti chiave
- L'INS fornisce misurazioni continue di movimento e assetto quando il GNSS non è disponibile.
- Il dead reckoning consente alle piattaforme autonome di continuare la navigazione durante le interruzioni del GNSS.
- Gli errori inerziali si accumulano nel tempo, rendendo le prestazioni dei sensori critiche durante interruzioni prolungate.
- La stabilità della polarizzazione del giroscopio e il rumore di misura influenzano fortemente le prestazioni della navigazione inerziale.
- Anche l'integrazione dei sensori, le vibrazioni, la temperatura, i parametri SWaP e le interfacce influiscono sulle prestazioni a livello di sistema.
- INS , di livello tattico, è in grado di supportare applicazioni autonome particolarmente impegnative quando i requisiti della missione superano quelli dei sensori di navigazione convenzionali.
