Die Erfolgsgeschichte von GRYFN: Präzision und Effizienz mit Quanta Micro
GRYFN, ein Pionier im Bereich multimodaler Fernerkundungslösungen für Märkte in der Forschung, hat bemerkenswerte operative Verbesserungen erzielt, indem das Unternehmen unsere Quanta Micro (Trägheitsnavigationssystem) in seine UAV-Lösungen integriert und die Daten über unsere Software Qinertia nachbearbeitet hat.
Diese Zusammenarbeit hat dem Endanwender zentimetergenaue Präzision, eine Kostensenkung von 10% über fünf Jahre und eine optimierte Workflow-Integration eingebracht.
„Auf einer Skala von 0 bis 5 erfüllen Produkt, Software, Support und Kosten die Erwartungen voll und ganz oder übertreffen sie – eine 5.“ | Matt Bechdol, CEO von GRYFN.

Kernkompetenz des Unternehmens: Multimodale Fernerkundung
GRYFN ist auf forschungsbereite, hochpräzise und multimodale Fernerkundungs-UAV-Lösungen spezialisiert, die gleichzeitig hochauflösende RGB-, LiDAR- und Hyperspektraldaten erfassen.
Die Flaggschiff-Erfassungsplattform Gobi stellt einen umfassenden Ansatz für die multimodale Datenerfassung dar und wurde speziell für Forscher entwickelt, die unternehmensorbereite Datensätze und Analysen benötigen, um fundierte Entscheidungen in der Landwirtschaft, im Umweltmonitoring, bei Anwendungen im Bereich natürlicher Ressourcen oder überall dort voranzutreiben, wo präzise aktive und passive Fernerkundung gefragt ist.

Und all diese gezielte Nachfrage führte sie zu unseren Lösungen, mit denen sie ihre Plattform verbessern und gleichzeitig die betriebliche Komplexität sowie die Kosten für ihre Kunden senken konnten.
Die Anforderungen, die zu unseren Lösungen passen
Die anspruchsvollen Anwendungen von GRYFN erforderten eine Trägheitsnavigationslösung, die zentimetergenaue Präzision und Genauigkeit für Echtzeit- (RTK) und nachbearbeitete (PPK) Trajektoriendaten liefern konnte.
Die Integration von Hyperspektral-, LiDAR- und RGB-Sensoren auf UAV-Plattformen stellt einzigartige technische Herausforderungen dar.
Jede Sensortechnologie erfasst Daten mit unterschiedlichen Raten und benötigt präzise Positionsdaten, um eine genaue Datenfusion und -analyse zu ermöglichen.
Es überrascht daher nicht, dass die Anforderungen von GRYFN auch Folgendes umfassen mussten:
- Hochwertige GNSS-INS-Daten mit einer Genauigkeit von mindestens 2 cm oder besser für eine zuverlässige direkte Georeferenzierung.
- Einfach zu integrierende Software mit Befehlszeilenschnittstelle und SDK-Unterstützung für Nachbearbeitungs-Workflows.
- Eine offene Lizenzierungsinfrastruktur zur Vereinfachung der Bereitstellung für Kunden aus dem Bereich der verteilten Forschung.
- Kostengünstige Lösungen, die insbesondere für Forschungseinrichtungen mit vielfältigen Einsatzszenarien wichtig sind.
- Reaktionsschneller technischer Support zur schnellen Bewältigung von Integrationsproblemen.
- Kompakte Bauform mit optimierter Genauigkeit, Zuverlässigkeit, Größe und Gewicht.
„Im Jahr 2023 haben wir verschiedene Optionen hinsichtlich Formfaktor, Hardware-Leistung und -Integration, Kosten sowie Kundennutzen geprüft. Unsere Branchenrecherchen führten uns zu vier wichtigen Anbietern, und SBG setzte sich bei der Integration unserer neuesten Gobi-Sensorplattform durch“, erklärt Matt.
Integration und Leistung von Quanta Micro
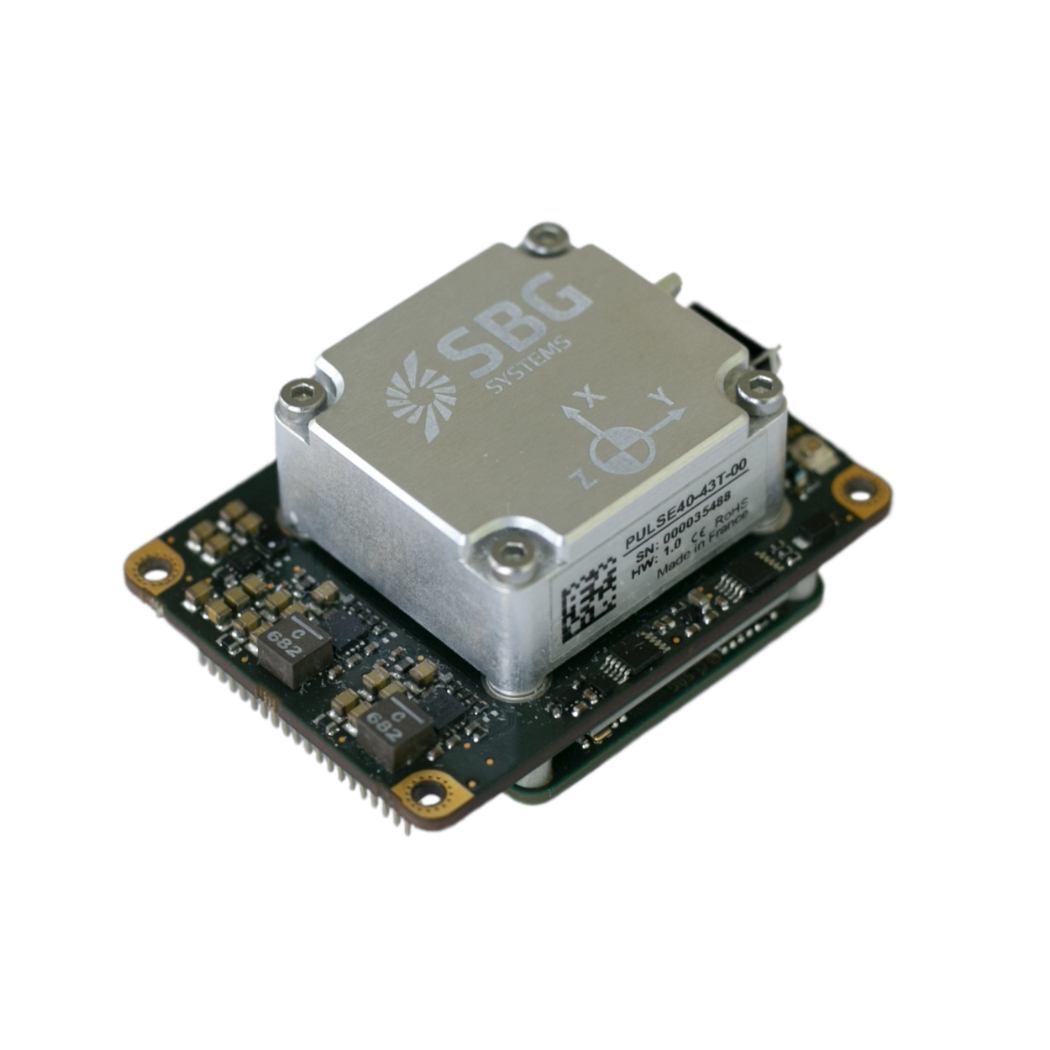
Wir haben die Anforderungen von GRYFN mit unserer Quanta Micro-Lösung erfüllt, einem ultrakompakten, leistungsstarken GNSS-gestützten Trägheitsnavigationssystem, das speziell für Drohnen-Fernerkundungsanwendungen entwickelt wurde, bei denen Präzision und Platzverhältnisse von entscheidender Bedeutung sind.
- Das in eine kundenspezifische Leiterplatte integrierte GRYFN-Navigationssystem Quanta Micro arbeitet im Antennen-Dual-Modus. Diese Konfiguration ermöglicht es dem System, GNSS-INS-Daten gleichzeitig an mehrere Sensoren auszugeben und so die multimodalen Erfassungsanforderungen von GRYFN zu unterstützen.
- Hier erwies sich der Formfaktor von Quanta Micro als hervorragend für die Anforderungen von GRYFN an die Integration kompakter, multimodaler Sensoren.
- Die Dual-Antennen-Konfiguration verbesserte die Kursgenauigkeit und Systemzuverlässigkeit, entscheidende Faktoren für die präzise Trajektorienbestimmung in Forschungsanwendungen.
- Der Prozess der Hardware-Integration wurde durch unseren Entwicklungsansatz optimiert, sodass sich GRYFN auf seine Kernkompetenzen im Bereich der Fernerkundung konzentrieren konnte, anstatt sich mit den Komplexitäten des Navigationssystems befassen zu müssen.
Einer der Höhepunkte, den wir in jeder solchen Partnerschaft hervorheben möchten, ist unser Engagement, engere Unterstützung zu bieten, insbesondere in Phasen, in denen das Unternehmen noch testet und den besten Weg zur Integration der Technologie ermittelt.
„Die SBG-Teams haben bei unseren ersten Vergleichen und Tests stets schnell auf Fragen und technische Diskussionen reagiert, und der Support war hervorragend“, bestätigt Matt.
Der benutzerfreundliche X-Faktor von Qinertia
Darüber hinaus führte die Integration unserer Post-Processing-Software Qinertia in die Software GRYFN Processing Tool zu deutlichen Workflow-Verbesserungen bei GRYFN.
Das Team empfand Qinertia als benutzerfreundlich und unkompliziert; die umfassende Dokumentation bietet prägnante Anweisungen und Erklärungen für jeden Verarbeitungsschritt und jede Einstellung.
Anders als bei konkurrierenden Lösungen entfiel durch diesen Softwareansatz das Herunterladen von RINEX-Daten, was den Verarbeitungsworkflow rationalisierte. Zudem lobten sie die Qualität der API-Dokumentation und merkten an, dass sie nur minimalen Support für die softwareseitige Integration benötigten. Diese Selbstbedienungsfunktion verkürzte die Implementierungszeit und den laufenden Supportaufwand.

Messbare Ergebnisse und Leistungssteigerungen
Die Integration von GRYFN in unsere Systeme hat zu messbaren betrieblichen Verbesserungen in mehreren Bereichen geführt.
„Die einfache Einarbeitung für die Kunden hat den Supportaufwand reduziert, was Zeit spart und den Fokus schärft“, betont Matt.
Kurz gesagt: Es wurden erhebliche positive Auswirkungen bei der Kostensenkung, der Verarbeitungseffizienz und der Kundenzufriedenheit beobachtet, da zudem Budgetmittel für andere wesentliche Bedürfnisse freigesetzt wurden.
Dies erwies sich insbesondere für Forschungseinrichtungen mit knappen Budgets als besonders wertvoll. GRYFN wies zudem ausdrücklich auf erhebliche Einsparungen bei Software-Abonnements in Verbindung mit einer verbesserten Qualität der Flugbahnberechnungen hin.
Fazit: Aufbau von Wettbewerbsvorteilen
Quanta Micro und Qinertia haben GRYFNs Wettbewerbsposition durch Folgendes gestärkt:
- Verbesserte Kostenstruktur.
- Verbesserte Leistungsfähigkeit.
- Optimiertes Kundenerlebnis.

Es ist stets wichtig zu betonen, dass diese Verbesserungen sich direkt in einer höheren Kundenzufriedenheit und -bindung niederschlagen.
Die Fallstudie von GRYFN belegt, dass Präzisionsnavigationstechnologie sowohl technische Leistungsfähigkeit als auch geschäftlichen Mehrwert bieten kann, wenn sie ordnungsgemäß in hochentwickelte Fernerkundungsplattformen integriert wird.
Mit dieser Partnerschaft haben wir ein überzeugendes Beispiel für die Erreichung operativer Exzellenz bei der UAV-basierten Datenerfassung geliefert.
Quanta Micro
Quanta Micro ist ein kompaktes, leistungsstarkes GNSS-gestütztes Trägheitsnavigationssystem für raumkritische Anwendungen, die außergewöhnliche Genauigkeit und Zuverlässigkeit erfordern.
Es integriert eine IMU der Vermessungsklasse mit einem multifrequenten Quad-Konstellations-GNSS-Empfänger und fortschrittlichen Sensorfusionsalgorithmen, um zentimetergenaue Positionierung und präzise Ausrichtung in anspruchsvollen Umgebungen zu ermöglichen.
Das System verfügt über eine Zwei-Antennen-Funktion für optimale Kursleistung unter Bedingungen geringer Dynamik und bietet gleichzeitig einen hervorragenden Ein-Antennen-Betrieb für UAV-Nutzlasten und eingeschränkte Anwendungen.
Angebot für Quanta Micro anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Wie werden Drohnen in der Landwirtschaft eingesetzt?
Drohnen werden in der Landwirtschaft zunehmend eingesetzt, um das Ertragsmanagement zu verbessern und die Produktivität zu steigern. Ausgestattet mit hochauflösenden Kameras und Sensoren liefern landwirtschaftliche Drohnen Luftbilder und Daten über den Gesundheitszustand der Kulturen, die Bodenbedingungen und die Feldvariabilität. Dies ermöglicht es Landwirten, große Flächen schnell zu überwachen und Probleme wie Schädlingsbefall, Nährstoffmängel und Wasserstress präzise zu erkennen.
Drohnen werden in der Landwirtschaft für die präzise Ausbringung von Betriebsmitteln wie Düngemitteln, Pflanzenschutzmitteln und Herbiziden eingesetzt. Durch die gezielte und genaue Behandlung bestimmter Flächen reduzieren Drohnen den Verschwendung und minimieren die Auswirkungen auf die Umwelt. Darüber hinaus unterstützen sie bei der Kartierung landwirtschaftlicher Flächen, der Planung von Feldlayouts sowie der Überwachung des Pflanzenwachstums und der Erträge im Zeitverlauf.
Insgesamt bieten landwirtschaftliche Drohnen eine kostengünstige und effiziente Möglichkeit, wichtige Informationen zu sammeln, fundierte Entscheidungen zu treffen und gezielte Maßnahmen umzusetzen, was zu einer verbesserten Bewirtschaftung der Kulturen und einer optimierten Ressourcennutzung führt.
Was versteht man unter Georeferenzierung in der Luftvermessung?
Unter Georeferenzierung versteht man den Vorgang, bei dem geografische Daten (wie Karten, Satellitenbilder oder Luftbilder) an ein bekanntes Koordinatensystem angepasst werden, damit sie präzise auf der Erdoberfläche verortet werden können.
Dadurch lassen sich die Daten mit anderen räumlichen Informationen verknüpfen, was präzise standortbezogene Analysen und Kartierungen ermöglicht.
Im Vermessungswesen ist die Georeferenzierung unerlässlich, um sicherzustellen, dass die mit Geräten wie LiDAR, Kameras oder Sensoren an Drohnen erfassten Daten genau auf Koordinaten in der realen Welt abgebildet werden.
Durch die Zuordnung von Breiten- und Längengrad sowie Höhe zu jedem Datenpunkt stellt die Georeferenzierung sicher, dass die erfassten Daten den genauen Standort und die Ausrichtung auf der Erde widerspiegeln, was für Anwendungen wie georäumliche Kartierung, Umweltüberwachung und Bauplanung von entscheidender Bedeutung ist.
Die Georeferenzierung umfasst typischerweise die Verwendung von Passpunkten mit bekannten Koordinaten, die häufig durch GNSS oder terrestrische Vermessung ermittelt werden, um die erfassten Daten an das Koordinatensystem anzupassen.
Dieser Prozess ist für die Erstellung präziser, zuverlässiger und nutzbarer räumlicher Datensätze von entscheidender Bedeutung.
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
