Acelerômetros e giroscópios de alta precisão
Os sistemas inerciais desempenham um papel fundamental como auxiliares de navegação primários e secundários em dispositivos e veículos de defesa (por exemplo, veículos aéreos não tripulados), trabalhando em conjunto com GNSS, magnetômetros, dados de ar e outros sensores auxiliares. Esses sistemas fornecem dados contínuos de navegação em tempo real, essenciais para prevenção de colisões, planejamento de rotas e consciência situacional. Além disso, o INS aumenta a autonomia do veículo, permitindo que operem de forma mais independente no campo de batalha.
Nossos sistemas inerciais calibrados individualmente, equipados com acelerômetros e giroscópios com tecnologia MEMS avançada, trazem resiliência e confiabilidade excepcionais a uma solução PNT. Ao combinar dados desses sensores por meio de algoritmos sofisticados de fusão multissensores, as soluções de INS de alta precisão conseguem detectar alterações de movimento enquanto oferecem mitigação de interferência (jamming) e falsificação (spoofing) por meio de filtragem de entalhe adaptativa e RAIM.
Essa fusão de sensores permite dados de navegação precisos com erro de deriva por estimativa de posição (dead reckoning) limitado a 0,5% a 2% da distância percorrida ao longo de períodos prolongados.
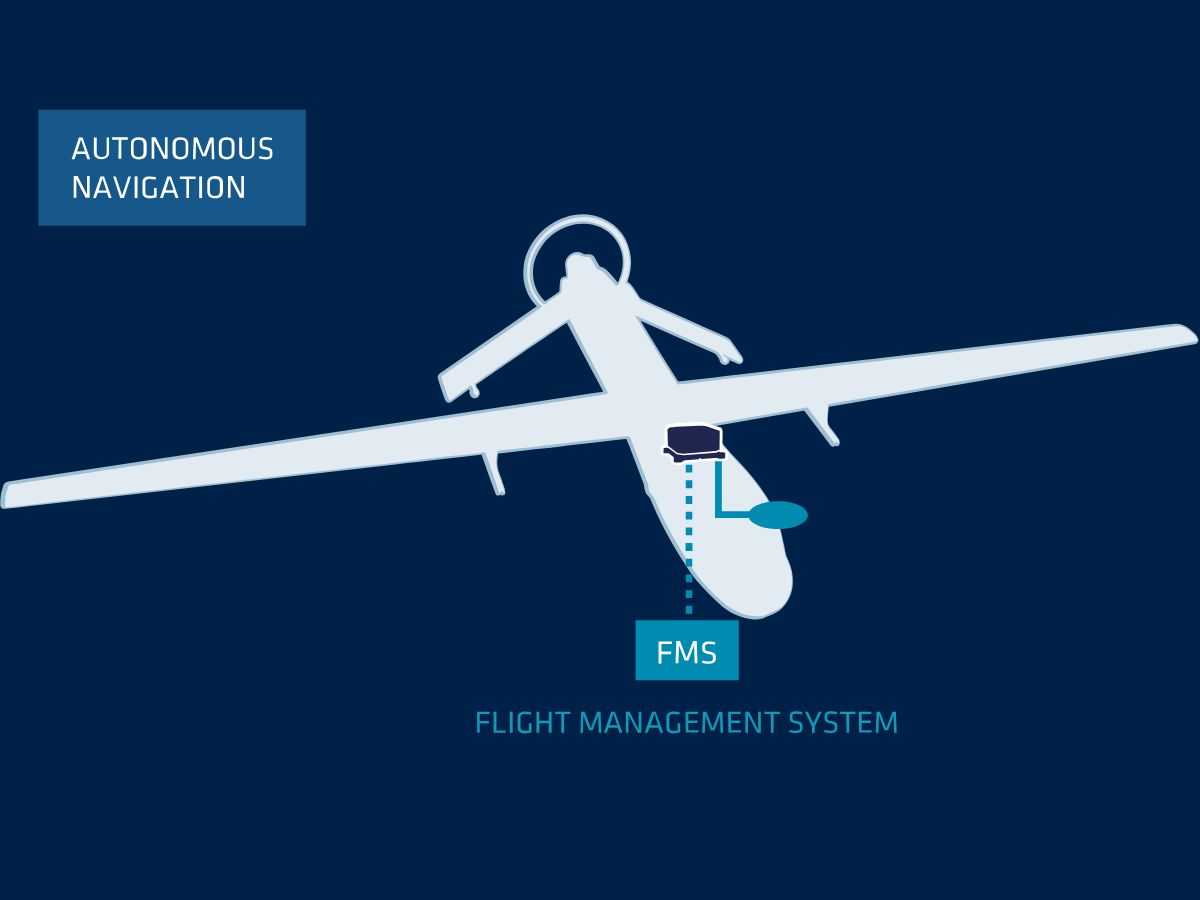
Design robusto e otimizado para espaço
Nossos sistemas de navegação são unidades de medição inercial (IMU) baseadas em MEMS, disponíveis tanto em formatos robustos MIL-STD quanto em formatos compactos OEM. Projetados e fabricados na França, utilizamos materiais robustos o suficiente para suportar condições militares extremas, como choques, vibrações intensas, mudanças drásticas de temperatura e climas rigorosos.
A nossa incrível relação tamanho, peso e desempenho os torna ideais para UAVs e munições de espera, onde as restrições de carga útil são críticas.
A confiabilidade nesses ambientes é crucial, pois uma falha do sistema pode comprometer o sucesso da missão. Testados de acordo com padrões militares (MIL-STD 810), esses materiais garantem que os sistemas críticos continuem funcionando de forma otimizada, ao mesmo tempo em que fornecem alertas de análise de frequência e capacidades de circunvenção de hibridização de sensores para uma resiliência aprimorada em guerra eletrônica.
Soluções OEM e em caixa fáceis de integrar
Nossos sensores inerciais integram-se perfeitamente a todos os tipos de UAVs por meio de APIs flexíveis, incluindo interfaces Binary, NMEA e RESTful. A compatibilidade direta com sistemas de piloto automático populares, como Pixhawk e Ardupilot, permite que nosso INS seja facilmente instalado sem exigir adaptações significativas e com esforço limitado.
Essa adaptabilidade garante uma implementação rápida por meio de múltiplas opções de integração, reduzindo o tempo de inatividade e os custos operacionais, mantendo a precisão de navegação. Com nossas soluções escaláveis, as forças de defesa podem garantir que toda a sua frota se beneficie de recursos aprimorados de navegação, apoiando operações críticas de missão sem interromper as configurações dos UAVs ou exigir retrofits complexos.
Nossa rede mundial de 70 distribuidores garante suporte global para aplicações de defesa.
Soluções para navegação de UAV
Nossos sensores oferecem uma latência extremamente baixa entre o movimento e a saída. Eles são cuidadosamente projetados com condicionamento de sinal e filtragem FIR para entregar alta largura de banda, protegendo ao mesmo tempo a medição contra vibrações.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Folheto de aplicações de defesa
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
Explore os casos de sucesso por trás das soluções inerciais para UAV da SBG Systems. Descubra como nossos sistemas de navegação de ponta transformaram as operações de veículos aéreos não tripulados em vários setores, desde a agricultura de precisão até a defesa.
Cada estudo de caso destaca aplicações do mundo real onde nossos sensores inerciais avançados e a tecnologia GNSS entregaram precisão, confiabilidade e desempenho incomparáveis.
Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel
Detecção de defeitos em trilhos da TREALIS com Apogee Navsight
Posicionamento de bondes e trens
Como a GapEOD potencializa levantamentos geofísicos mais seguros com a Ellipse
Posicionamento de bondes e trens


Eles falam sobre nós
Descubra como nossas soluções inerciais elevaram as operações de nossos clientes e aumentaram a produtividade deles.


Descubra outras aplicações de defesa para veículos autônomos
Explore como os sistemas de navegação inercial aprimoram o desempenho de veículos autônomos em uma ampla gama de aplicações de defesa. De sistemas terrestres não tripulados a comboios autônomos e plataformas de reconhecimento, nossas soluções fornecem o posicionamento preciso, a orientação e a confiabilidade necessários para o sucesso da missão — mesmo em ambientes negados de GNSS.
Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ! Aqui, você encontrará respostas para as perguntas mais comuns sobre navegação de UAV (veículos aéreos não tripulados). Caso não encontre o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Quais tipos de integração de INS são possíveis em UAVs de defesa?
Nossas soluções são altamente adequadas para integração com vários tipos de UAVs de defesa, oferecendo versatilidade e adaptabilidade para diferentes necessidades operacionais. Nossos sensores de movimento e navegação trazem detecção tática para os seus sistemas sem comprometer o SWaP-C! Eles são particularmente adequados para o uso por integradores.
Para UAVs que dependem de GNSS, nossos receptores GNSS de antena dupla oferecem precisão excepcional. Isso é benéfico para a navegação de superfície e auxilia na transição entre a navegação aérea e terrestre. Além disso, todos os sensores suportam diversos protocolos de comunicação, como RS-232, CAN e Ethernet, permitindo uma integração perfeita com sistemas de UAV.
Finalmente, é possível integrar soluções de posicionamento externo, como DVL ou outros auxílios de navegação, para fornecer dados precisos de rolagem (roll), arfagem (pitch), proa (heading) e altitude. Isso aprimora a navegação em ambientes onde os sinais GNSS podem estar fracos ou indisponíveis.
Como garantimos os padrões de qualidade dos sensores para aplicações militares de UAVs?
Na SBG Systems, garantir os mais altos padrões de qualidade para nossas unidades de medida inercial (IMUs) envolve um processo meticuloso. Começamos com a seleção ideal de componentes MEMS de ponta, focando em acelerômetros e giroscópios confiáveis que atendem aos nossos rigorosos requisitos de qualidade. Nossas IMUs são alojadas em carcaças robustas projetadas para suportar vibrações e condições ambientais, garantindo durabilidade e desempenho.
Nosso processo de calibração automatizado envolve uma mesa de dois eixos e abrange faixas de temperatura de -40 °C a 85 °C. Essa calibração compensa diversos fatores, incluindo desvios, efeitos entre eixos, desalinhamento, fatores de escala e não linearidades em acelerômetros e giroscópios, garantindo um desempenho consistente em todas as condições climáticas.
Nosso processo de qualificação envolve ainda uma triagem interna rigorosa para garantir que apenas os sensores que atendem às nossas especificações prossigam para a produção. Cada IMU é acompanhada por um relatório de calibração detalhado e possui garantia de dois anos. Essa abordagem rigorosa garante alta qualidade, confiabilidade e desempenho consistente ao longo do tempo, entregando IMUs superiores para defesa e outras aplicações críticas.
Também realizamos testes ambientais e de resistência minuciosos para garantir a confiabilidade. Alguns de nossos sensores atendem a várias normas MIL-STD, garantindo resistência a choques, vibrações e condições extremas.
Como controlar os atrasos na transmissão de dados nas operações com UAVs?
O controle dos atrasos de saída nas operações de UAVs é essencial para garantir um desempenho ágil, uma navegação precisa e uma comunicação eficaz, especialmente em aplicações de defesa ou de missão crítica.
A latência de saída é um aspecto importante em aplicações de controle em tempo real, nas quais uma latência de saída mais elevada pode prejudicar o desempenho dos circuitos de controle. Nosso software embarcado “ INS ” foi projetado para minimizar a latência de saída: assim que os dados dos sensores são amostrados, o Filtro de Kalman Estendido (EKF) realiza cálculos de pequeno porte e de tempo constante antes que as saídas sejam geradas. Normalmente, o atraso observado na saída é inferior a um milissegundo.
A latência de processamento deve ser somada à latência de transmissão de dados para se obter o atraso total. Essa latência de transmissão varia de uma interface para outra. Por exemplo, uma mensagem de 50 bytes enviada por uma interface UART a 115.200 bps levará 4 ms para ser totalmente transmitida. Considere taxas de transmissão mais altas para minimizar a latência de saída.
O que é PNT?
PNT significa Posicionamento, Navegação e Tempo (Positioning, Navigation, and Timing) — os três pilares fundamentais que sustentam qualquer sistema moderno de navegação ou coordenação, seja em aeroespacial, defesa, marítimo, veículos autônomos ou infraestrutura crítica.
Aqui está um detalhamento claro:
1. Posicionamento
Isso responde à pergunta: “Onde estou?”
Fornece coordenadas geográficas precisas (latitude, longitude, altitude). Normalmente obtido por GNSS (GPS, Galileo, GLONASS, BeiDou) ou INS quando o GNSS está indisponível.
Essencial para rastreamento, orientação, mapeamento e consciência situacional.
2. Navegação
Isso responde à pergunta: “Como me desloco de A para B?”
Envolve determinar direção, velocidade e trajetória para alcançar um destino de forma segura e eficiente. Inclui velocidade, rumo e atitude (rolagem, arfagem, guinada).
Frequentemente alcançado utilizando IMUs/INS, algoritmos de fusão de sensores, odometria ou navegação baseada em GNSS.
3. Tempo (Timing)
Isso responde: “Que horas são, exatamente?”
O tempo preciso e sincronizado é crítico para a coordenação de sistemas e sinais. O tempo de alta precisão sustenta redes de comunicação, sistemas militares, redes elétricas e o próprio GNSS.
Mesmo erros da ordem de microssegundos podem causar falhas em comunicações, links de dados ou geolocalização.
Por que o PNT é importante?
O PNT está no núcleo de todo sistema autônomo ou sistema guiado moderno — sejam mísseis, VANTs, veículos, USVs, AUVs ou até redes de telefonia celular. Quando o GNSS está degradado ou indisponível, os sistemas inerciais (IMU/INS) tornam-se a base de um PNT resiliente.
O que é uma Unidade de Medida Inercial?
Unidades de Medida Inerciais (IMUs) são dispositivos sofisticados que medem e relatam a força específica, a velocidade angular e, às vezes, a orientação do campo magnético de um corpo. As IMUs são componentes cruciais em várias aplicações, incluindo navegação, robótica e rastreamento de movimento. Abaixo, detalhamos suas principais características e funções:
- Acelerômetros: Medem a aceleração linear ao longo de um ou mais eixos. Eles fornecem dados sobre a rapidez com que um objeto está acelerando ou desacelerando e conseguem detectar alterações de movimento ou posição.
- Giroscópios: Medem a velocidade angular, ou a taxa de rotação em torno de um eixo específico. Os giroscópios ajudam a determinar mudanças de orientação, permitindo que os dispositivos mantenham sua posição em relação a um referencial.
- Magnetômetros (opcional): Alguns IMUs incluem magnetômetros, que medem a intensidade e a direção dos campos magnéticos. Esses dados podem ajudar a determinar a orientação do dispositivo em relação ao campo magnético da Terra, aumentando a precisão da navegação.
As IMUs fornecem dados contínuos sobre o movimento de um objeto, permitindo o rastreamento em tempo real de sua posição e orientação. Essas informações são essenciais para aplicações como drones, veículos e robótica.
Em aplicações como estabilizadores de câmera (gimbals) ou VANTs, as IMUs ajudam a estabilizar os movimentos ao compensar deslocamentos indesejados ou vibrações, resultando em operações mais suaves.
O que é navegação por estimativa na aviação?
A navegação por estimativa (dead reckoning) na aviação é um método tradicional de navegação que estima a posição atual de uma aeronave projetando sua última localização conhecida para a frente, utilizando parâmetros medidos ou assumidos, como proa (heading), velocidade no ar, tempo e fatores ambientais como o vento.
Em vez de depender de referências externas — como radiofaróis, satélites GNSS ou marcos visuais —, a navegação estimada utiliza as informações de movimento da própria aeronave para calcular sua posição atual em relação ao ponto de partida. O piloto ou o sistema de navegação embarcado inicia com uma posição conhecida, aplicando então a proa verdadeira e a velocidade aerodinâmica verdadeira da aeronave durante um determinado intervalo de tempo para calcular uma nova posição estimada.
No entanto, como a aeronave está se movendo através de uma massa de ar afetada pelo vento, o cálculo deve incorporar a direção e a velocidade do vento; caso contrário, a trajetória calculada se desviará do caminho real percorrido.
Na aviação moderna, os sistemas de navegação inercial aprimoram a navegação por estima (dead reckoning) utilizando acelerômetros e giroscópios para medir acelerações lineares e taxas de rotação, integrando continuamente essas medições para estimar velocidade, atitude e posição. Embora essa navegação por estima inercial melhore drasticamente a independência de sinais externos, ela ainda acumula erros ao longo do tempo devido a vieses de sensores e ruído. Por essa razão, a navegação por estima baseada em INS é frequentemente combinada com GNSS ou outras fontes de auxílio para limitar o desvio (drift) e manter a precisão a longo prazo.
Apesar dessas limitações, a navegação por estimativa continua sendo essencial para garantir a continuidade da navegação durante interrupções do GNSS, missões em silêncio de rádio ou operações em ambientes onde as referências externas são não confiáveis ou indisponíveis.
Sistemas de navegação inercial para VANTs autônomos e defesa
Sistemas de Navegação Inercial para VANTs Autônomos e Defesa
VANTs autônomos e plataformas de defesa devem manter uma navegação estável quando os sinais GNSS se tornarem indisponíveis, degradados ou bloqueados por interferência (jamming). Nessas condições, os sistemas de navegação inercial fornecem medições contínuas de movimento e orientação sem depender exclusivamente de sinais de posicionamento externo.
Um sistema de navegação inercial combina giroscópios e acelerômetros com algoritmos de navegação para estimar atitude, velocidade e posição. Quando o GNSS permanece disponível, a fusão de sensores pode usá-lo para conter aderiva inercial. Quando o GNSS fica indisponível, o sistema continua a navegação por meio de medições inerciais e navegação por estimativa.
1 – Navegação em Ambientes sem GNSS
VANTs modernos podem encontrar condições de ausência de GNSS devido à obstrução de sinais, interferência ou bloqueio intencional (jamming). Portanto, plataformas autônomas precisam de tecnologias de navegação que possam continuar fornecendo informações de movimento e atitude sem o posicionamento contínuo por satélite.
Um INS mede o movimento angular e a aceleração linear do veículo. O processador de navegação integra essas medições para estimar a orientação, a velocidade e a posição do veículo. Esse processo fornece uma forma de navegação por estimativa que não requer um sinal de posição externo.
Para VANTs, essa capacidade suporta o controle de voo contínuo quando o GNSS se torna indisponível. O INS pode continuar fornecendo dados de atitude e movimento para o sistema de controle de voo enquanto outras fontes de navegação ficarem indisponíveis.
O mesmo princípio se aplica a sistemas não tripulados que operam em ambientes contestados. A navegação inercial permite que plataformas autônomas mantenham a navegação quando o GPS ou outros sinais externos ficam indisponíveis. Além disso, arquiteturas de INS auxiliado por GNSS combinam medições inerciais com referências externas para limitar erros de navegação acumulados.
No entanto, um INS não elimina a deriva de navegação. Pequenos erros de sensores se acumulam durante a integração, de modo que a incerteza de posição geralmente aumenta à medida que o sistema opera sem correções externas. A qualidade do sensor torna-se, portanto, particularmente importante para missões que exigem operação prolongada sem GNSS.
Isso explica por que os engenheiros avaliam o desempenho dos sensores inerciais de acordo com o ambiente de missão esperado. Estabilidade de bias do giroscópio, bias do acelerômetro, ruído de medição, taxa de atualização, vibração, temperatura e integração mecânica podem influenciar o desempenho da navegação.
2 – Seleção de Sensores de Navegação para Missões Autônomas
A seleção de um sensor inercial começa com os requisitos da missão, e não apenas com a categoria do sensor. VANTs autônomos, sistemas guiados e outras plataformas podem impor requisitos muito diferentes de precisão, SWaP, dinâmica, resistência a vibrações e integração com GNSS.
Uma IMU fornece as medições inerciais fundamentais de giroscópios e acelerômetros. Um AHRS processa essas medições para fornecer informações de atitude. Um INS combina medições inerciais com processamento de navegação e, dependendo da arquitetura, auxílio externo, como o GNSS.
A classe do sensor também afeta a rapidez com que os erros de navegação se acumulam durante interrupções do GNSS. Sensores inerciais de maior desempenho geralmente oferecem menor instabilidade de bias e ruído de medição. No entanto, os engenheiros devem equilibrar essas características com tamanho, peso, consumo de energia, custo e requisitos de integração.
Nossas IMUs baseadas em MEMS são ideais para aplicações de orientação, navegação e estabilização de plataformas, incluindo foguetes guiados, bombas planadoras e projéteis.
A integração também é importante. O sensor deve fornecer dados a uma taxa apropriada e se comunicar efetivamente com o computador de voo da plataforma, o software de navegação e outros sensores. A montagem mecânica também pode afetar o desempenho, pois a vibração e a dinâmica estrutural podem introduzir erros adicionais de medição.
Para missões de drones autônomos, os engenheiros devem, portanto, avaliar:
- Estabilidade de bias do giroscópio para desempenho inercial de longo prazo.
- Desempenho do acelerômetro para estimativa de velocidade e posição.
- Ruído de medição para estabilidade de navegação a curto prazo.
- Taxa de atualização e latência para malhas de controle responsivas.
- Rejeição de vibração para estruturas aéreas de alta dinâmica.
- Desempenho térmico em todo o envelope operacional.
- SWaP para integração no volume disponível da plataforma.
- Integração GNSS quando o auxílio por satélite permanece disponível.
- Interfaces e software para integração com a arquitetura do veículo.
A distinção entre as categorias de sensores torna-se particularmente importante quando uma missão exige continuidade de navegação durante interrupções do GNSS. Sistemas MEMS compactos podem atender a plataformas com restrições de SWaP, enquanto sistemas táticos de alto desempenho podem fornecer estabilidade inercial aprimorada para aplicações exigentes.
3 – INS de alta precisão para operações BVLOS e ISR
Missões além da linha de visada (BVLOS) e de inteligência, vigilância e reconhecimento (ISR) impõem demandas adicionais aos sistemas de navegação. Essas plataformas podem operar em grandes áreas e podem precisar de dados estáveis de atitude e navegação durante operações de voo prolongadas.
O INS deve dar suporte à arquitetura de controle de voo da aeronave, fornecendo informações de navegação consistentes para cargas úteis e sistemas de missão. Esse requisito torna a integração do sensor uma parte importante da arquitetura geral de navegação.
Um INS de categoria tática pode combinar sensores inerciais de alto desempenho com auxílio de GNSS e algoritmos de navegação embarcados. Quando o GNSS está disponível, o filtro de navegação pode usar as medições de satélite para conter a deriva inercial. Durante uma interrupção do GNSS, o sistema pode continuar usando as medições inerciais até que o auxílio externo volte a estar disponível.
A categoria de sensor necessária depende da duração da missão, da dinâmica da plataforma, da duração esperada da interrupção e do erro de navegação aceitável. Portanto, os engenheiros devem definir esses parâmetros antes de selecionar uma IMU ou um INS.
A SBG Systems desenvolve sensores de navegação inercial para aplicações que exigem dados precisos de atitude, movimento e navegação. Sua linha de produtos inclui IMUs, AHRS/MRUs e soluções de INS auxiliadas por GNSS para plataformas autônomas e exigentes.
Para aplicações autônomas de UAV e defesa, o objetivo não é simplesmente selecionar um sensor inercial com alta especificação. Em vez disso, os engenheiros devem alinhar o desempenho, a integração e as características ambientais do sensor com a arquitetura completa de navegação.
O resultado é um sistema de navegação projetado em torno das restrições reais da missão, incluindo disponibilidade de GNSS, dinâmica, vibração, SWaP e precisão de navegação necessária.
Principais conclusões
- O INS fornece medições contínuas de movimento e atitude quando o GNSS não está disponível.
- A navegação estimada (dead reckoning) permite que plataformas autônomas continuem navegando durante interrupções do GNSS.
- Os erros inerciais se acumulam com o tempo, tornando o desempenho do sensor crítico durante interrupções prolongadas.
- A estabilidade de bias do giroscópio e o ruído de medição influenciam fortemente o desempenho da navegação inercial.
- A integração de sensores, vibração, temperatura, SWaP e interfaces também afeta o desempenho em nível de sistema.
- Um INS de grau tático pode dar suporte a aplicações autônomas exigentes quando os requisitos da missão superam os de sensores de navegação convencionais.
