
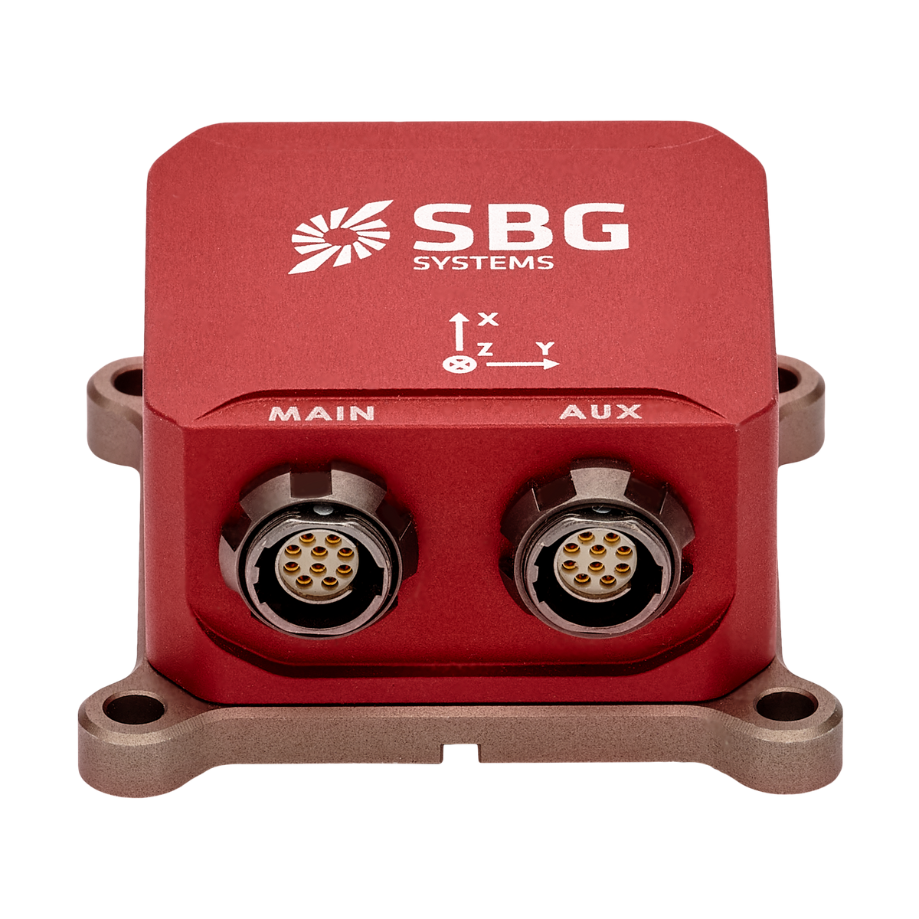


Ellipse-E Optimale GNSS-Integration & vielseitige Schnittstellen
Ellipse-E gehört zur Ellipse-Serie miniaturisierter, leistungsstarker GNSS-gestützter Trägheitsnavigationssysteme, die darauf ausgelegt sind, zuverlässige Orientierung, Position und Stampf-/Rollbewegungen (Heave) in einem kompakten Paket zu liefern. Es kombiniert eine Inertialmesseinheit (IMU) mit einem externen GNSS-Empfänger und verwendet einen fortschrittlichen Sensorfusionsalgorithmus, um selbst in anspruchsvollen Umgebungen eine genaue Positionierung und Ausrichtung zu ermöglichen.
Entdecken Sie alle Funktionen und Anwendungen von Ellipse-E.
Ellipse-E Leistungsmerkmale
Der Ellipse-E nutzt einen fortschrittlichen Sensorfusion-Algorithmus zur Berechnung von Orientierungs- und Navigationsdaten. Dieser Algorithmus lässt sich anwendungsspezifisch an verschiedene Dynamiken anpassen. Bewegungsprofile sind voreingestellte Parameter, die den Algorithmus für eine bestimmte Dynamik optimieren. Er verfügt über einen integrierten 3-Achsen-Magnetometersensor und ermöglicht den Anschluss externer Sensoren wie DVL, Wegstreckenzähler und Airdata, um die Orientierungs- und Positionserfassung in GNSS-kritischen Umgebungen zu verbessern.
Erfahren Sie mehr über den Ellipse-E.


Technische Daten
Bewegungs- und Navigationsleistung
1,2 m * Vertikale Position an einem Punkt
1,5 m * RTK-Horizontalposition
0,01 m + 1 ppm* * RTK-Höhenposition
0,02 m + 1 ppm * PPK in horizontaler Position
0,01 m + 0,5 ppm * ** PPK-Vertikalposition
0,02 m + 1 ppm * ** Einpunkt-Roll-/Nicklage
0.1 ° RTK-Roll-/Nickwinkel
0.05 ° PPK-Roll-/Nickwinkel
0,03 ° * ** Einzelpunkt-Kursangabe
0.2 ° RTK-Kurs
0.2 ° PPK-Überschrift
0,1 ° * **
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Quellung Echtzeit-Periode der Hebewelle
0 bis 20 s Echtzeit-Heave-Modus
Automatische Anpassung Genauigkeit bei verzögertem Hub
2 cm oder 2,5 % * Verzögerte Periode der Hebewelle
0 bis 40 s *
Bewegungsprofile
Meeres-, Unterwasser- Luft
Flugzeug, UAV mit starren Tragflächen, Hubschrauber, UAV Land
Kraftfahrzeuge, Schwermaschinen, Geländefahrzeuge, Fußgänger, Schienenfahrzeuge, stationäre Anlagen, Lkw
GNSS-Leistung
Extern (nicht angegeben) Frequenzband
Abhängig vom externen GNSS-Empfänger GNSS-Funktionen
Abhängig vom externen GNSS-Empfänger GPS-Signale
Abhängig vom externen GNSS-Empfänger Galileo-Signale
Abhängig vom externen GNSS-Empfänger GLONASS-Signale
Abhängig vom externen GNSS-Empfänger Beidou-Signale
Abhängig vom externen GNSS-Empfänger Sonstige Signale
Abhängig vom externen GNSS-Empfänger GNSS-Zeit bis zur ersten Positionsbestimmung (Time to First Fix)
Abhängig vom externen GNSS-Empfänger Störsignale und Spoofing
Abhängig vom externen GNSS-Empfänger
Leistung des Magnetometers
50 Gauss Stabilität des Skalierungsfaktors (%)
0.5 % Rauschen (mGauss)
3 mGauss Offset-Stabilität (mGauss)
1 mGauss Auflösung (mGauss)
1,5 mGauss Abtastrate (Hz)
100 Hz Bandbreite (Hz)
22 Hz
Umgebungsbedingungen und Betriebsbereich
IP-68 (1 Stunde in 2 Metern Tiefe) Betriebstemperatur
-40 °C bis 85 °C Schwingungen
8 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
500 g für 0,1 ms MTBF (berechnet)
218.000 Stunden Entspricht
MIL-STD-810
Schnittstellen
GNSS, Odometer, DVL, externer Magnetometer Ausgabeprotokolle
NMEA, Binärformat sbgECom, TSS, KVH, Dolog Eingabeprotokolle
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Ausgangsrate
200 Hz, 1.000 Hz (IMU-Daten) Seriellanschlüsse
RS-232/422 bis zu 2 Mbit/s: bis zu 5 Ein- und Ausgänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz – 2 Ausgänge Sync IN
PPS, Ereignismarker bis zu 1 kHz – 4 Eingänge
Mechanische und elektrische Spezifikationen
5 bis 36 VDC Stromverbrauch
325 mW Antennenleistung
3,0 VDC – max. 30 mA pro Antenne | Verstärkung: 17 – 50 dB * * Gewicht (g)
49 g Abmessungen (L x B x H)
46 mm × 45 mm × 24 mm
Zeitliche Vorgaben
< 200 ns * PPS-Genauigkeit
< 1 µs (jitter < 1 µs) * Abdrift bei der Koppelnavigation
1 ppm *
Anwendungen
Der Ellipse-E wurde entwickelt, um in den unterschiedlichsten Branchen eine präzise Navigation und Orientierung zu ermöglichen und auch in anspruchsvollen Umgebungen eine konstant hohe Leistung zu gewährleisten.
Er lässt sich nahtlos in externe GNSS-Module integrieren, sodass alle GNSS-Empfänger wichtige Geschwindigkeits- und Positionsdaten liefern können.
Zwei-Antennen-Systeme bieten den Vorteil einer True-Heading-Genauigkeit, während RTK-GPS-Empfänger eingesetzt werden können, um die Positionierungsgenauigkeit signifikant zu erhöhen.
Erleben Sie die Präzision und Vielseitigkeit des Ellipse-E und entdecken Sie seine Anwendungsmöglichkeiten.
Ellipse-E Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Ellipse-E mit anderen Produkten vergleichen
Vergleichen Sie unsere fortschrittlichsten Inertialsensoren für Navigation, Bewegung und Seegangsmessung.
Die vollständigen technischen Daten finden Sie im Hardware-Handbuch, das auf Anfrage erhältlich ist.
-

Ellipse-E
- Horizontale Position an einem Punkt
- 1,2 m *
- Einpunkt-Roll-/Nicklage
- 0.1 °
- Einzelpunkt-Kursangabe
- 0.2 °
- PPK-Überschrift
- 0,1 ° **
- GNSS-Empfänger
- Extern (nicht angegeben)
- Datenlogger
- –
- Ethernet
- –
- Gewicht (g)
- 49 g
- Abmessungen (L x B x H)
- 46 mm × 45 mm × 24 mm
-
- Horizontale Position an einem Punkt
- 1.2 m
- Einpunkt-Roll-/Nicklage
- 0.1 °
- Einzelpunkt-Kursangabe
- 0.2 °
- PPK-Überschrift
- 0,1 ° **
- GNSS-Empfänger
- Interne Doppelantenne
- Datenlogger
- –
- Ethernet
- –
- Gewicht (g)
- 65 g
- Abmessungen (L x B x H)
- 46 mm × 45 mm × 32 mm
-
- Horizontale Position an einem Punkt
- 1.2 m
- Einpunkt-Roll-/Nicklage
- 0.02 °
- Einzelpunkt-Kursangabe
- 0.08 °
- PPK-Überschrift
- 0,035 ° **
- GNSS-Empfänger
- Interne Doppelantenne
- Datenlogger
- 8 GB oder 48 Stunden bei 200 Hz
- Ethernet
- Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API
- Gewicht (g)
- 165 g
- Abmessungen (L x B x H)
- 42 mm × 57 mm × 60 mm
-
- Horizontale Position an einem Punkt
- 1.0 m
- Einpunkt-Roll-/Nicklage
- 0.01 °
- Einzelpunkt-Kursangabe
- 0.03 °
- PPK-Überschrift
- 0,01 ° **
- GNSS-Empfänger
- Interne geodätische Doppelantenne
- Datenlogger
- 8 GB oder 48 Stunden bei 200 Hz
- Ethernet
- Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API
- Gewicht (g)
- < 900 g
- Abmessungen (L x B x H)
- 130 mm × 100 mm × 75 mm


Kompatibilität


Ellipse-E Dokumentation & Ressourcen
Der Ellipse-E wird mit einer umfassenden Online-Dokumentation geliefert, die Anwender bei jedem Schritt unterstützen soll.
Von Installationsanleitungen bis hin zu erweiterter Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen zuverlässigen Betrieb.
Unsere Fallstudien
Entdecken Sie Anwendungsbeispiele aus der Praxis, die zeigen, wie unsere Lösungen die Leistung steigern, Ausfallzeiten reduzieren und die betriebliche Effizienz verbessern.
Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Benutzeroberflächen Ihnen die Präzision und Kontrolle bieten, die Sie benötigen, um bei Ihren Anwendungen herausragende Ergebnisse zu erzielen.





Weitere Produkte und Zubehör
Erfahren Sie, wie unsere Lösungen Ihre Abläufe transformieren können, indem Sie unser vielfältiges Anwendungsspektrum entdecken. Mit unseren Sensoren und unserer Software für Bewegung und Navigation erhalten Sie Zugang zu modernsten Technologien, die Erfolg und Innovation in Ihrem Bereich vorantreiben.
Entdecken Sie gemeinsam mit uns das Potenzial von Trägheitsnavigations- und Positionierungslösungen in verschiedenen Branchen.

Qinertia GNSS-INS

Kabel

GNSS-Antennen
Produktionsprozess
Entdecken Sie die Präzision und das Fachwissen hinter jedem Produkt von SBG Systems. Das folgende Video bietet einen Einblick hinter die Kulissen und zeigt, wie wir unsere Hochleistungs-Trägheitsnavigationssysteme sorgfältig entwickeln, fertigen und testen.
Von modernster Ingenieurskunst bis hin zu strengen Qualitätskontrollen stellt unser Produktionsprozess sicher, dass jedes Produkt den höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!
Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Abläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten. Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen, Tipps zur Fehlerbehebung und bewährten Vorgehensweisen, damit Sie unsere Lösungen optimal nutzen können.
Hier finden Sie Ihre Antworten!
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist Real-Time-Kinematik?
Real-Time Kinematic (RTK) ist eine präzise Satellitennavigationstechnik, mit der sich die Genauigkeit von Positionsdaten aus Messungen globaler Satellitennavigationssysteme (GNSS) verbessern lässt. Sie wird häufig in Bereichen wie Vermessung, Landwirtschaft und Navigation autonomer Fahrzeuge eingesetzt.
Durch den Einsatz einer Basisstation, die GNSS-Signale empfängt und ihre Position hochgenau berechnet. Anschließend sendet sie Korrekturdaten in Echtzeit an einen oder mehrere mobile Empfänger (Rover). Die Rover nutzen diese Daten zur Anpassung ihrer GNSS-Messwerte, wodurch sich ihre Positionsgenauigkeit erhöht.
RTK ermöglicht zentimetergenaue Messungen durch die Korrektur von GNSS-Signalen in Echtzeit. Dies ist wesentlich präziser als die Standard-GNSS-Positionierung, die in der Regel eine Genauigkeit im Meterbereich bietet.
Die Korrekturdaten von der Basisstation werden über verschiedene Kommunikationswege, wie beispielsweise Funk, Mobilfunknetze oder das Internet, an die Rover gesendet. Diese Echtzeitkommunikation ist entscheidend für die Aufrechterhaltung der Genauigkeit bei dynamischen Einsätzen.
Was ist die präzise Punktpositionierung?
Precise Point Positioning (PPP) ist eine Satellitennavigationstechnik, die eine hochpräzise Positionierung durch die Korrektur von Satellitensignalfehlern ermöglicht. Im Gegensatz zu herkömmlichen GNSS-Verfahren, die häufig auf bodengestützte Referenzstationen angewiesen sind (wie bei RTK), nutzt PPP globale Satellitendaten und fortschrittliche Algorithmen, um genaue Standortinformationen bereitzustellen.
PPP funktioniert weltweit ohne die Notwendigkeit lokaler Referenzstationen. Damit eignet sich das Verfahren für Anwendungen in abgelegenen oder schwierigen Umgebungen, in denen keine Bodeninfrastruktur vorhanden ist. Durch die Verwendung präziser Satellitenbahn- und -uhrdaten sowie Korrekturen für atmosphärische Effekte und Mehrwegeausbreitung minimiert PPP typische GNSS-Fehler und kann eine zentimetergenaue Positionierung erreichen.
Während PPP für die Nachverarbeitung von Positionierungsdaten eingesetzt werden kann, die die Analyse gesammelter Daten im Nachhinein umfasst, kann es auch Echtzeit-Positionierungslösungen bereitstellen. Echtzeit-PPP (RTPPP) ist zunehmend verfügbar, was es Benutzern ermöglicht, Korrekturen zu empfangen und ihre Position in Echtzeit zu bestimmen.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
