Accéléromètres et gyroscopes de haute précision
Les systèmes inertiels jouent un rôle essentiel en tant qu'aides à la navigation principales et secondaires dans les dispositifs et véhicules de défense (par exemple, les véhicules aériens sans pilote), aux côtés du GNSS, des magnétomètres, des données anémométriques et d'autres capteurs d'assistance. Ces systèmes fournissent des données de navigation en continu et en temps réel, indispensables pour l'évitement de collisions, la planification de trajectoires et la conscience situationnelle. En outre, l'INS renforce l'autonomie des véhicules, leur permettant d'opérer de manière plus indépendante sur le champ de bataille.
Nos systèmes inertiels étalonnés individuellement, dotés d'accéléromètres et de gyroscopes à technologie MEMS avancée, confèrent à toute solution PNT une robustesse et une fiabilité exceptionnelles. En fusionnant les données de ces capteurs au moyen d'algorithmes de fusion multi-capteurs sophistiqués, les solutions INS de haute précision peuvent détecter les changements de mouvement tout en assurant une protection contre le brouillage et l'usurpation grâce au filtrage coupe-bande adaptatif et au RAIM.
Cette fusion de capteurs permet d'obtenir des données de navigation précises, avec une erreur de dérive en navigation àestime limitée à 0,5 % à 2 % de la distance parcourue sur de longues périodes.
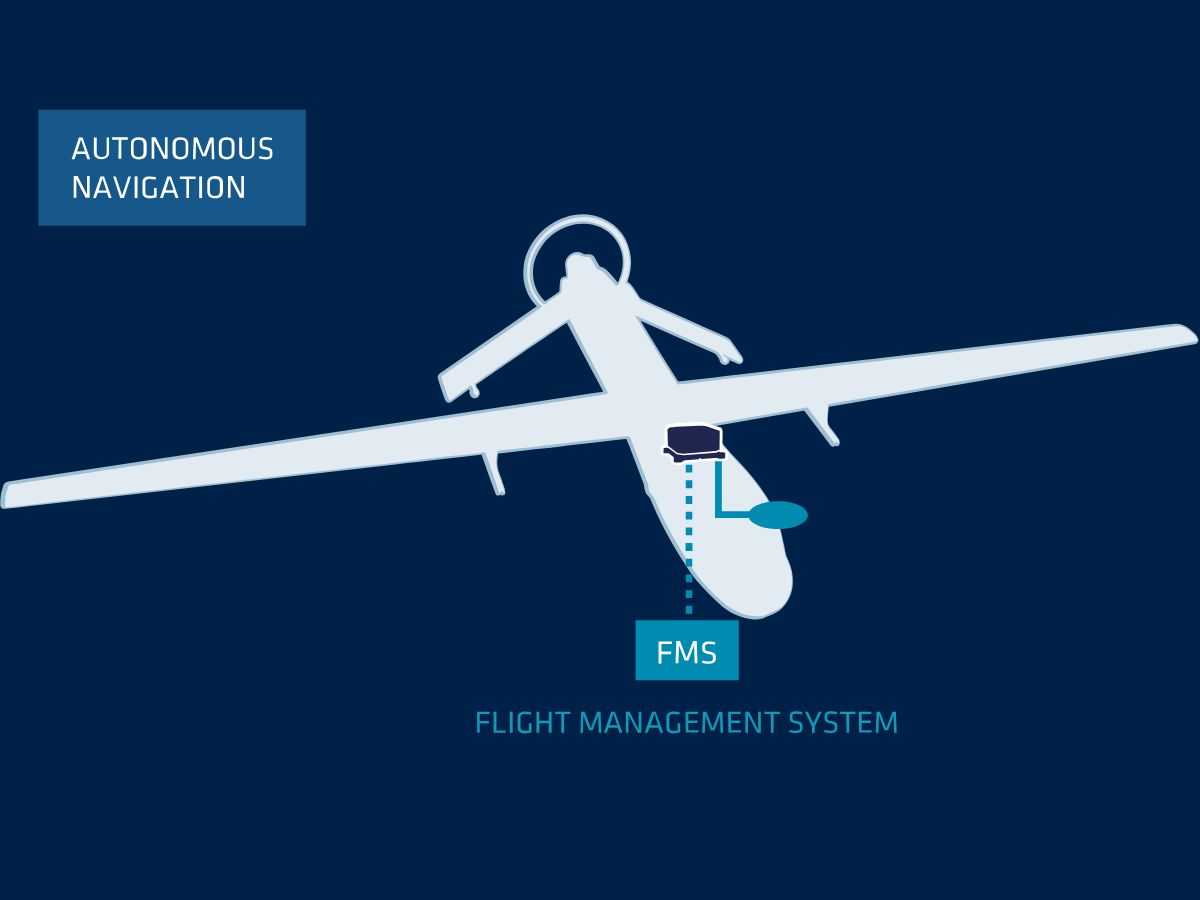
Conception robuste et optimisée pour l'encombrement
Nos systèmes de navigation sont des unités de mesure inertielle (IMU) basées sur la technologie MEMS, disponibles en formats durcis MIL-STD et OEM compacts. Conçus et fabriqués en France, nous utilisons des matériaux suffisamment robustes pour supporter des conditions militaires extrêmes telles que les chocs, les vibrations intenses, les variations drastiques de température et les climats difficiles.
Notre incroyable rapport taille, poids et performances les rend idéaux pour les drones (UAV) et les munitions rôdeuses où les contraintes de charge utile sont critiques.
La fiabilité dans ces environnements est cruciale, car une défaillance du système pourrait compromettre la réussite de la mission. Testés selon les normes militaires (MIL-STD 810), ces matériels garantissent le fonctionnement optimal des systèmes critiques tout en offrant des capacités d'alerte d'analyse de fréquences et de contournement de l'hybridation des capteurs pour une meilleure résilience en guerre électronique.
Solutions OEM et boîtiers faciles à intégrer
Nos capteurs inertiels s'intègrent de manière transparente dans tous types de drones grâce à des API flexibles incluant des interfaces binaires, NMEA et RESTful. La compatibilité directe avec les systèmes de pilotage automatique populaires tels que Pixhawk et Ardupilot permet d'installer facilement nos INS sans nécessiter d'adaptations majeures et avec un effort limité.
Cette adaptabilité garantit une mise en œuvre rapide grâce à de multiples options d'intégration, réduisant les temps d'arrêt et les coûts opérationnels tout en préservant la précision de navigation. Grâce à nos solutions évolutives, les forces de défense peuvent s'assurer que l'ensemble de leur flotte bénéficie de capacités de navigation améliorées, soutenant les opérations critiques sans perturber les configurations des drones ni nécessiter de modifications complexes.
Notre réseau mondial de 70 distributeurs garantit un support global pour les applications de défense.
Solutions pour la navigation des UAV
Nos capteurs offrent une latence extrêmement faible entre le mouvement et la sortie. Ils sont soigneusement conçus avec un conditionnement du signal et un filtrage RIF (FIR) pour offrir une large bande passante tout en protégeant la mesure contre les vibrations.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Brochure des applications de défense
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Explorez les réussites derrière les solutions inertielles pour UAV de SBG Systems. Découvrez comment nos systèmes de navigation de pointe ont transformé les opérations de véhicules aériens sans pilote dans divers secteurs, de l'agriculture de précision à la défense.
Chaque étude de cas met en lumière des applications concrètes où nos capteurs inertiels avancés et notre technologie GNSS ont offert une précision, une fiabilité et des performances inégalées.
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains
Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse
Positionnement de tramways et de trains


Ils parlent de nous
Découvrez comment nos solutions inertielles ont optimisé les opérations de nos clients et amélioré leur productivité.


Découvrez d'autres applications de défense pour véhicules autonomes
Découvrez comment les systèmes de navigation inertielle améliorent les performances des véhicules autonomes dans un large éventail d'applications de défense. Des systèmes terrestres sans pilote aux convois autonomes et plateformes de reconnaissance, nos solutions fournissent le positionnement précis, l'orientation et la fiabilité requis pour le succès de la mission, y compris dans les environnements où le GNSS est absent.
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant la navigation des UAV (véhicules aériens sans pilote). Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quels types d'intégration d'INS sont possibles au sein des UAV de défense ?
Nos solutions conviennent parfaitement à l'intégration avec différents types d'UAV de défense, offrant polyvalence et adaptabilité pour répondre à divers besoins opérationnels. Nos capteurs de mouvement et de navigation apportent une détection de niveau tactique à vos systèmes sans compromis sur le SWaP-C ! Ils sont particulièrement adaptés à une utilisation par des intégrateurs.
Pour les UAV qui dépendent du GNSS, nos récepteurs GNSS à double antenne offrent une précision exceptionnelle. C'est un avantage pour la navigation de surface et cela facilite la transition entre la navigation aérienne et terrestre. De plus, tous les capteurs prennent en charge divers protocoles de communication tels que RS-232, CAN et Ethernet, permettant une intégration transparente avec les systèmes d'UAV.
Enfin, il est possible d'intégrer des solutions de positionnement externes telles que le DVL, ou d'autres aides à la navigation afin de fournir des données précises de rouli, de tangage, de cap et d'altitude. Cela améliore la navigation dans les environnements où les signaux GNSS peuvent être faibles ou indisponibles.
Comment garantissons-nous les normes de qualité des capteurs pour les applications militaires de type UAV ?
Chez SBG Systems, garantir les plus hauts standards de qualité pour nos unités de mesure inertielle (IMU) implique un processus méticuleux. Nous commençons par une sélection optimale de composants MEMS haut de gamme, en privilégiant des accéléromètres et des gyroscopes fiables qui répondent à nos exigences strictes de qualité. Nos IMU sont logées dans des boîtiers robustes conçus pour résister aux vibrations et aux conditions environnementales, garantissant ainsi durabilité et performance.
Notre processus d'étalonnage automatisé implique une table à 2 axes et couvre des plages de température de -40 °C à 85 °C. Cet étalonnage compense divers facteurs, notamment les dérives, les effets inter-axes, les désalignements, les facteurs d'échelle et les non-linéarités des accéléromètres et des gyroscopes, garantissant ainsi des performances constantes dans toutes les conditions météorologiques.
Notre processus de qualification implique en outre un tri rigoureux en interne pour garantir que seuls les capteurs répondant à nos spécifications poursuivent leur production. Chaque IMU est accompagné d'un rapport d'étalonnage détaillé et est garanti deux ans. Cette approche rigoureuse garantit une haute qualité, une fiabilité et des performances constantes dans le temps, fournissant des IMU de qualité supérieure pour la défense et d'autres applications critiques.
Nous effectuons également des tests rigoureux d'environnement et d'endurance pour garantir la fiabilité. Certains de nos capteurs répondent à plusieurs normes MIL-STD, garantissant une résistance aux chocs, aux vibrations et aux conditions extrêmes.
Comment contrôler les retards de sortie lors des opérations de drone (UAV) ?
Le contrôle des retards de sortie lors des opérations de drone (UAV) est essentiel pour garantir des performances réactives, une navigation précise et une communication efficace, en particulier dans les applications de défense ou critiques.
La latence de sortie est un paramètre essentiel dans les applications de contrôle en temps réel, où une latence de sortie élevée peut dégrader les performances des boucles de régulation. Le logiciel embarqué de notre INS a été conçu pour minimiser cette latence : une fois les données des capteurs échantillonnées, le Filtre de Kalman étendu (EKF) effectue des calculs réduits et à temps constant avant la génération des sorties. Généralement, le délai de sortie observé est inférieur à une milliseconde.
La latence de traitement doit être additionnée à la latence de transmission des données pour obtenir le délai total. Cette latence de transmission varie d'une interface à l'autre. Par exemple, un message de 50 octets envoyé sur une interface UART à 115 200 bps nécessitera 4 ms pour une transmission complète. Envisagez des débits en bauds plus élevés pour minimiser la latence de sortie.
Qu'est-ce que le PNT ?
Le PNT (Positionnement, Navigation et Horodatage) regroupe les trois piliers fondamentaux qui permettent le fonctionnement de tout système moderne de navigation ou de coordination, que ce soit dans l'aérospatiale, la défense, le maritime, les véhicules autonomes ou les infrastructures critiques.
Voici une description détaillée :
1. Positionnement
Cela répond à la question : « Où suis-je ? »
Il fournit des coordonnées géographiques précises (latitude, longitude, altitude). Celles-ci proviennent généralement du GNSS (GPS, Galileo, GLONASS, BeiDou) ou de l'INS lorsque le GNSS est indisponible.
Essentiel pour le suivi, le guidage, la cartographie et la connaissance de la situation.
2. Navigation
Cela répond à la question : “Comment me déplacer de A à B ?”
Cela implique de déterminer la direction, la vitesse et la trajectoire pour atteindre une destination en toute sécurité et efficacement. Cela comprend la vélocité, le cap et l'attitude (roulis, tangage, lacet).
Généralement réalisé à l'aide d'IMU/INS, d'algorithmes de fusion de capteurs, d'odométrie ou de navigation basée sur le GNSS.
3. Horodatage
Cela répond à : « Quelle heure est-il, précisément ? »
Un temps précis et synchronisé est essentiel pour la coordination des systèmes et des signaux. Le chronométrage de haute précision sous-tend les réseaux de communication, les systèmes militaires, les réseaux électriques et le GNSS lui-même.
Même des erreurs de l'ordre de la microseconde peuvent provoquer des pannes au niveau des communications, des liaisons de données ou de la géolocalisation.
Pourquoi le PNT est-il important ?
Le PNT est au cœur de tout système autonome ou guidé moderne — qu'il s'agisse de missiles, de drones, de véhicules, de USV, d'AUV ou même de réseaux de téléphonie mobile. Lorsque le GNSS est dégradé ou indisponible, les systèmes inertiels (IMU/INS) deviennent la pierre angulaire d'un PNT résilient.
Qu'est-ce qu'une centrale inertielle (IMU) ?
Les Unités de Mesure Inertielle (IMU) sont des dispositifs sophistiqués qui mesurent et fournissent des données sur la force spécifique d'un corps, sa vitesse angulaire, et parfois l'orientation de son champ magnétique. Les IMU constituent des éléments essentiels dans diverses applications, notamment la navigation, la robotique et le suivi de mouvement. Voici un aperçu plus détaillé de leurs principales caractéristiques et fonctions :
- Accéléromètres : Mesurent l'accélération linéaire le long d'un ou de plusieurs axes. Ils fournissent des données sur la vitesse à laquelle un objet accélère ou décélère et permettent de détecter les changements de mouvement ou de position.
- Gyroscopes: Mesurent la vitesse angulaire, ou le taux de rotation autour d'un axe spécifique. Ils aident à déterminer les changements d'orientation, permettant aux dispositifs de maintenir leur position par rapport à un référentiel.
- Magnétomètres (en option) : Certaines IMU intègrent des magnétomètres, qui mesurent l'intensité et la direction des champs magnétiques. Ces données permettent de déterminer l'orientation de l'appareil par rapport au champ magnétique terrestre, améliorant ainsi la précision de la navigation.
Les IMU fournissent des données en continu sur le mouvement d'un objet, permettant un suivi en temps réel de sa position et de son orientation. Cette information est essentielle pour des applications telles que les drones, les véhicules et la robotique.
Dans des applications telles que les nacelles stabilisées (gimbals) pour caméras ou les UAV, les IMU contribuent à stabiliser les mouvements en compensant les déplacements ou vibrations indésirables, garantissant ainsi des opérations plus fluides.
Qu'est-ce que l'estime en aviation ?
L'estime en aviation est une méthode de navigation traditionnelle qui consiste à estimer la position actuelle d'un aéronef en projetant sa dernière position connue à l'aide de paramètres mesurés ou supposés tels que le cap, la vitesse air, le temps et des facteurs environnementaux comme le vent.
Plutôt que de s'appuyer sur des références externes — telles que des radiophares, des satellites GNSS ou des repères visuels —, l'estime utilise les informations de mouvement de l'aéronef pour calculer sa position actuelle par rapport à son point de départ. Le pilote ou le système de navigation embarqué commence par un point connu, puis applique le cap vrai et la vitesse vraie de l'aéronef sur un intervalle de temps donné afin de calculer une nouvelle position estimée.
Cependant, l'aéronef évoluant dans une masse d'air affectée par le vent, le calcul doit intégrer la direction et la vitesse de celui-ci ; dans le cas contraire, la route calculée s'écartera de la trajectoire réellement suivie.
Dans l'aviation moderne, les systèmes de navigation inertielle améliorent le cheminement à l'estime en utilisant des accéléromètres et des gyroscopes pour mesurer les accélérations linéaires et les vitesses de rotation, intégrant continuellement ces mesures pour estimer la vitesse, l'attitude et la position. Bien que ce cheminement à l'estime inertiel améliore considérablement l'indépendance vis-à-vis des signaux externes, il accumule néanmoins des erreurs au fil du temps en raison des biais des capteurs et du bruit. Pour cette raison, le cheminement à l'estime basé sur l'INS est souvent associé au GNSS ou à d'autres sources d'aide pour limiter la dérive et maintenir une précision à long terme.
Malgré ces limites, l'estime reste essentielle pour garantir la continuité de la navigation lors de pannes du GNSS, de missions en silence radio ou d'opérations dans des environnements où les références externes sont peu fiables ou indisponibles.
Systèmes de navigation inertielle pour drones autonomes et défense
Systèmes de navigation inertielle pour drones autonomes et défense
Les drones autonomes et les plateformes de défense doivent maintenir une navigation stable lorsque les signaux GNSS deviennent indisponibles, dégradés ou brouillés. Dans ces conditions, les systèmes de navigation inertielle fournissent des mesures continues du mouvement et de l'orientation sans dépendre exclusivement de signaux de positionnement externes.
Un système de navigation inertielle associe des gyroscopes et des accéléromètres à des algorithmes de navigation pour estimer l'attitude, la vitesse et la position. Lorsque le GNSS reste disponible, la fusion de capteurs permet de contraindre la dérive inertielle. Lorsque le GNSS n'est plus disponible, le système poursuit sa navigation grâce aux mesures inertielles et à la navigation à l'est.
1 – Navigation dans des environnements sans GPS
Les UAV modernes peuvent faire face à des conditions sans GNSS en raison d'obstructions de signal, d'interférences ou de brouillage délibéré. Par conséquent, les plateformes autonomes ont besoin de technologies de navigation capables de continuer à fournir des informations de mouvement et d'attitude sans positionnement satellitaire continu.
Un INS mesure le mouvement angulaire et l'accélération linéaire du véhicule. Le processeur de navigation intègre ensuite ces mesures pour estimer l'orientation, la vitesse et la position du véhicule. Ce processus fournit une forme de navigation à l'estime qui ne nécessite pas de signal de position externe.
Pour les UAV, cette capacité permet de maintenir le contrôle du vol lorsque le GNSS devient indisponible. L'INS peut continuer à fournir des données d'attitude et de mouvement au système de commande de vol tandis que d'autres sources de navigation deviennent indisponibles.
Le même principe s'applique aux systèmes sans pilote évoluant en environnements contestés. La navigation inertielle permet aux plateformes autonomes de maintenir leur cap lorsque le GPS ou d'autres signaux externes sont inaccessibles. De plus, les architectures INS aidées par GNSS combinent les mesures inertielles avec des références externes pour limiter l'accumulation des erreurs de navigation.
Cependant, un INS n'élimine pas la dérive de navigation. De petites erreurs de capteur s'accumulent lors de l'intégration, de sorte que l'incertitude de position augmente généralement à mesure que le système fonctionne sans corrections externes. La qualité du capteur devient donc particulièrement importante pour les missions nécessitant un fonctionnement prolongé en milieu sans GNSS.
Cela explique pourquoi les ingénieurs évaluent les performances des capteurs inertiels en fonction de l'environnement de mission prévu. La stabilité de la dérive du gyroscope, la dérive de l'accéléromètre, le bruit de mesure, la fréquence de mise à jour, les vibrations, la température et l'intégration mécanique peuvent tous influencer les performances de navigation.
2 – Sélection des capteurs de navigation pour missions autonomes
Le choix d'un capteur inertiel commence par les exigences de la mission plutôt que par la seule catégorie de capteur. Les drones autonomes, les systèmes guidés et d'autres plateformes peuvent imposer des exigences très différentes en matière de précision, de SWaP, de dynamique, de résistance aux vibrations et d'intégration GNSS.
Une IMU fournit les mesures inertielles fondamentales à partir de gyroscopes et d'accéléromètres. Un AHRS traite ces mesures pour fournir des informations d'attitude. Un INS combine les mesures inertielles avec un traitement de navigation et, selon l'architecture, un acompte externe tel que le GNSS.
La catégorie du capteur influe également sur la rapidité avec laquelle les erreurs de navigation s'accumulent lors des pannes de GNSS. Les capteurs inertiels plus performants offrent généralement une instabilité de dérive et un bruit de mesure plus faibles. Cependant, les ingénieurs doivent concilier ces caractéristiques avec la taille, le poids, la consommation d'énergie, le coût et les exigences d'intégration.
Nos IMU MEMS sont idéales pour les applications de guidage, de navigation et de stabilisation de plateformes, notamment les roquettes guidées, les bombes planantes et les projectiles.
L'intégration joue également un rôle clé. Le capteur doit fournir des données à une fréquence appropriée et communiquer efficacement avec l'ordinateur de vol de la plateforme, le logiciel de navigation et d'autres capteurs. Le montage mécanique peut aussi influencer les performances, dans la mesure où les vibrations et la dynamique structurelle sont susceptibles d'introduire des erreurs de mesure supplémentaires.
Pour les missions de drones autonomes, les ingénieurs doivent donc évaluer :
- Stabilité de la dérive du gyroscope pour des performances inertielles à long terme.
- Performances des accéléromètres pour l'estimation de la vitesse et de la position.
- Bruit de mesure pour la stabilité de navigation à court terme.
- Fréquence de mise à jour et latence pour des boucles de commande réactives.
- Réjection des vibrations pour les cellules à forte dynamique.
- Performances en température sur l'ensemble de la plage opérationnelle.
- SWaP (taille, poids et puissance) pour l'intégration dans le volume disponible de la plateforme.
- Intégration du GNSS lorsque l'aide satellitaire reste disponible.
- Interfaces et logiciels pour l'intégration avec l'architecture du véhicule.
La distinction entre les catégories de capteurs devient particulièrement importante lorsqu'une mission exige une continuité de navigation en cas de panne du GNSS. Les systèmes MEMS compacts conviennent aux plateformes limitées en termes de SWaP, tandis que les systèmes tactiques plus performants offrent une stabilité inertielle accrue pour les applications exigeantes.
3 – INS de haute précision pour les opérations BVLOS et ISR
Les missions hors de vue (BVLOS) et de renseignement, surveillance et reconnaissance (ISR) imposent des exigences supplémentaires aux systèmes de navigation. Ces plateformes peuvent opérer sur de vastes zones et nécessitent des données d'attitude et de navigation stables tout au long de vols prolongés.
L'INS doit s'intégrer à l'architecture de commande de vol de l'aéronef tout en fournissant des informations de navigation cohérentes aux charges utiles et aux systèmes de mission. Cette exigence fait de l'intégration des capteurs un élément clé de l'architecture globale de navigation.
Un INS de qualité tactique peut combiner des capteurs inertiels haute performance avec une aide GNSS et des algorithmes de navigation embarqués. Lorsque le GNSS est disponible, le filtre de navigation peut utiliser les mesures des satellites pour limiter la dérive inertielle. En cas de panne du GNSS, le système peut continuer à utiliser les mesures inertielles jusqu'à ce qu'une aide externe soit à nouveau disponible.
La classe de capteur requise dépend de la durée de la mission, de la dynamique de la plateforme, de la durée prévue des coupures et de l'erreur de navigation acceptable. Les ingénieurs doivent donc définir ces paramètres avant de sélectionner une IMU ou une INS.
SBG Systems développe des capteurs de navigation inertielle pour les applications nécessitant des données précises d'attitude, de mouvement et de navigation. Sa gamme de produits comprend des IMU, des AHRS/MRU et des solutions INS aidées par GNSS pour les plateformes autonomes et exigeantes.
Pour les applications de drones autonomes et de défense, l'objectif ne se résume pas à la simple sélection d'un capteur inertiel doté de spécifications élevées. Les ingénieurs doivent au contraire adapter les performances, l'intégration et les caractéristiques environnementales du capteur à l'architecture globale de navigation.
Le résultat est un système de navigation conçu en fonction des contraintes réelles de la mission, notamment la disponibilité du GNSS, la dynamique, les vibrations, le SWaP et la précision de navigation requise.
Points clés
- L'INS fournit des mesures continues de mouvement et d'attitude lorsque le GNSS n'est pas disponible.
- La navigation àestime permet aux plateformes autonomes de poursuivre leur navigation en cas de coupure du GNSS.
- Les erreurs inertielles s'accumulent au fil du temps, ce qui rend les performances des capteurs déterminantes lors de coupures prolongées.
- La stabilité de la dérive des gyroscopes et le bruit de mesure influencent considérablement les performances de la navigation inertielle.
- L'intégration des capteurs, les vibrations, la température, le SWaP et les interfaces influencent également les performances globales du système.
- Les INS de classe tactique peuvent prendre en charge des applications autonomes exigeantes lorsque les spécifications de la mission dépassent les capacités des capteurs de navigation conventionnels.
