Kompaktes Inertialnavigationssystem für die autonome Navigation
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
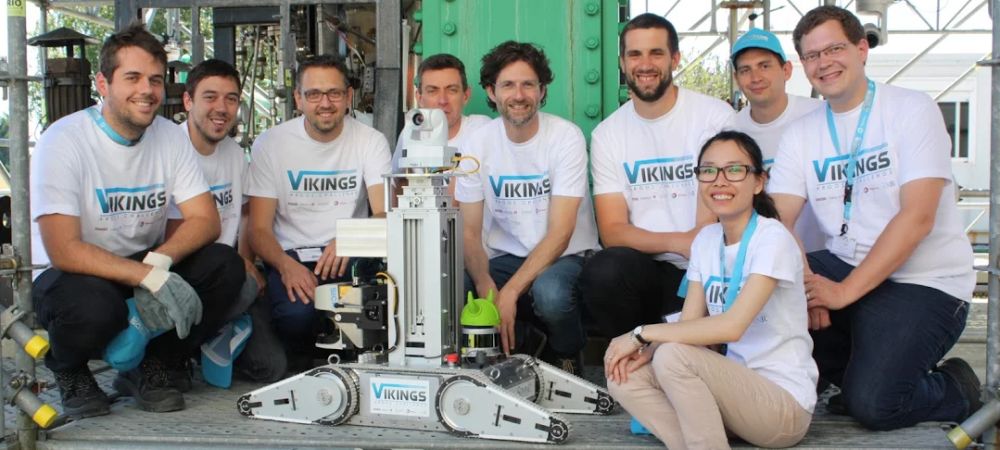
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
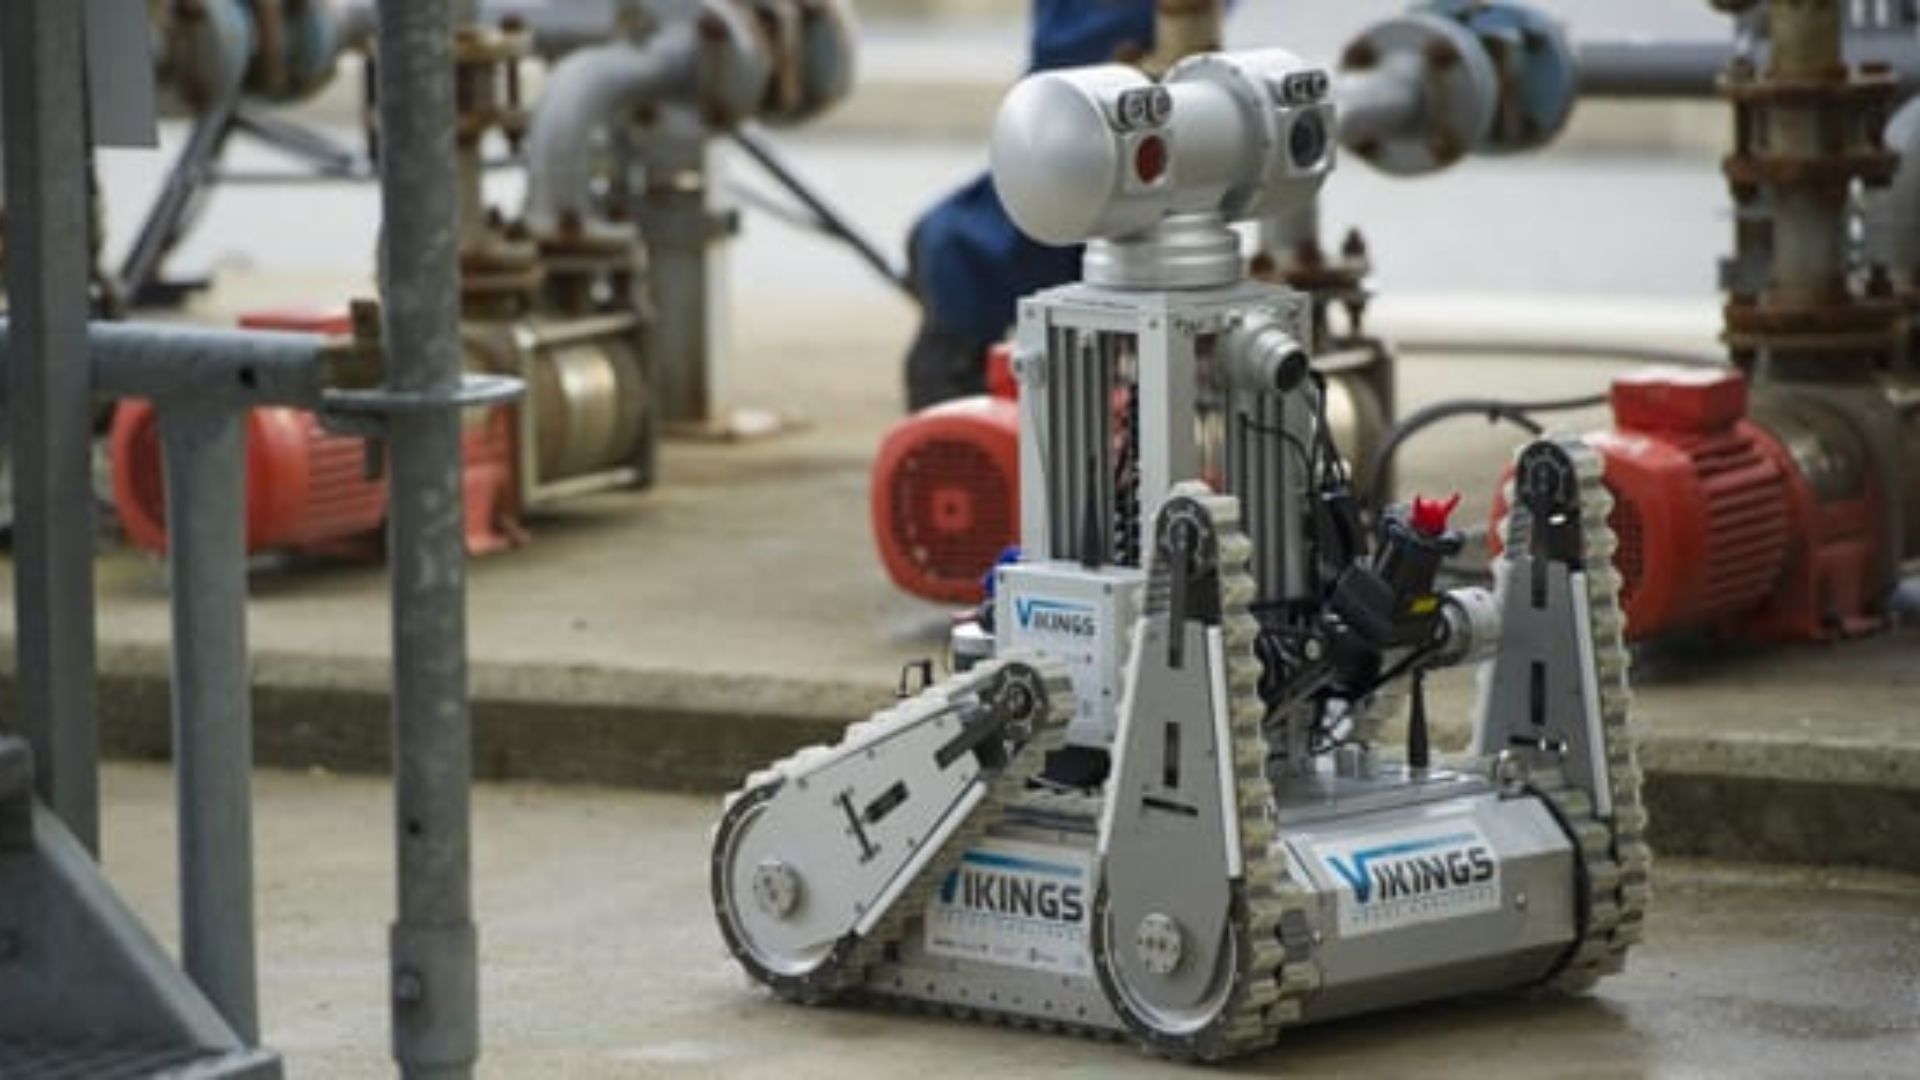
Autonomer Roboter für Öl- und Gasstandorte
Die im Dezember 2013 ins Leben gerufene ARGOS-Challenge (Autonomous Robot for Gas and Oil Sites) wird vom Öl- und Gasunternehmen TOTAL gemeinsam mit der französischen Nationalen Forschungsagentur (ANR) organisiert.
Ziel ist es, in weniger als drei Jahren eine neue Generation autonomer Roboter zu entwickeln, die Inspektionsaufgaben durchführen, Anomalien erkennen und auf Notfälle reagieren können. Ziel dieses Wettbewerbs ist es, einen autonomen Roboter zu entwickeln, der sich auf Öl- und Gasstandorten fortbewegen kann, um die Sicherheit der TOTAL-Mitarbeiter zu erhöhen.
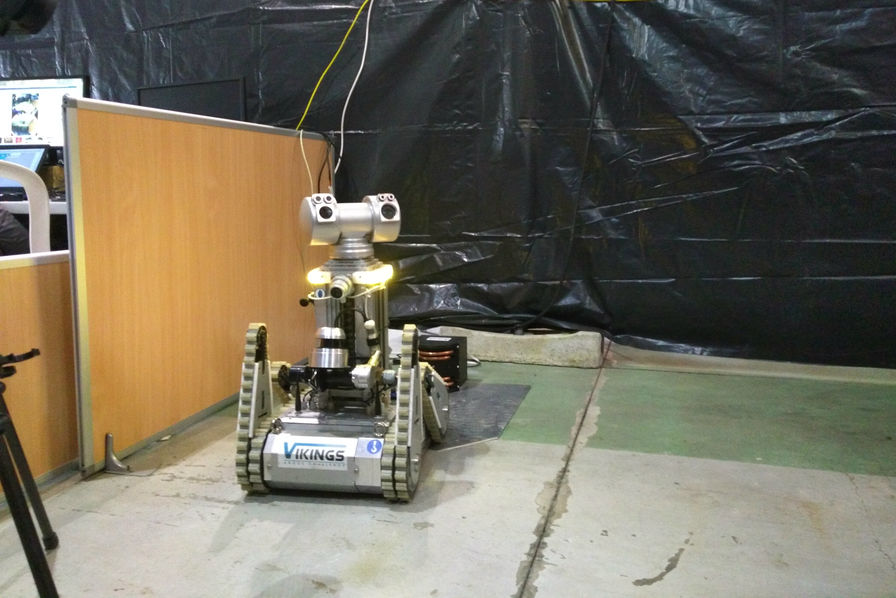
Datenfusion aus mehreren Sensoren
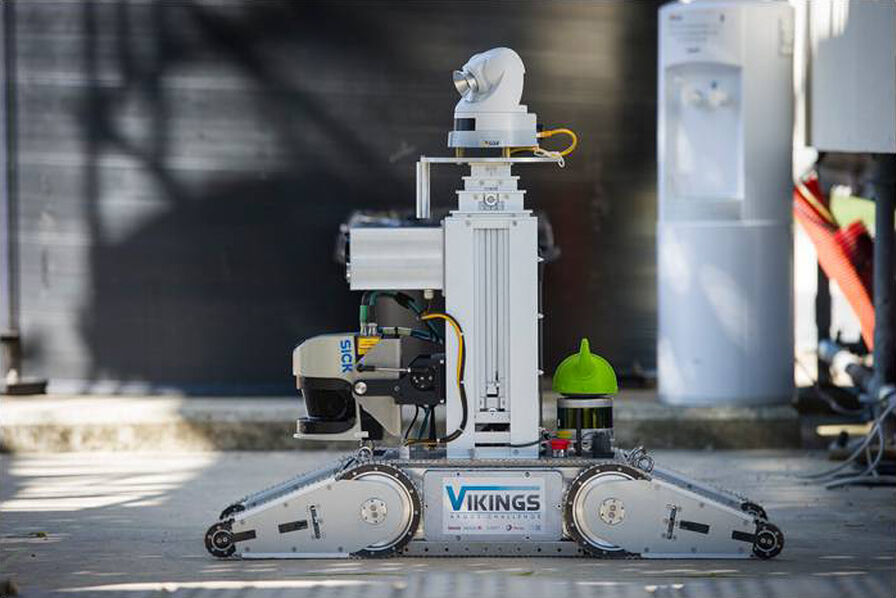
Der Roboter von VIKINGS berechnet seine Position durch die Fusion von Odometrievorhersage mit Inertialsensordaten. Darüber hinaus korrigiert er diese Informationen mithilfe von zwei LiDARs (vorn und hinten) für eine 360°-Abdeckung.
Der Roboter verwendet Kettenantriebe, die während der Drehungen ein Rutschen verursachen. Daher führt dieser Fahrzeugtyp zu einer besonders schlechten Odometriegenauigkeit. Darüber hinaus wird das Inertialsystem unerlässlich, um den Kurs (Heading) präzise zu berechnen. Schließlich liefert die Ellipse-A voll und ganz zuverlässige Roll- und Nickmessungen.
Positionsgenauigkeit im Zentimeterbereich
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
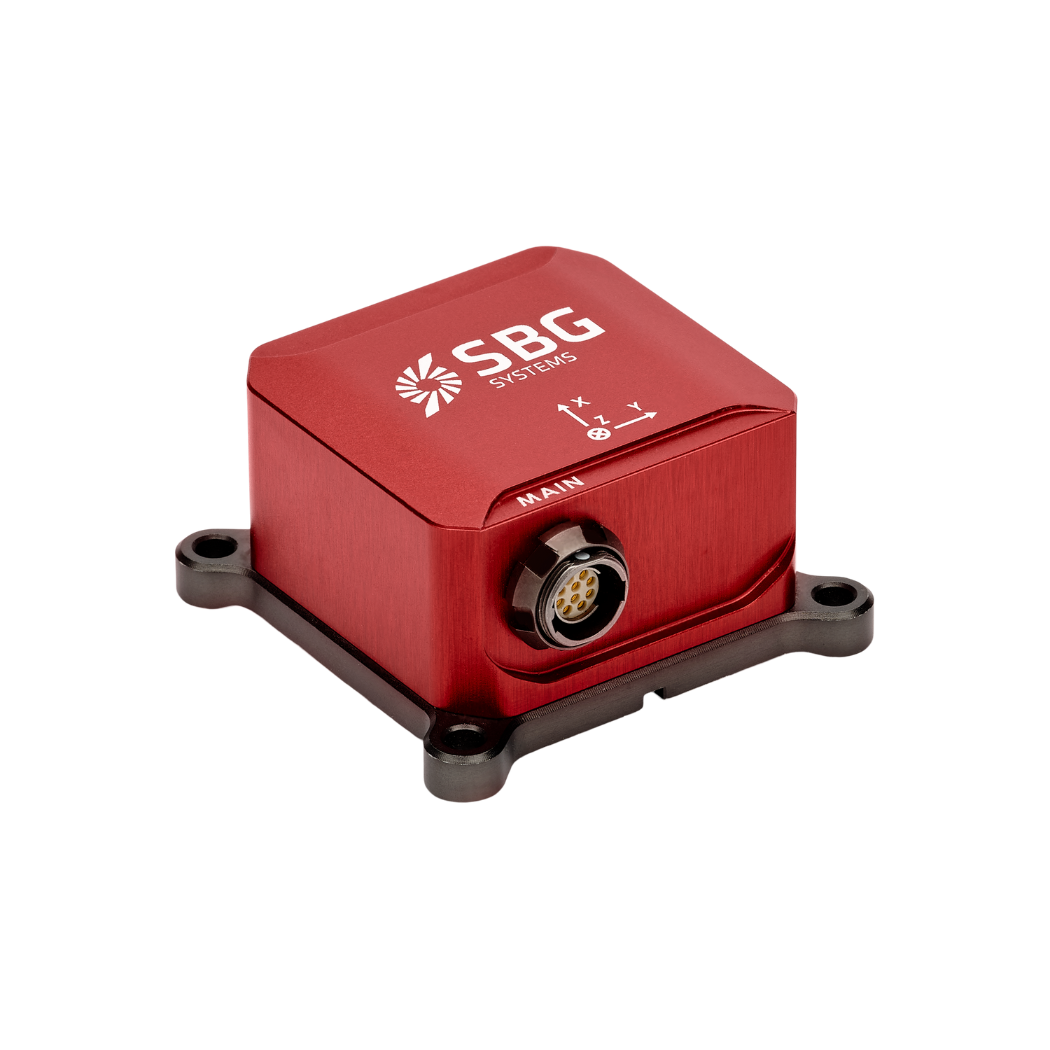
Ellipse-A
Die Ellipse-A ist ein erschwingliches und leistungsstarkes Attitude and Heading Reference System (AHRS). Sie integriert ein erstklassiges magnetisches Kalibrierungsverfahren für einen optimalen Kurs und eignet sich für Anwendungen mit geringer bis mittlerer Dynamik.
Dieses robuste Trägheitsbewegungssensor-Modul, das im Werk von -40 °C bis 85 °C kalibriert wurde, liefert Roll-, Nick-, Kurs- und Hubdaten (Heave).
Angebot für Ellipse-A anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist die präzise Punktpositionierung?
Precise Point Positioning (PPP) ist eine Satellitennavigationstechnik, die eine hochpräzise Positionierung durch die Korrektur von Satellitensignalfehlern ermöglicht. Im Gegensatz zu herkömmlichen GNSS-Verfahren, die häufig auf bodengestützte Referenzstationen angewiesen sind (wie bei RTK), nutzt PPP globale Satellitendaten und fortschrittliche Algorithmen, um genaue Standortinformationen bereitzustellen.
PPP funktioniert weltweit ohne die Notwendigkeit lokaler Referenzstationen. Damit eignet sich das Verfahren für Anwendungen in abgelegenen oder schwierigen Umgebungen, in denen keine Bodeninfrastruktur vorhanden ist. Durch die Verwendung präziser Satellitenbahn- und -uhrdaten sowie Korrekturen für atmosphärische Effekte und Mehrwegeausbreitung minimiert PPP typische GNSS-Fehler und kann eine zentimetergenaue Positionierung erreichen.
Während PPP für die Nachverarbeitung von Positionierungsdaten eingesetzt werden kann, die die Analyse gesammelter Daten im Nachhinein umfasst, kann es auch Echtzeit-Positionierungslösungen bereitstellen. Echtzeit-PPP (RTPPP) ist zunehmend verfügbar, was es Benutzern ermöglicht, Korrekturen zu empfangen und ihre Position in Echtzeit zu bestimmen.
