


Überschriftenmethode
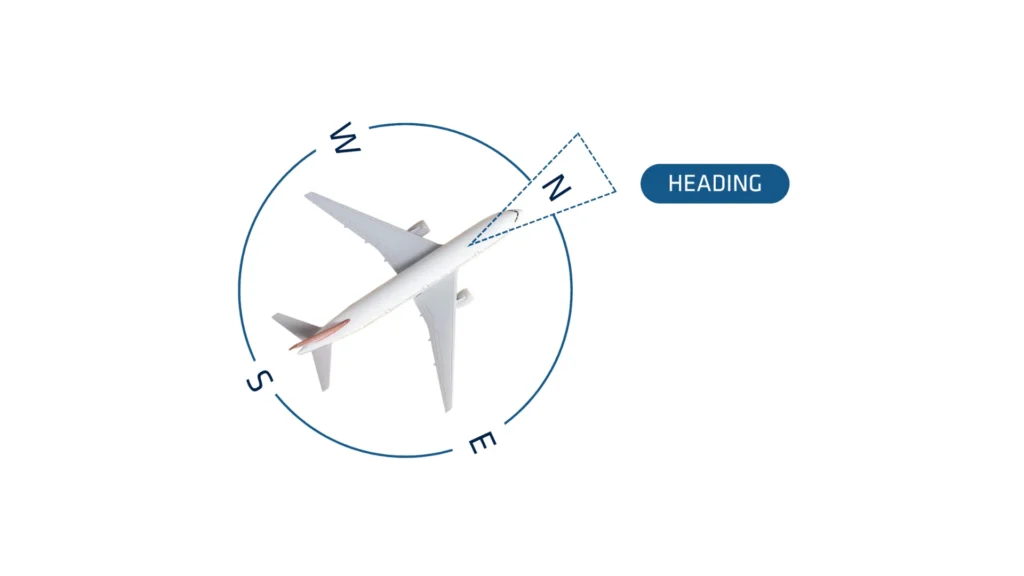
In der Navigation bezeichnet der Kurs die Richtung, in die ein Fahrzeug oder Schiff relativ zu einer Referenzrichtung – typischerweise dem geografischen oder magnetischen Nordpol – ausgerichtet ist. Er wird in Grad von 0° bis 360° angegeben, wobei 0° (oder 360°) den geografischen Nordpol markieren. Der Steuerkurs unterscheidet sich vom Kurs über Grund (dem tatsächlichen Weg über dem Boden) sowie der Peilung (der Richtung von einem Punkt zum anderen). Daher ist es wichtig, die richtige Kursbestimmungsmethode zu wählen.
Wenn kein GPS verfügbar ist
In vielen Anwendungsbereichen ist das Magnetometer die einzige zuverlässige Methode, um eine genaue Kursmessung zu erhalten.
Der Einsatz von Magnetometern zur Kursmessung gewährleistet unter bestimmten Voraussetzungen eine angemessene Genauigkeit.
Zunächst ist es unerlässlich, eine ordnungsgemäße magnetische Kalibrierung durchzuführen, während der Sensor in seiner endgültigen Konfiguration installiert ist. Bei diesem Vorgang wird das umgebende Magnetfeld erfasst und etwaige Störungen in der Nähe des Geräts berücksichtigt.
Darüber hinaus trägt die Platzierung des Sensors fern von internen magnetischen Störungen – wie Schaltnetzteilen, Stromleitungen und Magneten – dazu bei, die Genauigkeit aufrechtzuerhalten. Schließlich ist der Betrieb des Sensors in einer stabilen magnetischen Umgebung von entscheidender Bedeutung.
Die Bewältigung erwarteter kurzfristiger magnetischer Störungen ist machbar, doch die Vermeidung langfristiger Abweichungen bleibt entscheidend für die Gewährleistung einer zuverlässigen Leistung.
Verfahren zur Kursbestimmung in Automobilanwendungen
Die Nutzung dieses Modus ist nur bei verfügbarem GPS/GNSS-Fix möglich. Dieser Modus erfordert eine gewisse Geschwindigkeit, um eine Kursbestimmung (Heading) zu ermöglichen. Zudem muss sich das Fahrzeug vorwärts bewegen, ohne Seitenzug (Sideslip).
Wenn beispielsweise bei einem Flugzeug der GPS/GNSS-Kurs verwendet wird, führt dies zu einem falschen Kurs, wenn das Flugzeug aufgrund von Seitenwind abdriftet. Für automobile Anwendungen wird der GPS/GNSS-Kurs empfohlen.
Wenn hohe Dynamik
Die Nutzung dieses Modus ist nur bei verfügbarem GPS/GNSS-Fix möglich. Da er sich ausschließlich auf GPS/GNSS und Inertialsensoren stützt, gibt es hier keine mechanische oder magnetische Einschränkung.
Der Steuerkurs bleibt auch bei häufigen und starken Beschleunigungen, wie etwa Kurvenfahrten, präzise. Wenn der Sensor jedoch mit konstanter Geschwindigkeit betrieben wird oder stationär bleibt, verlässt er sich allein auf die Gyroskope, was dazu führt, dass der Steuerkurs auf rein trägerechnerische Weise driftet.
Bei geringer Dynamik
Der GPS/GNSS True Heading (wahrer Kurs) wird durch die Verwendung von zwei Antennen an demselben GPS/GNSS-Empfänger erzielt. Bei dieser Methode werden zwei GPS/GNSS-Antennen verwendet, um Position, Geschwindigkeit und einen wahren Kurswinkel bereitzustellen, der selbst im Stand gültig ist.
Vorteile von GNSS mit zwei Antennen:
- Funktioniert im Stillstand: Sie müssen sich nicht bewegen und es sind keine Beschleunigungen erforderlich.
- Kalibrierungsfrei: Es ist keine Kalibrierung erforderlich, und Sie müssen sich keine Gedanken über magnetische Störungen machen.
- Es ist die genaueste Lösung.
- Er ist jedoch wesentlich anfälliger für die GPS/GNSS-Bedingungen als Systeme mit nur einer Antenne. Für eine optimale Leistung sollte er bei freier Sicht zum Himmel (Open Sky) betrieben werden.
Welche Methode zur Kursbestimmung ist unter welchen Bedingungen geeignet?
| Bedingungen | Empfohlene Methode |
| Automobilindustrie | GPS-Kurs |
| Marine | GNSS mit zwei Antennen |
| Unterwasser | Magnetometer |
| In der Luft | GNSS mit zwei Antennen |
| Rennsport/Sport | GPS + Beschleunigungsmesser |
