Acelerómetros y giróscopos de alta precisión
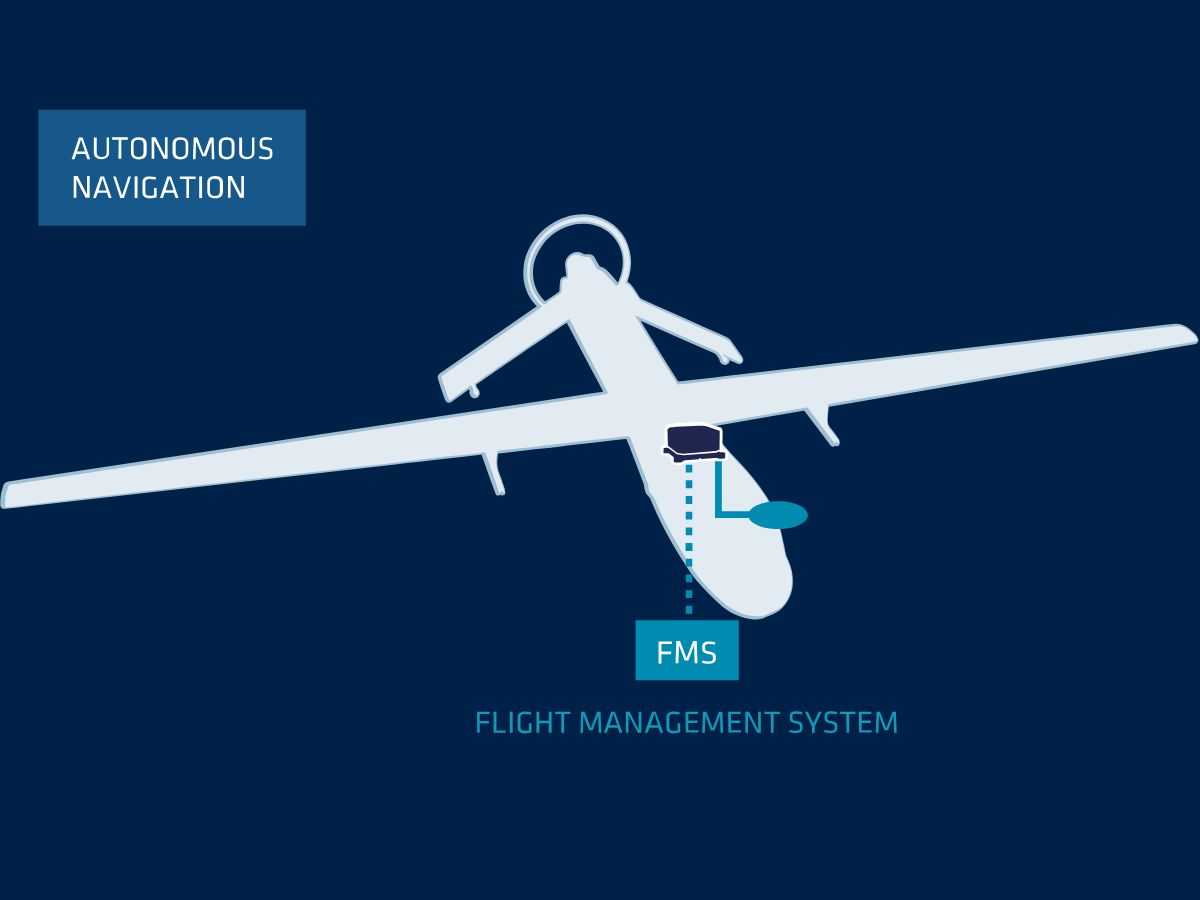
Los sistemas inerciales desempeñan un papel fundamental como ayudas a la navegación tanto principales como secundarias en dispositivos y vehículos de defensa (p. ej., vehículos aéreos no tripulados), trabajando junto con el GNSS, magnetómetros, datos de aire y otros sensores de ayuda. Estos sistemas proporcionan datos de navegación continuos en tiempo real, esenciales para la prevención de colisiones, la planificación de trayectorias y la concienciación situacional. Además, el INS mejora la autonomía de los vehículos, permitiéndoles operar de forma más independiente en el campo de batalla.
Nuestros sistemas inerciales calibrados individualmente con acelerómetros y giróscopos de tecnología MEMS avanzada aportan una resiliencia y fiabilidad excepcionales a una solución PNT. Al combinar los datos de estos sensores mediante sofisticados algoritmos de fusión multisensor, las soluciones INS de alta precisión pueden detectar cambios de movimiento a la vez que proporcionan mitigación de interferencias y suplantación (jamming y spoofing) mediante filtrado de muesca adaptable y RAIM.
Esta fusión de sensores permite obtener datos de navegación precisos con un error de deriva por navegación a estima limitado entre el 0,5 % y el 2 % de la distancia recorrida durante periodos prolongados.
Diseño robusto y optimizado para el espacio
Nuestros sistemas de navegación son unidades de medida inercial (IMU) basadas en MEMS disponibles tanto en formatos MIL-STD robustos como OEM compactos. Diseñados y fabricados en Francia, utilizamos materiales lo suficientemente robustos como para soportar condiciones militares extremas como golpes, vibraciones intensas, cambios drásticos de temperatura y climas duros.
Nuestra increíble relación entre tamaño, peso y rendimiento los hace ideales para vehículos aéreos no tripulados (UAV) y municiones merodeadoras en las que las restricciones de carga útil son críticas.
La fiabilidad en estos entornos es crucial, ya que un fallo del sistema podría comprometer el éxito de la misión. Probados conforme a estándares militares (MIL-STD 810), estos materiales garantizan que los sistemas críticos sigan funcionando de forma óptima a la vez que proporcionan alertas de análisis de frecuencia y capacidades de elusión de la hibridación de sensores para una mayor resiliencia en la guerra electrónica.
Soluciones OEM y en caja fáciles de integrar
Nuestros sensores inerciales se integran sin problemas en todo tipo de vehículos aéreos no tripulados mediante API flexibles que incluyen interfaces Binarias, NMEA y RESTful. La compatibilidad directa con sistemas de piloto automático populares como Pixhawk y Ardupilot permite instalar nuestro INS fácilmente sin requerir adaptaciones significativas y con un esfuerzo limitado.
Esta adaptabilidad garantiza una implementación rápida a través de múltiples opciones de integración, reduciendo el tiempo de inactividad y los costes operativos mientras se mantiene la precisión de la navegación. Con nuestras soluciones escalables, las fuerzas de defensa pueden garantizar que toda su flota se beneficie de capacidades de navegación mejoradas, respaldando operaciones críticas para la misión sin perturbar las configuraciones de los UAV ni requerir modificaciones complejas.
Nuestra red mundial de 70 distribuidores garantiza asistencia global para aplicaciones de defensa.
Soluciones para la navegación de UAV
Nuestros sensores proporcionan una latencia extremadamente baja entre el movimiento y la salida. Han sido diseñados cuidadosamente con acondicionamiento de señal y filtrado FIR para ofrecer un ancho de banda elevado a la vez que protegen la medición de las vibraciones.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Folleto de aplicaciones de defensa
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Explore los casos de éxito de las soluciones inerciales para UAV de SBG Systems. Descubra cómo nuestros sistemas de navegación de vanguardia han transformado las operaciones de los vehículos aéreos no tripulados en diversas industrias, desde la agricultura de precisión hasta la defensa.
Cada caso de estudio destaca aplicaciones del mundo real donde nuestros sensores inerciales avanzados y la tecnología GNSS han ofrecido una precisión, fiabilidad y rendimiento inigualables.
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping
Detección de defectos en vías de TREALIS con Apogee Navsight
Posicionamiento de tranvías y trenes
Cómo GapEOD potencia la seguridad en los estudios geofísicos con Ellipse
Posicionamiento de tranvías y trenes


Hablan de nosotros
Descubra cómo nuestras soluciones inerciales han impulsado las operaciones de nuestros clientes y mejorado su productividad.


Descubra otras aplicaciones de defensa para vehículos autónomos
Explore cómo los sistemas de navegación inercial mejoran el rendimiento de los vehículos autónomos en una amplia gama de aplicaciones de defensa. Desde sistemas terrestres no tripulados hasta convoyes autónomos y plataformas de reconocimiento, nuestras soluciones proporcionan el posicionamiento preciso, la orientación y la fiabilidad necesarios para el éxito de la misión, incluso en entornos sin cobertura GNSS.
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre la navegación de UAV (vehículos aéreos no tripulados). Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Qué tipos de integración de INS son posibles en los vehículos aéreos no tripulados (UAV) de defensa?
Nuestras soluciones son ideales para su integración con varios tipos de UAV de defensa, ofreciendo versatilidad y adaptabilidad para diferentes necesidades operativas. ¡Nuestros sensores de movimiento y navegación aportan detección táctica a sus sistemas sin comprometer el SWaP-C! Son especialmente adecuados para su uso por parte de integradores.
Para los UAV que dependen del GNSS, nuestros receptores GNSS de doble antena ofrecen una precisión excepcional. Esto resulta beneficioso para la navegación en superficie y ayuda en la transición entre la navegación aérea y terrestre. Además, todos los sensores admiten diversos protocolos de comunicación como RS-232, CAN y Ethernet, lo que permite una integración perfecta con los sistemas de UAV.
Por último, es posible integrar soluciones de posicionamiento externo como DVL u otras ayudas a la navegación para proporcionar datos precisos de balanceo (roll), cabeceo (pitch), rumbo (heading) y altitud. Esto mejora la navegación en entornos donde las señales GNSS pueden ser débiles o no estar disponibles.
¿Cómo garantizamos los estándares de calidad de los sensores para aplicaciones militares de vehículos aéreos no tripulados (UAV)?
En SBG Systems, garantizar los más altos estándares de calidad para nuestras unidades de medición inercial (IMU) implica un proceso meticuloso. Comienza con la selección óptima de componentes MEMS de gama alta, centrándonos en acelerómetros y giróscopos fiables que cumplan con nuestros estrictos requisitos de calidad. Nuestras IMU están alojadas en carcasas robustas diseñadas para soportar vibraciones y condiciones ambientales, lo que garantiza la durabilidad y el rendimiento.
Nuestro proceso de calibración automatizada utiliza una mesa de 2 ejes y abarca rangos de temperatura de -40 °C a 85 °C. Esta calibración compensa diversos factores, incluidos los sesgos, los efectos cruzados, la desalineación, los factores de escala y las no linealidades en acelerómetros y giróscopos, lo que garantiza un rendimiento constante en todas las condiciones climáticas.
Nuestro proceso de cualificación incluye además una estricta selección interna para garantizar que solo los sensores que cumplen con nuestras especificaciones continúen en producción. Cada IMU se acompaña de un informe de calibración detallado y cuenta con una garantía de dos años. Este riguroso enfoque garantiza una gran calidad, fiabilidad y un rendimiento constante a lo largo del tiempo, ofreciendo IMUs superiores para aplicaciones de defensa y otras aplicaciones críticas.
También realizamos rigurosas pruebas ambientales y de durabilidad para garantizar la fiabilidad. Algunos de nuestros sensores cumplen con varios estándares MIL-STD, lo que garantiza la resistencia a golpes, vibraciones y condiciones extremas.
¿Cómo controlar los retrasos de salida en operaciones con UAV?
Controlar los retrasos de salida en las operaciones con UAV es fundamental para garantizar un rendimiento con capacidad de respuesta, una navegación precisa y una comunicación eficaz, especialmente en aplicaciones de defensa o críticas para las misiones.
La latencia de salida es un aspecto importante en las aplicaciones de control en tiempo real, donde una mayor latencia de salida podría degradar el rendimiento de los bucles de control. El software integrado de nuestro INS se ha diseñado para minimizar la latencia de salida: una vez muestreados los datos del sensor, el Filtro de Kalman Extendido (EKF) realiza cálculos pequeños y de tiempo constante antes de generar las salidas. Por lo general, el retraso de salida observado es inferior a un milisegundo.
La latencia de procesamiento debe sumarse a la latencia de transmisión de datos si desea obtener el retraso total. Esta latencia de transmisión varía de una interfaz a otra. Por ejemplo, un mensaje de 50 bytes enviado en una interfaz UART a 115200 bps tardará 4 ms en transmitirse por completo. Considere velocidades de baudios más altas para minimizar la latencia de salida.
¿Qué es el PNT?
PNT son las siglas en inglés de Posicionamiento, Navegación y Tiempo (Positioning, Navigation, and Timing), los tres pilares fundamentales que permiten el funcionamiento de cualquier sistema moderno de navegación o coordinación, ya sea en el sector aeroespacial, de defensa, marítimo, de vehículos autónomos o de infraestructuras críticas.
Aquí tiene un desglose claro:
1. Posicionamiento
Esto responde a la pregunta: «¿Dónde estoy?»
Proporciona coordenadas geográficas precisas (latitud, longitud, altitud). Por lo general, se obtienen de GNSS (GPS, Galileo, GLONASS, BeiDou) o de un INS cuando el GNSS no está disponible.
Esencial para el seguimiento, la guía, la cartografía y el conocimiento de la situación.
2. Navegación
Esto responde a la pregunta: “¿Cómo me muevo de A a B?”
Consiste en determinar la dirección, la velocidad y la trayectoria para alcanzar un destino de forma segura y eficiente. Incluye velocidad, rumbo y actitud (balanceo, cabeceo, guiñada).
A menudo se logra mediante el uso de IMU/INS, algoritmos de fusión de sensores, odometría o navegación basada en GNSS.
3. Tiempo
Esto responde a: «¿Qué hora es exactamente?»
Un tiempo preciso y sincronizado es fundamental para la coordinación de sistemas y señales. La sincronización de alta precisión es la base de las redes de comunicación, los sistemas militares, las redes eléctricas y el propio GNSS.
Incluso los errores a nivel de microsegundos pueden provocar fallos en las comunicaciones, los enlaces de datos o la geolocalización.
¿Por qué es importante el PNT?
El PNT se encuentra en el núcleo de cualquier sistema autónomo o guiado moderno, ya sean misiles, vehículos aéreos no tripulados (UAV), vehículos, USV, AUV o incluso redes de telefonía móvil. Cuando el GNSS se degrada o no está disponible, los sistemas inerciales (IMU/INS) se convierten en la columna vertebral de un PNT resiliente.
¿Qué es una unidad de medición inercial (IMU)?
Las unidades de medición inercial (IMU) son dispositivos sofisticados que miden e informan sobre la fuerza específica, la velocidad angular y, en ocasiones, la orientación del campo magnético de un cuerpo. Las IMU son componentes cruciales en diversas aplicaciones, como la navegación, la robótica y el seguimiento de movimientos. A continuación, se detallan con más profundidad sus características y funciones principales:
- Acelerómetros: Miden la aceleración lineal a lo largo de uno o más ejes. Proporcionan datos sobre la rapidez con la que un objeto acelera o desacelera y pueden detectar cambios de movimiento o posición.
- Giróscopos: Miden la velocidad angular, o la tasa de rotación alrededor de un eje específico. Los giróscopos ayudan a determinar los cambios de orientación, permitiendo que los dispositivos mantengan su posición relativa a un marco de referencia.
- Magnetómetros (opcional): Algunas IMU incluyen magnetómetros, que miden la intensidad y la dirección de los campos magnéticos. Estos datos pueden ayudar a determinar la orientación del dispositivo en relación con el campo magnético terrestre, mejorando la precisión de la navegación.
Las IMU proporcionan datos continuos sobre el movimiento de un objeto, lo que permite realizar un seguimiento en tiempo real de su posición y orientación. Esta información es fundamental para aplicaciones como drones, vehículos y robótica.
En aplicaciones como estabilizadores de cámaras (gimbals) o drones (UAV), las IMU ayudan a estabilizar los movimientos compensando oscilaciones o vibraciones no deseadas, lo que se traduce en un funcionamiento más fluido.
¿Qué es la navegación a estima en la aviación?
La navegación a estima en la aviación es un método de navegación tradicional que estima la posición actual de una aeronave proyectando su última ubicación conocida hacia adelante mediante parámetros medidos o asumidos, como el rumbo, la velocidad aerodinámica, el tiempo y factores ambientales como el viento.
En lugar de depender de referencias externas —como radiobalizas, satélites GNSS o puntos de referencia visuales—, la navegación a estima utiliza la información de movimiento propia de la aeronave para calcular su posición actual en relación con su punto de partida. El piloto o el sistema de navegación a bordo parte de una posición conocida, luego aplica el rumbo verdadero y la velocidad aerodinámica verdadera de la aeronave durante un intervalo de tiempo determinado para calcular una nueva posición estimada.
Sin embargo, dado que la aeronave se desplaza a través de una masa de aire afectada por el viento, el cálculo debe incorporar la dirección y la velocidad del viento; de lo contrario, la trayectoria calculada se desviará de la ruta real volada.
En la aviación moderna, los sistemas de navegación inercial mejoran la navegación a estima utilizando acelerómetros y giróscopos para medir las aceleraciones lineales y las velocidades de rotación, integrando continuamente estas mediciones para estimar la velocidad, la actitud y la posición. Aunque esta navegación a estima inercial mejora drásticamente la independencia de las señales externas, sigue acumulando errores con el tiempo debido a los sesgos y el ruido de los sensores. Por esta razón, la navegación a estima basada en INS se combina a menudo con GNSS u otras fuentes de ayuda para limitar la deriva y mantener la precisión a largo plazo.
A pesar de estas limitaciones, la navegación a estima sigue siendo fundamental para garantizar la continuidad de la navegación durante las interrupciones del GNSS, en misiones con silencio de radio o en operaciones en entornos donde las referencias externas no son fiables o no están disponibles.
Sistemas de navegación inercial para vehículos aéreos no tripulados (UAV) autónomos y defensa
Sistemas de navegación inercial para vehículos aéreos no tripulados (UAV) autónomos y defensa
Los UAV autónomos y las plataformas de defensa deben mantener una navegación estable cuando las señales GNSS no están disponibles, se degradan o sufren interferencias. En estas condiciones, los sistemas de navegación inercial proporcionan mediciones continuas del movimiento y la orientación sin depender exclusivamente de las señales de posicionamiento externas.
Un sistema de navegación inercial combina giróscopos y acelerómetros con algoritmos de navegación para estimar la actitud, la velocidad y la posición. Cuando el GNSS sigue disponible, la fusión de sensores puede utilizarlo para limitar la deriva inercial. Cuando el GNSS deja de estar disponible, el sistema continúa la navegación mediante mediciones inerciales y navegación a estima.
1 – Navegación en entornos sin GPS
Los UAV modernos pueden encontrarse en condiciones sin GNSS debido a la obstrucción de señales, interferencias o inhibición (jamming) deliberada. Por lo tanto, las plataformas autónomas necesitan tecnologías de navegación que puedan seguir proporcionando información sobre el movimiento y la actitud sin un posicionamiento por satélite continuo.
Un INS mide el movimiento angular y la aceleración lineal del vehículo. El procesador de navegación integra posteriormente estas mediciones para estimar la orientación, la velocidad y la posición del vehículo. Este proceso proporciona una forma de navegación a estima que no requiere una señal de posición externa.
Para los UAV, esta capacidad permite mantener el control de vuelo cuando el GNSS deja de estar disponible. El INS puede seguir suministrando datos de actitud y movimiento al sistema de control de vuelo mientras otras fuentes de navegación no están disponibles.
El mismo principio se aplica a los sistemas no tripulados que operan en entornos disputados. La navegación inercial permite a las plataformas autónomas mantener el rumbo cuando el GPS u otras señales externas dejan de estar disponibles. Además, las arquitecturas INS asistidas por GNSS combinan las mediciones inerciales con referencias externas para acotar los errores de navegación acumulados.
Sin embargo, un INS no elimina la deriva de navegación. Los pequeños errores de los sensores se acumulan durante la integración, por lo que la incertidumbre de la posición generalmente aumenta a medida que el sistema opera sin correcciones externas. Por lo tanto, la calidad de los sensores cobra especial importancia en misiones que requieren operaciones prolongadas sin GNSS.
Esto explica por qué los ingenieros evalúan el rendimiento de los sensores inerciales en función del entorno de misión esperado. La estabilidad del sesgo del giróscopo, el sesgo del acelerómetro, el ruido de medición, la tasa de actualización, la vibración, la temperatura y la integración mecánica pueden influir en el rendimiento de la navegación.
2 – Selección de sensores de navegación para misiones autónomas
La selección de un sensor inercial comienza con los requisitos de la misión en lugar de limitarse a la categoría del sensor. Los vehículos aéreos no tripulados autónomos, los sistemas guiados y otras plataformas pueden imponer requisitos muy diferentes en cuanto a precisión, SWaP, dinámica, resistencia a las vibraciones e integración GNSS.
Una IMU proporciona las mediciones inerciales fundamentales a partir de giróscopos y acelerómetros. Un AHRS procesa estas mediciones para proporcionar información de actitud. Un INS combina las mediciones inerciales con el procesamiento de navegación y, dependiendo de la arquitectura, ayudas externas como GNSS.
La categoría del sensor también afecta a la rapidez con la que se acumulan los errores de navegación durante las interrupciones del GNSS. Los sensores inerciales de mayor rendimiento generalmente proporcionan una menor inestabilidad del sesgo y ruido de medición. Sin embargo, los ingenieros deben equilibrar estas características con los requisitos de tamaño, peso, consumo de energía, coste e integración.
Nuestras IMU MEMS son ideales para aplicaciones de guiado, navegación y estabilización de plataformas, incluidos cohetes guiados, bombas planeadoras y proyectiles.
La integración también importa. El sensor debe proporcionar datos a una frecuencia adecuada y comunicarse eficazmente con el ordenador de vuelo de la plataforma, el software de navegación y otros sensores. El montaje mecánico también puede afectar al rendimiento, ya que la vibración y la dinámica estructural pueden introducir errores de medición adicionales.
Por lo tanto, para las misiones de drones autónomos, los ingenieros deben evaluar:
- Estabilidad del sesgo del giróscopo para un rendimiento inercial a largo plazo.
- El rendimiento del acelerómetro para la estimación de la velocidad y la posición.
- Ruido de medición para la estabilidad de navegación a corto plazo.
- La frecuencia de actualización y la latencia para bucles de control con capacidad de respuesta.
- El rechazo de vibraciones para estructuras aéreas de alta dinámica.
- El rendimiento térmico en todo el rango operativo.
- El SWaP para su integración en el volumen disponible de la plataforma.
- Integración GNSS cuando se mantiene disponible la ayuda por satélite.
- Las interfaces y el software para la integración con la arquitectura del vehículo.
La distinción entre las categorías de sensores cobra especial importancia cuando una misión requiere continuidad en la navegación durante las interrupciones del GNSS. Los sistemas MEMS compactos pueden adaptarse a plataformas con restricciones SWaP, mientras que los sistemas tácticos de mayor rendimiento pueden proporcionar una estabilidad inercial mejorada para aplicaciones exigentes.
3 – INS de alta precisión para operaciones BVLOS e ISR
Las misiones más allá de la línea de vista (BVLOS) y de inteligencia, vigilancia y reconocimiento (ISR) imponen exigencias adicionales a los sistemas de navegación. Estas plataformas pueden operar en áreas extensas y pueden requerir datos estables de actitud y navegación durante operaciones de vuelo prolongadas.
El INS debe ser compatible con la arquitectura de control de vuelo de la aeronave a la vez que proporciona información de navegación coherente a las cargas útiles y a los sistemas de misión. Este requisito convierte la integración de sensores en una parte importante de la arquitectura general de navegación.
Un INS de categoría táctica puede combinar sensores inerciales de alto rendimiento con asistencia GNSS y algoritmos de navegación integrados. Cuando el GNSS está disponible, el filtro de navegación puede utilizar las mediciones de los satélites para acotar la deriva inercial. Durante una interrupción del GNSS, el sistema puede seguir utilizando las mediciones inerciales hasta que la asistencia externa vuelva a estar disponible.
El grado de sensor requerido depende de la duración de la misión, la dinámica de la plataforma, la duración prevista de las interrupciones y el error de navegación aceptable. Por lo tanto, los ingenieros deben definir estos parámetros antes de seleccionar una IMU o un INS.
SBG Systems desarrolla sensores de navegación inercial para aplicaciones que requieren datos precisos de actitud, movimiento y navegación. Su gama de productos incluye IMU, AHRS/MRU y soluciones INS asistidas por GNSS para plataformas autónomas y exigentes.
Para aplicaciones autónomas de UAV y de defensa, el objetivo no es simplemente seleccionar un sensor inercial con especificaciones altas. En su lugar, los ingenieros deben hacer coincidir el rendimiento, la integración y las características ambientales del sensor con la arquitectura de navegación completa.
El resultado es un sistema de navegación diseñado en torno a las limitaciones reales de la misión, incluida la disponibilidad de GNSS, la dinámica, la vibración, el factor SWaP y la precisión de navegación requerida.
Puntos clave
- El INS proporciona mediciones continuas de movimiento y actitud cuando el GNSS no está disponible.
- La navegación a estima permite a las plataformas autónomas continuar la navegación durante las interrupciones del GNSS.
- Los errores inerciales se acumulan con el tiempo, lo que hace que el rendimiento del sensor sea crítico durante interrupciones prolongadas.
- La estabilidad del sesgo del giróscopo y el ruido de medición influyen notablemente en el rendimiento de la navegación inercial.
- La integración de sensores, las vibraciones, la temperatura, el SWaP y las interfaces también afectan al rendimiento a nivel de sistema.
- Los INS de categoría táctica pueden dar soporte a aplicaciones autónomas exigentes cuando los requisitos de la misión superan a los de los sensores de navegación convencionales.
