高精度加速度センサーおよびジャイロスコープ
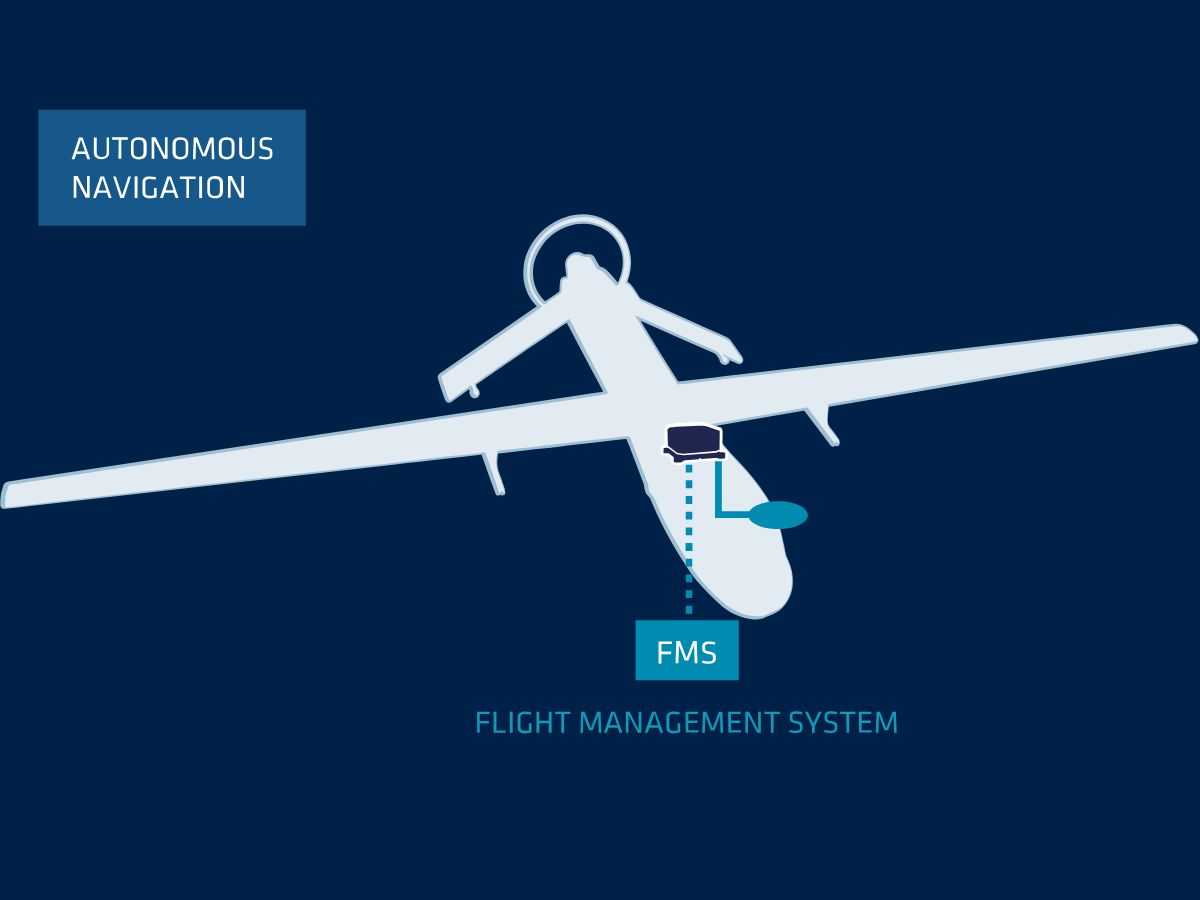
慣性システム(Inertial System)は、防衛用機器や車両(例:無人航空機)におてい、GNSS、磁力計、気流データ、その他の補助センサーと連携しながら、主航行および補助航法システムとして極めて重要な役割を果たします。これらのシステムは、衝突回避、経路計画、状況認識のために不可欠な連続的かつリアルタイムな航法データを提供します。さらに、 INSは、車両の自律性を高め、戦場においてより自律した運用を可能にします。
当社の慣性システムは、高度なMEMS技術を採用した加速度計とジャイロスコープを個別にキャリブレーションしており、PNTソリューションに卓越した耐環境性と信頼性をもたらします。これらのセンサーから得られるデータを高度なマルチセンサー融合アルゴリズムで統合することで、INS は移動の変化を高精度に検出し、アダプティブノッチフィルタリングやRAIMを用いたジャミング・スプーフィング対策を実現します。
このセンサー融合技術により、長時間の航行でも高精度なナビゲーションデータを維持し、推測航法(デッドレコニング)によるドリフト誤差を走行距離の0.5~2%以内に抑えることが可能です。
頑丈で省スペースな設計
当社のナビゲーションシステムは、頑丈なMIL-STDとコンパクトなOEMの両方のフォームファクタで利用可能な、MEMSベースの慣性計測装置(IMU)です。フランスで設計および製造されており、衝撃、激しい振動、急激な温度変化、過酷な気候といった極端な軍事環境に耐えうる頑丈な素材を使用しています。
サイズ、重量、性能の比率が優れているため、ペイロードの制約が極めて重要なUAVや巡航ミサイルに最適です。
システムの障害がミッションの成功を損なう可能性があるため、このような環境における信頼性は極めて重要です。軍事規格(MIL-STD 810)に基づくテストを経たこれらの素材により、重要なシステムが最適な機能を維持できるよう保証するとともに、周波数解析アラート機能やセンサーのハイブリッド化回避機能を提供し、電子戦に対する耐性を高めています。
統合が容易なOEMおよびボックス型ソリューション
当社の慣性センサーは、Binary、NMEA、RESTfulインターフェースなどの柔軟なAPIを通じて、あらゆるタイプのUAVにシームレスに統合されます。PixhawkやArdupilotなどの一般的な自動操縦システムとの直接的な互換性により、大幅な適応や多大な労力を必要とせずに、当社のINSを簡単に取り付けることができます。
この適応性により、複数の統合オプションを通じて迅速な導入が保証され、航行精度を維持しながらダウンタイムと運用コストが削減されます。拡張性の高いソリューションにより、防衛部門は艦隊全体で航行機能の向上の恩恵を受けることができ、UAVの構成を混乱させたり複雑な改修を必要としたりすることなく、ミッションクリティカルな作戦をサポートできます。
世界中の70のディストリビューターによるネットワークが、防衛用途に対するグローバルなサポートを保証します。
UAVナビゲーション向けソリューション
当社のセンサーは、動きの検知から出力までのレイテンシーが極めて低く設計されています。信号整形やFIRフィルタリングを組み込むことで、高帯域幅を確保しつつ、振動による測定への影響を最小限に抑えています。

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
防衛分野向けアプリケーションパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
SBG SystemsのUAV向け慣性ソリューションの成功事例をご覧ください。精密農業から防衛まで、さまざまな業界において、当社の最先端航法システムが無人航空機の運用をどのように変革したかをご紹介します。
各事例では、当社の高度な慣性センサーとGNSS技術が、比類のない精度、信頼性、パフォーマンスを発揮した実際の用途を取り上げています。





彼らは私たちのことを話している
当社の慣性ソリューションがどのようにお客様の業務を向上させ、生産性を高めたかをご覧ください。


自動運転車のその他の防衛分野での活用例をご覧ください
防衛分野における幅広い用途で、自律型車両のパフォーマンスを慣性航法システム(INS)がどのように向上させるかをご紹介します。無人地上システムから自律型車両の車列、偵察プラットフォームに至るまで、当社のソリューションは、GNSSが利用できない環境であっても、任務の成功に必要な高精度の測位、姿勢、信頼性を提供します。
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、UAV(無人航空機)の航法に関するよくある質問への回答を掲載しています。お探しの情報が見つからない場合は、お気軽に弊社まで直接お問い合わせください!
防衛用UAVにおいて、INS とのどのような連携が可能でしょうか?
当社のソリューションは、さまざまな種類の防衛用UAVとの統合に最適であり、多様な運用ニーズに対応する汎用性と適応性を備えています。当社のモーションセンサーおよびナビゲーションセンサーは、SWaP-Cを一切犠牲にすることなく、お客様のシステムに戦術的なセンシング機能をもたらします!これらは特に、システムインテグレーターによる利用に適しています。
GNSSを利用するUAV向けに、当社のデュアルアンテナGNSS受信機は卓越した精度を提供します。これは、地表での航行に役立つほか、空中航行から地上航行への移行をサポートします。さらに、すべてのセンサーはRS-232、CAN、イーサネットなどのさまざまな通信プロトコルをサポートしており、UAVシステムとのシームレスな統合が可能です。
最後に、DVLなどの外部測位ソリューションやその他の航法補助装置を統合することで、正確なロール、ピッチ、ヘディング、高度データを提供することができます。これにより、GNSS信号が微弱または利用できない環境でのナビゲーションが強化されます。
軍用UAVにおけるセンサーの品質基準をどのように確保すればよいでしょうか?
SBG Systemsでは、慣性計測装置(IMU)の最高品質基準を確保するために、綿密なプロセスを導入しています。まずは、厳格な品質要件を満たす信頼性の高い加速度計とジャイロスコープに焦点を当て、ハイエンドMEMSコンポーネントを最適な形で選定することから始めます。当社のIMUは、振動や環境条件に耐えるよう設計された頑丈な筐体に収められており、耐久性と性能を保証します。
当社の自動校正プロセスでは、2軸テーブルを採用しており、-40°C~85°Cの温度範囲に対応しています。この校正により、加速度センサーやジャイロスコープにおけるバイアス、軸間影響、位置ずれ、スケール係数、非線形性などのさまざまな要因を補正し、あらゆる気象条件下で一貫した性能を確保します。
当社の品質認定プロセスには、仕様を満たすセンサーのみが製造工程に進むことを保証するための、厳格な社内スクリーニングがさらに含まれています。各IMUには詳細なキャリブレーションレポートが添付され、2年間の保証が付いています。この厳格なアプローチにより、高品質、信頼性、および経時的な一貫したパフォーマンスが確保され、防衛やその他の重要な用途に向けて優れたIMUが提供されます。
また、信頼性を確保するため、徹底した環境試験および耐久試験を実施しています。当社のセンサーの一部は、複数のMIL-STD規格に準拠しており、衝撃、振動、および過酷な環境に対する耐性を保証しています。
UAV運用における出力遅延をどのように制御すればよいか?
UAVの運用において出力遅延を制御することは、特に防衛分野やミッションクリティカルな用途において、応答性の高い性能、正確な航法、および効果的な通信を確保するために不可欠である。
出力遅延は、リアルタイム制御アプリケーションにおいて重要な要素であり、出力遅延が大きくなると制御ループの性能が低下する可能性があります。当社のINS 組み込みソフトウェアは、出力遅延を最小限に抑えるように設計されています。センサーデータがサンプリングされると、拡張カルマンフィルタ(EKF)が、出力が生成される前に、小規模かつ定数時間の演算を実行します。通常、観測される出力遅延は1ミリ秒未満です。
総遅延を求める場合は、データ伝送遅延に処理遅延を加算する必要があります。この伝送遅延は、インターフェースによって異なります。例えば、UARTインターフェースで115200 bpsの速度で送信される50バイトのメッセージの場合、送信完了までに4msかかります。出力遅延を最小限に抑えるためには、より高いボーレートを検討してください。
PNTとは何ですか?
PNTとは、測位(Positioning)、航法(Navigation)、時刻測定(Timing)の頭文字をとったもので、航空宇宙、防衛、海事、自動運転車、重要インフラなど、あらゆる現代のナビゲーションや調整システムを支える3つの基盤となる要素です。
以下に、わかりやすい内訳を示します:
1. ポジショニング
これは「私はどこにいるのか?」という疑問に答えるものです。
正確な地理座標(緯度、経度、高度)を提供します。通常はGNSS(GPS、Galileo、GLONASS、BeiDou)から取得され、GNSSが利用できない場合はINSから取得されます。
追跡、誘導、地図作成、および状況認識に不可欠です。
2. ナビゲーション
「A地点からB地点へどのように移動するか?」という問いに答えるものです。
安全かつ効率的に目的地に到達するために、方向、速度、軌道を決定することが必要です。これには、速度、針路、姿勢(ロール、ピッチ、ヨー)が含まれます。
多くの場合、IMU/INS、センサーフュージョンアルゴリズム、オドメトリ、またはGNSSベースのナビゲーションを使用して実現されます。
3. タイミング
これは「正確な時刻は何時か?」に答えるものです。
正確で同期された時刻は、システムや信号の連携において極めて重要です。高精度な時刻同期は、通信ネットワーク、軍事システム、電力網、そしてGNSSそのものを支える基盤となっています。
マイクロ秒単位の誤差であっても、通信、データリンク、あるいは位置情報に障害を引き起こす可能性があります。
PNTがなぜ重要なのか?
PNTは、ミサイル、UAV、車両、USV、AUV、さらには携帯電話網に至るまで、あらゆる近代的な自律型システムや誘導システムの中核を成しています。GNSSの利用が制限されたり遮断されたりする環境では、慣性システム(IMU/INS)がレジリエントなPNTの基盤となります。
慣性計測装置(IMU)とは?
慣性計測装置(IMU)は、物体の比力、角速度、場合によっては磁界の向きを測定し報告する高度なデバイスです。IMUは、ナビゲーション、ロボティクス、モーション追跡など、さまざまな用途において不可欠なコンポーネントです。主な特徴と機能について詳しく見ていきましょう:
- 加速度センサー:1つまたは複数の軸に沿った直線加速度を測定します。物体がどのくらいの速さで加速または減速しているかに関するデータを提供し、動きや位置の変化を検知することができます。
- ジャイロスコープ:角速度、つまり特定の軸を中心とした回転速度を測定します。ジャイロスコープは姿勢の変化を特定するのに役立ち、デバイスが基準フレームに対してその位置を維持できるようにします。
- 磁力計 (オプション): 一部のIMUには磁力計が搭載されており、これらは磁場の強度と方向を測定します。このデータは、地球の磁場に対するデバイスの向きを決定するのに役立ち、測位精度を向上させます。
IMUは物体の動きに関する継続的なデータを提供し、その位置と姿勢のリアルタイム追跡を可能にします。この情報は、ドローン、車両、ロボティクスなどの用途において非常に重要です。
カメラジンバルやUAVなどの用途では、IMUが不要な動きや振動を補正して動きを安定させるため、よりスムーズな運用が可能になります。
航空における「推測航法」とは何ですか?
航空における推測航法とは、機首方位、対気速度、時間、風などの環境要因といった、測定された、あるいは想定されたパラメータを用いて、最後に確認された位置から現在地を推定する、伝統的な航法手法である。
電波ビーコン、GNSS衛星、視覚的目印などの外部参照に依存するのではなく、デッドレコニング(推測航法)は航空機自身の動きの情報を使用して、出発地に対する現在の位置を計算します。パイロットまたは機上の航海システムは既知の位置から出発し、一定の時間間隔にわたって航空機の真方位と真対気速度を適用して、推定現在位置を算出します。
しかし、航空機は風の影響を受ける気団の中を飛行しているため、計算には風向と風速を反映させる必要があります。そうしないと、算出された航路は実際の飛行経路からずれてしまいます。
現代航空において、慣性航法システムは、加速度計とジャイロスコープを用いて線形加速度と回転速度を測定し、これらの測定値を継続的に統合することで、速度、姿勢、位置を推定し、推測航法を強化します。この慣性推測航法は、外部信号への依存度を大幅に低減する一方で、センサーのバイアスやノイズにより、時間とともに誤差が蓄積されます。このため、INSベースの推測航法は、ドリフトを抑制し、長期的な精度を維持するために、GNSSやその他の補助情報源と組み合わせて使用されることがよくあります。
こうした制限があるものの、デッドレコニングは、GNSSが利用できない状況、無線封止ミッション、または外部参照が信頼できない、あるいは利用できない環境において、航法の継続性を確保するために依然として不可欠です。
自律型UAVおよび防衛分野向けの慣性航法システム
自律型UAVおよび防衛分野向けの慣性航法システム
自律型UAVや防衛プラットフォームは、GNSS信号が利用できなくなったり、品質が低下したり、ジャミングを受けたりした場合でも、安定した航法を維持する必要があります。このような状況下では、慣性航法システムが外部の測位信号だけに依存することなく、動きや姿勢を継続的に計測します。
慣性航法システムは、ジャイロスコープと加速度計を航法アルゴリズムと組み合わせることで、姿勢、速度、位置を推定します。GNSSが利用可能な状態では、センサーフュージョンにより、それを利用して慣性ドリフトを抑制できます。GNSSが利用できない状況では、システムは慣性計測と推測航法によって航法を継続します。
1 – GPSが利用できない環境での航法
現代のUAVは、信号の遮蔽、干渉、または意図的なジャミングによってGNSSが利用できない(GNSS-denied)状況に直面する可能性があります。そのため、自律型プラットフォームには、衛星測位を継続することなく、運動および姿勢情報を供給し続けることができる航法技術が必要です。
INS は、車両の角速度と直線加速度を測定します。その後、ナビゲーションプロセッサがこれらの測定値を統合し、車両の姿勢、速度、位置を推定します。このプロセスは、外部の位置信号を必要としない一種の推測航法を実現します。
UAVにとって、この機能はGNSSが利用できなくなった場合の継続的な飛行制御をサポートします。他の航法ソースが使用できなくなっても、INSは飛行制御システムへの姿勢および運動データの供給を継続できます。
同様の原理は、電波妨害などの脅威が存在する環境で運用される無人システムにも適用されます。慣性航法により、GPSやその他の外部信号が利用できない場合でも、自律プラットフォームは航法を維持できます。さらに、GNSS補助付きINSアーキテクチャは、慣性計測と外部基準を組み合わせて、蓄積される航法誤差を抑えます。
しかし、INSは航法ドリフトを完全に排除するものではありません。統合処理中に小さなセンサー誤差が蓄積されるため、外部からの補正なしでシステムが動作する場合、一般に位置の不確かさは増大します。したがって、長時間のGNSS-denied運用を必要とするミッションでは、センサーの品質が特に重要になります。
これが、技術者が想定されるミッション環境に応じて慣性センサーのパフォーマンスを評価する理由です。ジャイロスコープのバイアス安定性、加速度計のバイアス、測定ノイズ、更新レート、振動、温度、機械的統合はすべて、航行性能に影響を与える可能性があります。
2 – 自律ミッション向けナビゲーションセンサーの選定
慣性センサーの選定は、センサーのカテゴリー単体ではなく、ミッション要件から始まります。自律型UAV、誘導システム、その他のプラットフォームでは、精度、SWaP、動特性、耐振性、GNSS統合に関する要件が大きく異なる場合があります。
IMUは、ジャイロスコープと加速度計からの基本的な慣性測定値を提供します。AHRSはこれらの測定値を処理して姿勢情報を提供します。INSは慣性測定値と航法処理を組み合わせ、アーキテクチャに応じてGNSSなどの外部補助を利用します。
センサーのグレードは、GNSSが利用できない状況下での航行誤差の蓄積速度にも影響します。高性能な慣性センサーほど、一般的にバイアス不安定性と測定ノイズが小さくなります。しかし、エンジニアはこれらの特性と、サイズ、重量、消費電力、コスト、統合要件のバランスを取る必要があります。
当社のMEMS IMUは、誘導ロケット、滑空爆弾、飛翔体など、誘導、ナビゲーション、プラットフォーム安定化の用途に最適です。
統合性も重要です。センサーは適切なレートでデータを提供し、プラットフォームのフライトコンピュータ、航法ソフトウェア、および他のセンサーと効果的に通信できなければなりません。また、機械的な取り付け方法も性能に影響を与える可能性があります。振動や構造力学によって、さらなる測定誤差が生じる恐れがあるからです。
したがって、自律型ドローンのミッションにおいては、エンジニアは以下の点を評価すべきである:
- 長期的な慣性性能を実現するジャイロスコープのバイアス安定性。
- 速度および位置推定における加速度計の性能。
- 短期的なナビゲーションの安定性のための測定ノイズ。
- 応答性の高い制御ループにおける更新レートと遅延。
- 高動的機体における振動低減。
- 動作範囲全体にわたる温度特性。
- 利用可能なプラットフォームの容積に組み込むためのSWaP。
- 衛星からの補助が利用可能な場合のGNSS統合。
- 車両アーキテクチャとの統合のためのインターフェースおよびソフトウェア。
ミッションにおいてGNSSが利用できない状況下での航行の継続性が求められる場合、センサーグレードの違いが特に重要になります。小型のMEMSシステムはSWaPが制限されるプラットフォームに適しており、高性能な戦術用システムは要求の厳しい用途に対して優れた慣性安定性を提供します。
3 – BVLOSおよびISR作戦向けの高精度INS
視界外(BVLOS)および情報・監視・偵察(ISR)任務では、航法システムにさらなる要求が課されます。これらのプラットフォームは広範囲にわたって運用される可能性があり、長時間の飛行運用を通じて安定した姿勢および航法データが必要となる場合があります。
INS は、航空機の飛行制御アーキテクチャをサポートすると同時に、ペイロードやミッションシステムに対して一貫した航法情報を提供しなければならない。この要件により、センサーの統合は、航法アーキテクチャ全体において重要な要素となっている。
戦術グレードのINSは、高性能な慣性センサーとGNSS補助、および組み込み航行アルゴリズムを組み合わせることができます。GNSSが利用可能な場合、航行フィルターは衛星測定を使用して慣性ドリフトを抑制できます。GNSSが利用できない状況では、外部補助が再び利用可能になるまで、システムは慣性測定を継続して使用できます。
必要なセンサーグレードは、ミッションの継続時間、プラットフォームのダイナミクス、予想される中断時間、および許容可能なナビゲーション誤差によって異なります。したがって、エンジニアはIMUまたはINSを選定する前に、これらのパラメータを定義する必要があります。
SBG Systemsは、正確な姿勢、運動、航法データを必要とする用途向けの慣性航法センサーを開発しています。製品ラインナップには、自律型や過酷なプラットフォーム向けのIMU、AHRS/MRU、GNSS補助INSソリューションが含まれます。
自律型UAVや防衛用途において、単に高仕様の慣性センサーを選択することが目的ではありません。そうではなく、エンジニアはセンサーの性能、統合、および環境特性を完全な航行アーキテクチャに適合させる必要があります。
その結果として得られるのは、GNSSの可用性、動特性、振動、SWaP、必要な航法精度など、ミッションの実際の制約に基づいて設計された航法システムです。
主なポイント
- INSは、GNSSが利用できない状況下でも、継続的なモーションおよび姿勢測定を提供します。
- 推測航法により、GNSSが途絶した状況下でも自律プラットフォームの航行継続が可能になります。
- 慣性は時間の経過とともに誤差が蓄積されるため、長時間のGNSS非受信時にはセンサーの性能が極めて重要になります。
- ジャイロスコープのバイアス安定性と計測ノイズは、慣性航法のパフォーマンスに大きな影響を与えます。
- センサーの統合、振動、温度、SWaP、およびインターフェースも、システムレベルの性能に影響を及ぼします。
- 戦術グレードのINS は、ミッション要件が従来の航法センサーの能力を上回る場合、要求の厳しい自律型アプリケーションに対応可能です。
