


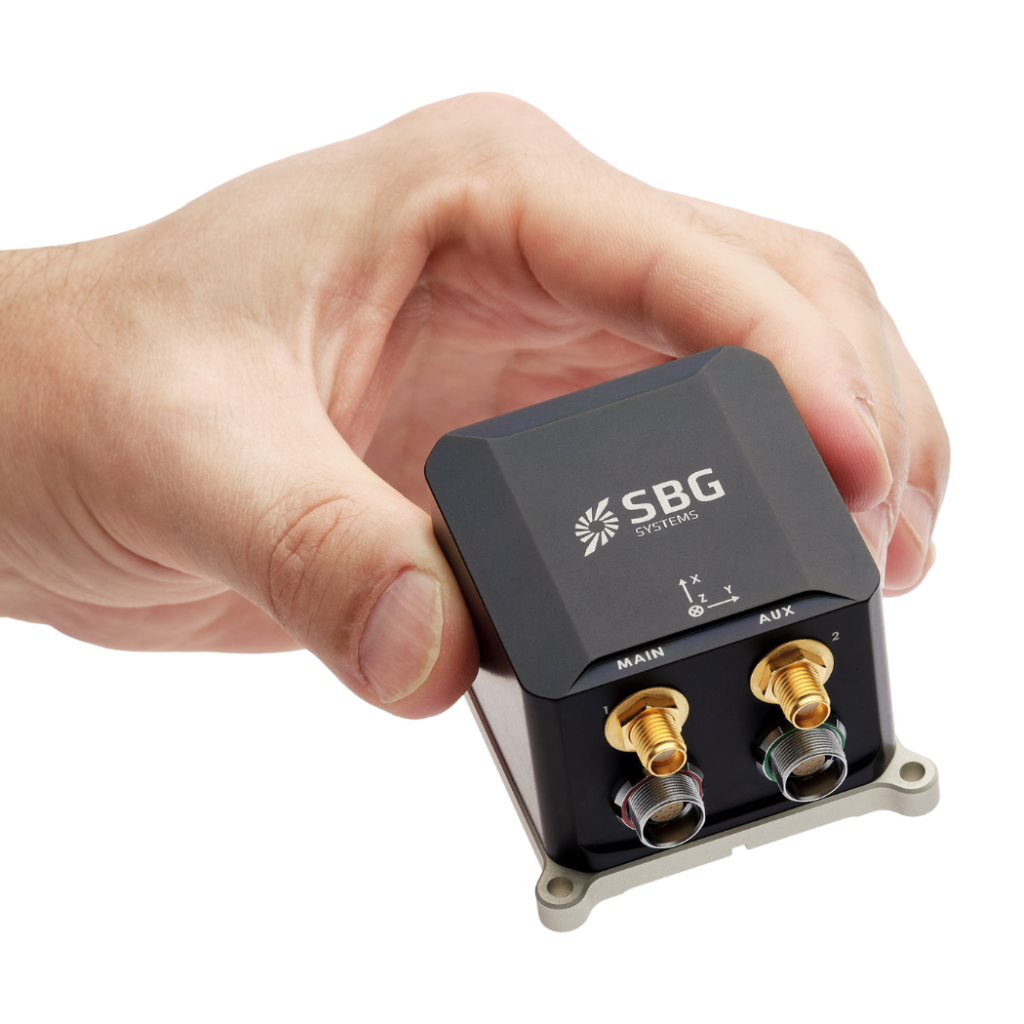

Ekinox Micro Leistungsstarkes und kompaktes „ INS “ für kritische Einsätze
Ekinox Micro ist ein leistungsstarkes, GNSS-gestütztes Trägheitsnavigationssystem (INS) für den Einsatz in einer Vielzahl von Land-, See- und Luftfahrtanwendungen. Dieser miniatures Sensor integriert einen GNSS-Empfänger mit taktischen MEMS-Trägheitssensoren, um unter schwierigen Bedingungen eine überlegene Genauigkeit zu liefern.
Ekinox Micro ist klein und leicht und dennoch robust genug, um rauen Umgebungen standzuhalten. Es ist nach den Standards MIL-STD-461, MIL-STD-1275 und MIL-STD-810 qualifiziert.
Entdecken Sie alle Funktionen und Anwendungen von Ekinox Micro.
Technische Daten
Bewegungs- und Navigationsleistung
1.2 m Vertikale Position an einem Punkt
1.5 m RTK-Horizontalposition
0,01 m + 0,5 ppm RTK-Höhenposition
0,015 m + 1 ppm PPK in horizontaler Position
0,01 m + 0,5 ppm * PPK-Vertikalposition
0,015 m + 1 ppm * Einpunkt-Roll-/Nicklage
0.02 ° RTK-Roll-/Nickwinkel
0.015 ° PPK-Roll-/Nickwinkel
0,01 ° * Einzelpunkt-Kursangabe
0.08 ° RTK-Kurs
0.05 ° PPK-Überschrift
0,035 ° *
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Quellung Echtzeit-Periode der Hebewelle
0 bis 20 s Echtzeit-Heave-Modus
Automatische Anpassung
Bewegungsprofile
Oberflächenfahrzeuge, Unterwasserfahrzeuge, Meeresvermessung, Meeresumwelt und raue Meeresbedingungen Luft
Flugzeuge, Hubschrauber, Luftfahrzeuge, Drohnen Land
Auto, Kraftfahrzeuge, Zug/Eisenbahn, Lkw, Zweiräder, Schwermaschinen, Fußgänger, Rucksack, Gelände
GNSS-Leistung
Interne Doppelantenne Frequenzband
Mehrfrequenz GNSS-Funktionen
SBAS, RTK, PPK GPS-Signale
L1 C/A, L2C Galileo-Signale
E1, E5B GLONASS-Signale
L10F, L20F Beidou-Signale
B1L, B2L GNSS-Zeit bis zur ersten Positionsbestimmung (Time to First Fix)
< 24 s Störsignale und Spoofing
Fortgeschrittene Maßnahmen zur Risikominderung und Indikatoren, OSNMA
Umgebungsbedingungen und Betriebsbereich
IP-68-zertifiziert (1,5 m, 2 Stunden) + beständig gegen Kerosinspritzer Betriebstemperatur
-40 °C bis 71 °C Schwingungen
3 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
500 g für 0,3 ms MTBF (berechnet)
246 000 h Entspricht
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
Schnittstellen
GNSS, RTCM, Wegstreckenzähler, DVL, externer Magnetometer Ausgabeprotokolle
NMEA, Binärformat sbgECom, TSS, Simrad, Dolog Eingabeprotokolle
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datenlogger
8 GB oder 48 Stunden bei 200 Hz Ausgangsrate
Bis zu 200 Hz Ethernet
Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API Seriellanschlüsse
RS-232/422 bis zu 921 kbit/s: bis zu 4 Ein-/Ausgänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz, virtueller Kilometerzähler – 2 Ausgänge Sync IN
PPS, Kilometerzähler, Ereignismarker bis zu 1 kHz – 5 Eingänge
Mechanische und elektrische Spezifikationen
9 bis 36 VDC Stromverbrauch
5.1 W EMC
RED (Funkgeräterichtlinie) + IEC 6100 + MIL-STD 461G + MIL-STD 1275E Antennenleistung
5 V Gleichstrom – max. 150 mA pro Antenne | Verstärkung: 17 – 50 dB Gewicht (g)
165 g Abmessungen (L x B x H)
42 mm × 57 mm × 60 mm
Zeitliche Vorgaben
< 200 ns PTP-Genauigkeit
< 1 µs PPS-Genauigkeit
< 1 µs (jitter < 1 µs) Abdrift bei der Koppelnavigation
1 ppm
Hauptanwendungsbereiche
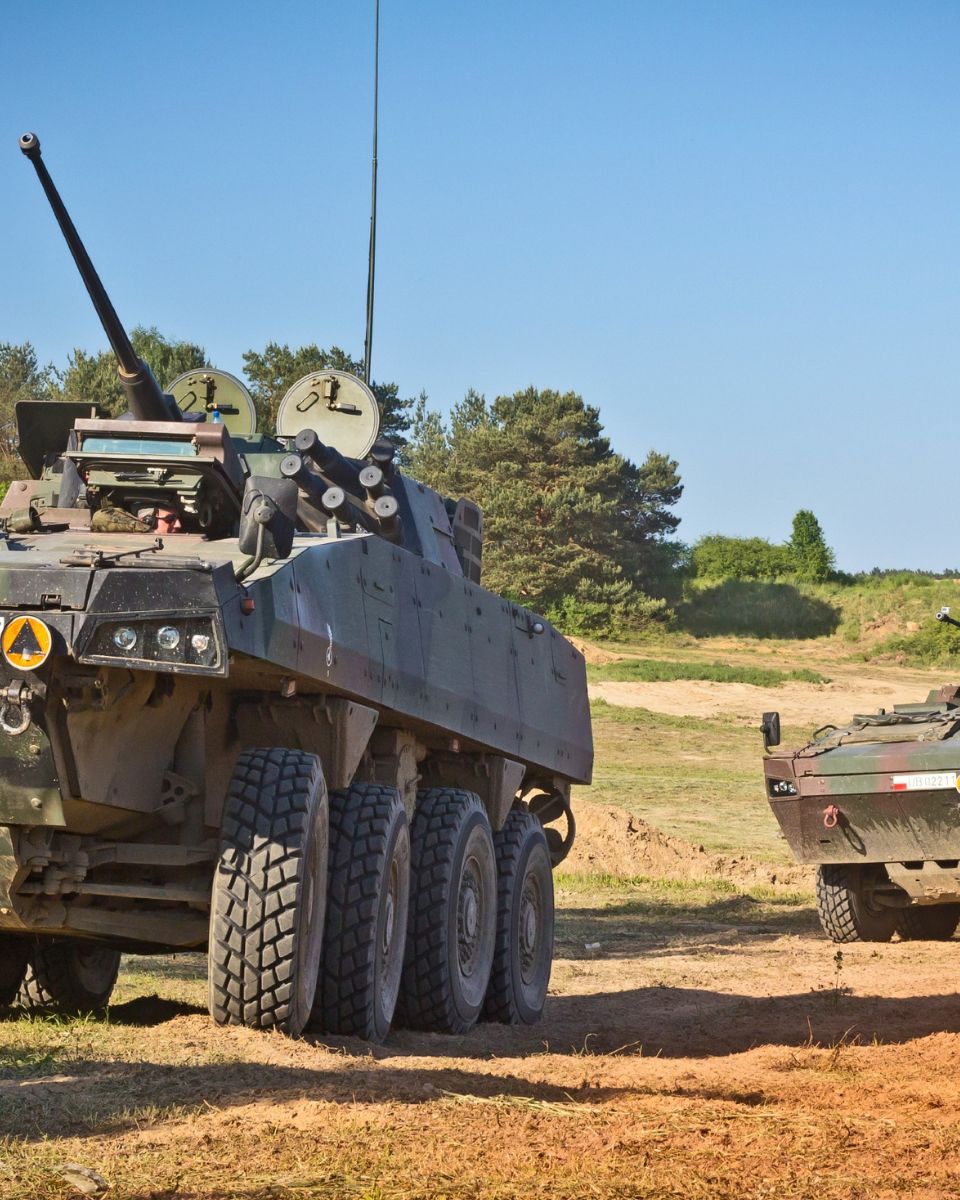
Von Gefechtsfeldmanagementsystemen über die Steuerung autonomer Fahrzeuge bis hin zu anspruchsvollen Schiffsnavigationen bietet Ekinox Micro unübertroffene Genauigkeit, Stabilität und Echtzeitleistung dort, wo Präzision an erster Stelle steht. Sie hält widrigen Bedingungen wie starken Vibrationen, extremen Temperaturen und GNSS-gestörten Umgebungen problemlos stand und gewährleistet einen kontinuierlichen Betrieb ohne Kompromisse.
Dieses kompakte System unterstützt Anwendungen, die präzise Ausrichtungs-, Kurs- und Positionsdaten erfordern, wie etwa UAV-Navigation, geodätische Kartierung und mobile Robotik.
Optimieren Sie Ihre Abläufe mit der unübertroffenen Leistung und Zuverlässigkeit von Ekinox Micro, die entwickelt wurde, um die Leistungsfähigkeit Ihrer Anwendung zu steigern und einen konsistenten Betrieb dort zu gewährleisten, wo er am dringendsten benötigt wird.
Entdecken Sie den Unterschied, den Ekinox Micro INS bei Ihren kritischen Einsätzen bewirken kann.
Ekinox Micro Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Ekinox Micro mit anderen Produkten vergleichen
Entdecken Sie, wie sich Ekinox Micro von unseren modernsten Ininertialsensoren abhebt, die fachgerecht für Navigation, Bewegungserfassung und präzise Seegangsmessung entwickelt wurden.
-

Ekinox Micro
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- GNSS-Empfänger
- Interne Doppelantenne
- Ethernet
- Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API
- Entspricht
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- Gewicht (g)
- 165 g
- Abmessungen (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-Horizontalposition
- 0.01 m
- RTK-Roll-/Nickwinkel
- 0.05 °
- RTK-Kurs
- 0.2 °
- GNSS-Empfänger
- Interne Doppelantenne
- Ethernet
- –
- Entspricht
- MIL-STD-810
- Gewicht (g)
- 65 g
- Abmessungen (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.04 °
- GNSS-Empfänger
- Interne geodätische Doppelantenne
- Ethernet
- Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API
- Entspricht
- MIL-STD-810, EN 60945
- Gewicht (g)
- 600 g
- Abmessungen (L x B x H)
- 100 × 86 × 75 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.02 °
- RTK-Kurs
- 0.03 °
- GNSS-Empfänger
- Interne geodätische Doppelantenne
- Ethernet
- Vollduplex (10/100 Base-T), PTP/NTP, NTRIP, Webschnittstelle, FTP
- Entspricht
- MIL-STD-810
- Gewicht (g)
- 76 g
- Abmessungen (L x B x H)
- 51,5 × 78,75 × 20 mm


Kompatibilität


Dokumentation und Ressourcen
Ekinox Micro wird mit einer umfassenden Dokumentation geliefert, die Anwender bei jedem Schritt unterstützt.
Von der Installationsanleitung bis hin zu erweiterter Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen reibungslosen Betrieb.
Fallstudien
Entdecken Sie reale Anwendungsbeispiele, die zeigen, wie unsere Ekinox Micro die Leistung steigert, Ausfallzeiten minimiert und die operative Effizienz verbessert. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Schnittstellen Ihnen die Präzision und Kontrolle bieten, die Sie für den Erfolg in Ihren Anwendungen benötigen.





Weitere Produkte und Zubehör
Erfahren Sie, wie unsere Lösungen Ihre Abläufe transformieren können, indem Sie unser vielfältiges Anwendungsspektrum entdecken. Mit unseren Sensoren und unserer Software für Bewegung und Navigation erhalten Sie Zugang zu modernsten Technologien, die Erfolg und Innovation in Ihrem Bereich vorantreiben.
Entdecken Sie gemeinsam mit uns das Potenzial von Trägheitsnavigations- und Positionierungslösungen in verschiedenen Branchen.

Qinertia GNSS-INS

GNSS-Antennen

Kabel
Unser Produktionsprozess
Entdecken Sie die Präzision und das Fachwissen hinter jedem Produkt von SBG Systems. Das folgende Video bietet einen Blick hinter die Kulissen unseres akribischen Design-, Fertigungs- und Testprozesses für unsere Hochleistungs-Inertials navigationssysteme. Von modernster Entwicklung bis hin zu strengen Qualitätskontrollen stellt unser Produktionsprozess sicher, dass jedes Produkt den höchsten Standards an Zuverlässigkeit und Genauigkeit entspricht.
Schauen Sie jetzt rein und erfahren Sie mehr!

Fordern Sie ein Angebot an
Man spricht über uns
Wir präsentieren Erfahrungsberichte und Referenzen von Branchenexperten und Kunden, die die Ekinox Micro in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Arbeitsabläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungen zuverlässige Ergebnisse geliefert hat.



Häufig gestellte Fragen
Willkommen in unserem FAQ-Bereich, in dem wir auf Ihre drängendsten Fragen zu unserer Spitzentechnologie und deren Anwendungen eingehen. Hier finden Sie umfassende Antworten zu Produktmerkmalen, Installationsprozessen, Tipps zur Fehlerbehebung und bewährten Verfahren zur Maximierung Ihrer Erfahrung mit Ekinox Micro.
Finden Sie hier Ihre Antworten!
Wie stellen wir sicher, dass die Qualitätsstandards für Sensoren bei militärischen UAV-Anwendungen eingehalten werden?
Bei SBG Systems erfordert die Gewährleistung höchster Qualitätsstandards für unsere Inertialmesseinheiten (IMUs) einen äußerst sorgfältigen Prozess. Wir beginnen mit der optimalen Auswahl von High-End-MEMS-Komponenten und konzentrieren uns dabei auf zuverlässige Beschleunigungssmesser und Gyroskope, die unsere strengen Qualitätsanforderungen erfüllen. Unsere IMUs sind in robusten Gehäusen untergebracht, die Vibrationen und Umwelteinflüssen standhalten und somit Langlebigkeit und Leistung garantieren.
Unser automatisierter Kalibrierungsprozess erfolgt auf einem 2-Achsen-Tisch und deckt einen Temperaturbereich von -40 °C bis 85 °C ab. Diese Kalibrierung gleicht verschiedene Faktoren aus, darunter Systemfehler, kreuzachsenbezogene Effekte, Fehlausrichtungen, Skalierungsfaktoren und Nichtlinearitäten bei Beschleunigungssensoren und Gyroskopen, und gewährleistet so eine gleichbleibende Leistung unter allen Wetterbedingungen.
Unser Qualifizierungsprozess umfasst zudem strenge unternehmensinterne Prüfungen, um sicherzustellen, dass nur Sensoren, die unsere Spezifikationen erfüllen, in die Produktion übernommen werden. Jeder IMU liegt ein detaillierter Kalibrierungsbericht bei und sie hat eine zweijährige Garantie. Dieser rigorose Ansatz gewährleistet hohe Qualität, Zuverlässigkeit und gleichbleibende Leistung über die Zeit hinweg und liefert überlegene IMUs für die Verteidigung und andere kritische Anwendungen.
Darüber hinaus führen wir gründliche Umwelt- und Dauerbelastungstests durch, um die Zuverlässigkeit sicherzustellen. Einige unserer Sensoren erfüllen mehrere MIL-STD-Normen und garantieren somit Widerstandsfähigkeit gegen Stöße, Vibrationen und extreme Bedingungen.
Was bedeuten die Begriffe „Jamming“ und „Spoofing“?
Jamming und Spoofing sind zwei Arten von Interferenzen, die die Zuverlässigkeit und Genauigkeit satellitengestützter Navigationssysteme wie GNSS erheblich beeinträchtigen können.
Als Jamming wird die absichtliche Störung von Satellitensignalen bezeichnet, indem Störsignale auf denselben Frequenzen gesendet werden, die auch von GNSS-Systemen genutzt werden. Diese Interferenz kann die legitimen Satellitensignale überlagern oder verdecken, sodass GNSS-Empfänger die Informationen nicht mehr präzise verarbeiten können. Jamming wird häufig bei militärischen Operationen eingesetzt, um die Navigationsfähigkeiten von Gegnern zu stören, und kann auch zivile Systeme beeinträchtigen, was zu Navigationsausfällen und betrieblichen Herausforderungen führt.
Spoofing hingegen umfasst die Übertragung gefälschter Signale, die echte GNSS-Signale imitieren. Diese trügerischen Signale können GNSS-Empfänger dazu verleiten, falsche Positionen oder Zeiten zu berechnen. Spoofing kann genutzt werden, um Navigationssysteme in die Irre zu führen oder Fehlinformationen zu liefern, wodurch Fahrzeuge oder Flugzeuge potenziell vom Kurs abkommen oder falsche Standortdaten übermittelt werden. Im Gegensatz zum Jamming, das lediglich den Signalempfang behindert, täuscht Spoofing den Empfänger aktiv durch die Darstellung falscher Informationen als legitime Daten vor.
Sowohl Jamming als auch Spoofing stellen erhebliche Bedrohungen für die Integrität GNSS-abhängiger Systeme dar, was fortschrittliche Gegenmaßnahmen und robuste Navigationstechnologien erforderlich macht, um einen zuverlässigen Betrieb in umkämpften oder herausfordernden Umgebungen zu gewährleisten.
Was ist eine Nutzlast?
Unter Nutzlast versteht man jegliche Ausrüstung, jedes Gerät oder Material, das ein Fahrzeug (Drohne, Wasserfahrzeug …) mitführt, um über seine Grundfunktionen hinaus seinen vorgesehenen Zweck zu erfüllen. Die Nutzlast unterscheidet sich von den für den Betrieb des Fahrzeugs erforderlichen Komponenten wie Motoren, Akku und Rahmen.
Beispiele für Nutzlasten:
- Kameras: hochauflösende Kameras, Wärmebildkameras…
- Sensoren: LiDAR, hyperspektrale Sensoren, chemische Sensoren…
- Kommunikationsgeräte: Funkgeräte, Signalverstärker…
- Wissenschaftliche Instrumente: Wettersensoren, Luftprobenehmer…
- Sonstige Spezialausrüstung
Was ist eine Echtzeituhr?
Eine Echtzeituhr (RTC) ist ein elektronisches Gerät, das dazu dient, die aktuelle Uhrzeit und das aktuelle Datum auch im ausgeschalteten Zustand zu speichern. RTCs kommen häufig in Anwendungen zum Einsatz, die eine präzise Zeitmessung erfordern, und erfüllen dabei mehrere wichtige Funktionen.
Zunächst führen sie eine genaue Zählung von Sekunden, Minuten, Stunden, Tagen, Monaten und Jahren, wobei oft Schaltjahr- und Wochentagsberechnungen für langfristige Präzision integriert werden. RTCs arbeiten mit geringem Stromverbrauch und können mit Batteriepuffer betrieben werden, wodurch sie bei Ausfällen die Zeit weiterführen können. Sie liefern auch Zeitstempel für Dateneinträge und Protokolle, was eine genaue Dokumentation gewährleistet.
Zusätzlich können Echtzeituhren (RTCs) zeitgesteuerte Abläufe auslösen, sodass Systeme aus Energiesparmodi reaktiviert werden oder Aufgaben zu bestimmten Zeiten ausführen können. Sie spielen eine entscheidende Rolle bei der Synchronisierung mehrerer Geräte (z. B. GNSS/INS) und stellen sicher, dass diese harmonisch zusammenarbeiten.
RTCs sind ein wesentlicher Bestandteil verschiedener Geräte, von Computern über Industrieanlagen bis hin zu IoT-Geräten. Sie verbessern die Funktionalität und gewährleisten ein zuverlässiges Zeitmanagement in zahlreichen Anwendungen.
