Lernen Sie SAF2Nav kennen: unseren neuen ausfallsicheren Navigations-Stack
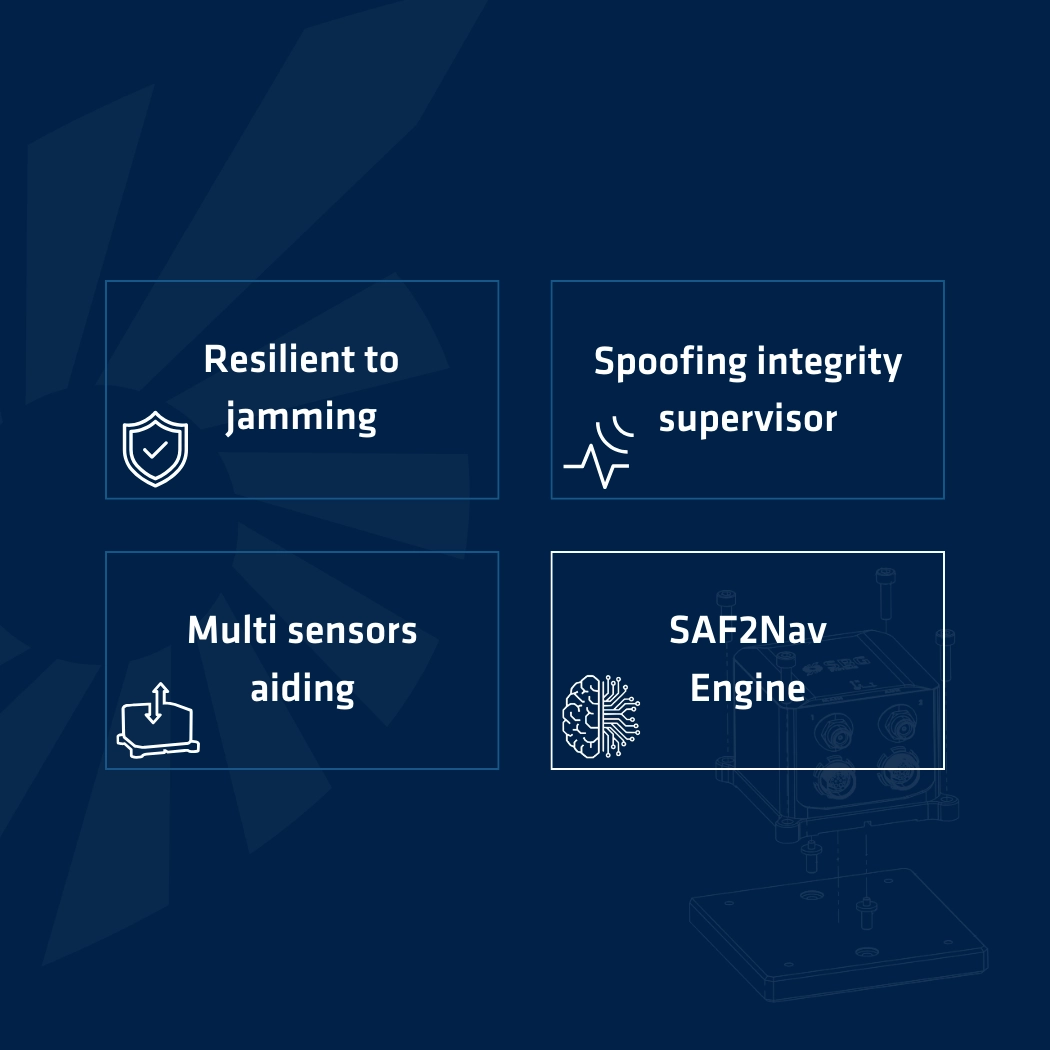
In einer Zeit, in der die Zuverlässigkeit von GNSS nicht mehr als selbstverständlich angesehen werden kann, setzt SAF2Nav einen neuen Standard für robuste Navigation. Dieser von SBG Systems entwickelte Navigations-Stack geht über die Grenzen der traditionellen Inertialtechnik hinaus, indem er mehrere Datenquellen zusammenführt, um eine kontinuierliche, vertrauenswürdige Positionierung zu ermöglichen – selbst in den anspruchsvollsten Umgebungen mit Störsendern und Spoofing.
Basierend auf fast zwei Jahrzehnten Erfahrung in der Sensorfusion kombiniert SAF2Nav ein modulares Plug-and-Play-Integrationsframework mit einer fortschrittlichen zweistufigen Integritäts-Fusions-Engine. Gemeinsam ermöglichen sie eine nahtlose Integration von Drittanbietern und gewährleisten gleichzeitig eine automatische Ausreißerbereinigung, eine kontinuierliche Integritätsüberwachung sowie eine zuverlässige Leistung unter Land-, Luft- und Meeresbedingungen.
SAF2Nav spiegelt unser kontinuierliches Engagement wider, Navigation zu bieten, auf die Sie vertrauen können – heute und in Zukunft. Diese Funktion ist ab sofort durch ein einfaches Firmware-Update für Systeme der Ellipse Series (Version 3.3) und für Ekinox-, Apogee-, Quanta- und Navsight-Produkte (Version 6.0) verfügbar.
GNSS und seine Fehlerquellen
Entdecken Sie die Grundlagen von GNSS und deren Genauigkeiten. Erfahren Sie mehr über Trilateration, Signalmessungen, Fehlerquellen und Techniken für die präzise Positionierung.
Den vollständigen Artikel lesen
Differenzielle Korrekturen von DGPS bis PPK
Erfahren Sie, wie fortschrittliche GNSS-Korrekturtechnologien wie DGNSS, SBAS, RTK und PPK die Positionierungsgenauigkeit auf Zentimeter уровень verbessern.
Den vollständigen Artikel lesen
Auflösung von Mehrdeutigkeiten bei der Präzisionspunktpositionierung (PPP)
Erfahren Sie mehr über die Mehrdeutigkeitsauflösung bei Precise Point Positioning (PPP) und wie Sie mit GNSS zentimetergenaue Resultate erzielen können, ohne auf lokale Referenzstationen oder eine dichte Bodeninfrastruktur angewiesen zu sein.
Den vollständigen Artikel lesen
Auswirkungen atmosphärischer Fehler auf RTK und PPK
Erfahren Sie, wie unsere Ionoshield-Technologie die Auswirkungen der Ionosphäre auf RTK- und PPK-Korrekturen abmildern kann.
Den vollständigen Artikel lesen
Einführung in die MEMS-Technologie
Entdecken Sie die Grundlagen der MEMS-Technologie. Erfahren Sie mehr über Sensor-Klassen, Messbereiche, Umgang mit Vibrationen und Techniken für die präzise Positionierung.
Den vollständigen Artikel lesen
Wissenschaftliche Artikel
Wir führen zahlreiche Forschungsprojekte durch, um innovative und effiziente Produkte zu entwickeln.
Um zuverlässige und leistungsstarke Lösungen zu entwickeln und zu fertigen, sind fortschrittliche Forschung und der Austausch wissenschaftlicher Daten mit Fachkollegen unerlässlich. Aus diesem Grund halten wir regelmäßig Vorträge auf Fachveranstaltungen und teilen unser Wissen durch wissenschaftliche Publikationen.
Nachfolgend finden Sie einige unserer neuesten Veröffentlichungen, die wir auf Veranstaltungen wie ION GNSS, Inertial Sensors and Systems usw. vorgestellt haben.
