高精度加速度计和陀螺仪
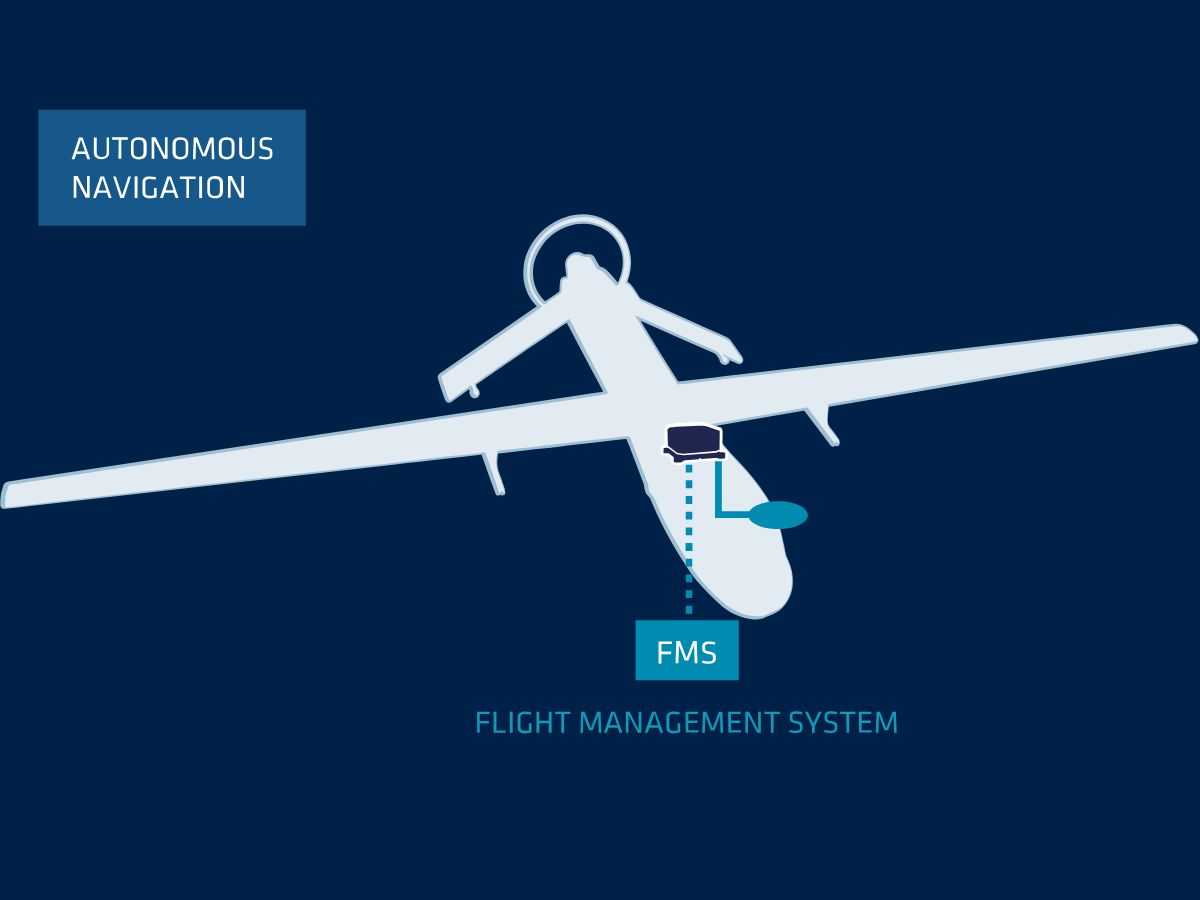
惯性系统在防御设备和车辆(例如,无人驾驶飞行器)中作为主要和辅助导航辅助设备发挥着关键作用,与 GNSS、磁力计、空中数据和其他辅助传感器协同工作。这些系统提供连续的实时导航数据,这对于避碰、路径规划和情境感知至关重要。此外,INS 增强了车辆的自主性,使车辆能够在战场上更加独立地运行。
我们单独校准的惯性系统采用先进的 MEMS 技术加速度计和陀螺仪,为 PNT 解决方案带来了卓越的弹性和可靠性。通过复杂的传感器融合算法结合来自这些传感器的数据,高精度 INS 解决方案可以检测运动变化,同时通过自适应陷波滤波和 RAIM 提供干扰和欺骗缓解。
这种传感器融合实现了精确的导航数据,在较长时间内,航位推算漂移误差限制在行驶距离的 0.5% 到 2% 以内。
易于集成的 OEM 和盒式解决方案
我们的惯性传感器通过包括 Binary、NMEA 和 RESTful 接口在内的灵活 API 无缝集成到所有类型的无人机中。与 Pixhawk 和 Ardupilot 等热门自动驾驶系统的直接兼容性使我们的 INS 能够轻松安装,无需进行重大调整且工作量极少。
这种适应性通过多种集成选项确保了快速部署,在保持导航精度的同时减少了停机时间并降低了运营成本。凭借我们的可扩展解决方案,国防力量可以确保其整个舰队受益于增强的导航能力,在不 disrupting(注:此处按惯例译为“不干扰”)无人机配置或需要复杂改装的情况下支持任务关键型操作。
我们由 70 家分销商组成的全球网络确保了对国防应用的全球支持。
适用于无人机导航的解决方案
我们的传感器在运动和输出之间提供极低的延迟。 它们经过精心设计,具有信号调理和FIR滤波功能,可在提供高带宽的同时保护测量免受振动的影响。
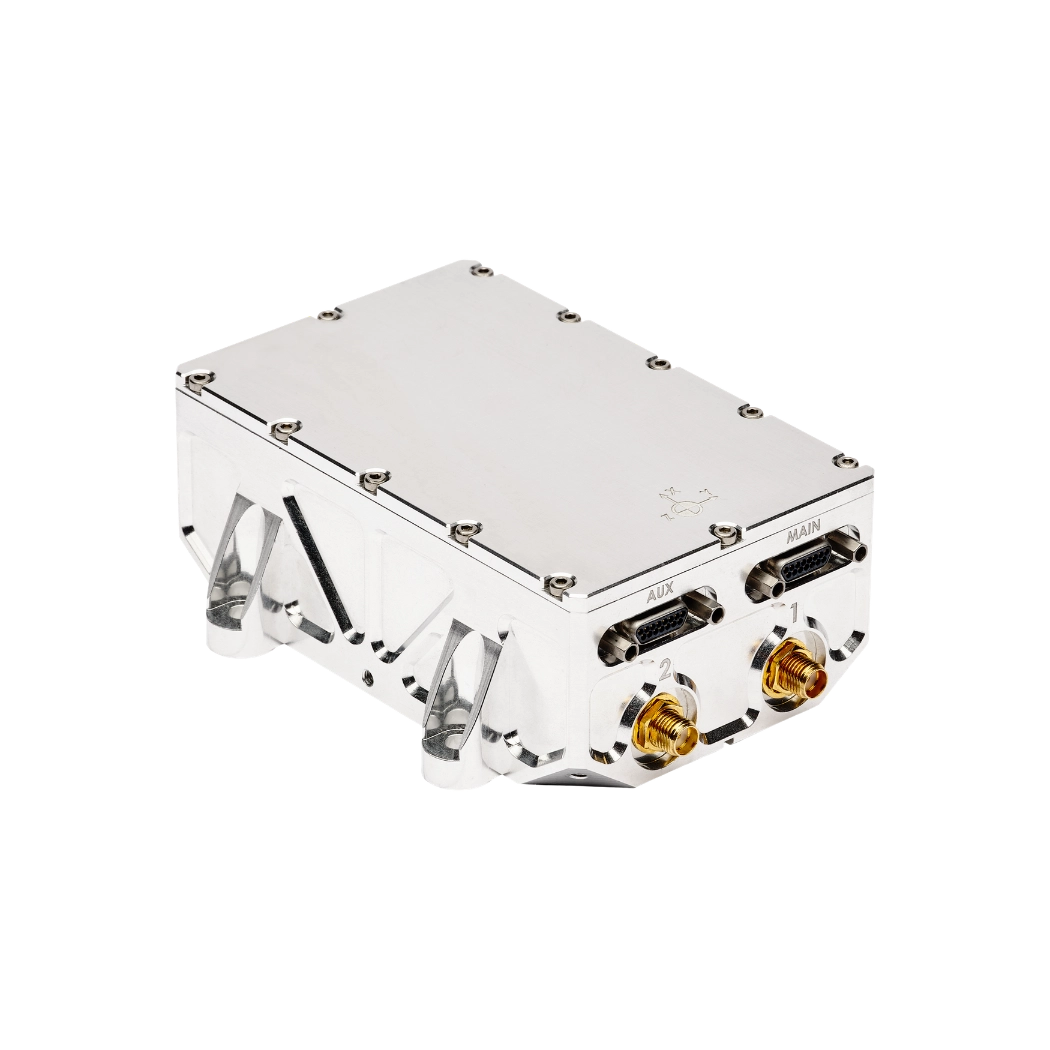
Stellar-40

Ellipse-D
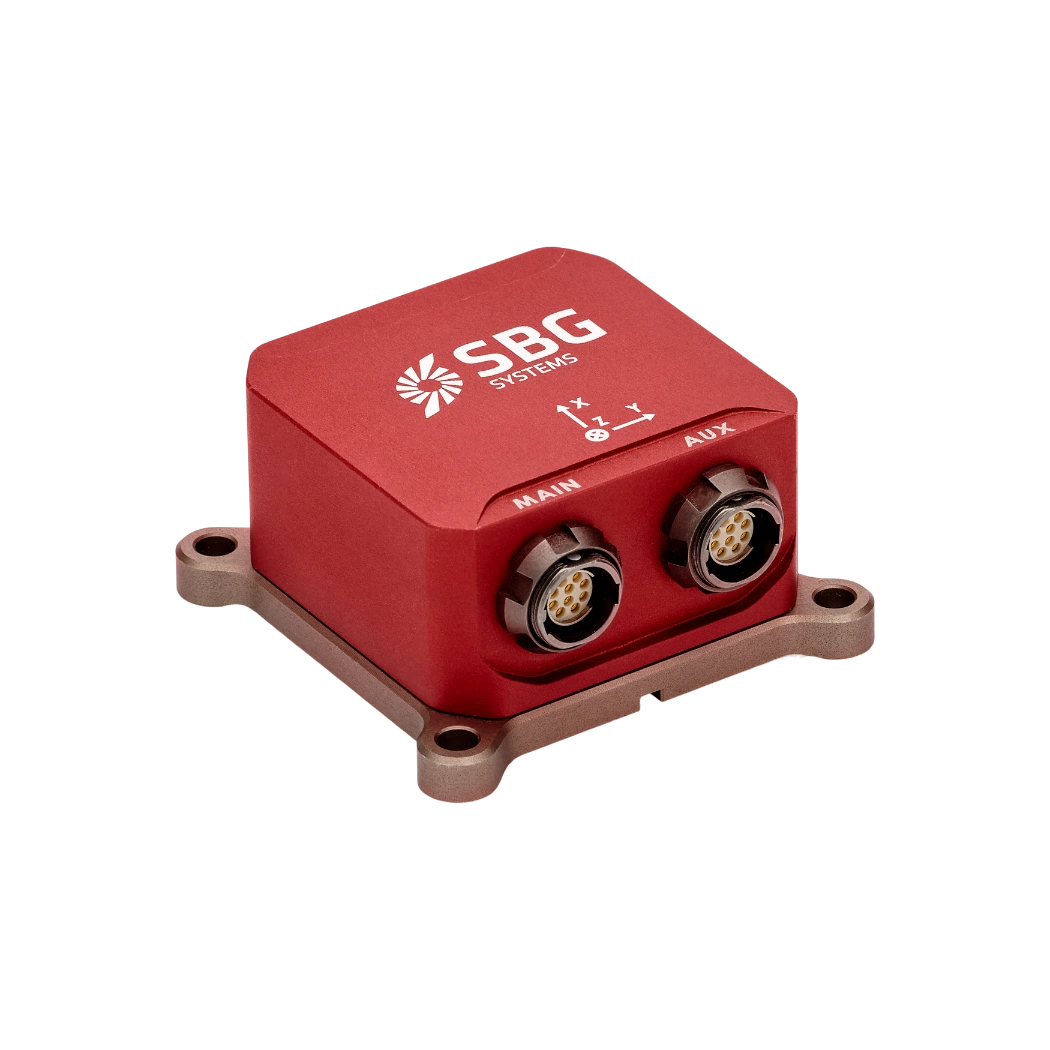
Ellipse-E
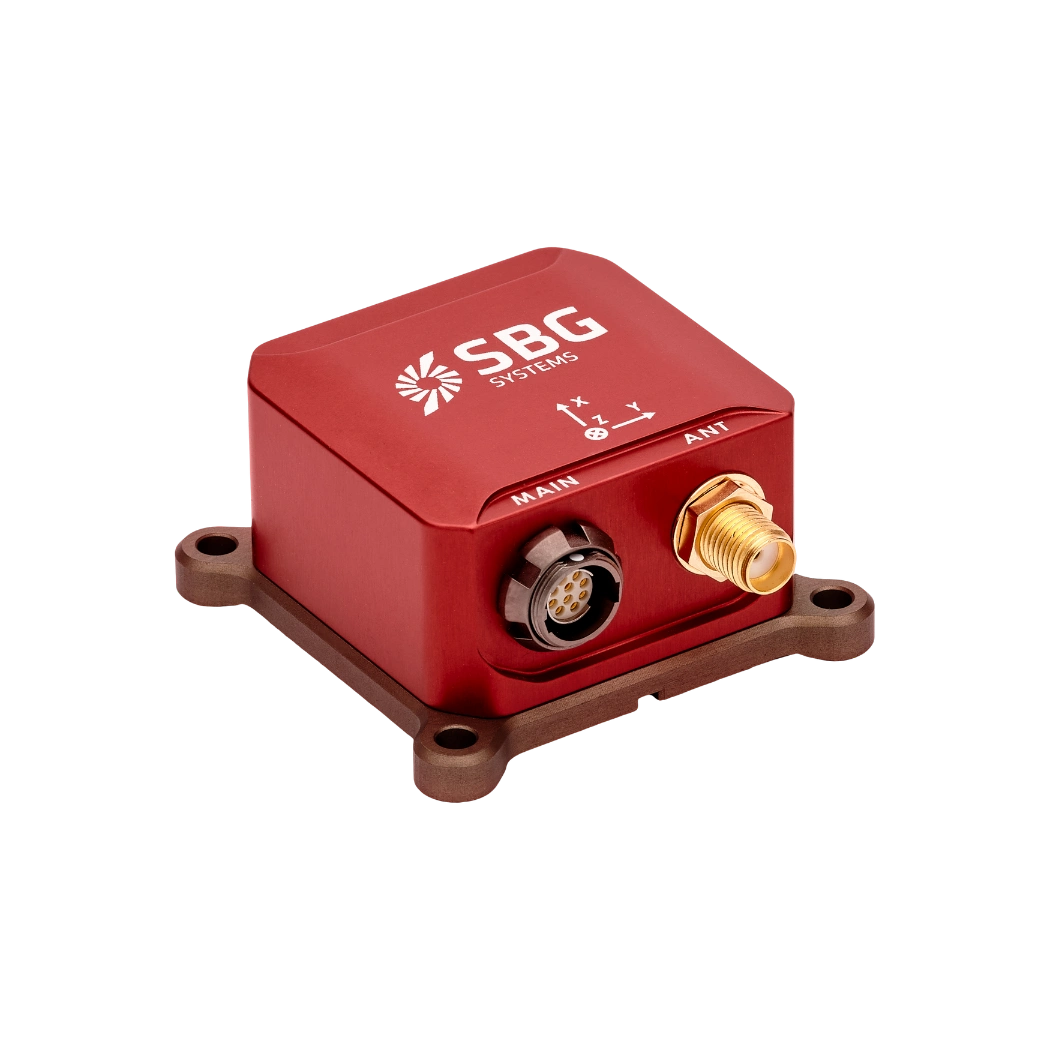
Ellipse-N
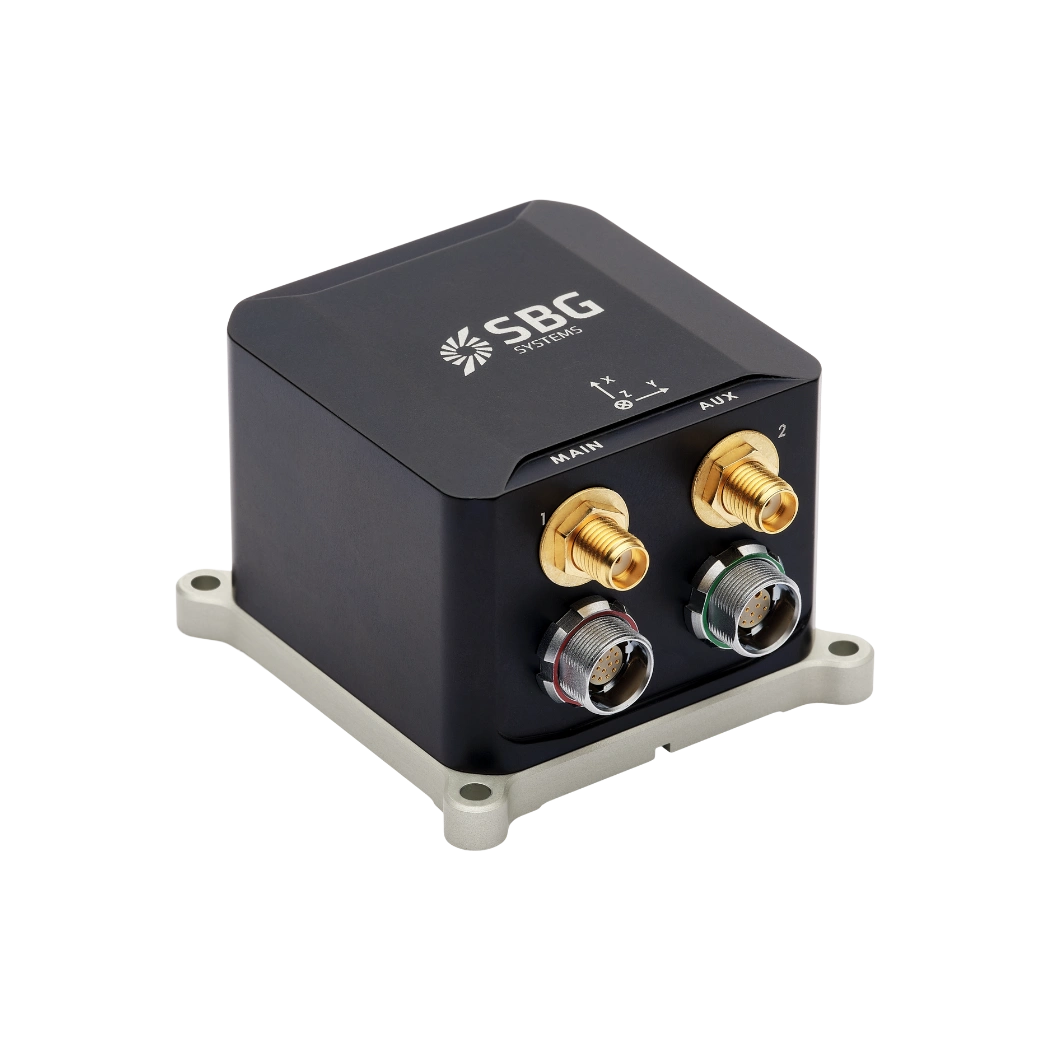
Ekinox Micro

Quanta Plus

Quanta Extra
国防应用手册
将我们的产品手册直接发送到您的收件箱!
案例分析
探索 SBG Systems 的 UAV 惯性解决方案背后的成功案例。了解我们的尖端导航系统如何改变了无人飞行器在各个行业的运营,从精准农业到国防。
每个案例研究都突出了实际应用,在这些应用中,我们先进的惯性传感器和 GNSS 技术提供了无与伦比的精度、可靠性和性能。
他们在谈论我们
了解我们的惯性解决方案如何提升我们客户的运营并提高他们的生产力。
探索自主车辆的其他国防应用
了解惯性导航系统如何在广泛的国防应用中提升自动驾驶车辆的性能。从无人地面系统到自动驾驶车队和侦察平台,我们的解决方案可提供任务成功所需的精准定位、姿态控制和可靠性——即使在GNSS 被阻断的环境中也是如此。
您有疑问吗?
欢迎访问我们的常见问题解答部分!在这里,您可以找到关于 UAV 无人飞行器导航的最常见问题的答案。如果您找不到您要找的内容,请随时直接与我们联系!
在国防 UAV 中,有哪些可能的 INS 集成方式?
我们的解决方案非常适合与各种类型的国防无人机集成,从而为不同的运营需求提供多功能性和适应性。 我们的运动和导航传感器为您的系统带来战术传感,而不会影响 SWaP-C! 它们特别适合集成商使用。
对于依赖 GNSS 的无人机,我们的双天线 GNSS 接收器可提供卓越的精度。这有利于地面导航,并有助于在空中和地面导航之间进行过渡。此外,所有传感器都支持各种通信协议,例如 RS-232、CAN 和以太网,从而可以与无人机系统无缝集成。
最后,还可以集成外部定位解决方案,例如 DVL 或其他导航辅助设备,以提供精确的横摇、纵倾、航向和高度数据。这增强了在 GNSS 信号可能较弱或不可用的环境中的导航。
我们如何确保无人机军事应用中的传感器质量标准?
在 SBG Systems,为了确保我们的惯性测量单元 (IMU) 达到最高的质量标准,我们采用了一丝不苟的流程。 我们首先优化选择高端 MEMS 组件,重点关注符合我们严格质量要求的可靠加速度计和陀螺仪。 我们的 IMU 封装在坚固的外壳中,旨在承受振动和环境条件,从而保证耐用性和性能。
我们的自动化校准过程涉及一个双轴转台,并解决 -40°C 至 85°C 的温度范围。此校准可补偿各种因素,包括加速度计和陀螺仪中的偏差、交叉轴效应、未对准、比例因子和非线性,从而确保在所有天气条件下的一致性能。
我们的认证过程还包括严格的内部筛选,以确保只有符合我们规格的传感器才能继续投入生产。 每个 IMU 都附带详细的校准报告,并提供两年保修。 这种严谨的方法可确保长期的高质量、可靠性和一致的性能,从而为国防和其他关键应用提供卓越的 IMU。
我们还进行全面的环境和耐久性测试,以确保可靠性。我们的一些传感器符合多项MIL-STD标准,保证了抗冲击、振动和极端环境的能力。
如何在无人机 (UAV) 作业中控制输出延迟?
在无人机 (UAV) 操作中控制输出延迟对于确保快速响应的性能、精确的导航和有效的通信至关重要,尤其是在国防或任务关键型应用中。
输出延迟是实时控制应用中的一个重要方面,较高的输出延迟可能会降低控制回路的性能。我们的 INS 嵌入式软件旨在最大限度地减少输出延迟:一旦传感器数据被采样,扩展卡尔曼滤波器 (EKF) 在生成输出之前会执行小型且恒定时间的计算。通常,观察到的输出延迟小于一毫秒。
如果要获得总延迟,则应将处理延迟添加到数据传输延迟中。此传输延迟因接口而异。例如,在 115200 bps 的 UART 接口上发送的 50 字节消息将花费 4 毫秒才能完成传输。考虑更高的波特率以最大限度地减少输出延迟。
什么是 PNT?
PNT 代表定位、导航和授时——这三个基本支柱支持任何现代导航或协调系统,无论是在航空航天、国防、海事、自动驾驶车辆还是关键基础设施中。
以下是一个清晰的细分:
1. 定位
这回答了问题:“我在哪里?”
它提供精确的地理坐标(纬度、经度、海拔)。通常来自 GNSS(GPS、Galileo、GLONASS、BeiDou)或 GNSS 不可用时的 INS。
对跟踪、制导、测绘和态势感知至关重要。
2. 导航
这回答了:“我如何从 A 点移动到 B 点?”
它涉及确定方向、速度和轨迹,以安全高效地到达目的地。包括速度、航向和姿态(横摇、纵倾、偏航)。
通常使用 IMU/INS、传感器融合算法、里程计或基于 GNSS 的导航来实现。
3. 定时
这回答了:“现在几点,精确到什么程度?”
准确、同步的时间对于系统和信号的协调至关重要。高精度计时是通信网络、军事系统、电网和 GNSS 本身的基础。
即使是微秒级的误差也可能导致通信、数据链路或地理定位失败。
为什么 PNT 很重要?
PNT 是每个现代自主或制导系统的核心——无论是导弹、无人机、车辆、USV、AUV 还是甚至是蜂窝网络。当 GNSS 性能下降或受限时,惯性系统 (IMU/INS) 将成为弹性 PNT 的支柱。
什么是惯性测量单元?
惯性测量单元 (IMU) 是一种复杂的设备,用于测量和报告物体的比力、角速度,有时还包括磁场方向。IMU 是各种应用中的关键组件,包括导航、机器人技术和运动跟踪。以下是其主要特性和功能的详细介绍:
- 加速度计: 测量沿一个或多个轴的线性加速度。它们提供关于物体加速或减速速度的数据,并且可以检测运动或位置的变化。
- 陀螺仪:测量角速度,即绕特定轴的旋转速率。陀螺仪有助于确定姿态变化,使设备能够保持其相对于参考系的位置。
- 磁力计(可选):一些 IMU 包含磁力计,用于测量磁场的强度和方向。这些数据可以帮助确定设备相对于地球磁场的姿态,从而增强导航精度。
IMU提供关于物体运动的连续数据,从而可以实时跟踪其位置和方向。此信息对于无人机、车辆和机器人等应用至关重要。
在相机云台或无人机(UAV)等应用中,IMU通过补偿不必要的运动或振动来帮助稳定运动,从而实现更平稳的操作。
航空中的航位推算是什么?
航空领域的航位推算是一种传统的导航方法,通过使用测量或假设的参数(例如航向、空速、时间和风等环境因素)向前推算其上次已知位置,来估计飞机当前的飞行位置。
与依赖外部参考(如无线电信标、GNSS 卫星或视觉地标)不同,推算导航使用飞机自身的运动信息来计算其相对于起点的当前位置。飞行员或机载导航系统从已知的固定点开始,然后在给定的时间间隔内应用飞机的真实航向和真实空速来计算新的估计位置。
然而,由于飞机在受风影响的气团中移动,因此计算必须包含风向和风速;否则,计算出的轨迹将偏离实际飞行路径。
在现代航空中,惯性导航系统通过使用加速度计和陀螺仪测量线性加速度和旋转速率,并持续积分这些测量值来估计速度、姿态和位置,从而增强了推算导航能力。尽管这种惯性推算导航显著提高了对外部信号的独立性,但由于传感器偏差和噪声,它仍然会随着时间积累误差。因此,基于INS的推算导航通常与 GNSS 或其他辅助源结合使用,以限制漂移并保持长期精度。
尽管存在这些限制,但在 GNSS 信号中断、无线电静默任务或外部参考不可靠或受限的环境中,航位推算对于确保持续导航仍然至关重要。
用于自主无人机和国防领域的惯性导航系统
用于自主无人机和国防领域的惯性导航系统
当GNSS 信号丢失、质量下降或遭到干扰时,自主无人机和防御平台必须保持稳定的导航。在这种情况下,惯性导航系统能够持续测量运动和姿态,而无需完全依赖外部定位信号。
惯性导航系统将陀螺仪和加速度计与导航算法相结合,以估算姿态、速度和位置。当GNSS 仍可使用时,传感器融合可利用其来抑制惯性漂移。当GNSS 不可用时,系统将通过惯性测量和推算导航继续进行导航。
1 – 在无法使用GPS的环境中导航
现代无人机可能会因信号阻挡、干扰或蓄意干扰而面临GNSS-denied(无卫星可用)的情况。因此,自主平台需要能够在不依赖持续卫星定位的情况下,仍能持续提供运动和姿态信息的导航技术。
INS 用于测量车辆的角运动和线性加速度。随后,导航处理器将这些测量数据进行整合,以估算车辆的姿态、速度和位置。该过程提供了一种无需外部位置信号的推算导航方式。
对于无人机而言,该功能可在GNSS 无法使用时确保飞行控制的连续性。当其他导航源无法使用时,INS 仍可继续向飞行控制系统提供姿态和运动数据。
同样的原则也适用于在受对抗环境中运行的无人系统。惯性导航使自主平台在 GPS 或其他外部信号不可用时仍能保持导航。此外,GNSS 辅助 INS 架构将惯性测量与外部参考相结合,以限制累积的导航误差。
然而,INS 并不能消除导航漂移。在积分过程中,微小的传感器误差会不断累积,因此当系统在没有外部校正的情况下运行时,位置不确定度通常会增加。因此,对于需要在长期GNSS-denied条件下运行的任务而言,传感器的质量就显得尤为重要。
这解释了为什么工程师会根据预期的任务环境来评估惯性传感器的性能。陀螺仪的偏置稳定性、加速度计的偏置、测量噪声、更新率、振动、温度以及机械集成等因素都会影响导航性能。
2 – 为自主任务选择导航传感器
选择惯性传感器应以任务要求为出发点,而非仅依据传感器类别。自主无人机、制导系统及其他平台在精度、尺寸、重量和功耗(SWaP)、动态性能、抗振动能力以及与GNSS 的集成方面,可能提出截然不同的要求。
惯性测量单元(IMU )通过陀螺仪和加速度计提供基础的惯性测量数据。姿态处理单元(AHRS )对这些测量数据进行处理,以提供姿态信息。惯性导航单元(INS )将惯性测量数据与导航处理相结合,并根据系统架构的不同,整合外部辅助数据(例如GNSS )。
传感器等级也会影响在GNSS 中断期间导航误差的累积速度。性能更高的惯性传感器通常具有更低的偏移不稳定性和测量噪声。然而,工程师必须在这些特性与尺寸、重量、功耗、成本以及集成要求之间取得平衡。
我们的MEMS惯性测量单元(IMU)非常适合用于制导、导航和平台稳定等应用,包括制导火箭、滑翔炸弹和弹丸。
集成同样至关重要。传感器必须以适当的速度提供数据,并与平台的飞行计算机、导航软件及其他传感器进行有效通信。机械安装方式也会影响性能,因为振动和结构动力学可能会引入额外的测量误差。
因此,对于自主无人机任务,工程师应评估:
- 用于长期惯性性能的陀螺仪偏置稳定性。
- 加速度计在速度和位置估计方面的性能。
- 短期导航稳定性的测量噪声。
- 响应式控制环路的更新率和延迟。
- 高动态机身的振动抑制。
- 在整个工作范围内的工作温度性能。
- 为集成到现有平台空间中而进行的SWaP。
- GNSS 在卫星辅助仍可用的情况下进行集成。
- 用于与车辆架构集成的接口和软件。
当任务要求在GNSS 中断期间保持导航连续性时,传感器等级之间的区别就显得尤为重要。紧凑型MEMS系统适用于受SWaP限制的平台,而高性能战术系统则能为要求严苛的应用提供更优的惯性稳定性。
3 – 用于超视距(BVLOS)和情报、监视与侦察(ISR)任务的高精度INS
超视距(BVLOS)以及情报、监视与侦察(ISR)任务对导航系统提出了更高要求。这些平台可在广阔区域内执行任务,并在长时间飞行过程中需要稳定的姿态和导航数据。
INS 必须支持飞机的飞行控制架构,同时向有效载荷和任务系统提供一致的导航信息。这一要求使得传感器集成成为整体导航架构的重要组成部分。
战术级INS 可将高性能惯性传感器与GNSS 辅助信号及嵌入式导航算法相结合。当GNSS 可用时,导航滤波器可利用卫星测量数据来抑制惯性漂移。在GNSS 信号中断期间,系统可继续使用惯性测量数据,直至外部辅助信号恢复可用。
所需的传感器等级取决于任务时长、平台动态特性、预期停机时长以及可接受的导航误差。因此,工程师在选择IMU 或INS 之前,应先确定这些参数。
SBG Systems 该公司开发用于需要精确姿态、运动和导航数据的应用场景的惯性导航传感器。其产品系列包括惯性测量单元(IMU)、AHRS/MRU,以及面向自主和高要求平台的、基于GNSS 的INS 解决方案。
对于自主无人机和国防应用而言,目标并非仅仅是选择一款规格较高的惯性传感器。相反,工程师必须将传感器的性能、集成度以及环境特性与完整的导航架构相匹配。
最终设计出的导航系统是围绕任务的实际约束条件而构建的,这些约束条件包括GNSS 的可用性、动力学特性、振动、SWaP以及所需的导航精度。
要点总结
- INS 在GNSS 不可用时,可提供连续的运动和姿态测量数据。
- 借助推算导航,自主平台可在GNSS 服务中断期间继续导航。
- 惯性误差会随着时间的推移而累积,因此在长时间停机期间,传感器的性能至关重要。
- 陀螺仪的偏置稳定性和测量噪声对惯性导航性能有着显著影响。
- 传感器集成、振动、温度、SWaP 以及接口也会影响系统级性能。
- 当任务要求超出传统导航传感器的能力范围时,战术级INS 可支持要求严苛的自主应用。