


Baudrate
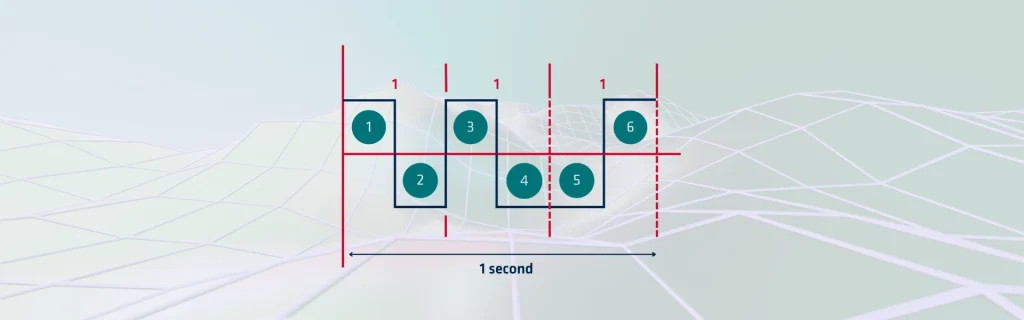
Die Baudrate definiert die Anzahl der Signaländerungen, die pro Sekunde in einem Kommunikationskanal übertragen werden. Sie misst die Kommunikationsgeschwindigkeit in Symbolen anstelle von reinen Bits. Viele digitale Systeme setzen die Baudrate mit Bits pro Sekunde gleich, was jedoch nur dann zutrifft, wenn jedes Symbol ein Bit trägt.
Moderne Modulationsverfahren kodieren oft mehrere Bits pro Symbol, sodass die Bitrate die Baudrate übersteigen kann. In eingebetteten Systemen und Trägheitssensoren bezieht sie sich gewöhnlich auf die Geschwindigkeit des Datenaustauschs über eine serielle Leitung.
Anforderungen an den Datendurchsatz
Eine leistungsstarke MEMS-Inertialmesseinheit (IMU) kann Hunderte von Abtastwerten pro Sekunde erzeugen. Jede Abtastung kann Messwerte von drei Gyroskopen, drei Beschleunigungsmessern und möglicherweise einem Magnetometer oder Barometer enthalten. Je nach Auflösung (z. B. 16-Bit- oder 32-Bit-Ganzzahlen) kann ein einzelner Datensatz leicht mehrere Dutzend Bytes erreichen.
Betrachten Sie zum Beispiel eine IMU, die 100 Abtastwerte pro Sekunde ausgibt, wobei jede Abtastung 24 Bytes an Daten enthält. Dies entspricht:
100 Abtastwerte/s × 24 Bytes/Abtastung = 2.400 Bytes/s
Da jedes Byte typischerweise mit einem Start- und Stopp-Bit übertragen wird (insgesamt 10 Bits), beträgt die rohe Übertragungsrate etwa 24.000 Bits/s. In diesem Fall wäre eine Baudrate von 38.400 ausreichend.
Höhere Abtastraten oder zusätzliche Datenfelder (z. B. Temperatur, Status-Flags, Zeitstempel) erfordern jedoch höhere Baudraten. Viele professionelle IMUs unterstützen daher 115.200 Baud oder sogar 921.600 Baud, um eine ausreichende Bandbreite zu garantieren.
Überlegungen zur Latenz
In der Trägheitsnavigation ist die Latenz ebenso wichtig wie der Datendurchsatz. Navigationsalgorithmen – wie die Strapdown-Integration zur Lage- und Positionsschätzung – erfordern frische Daten in präzisen Intervallen. Ist die Baudrate zu niedrig, kommen die Sensorwerte möglicherweise zu spät an, was die Navigationsgenauigkeit beeinträchtigt.
Durch die Einstellung einer höheren Baudrate reduzieren Entwickler Kommunikationsverzögerungen und stellen sicher, dass jedes Sensor-Update nahezu in Echtzeit übermittelt wird. Dies ist insbesondere in Luft- und Raumfahrt-, Schifffahrts- und autonomen Fahrzeuganwendungen von entscheidender Bedeutung, da sich Navigationsfehler dort rasch akkumulieren können.
Zuverlässigkeit und Störsicherheit
Höhere Baudraten erhöhen die Geschwindigkeit, erhöhen jedoch auch die Anfälligkeit für Fehler durch elektromagnetische Interferenzen, Kabelimpedanz und Erdungsprobleme. In rauen Umgebungen wie Schwerlastmaschinen oder militärischen Plattformen wählen Ingenieure häufig konservative Baudraten. Dieser Ansatz maximiert die Robustheit und gewährleistet eine stabile Kommunikation unter anspruchsvollen Betriebsbedingungen.
Einige Trägersysteme bieten konfigurierbare Baudraten, sodass Integratoren die Kommunikationsgeschwindigkeit je nach Systemarchitektur und Umgebungsbeschränkungen anpassen können.
Anwendungen der Baudrate
Die Baudrate ist weit mehr als nur eine Zahl in einem Konfigurationsmenü – sie ist ein entscheidender Faktor für eine zuverlässige Kommunikation zwischen elektronischen Geräten (UART). Im Bereich von Inertialsensoren und Navigationssystemen beeinflusst sie direkt den Datendurchsatz, die Latenz und die Robustheit.
Die Auswahl der richtigen Baudrate erfordert das Ausbalancieren der Systemanforderungen: Ist sie zu niedrig, kann es zu einem Datenengpass kommen; ist sie zu hoch, kann die Übertragung unter Fehlern leiden. Da Inertialsensoren immer ausgefeilter werden und Anwendungen eine höhere Präzision fordern, bleibt die Fähigkeit zur Optimierung der Baudraten-Einstellungen eine essenzielle Kompetenz für Ingenieure und Systemintegratoren.
Kurz gesagt: Ob Sie eine kompakte MEMS IMU in einer Drohne oder ein INS der taktischen Klasse in einem Flugzeug integrieren – die Beachtung der Baudrate stellt sicher, dass Ihre Navigationsdaten fließend, präzise und zuverlässig fließen und Ihr System auf Kurs halten.
