


EKF – Erweiterter Kalman-Filter

Das Extended Kalman Filter (EKF) ist ein leistungsstarkes Werkzeug in Navigations- und Steuerungssystemen zur Schätzung des Zustands eines sich über die Zeit entwickelnden Systems. Es ist eine Erweiterung des Kalman-Filters für nichtlineare Systeme und daher von entscheidender Bedeutung für Anwendungen, in denen die Beziehung zwischen Variablen nicht linear ist.
Dieser leistungsstarke Algorithmus wird verwendet, um den Zustand eines dynamischen Systems auf der Grundlage verrauschter Sensormessungen zu schätzen. Er baut auf dem Standard-Kalman-Filter auf, indem er nichtlineare Systeme berücksichtigt, die in realen Navigationsszenarien häufig vorkommen. Während das herkömmliche Kalman-Filter lineare Dynamik und gaußsches Rauschen voraussetzt, überwindet das EKF diese Einschränkungen durch Linearisierung des nichtlinearen Systems um die aktuelle Schätzung herum. Dadurch kann es in komplexeren, realen Umgebungen effektiv arbeiten.
Grundprinzip des erweiterten Kalman-Filters
Im Kern aktualisiert der EKF kontinuierlich einen Zustandsvektor – eine Reihe von Variablen, die den aktuellen Zustand des Systems beschreiben, wie beispielsweise Position, Geschwindigkeit und Ausrichtung im Navigationskontext. Er stützt sich auf ein Prozessmodell, um die zeitliche Entwicklung des Zustands unter Berücksichtigung der Systemdynamik und der Steuerungsbefehle vorherzusagen. Gleichzeitig verknüpft das Messmodell eingehende Sensordaten mit dem geschätzten Zustand, und eine Kovarianzmatrix repräsentiert die Unsicherheit sowohl bei den Vorhersagen als auch bei den Beobachtungen, wodurch der EKF dabei unterstützt wird, das Vertrauen zwischen Modellschätzungen und Sensoreingaben auszugleichen.
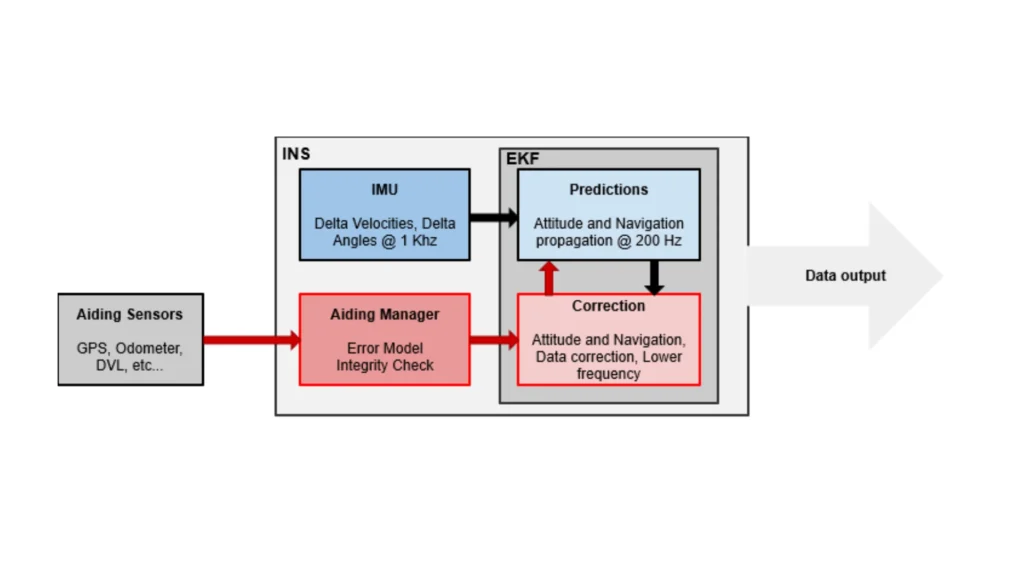
Der Filter arbeitet in zwei Hauptphasen: Prädiktion und Update. Während der Prädiktionsphase nutzt er das Prozessmodell, um den nächsten Zustand vorherzusagen und die damit verbundene Unsicherheit durch Aktualisierung der Kovarianzmatrix zu prognostizieren. Um Nichtlinearitäten zu handhaben, linearisiert der EKF sowohl das Prozess- als auch das Messmodell mithilfe von Jacobi-Matrizen – mathematischen Darstellungen, die das Systemverhalten nahe der aktuellen Schätzung approximieren.
In der Update-Phase integriert der EKF neue Sensormessungen, um seine Prädiktion zu verfeinern. Er berechnet den Kalman-Gain, der festlegt, wie stark die neuen Messungen gegenüber dem vorhergesagten Zustand gewichtet werden sollen. Dieser Gain ermöglicht es dem EKF, die Zustandsschätzung entsprechend anzupassen und die Kovarianz zu aktualisieren, um die reduzierte Unsicherheit nach der Messung widerzuspiegeln.
Anwendung des EKF in modernen Anwendungen
Das EKF wird in modernen Navigationssystemen häufig eingesetzt, da es in der Lage ist, genaue Zustandsschätzungen bei Vorhandensein von Rauschen und Systemkomplexität zu liefern. So stützen sich beispielsweise Inertial Navigation Systems (INS) auf Beschleunigungssmeter und Gyroskope, die anfällig für Drift und Rauschen sind. Das EKF kombiniert Sensordaten, um stabile Schätzungen von Position, Geschwindigkeit und Orientierung für dynamische Plattformen zu liefern. Diese Schätzungen sind entscheidend für den zuverlässigen Betrieb von autonomen Fahrzeugen, Flugzeugen und anderen mobilen Systemen.
In der Robotik und bei autonomen Systemen ermöglicht das EKF eine robuste Lokalisierung und Kartierung. Roboter verwenden Sensoren wie LiDAR oder Kameras, um ihre Position zu bestimmen und Karten mithilfe eines Extended Kalman Filters (EKF) zu aktualisieren. Dies ermöglicht Echtzeit-Kartierung und -Lokalisierung und unterstützt den sicheren und autonomen Betrieb in unbekannten oder dynamischen Umgebungen.
In der Luft- und Raumfahrt sowie im Verteidigungsbereich spielt das EKF eine entscheidende Rolle in Führungs- und Verfolgungssystemen. Es ermöglicht Flugzeugen, Flugkörpern und Raumfahrzeugen, eine präzise Position und Flugbahn selbst unter nichtlinearen Bewegungsbedingungen beizubehalten. Das EKF arbeitet weiterhin zuverlässig, wenn es äußeren Störungen ausgesetzt ist, die andernfalls die Navigationsgenauigkeit beeinträchtigen könnten.
Die Technologie hinter dem EKF umfasst mehrere kritische Komponenten. Jacobimatrizen unterstützen den Linearisierungsprozess, während die Sensorfusion Daten aus mehreren Quellen integriert, um Ausfallsicherheit und Genauigkeit zu gewährleisten. Um den Echtzeitbetrieb zu unterstützen, ist das EKF auf effiziente Rechenalgorithmen für Matrixoperationen, Kovarianzaktualisierungen und Messintegration angewiesen.
Zusammenfassend lässt sich sagen, dass der Extended Kalman Filter (EKF) ein unverzichtbares Werkzeug in modernen Navigationssystemen ist. Durch die Erweiterung des Kalman-Filters zur Handhabung nichtlinearer Systeme erhalten Sie eine genaue und Echtzeit-Zustandsschätzung. Er unterstützt ein breites Spektrum von Anwendungen, darunter Robotik, Automotive ADAS, Luft- und Raumfahrt sowie Verteidigungssysteme. Die Beherrschung der Prinzipien und Technologien des EKF ist der Schlüssel zur Entwicklung hochleistungsfähiger Navigationslösungen in komplexen und dynamischen Umgebungen.
