


Haltung bei der Navigation
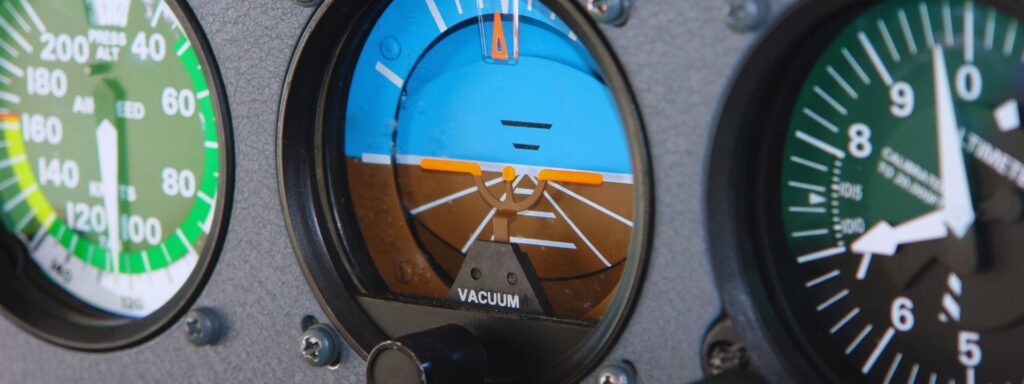
In der Navigation bezeichnet die Lage (Attitude) die Orientierung eines Fahrzeugs oder Objekts relativ zu einem festen Bezugssystem, das typischerweise durch drei Rotationsachsen definiert ist: Nicken (Pitch), Rollen (Roll) und Gieren (Yaw).
Diese Achsen beschreiben die angulare Position und Bewegung des Fahrzeugs im dreidimensionalen Raum. Das Nicksen bezeichnet die Neigung der Fahrzeugnase nach oben oder unten, das Rollen repräsentiert das seitliche Neigen des Fahrzeugs entlang seiner Längsachse, und Gieren bezeichnet die Drehung nach links oder rechts um seine Vertikalachse. Zusammen definieren diese Parameter, wie ein Fahrzeug in seiner Umgebung positioniert und manövriert wird.
Die Lage ist entscheidend für die Aufrechterhaltung der Stabilität, die Gewährleistung einer präzisen Steuerung und die Ermöglichung einer genauen Navigation in verschiedenen Bereichen. In der Luftfahrt hilft die Lage beispielsweise Piloten oder Autopilotsystemen dabei, den Horizontalflug beizubehalten, Kurven auszuführen und Turbulenzen auszugleichen.
Ähnlich stellt die Lagemessung und -regelung in der maritimen Navigation sicher, dass ein Schiff trotz der Herausforderungen durch Wellen und Strömungen aufrecht und auf Kurs bleibt.
Bei Raumfahrzeugen spielt die Lage eine kritische Rolle bei der Ausrichtung von Antennen, Solarpanelen oder wissenschaftlichen Instrumenten in die korrekte Richtung, insbesondere wenn keine externen visuellen Referenzen verfügbar sind.
Zur Messung und Steuerung der Lage werden Systeme wie Gyroskope, Beschleunigungsmesser und Magnetometer eingesetzt, die häufig in ein Inertial Navigation System (INS) integriert sind. Diese Systeme arbeiten mit externen Datenquellen wie GNSS oder Sternsensoren zusammen, um eine genaue Orientierung aufrechtzuerhalten.
Das Verständnis und die Handhabung der Lage sind besonders in dynamischen Umgebungen wichtig, in denen externe Kräfte wie Wind, Wellen oder Gravitationsanomalien die Trajektorie eines Fahrzeugs beeinflussen können.
Eine effektive Lageregelung sorgt daher für sicheres und effizientes Reisen und ermöglicht es Fahrzeugen, ihre Navigationsziele mit Präzision zu erreichen.
GNSS-Lagemessungen
GNSS-Lagemessungen liefern die Roll-, Nick- und Gierwinkel, welche die Ausrichtung eines Objekts im Raum beschreiben. Diese drei Komponenten sind essenziell, um die Lage des Objekts relativ zur Erdoberfläche oder einem Bezugssystem zu verstehen.
- Unter „Roll“ versteht man die Drehung um die Vorwärtsachse, die die Neigung des Objekts nach links und rechts beeinflusst.
- Nicken ist die Drehung um die Querachse, die die Auf- und Abwärtsneigung bestimmt.
- Die Gierbewegung ist die Drehung um die vertikale Achse, die die Blickrichtung des Objekts bestimmt.
Diese Lösungen kombinieren Daten von GNSS-Empfängern mit zusätzlichen Sensoren wie Beschleunigungsmessern und Gyroskopen, um hochgenaue und zuverlässige Lageinformationen zu liefern.
Dieser Ansatz ist besonders wertvoll in Umgebungen, in denen eine präzise Orientierung von entscheidender Bedeutung ist, wie etwa bei Navigationssystemen für Luftfahrzeuge, Wasserfahrzeuge und autonome Fahrzeuge. Durch die Integration dieser unterschiedlichen Sensoreingänge gewährleistet das System auch unter anspruchsvollen Bedingungen eine optimale Leistung.
Darstellungen von Einstellungen
Die Lage beschreibt die Ausrichtung oder Drehung eines Objekts relativ zu einem Bezugssystem, beispielsweise der Erdoberfläche. In der Navigation spielt die Lage jedoch eine entscheidende Rolle bei der Bestimmung der Bewegung eines Objekts im Raum. Dieses Konzept gilt für Flugzeuge, Drohnen, Schiffe und andere autonome Systeme. Darüber hinaus können Ingenieure die Lage auf verschiedene Weise mathematisch und visuell darstellen.
1 – Euler-Winkel (Roll, Nick, Gieren)
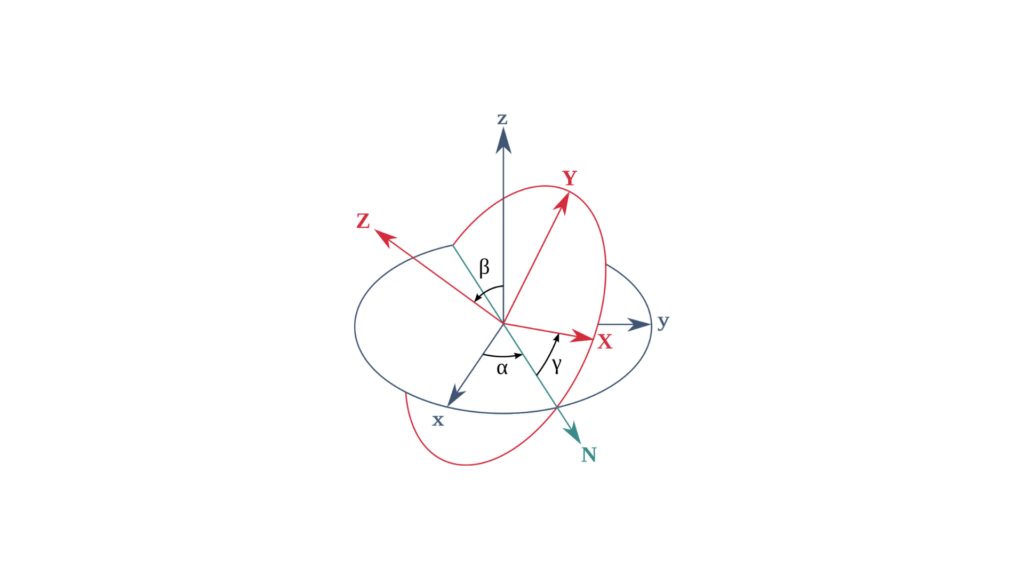
Eulerwinkel beschreiben die Ausrichtung eines Objekts anhand von drei Drehungen: Roll-, Nick- und Gierwinkel. Diese Winkel beschreiben Drehungen um drei Achsen in einer bestimmten Reihenfolge, zum Beispiel:
Roll (φ): Drehung um die Längsachse.
Pitch (θ): Drehung um die Querachse.
Yaw (ψ): Drehung um die Vertikalachse.
Mathematische Darstellung
Eulerwinkel lassen sich als 3×3-Rotationsmatrix darstellen, wobei gilt:
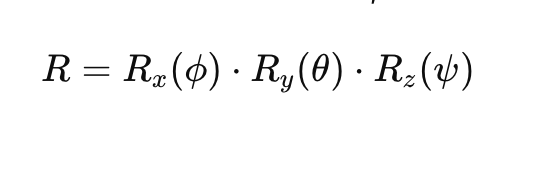
Hier:
- Rx(ϕ)R_x(\phi)Rx(ϕ) ist die Rotationsmatrix für die Rollbewegung.
- Ry(θ)R_y(\theta)Ry(θ) ist die Rotationsmatrix für die Nickbewegung.
- Rz(ψ) ist die Rotationsmatrix für die Gierbewegung.
Jede Rotationsmatrix wird wie folgt angegeben:
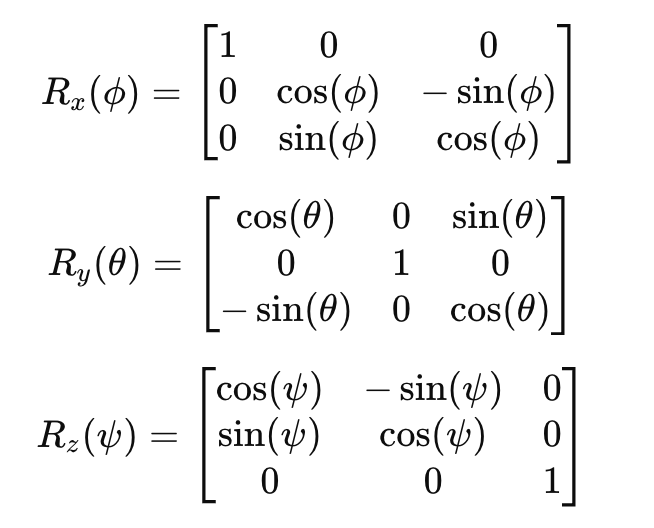
2 – Rotationsmatrizen
Rotationsmatrizen bieten eine alternative Möglichkeit, die Lage darzustellen. Bei dieser Methode beschreibt eine 3×3-Matrix die Ausrichtung eines Objekts im 3D-Raum relativ zu einem festen Koordinatensystem. Diese Matrizen sind orthogonal, was bedeutet, dass die Zeilen und Spalten Einheitsvektoren sind. Folglich ist die Inverse der Matrix einfach ihre Transponierte.
Mathematische Darstellung
Eine allgemeine Rotationsmatrix 𝑅 lässt sich wie folgt schreiben:
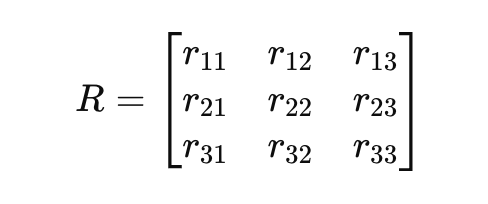
3 – Quaternionen
Quaternionen bieten eine kompaktere und numerisch stabilere Darstellung von Drehungen. Sie vermeiden Singularitäten und Gimbal-Lock-Probleme, die bei Eulerwinkeln auftreten können. Ein Quaternion 𝑞 ist ein vierdimensionaler Vektor:
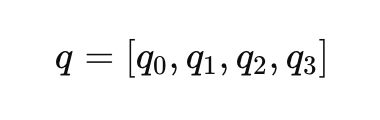
Dabei ist 𝑞0 der Skalaranteil und [𝑞1, 𝑞2, 𝑞3] die Vektorkomponenten. Die Quaternionendarstellung einer Drehung lässt sich wie folgt schreiben:
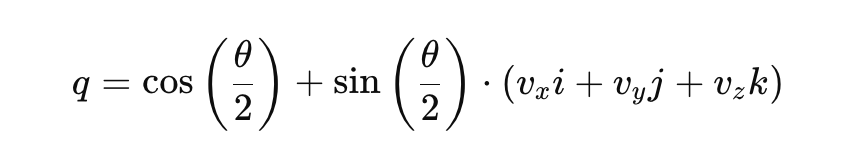
Hier:
- θ ist der Drehwinkel.
- [vx, vy, vz] ist der Einheitsvektor, der die Drehachse darstellt.
- i, j, k sind die elementaren Quaternion-Einheiten.
Vorteile von Quaternionen:
- Vermeidet Gimbal-Lock und Singularitäten.
- Recheneffizienter bei der Interpolation.
4 – Richtungskosinus-Matrizen (DCM)
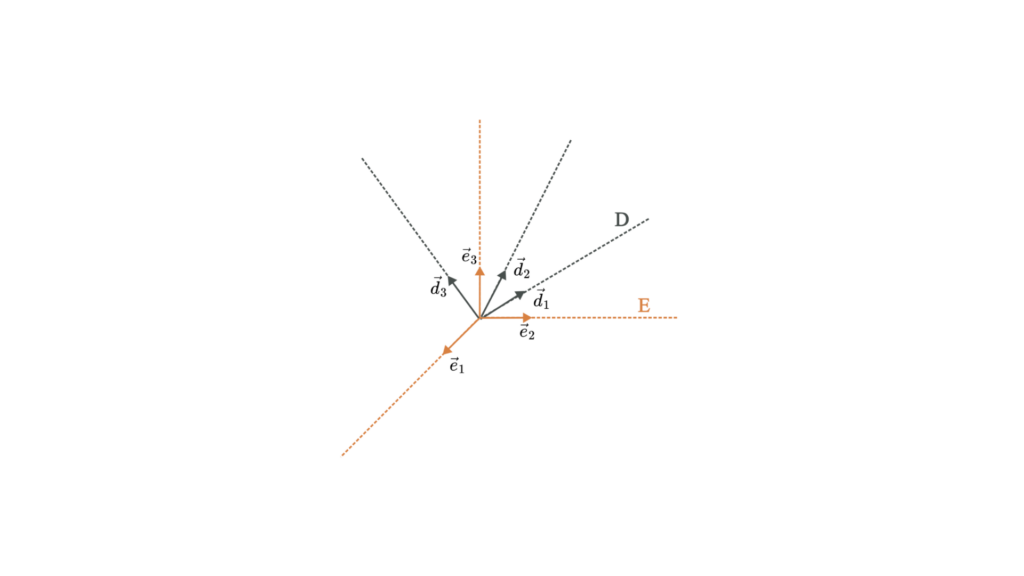
Eine Richtungskosinusmatrix ähnelt einer Rotationsmatrix und beschreibt ebenfalls die Ausrichtung eines Objekts. Die DCM setzt die Koordinaten eines Vektors in einem Koordinatensystem in die Koordinaten desselben Vektors in einem anderen Koordinatensystem um.
Mathematische Darstellung
Eine Richtungskosinusmatrix 𝐶 ist eine 3×3-Matrix, die die Beziehung zwischen zwei Koordinatensystemen definiert:
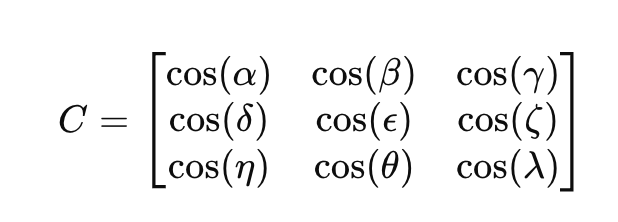
Dabei steht das Symbol cos (⋅) für den Kosinus des Winkels zwischen den Vektoren der beiden Koordinatensysteme.
