Wysokoprecyzyjne akcelerometry i żyroskopy
Systemy inercyjne odgrywają kluczową rolę jako podstawowe i pomocnicze systemy nawigacyjne w urządzeniach i pojazdach wojskowych (np. bezzałogowych statkach powietrznych), współpracując z GNSS, magnetometrami, danymi aerodynamicznymi i innymi czujnikami wspomagającymi. Systemy te zapewniają ciągłe dane nawigacyjne w czasie rzeczywistym, niezbędne do unikania kolizji, planowania ścieżki i orientacji sytuacyjnej. Dodatkowo, INS zwiększa autonomię pojazdu, umożliwiając mu bardziej niezależne działanie na polu walki.
Nasze indywidualnie kalibrowane systemy inercyjne z zaawansowanymi akcelerometrami i żyroskopami w technologii MEMS zapewniają wyjątkową odporność i niezawodność rozwiązania PNT. Dzięki łączeniu danych z tych czujników za pomocą zaawansowanych algorytmów fuzji wielosensorowej, wysokoprecyzyjne rozwiązania INS mogą wykrywać zmiany ruchu, zapewniając jednocześnie redukcję zakłóceń i spoofingu poprzez adaptacyjne filtrowanie wycinające i RAIM.
Taka fuzja czujników umożliwia precyzyjne dane nawigacyjne z błędem dryftu nawigacji inercyjnej ograniczonym do 0,5% do 2% przebytej odległości w dłuższych okresach czasu.
Solidna i zajmująca niewiele miejsca konstrukcja
Nasze systemy nawigacyjne to inercyjne jednostki pomiarowe (IMU) oparte na technologii MEMS, dostępne zarówno w wytrzymałych obudowach MIL-STD, jak i kompaktowych formatach OEM. Zaprojektowane i wyprodukowane we Francji, używamy materiałów wystarczająco solidnych, aby przetrwać ekstremalne warunki wojskowe, takie jak wstrząsy, silne wibracje, drastyczne zmiany temperatur i surowe klimaty.
Nasz niesamowity stosunek rozmiaru, wagi do wydajności czyni je idealnymi do bezzałogowych statków powietrznych (UAV) i amunicji krążącej, gdzie ograniczenia dotyczące ładunku użytecznego mają kluczowe znaczenie.
Niezawodność w tych środowiskach jest kluczowa, ponieważ awaria systemu mogłaby zagrozić powodzeniu misji. Przetestowane zgodnie z normami wojskowymi (MIL-STD 810), materiały te zapewniają, że krytyczne systemy nadal funkcjonują optymalnie, zapewniając jednocześnie alerty analizy częstotliwości oraz możliwości ominięcia hybrydyzacji czujników w celu zwiększenia odporności na wojnę elektroniczną.
Łatwe w integracji rozwiązania OEM i w obudowach
Nasze czujniki inercyjne bezproblemowo integrują się ze wszystkimi typami UAV dzięki elastycznym interfejsom API, w tym Binary, NMEA i RESTful. Bezpośrednia kompatybilność z popularnymi systemami autopilota, takimi jak Pixhawk i Ardupilot, pozwala na łatwą instalację naszego INS bez konieczności wprowadzania znaczących modyfikacji i przy minimalnym wysiłku.
Ta adaptability zapewnia szybkie wdrożenie dzięki wielu opcjom integracji, skracając przestoje i koszty operacyjne przy jednoczesnym zachowaniu dokładności nawigacji. Dzięki naszym skalowalnym rozwiązaniom siły obronne mogą zapewnić całej swojej flocie lepsze możliwości nawigacyjne, wspierając operacje o znaczeniu krytycznym bez zakłócania konfiguracji UAV ani konieczności przeprowadzania skomplikowanych modernizacji.
Nasza globalna sieć 70 dystrybutorów zapewnia wsparcie dla zastosowań obronnych na całym świecie.
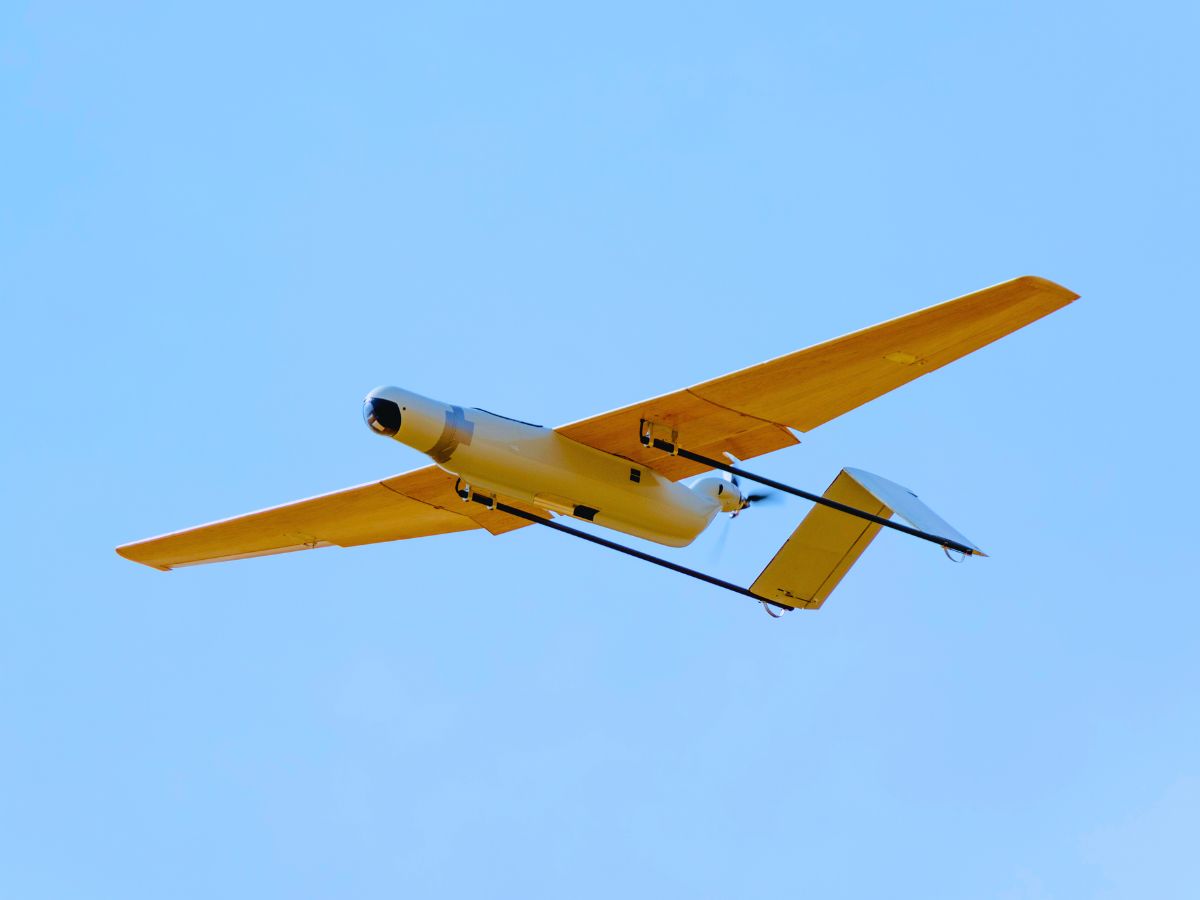
Rozwiązania w zakresie nawigacji bezzałogowych statków powietrznych (UAV)
Nasze czujniki charakteryzują się wyjątkowo małym opóźnieniem między ruchem a sygnałem wyjściowym. Są one starannie zaprojektowana wyposażone w układ przetwarzania sygnału oraz filtrację FIR, co zapewnia wysoką szerokość pasma, a jednocześnie chroni pomiar przed wpływem drgań.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Broszura dotycząca zastosowań w sektorze obronnym
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Poznaj historie sukcesu stojące za rozwiązaniami inercyjnymi UAV od SBG Systems. Odkryj, jak nasze najnowocześniejsze systemy nawigacyjne zmieniły operacje bezzałogowych statków powietrznych w różnych branżach, od precyzyjnego rolnictwa po obronność.
Każde studium przypadku przedstawia realne zastosowania, w których nasze zaawansowane czujniki inercyjne i technologia GNSS zapewniły niezrównaną dokładność, niezawodność i wydajność.
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów
Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse
Pozycjonowanie tramwajów i pociągów


Mówią o nas
Dowiedz się, jak nasze rozwiązania inercyjne usprawniły operacje naszych klientów i zwiększyły ich produktywność.


Odkryj inne zastosowania pojazdów autonomicznych w dziedzinie obronności
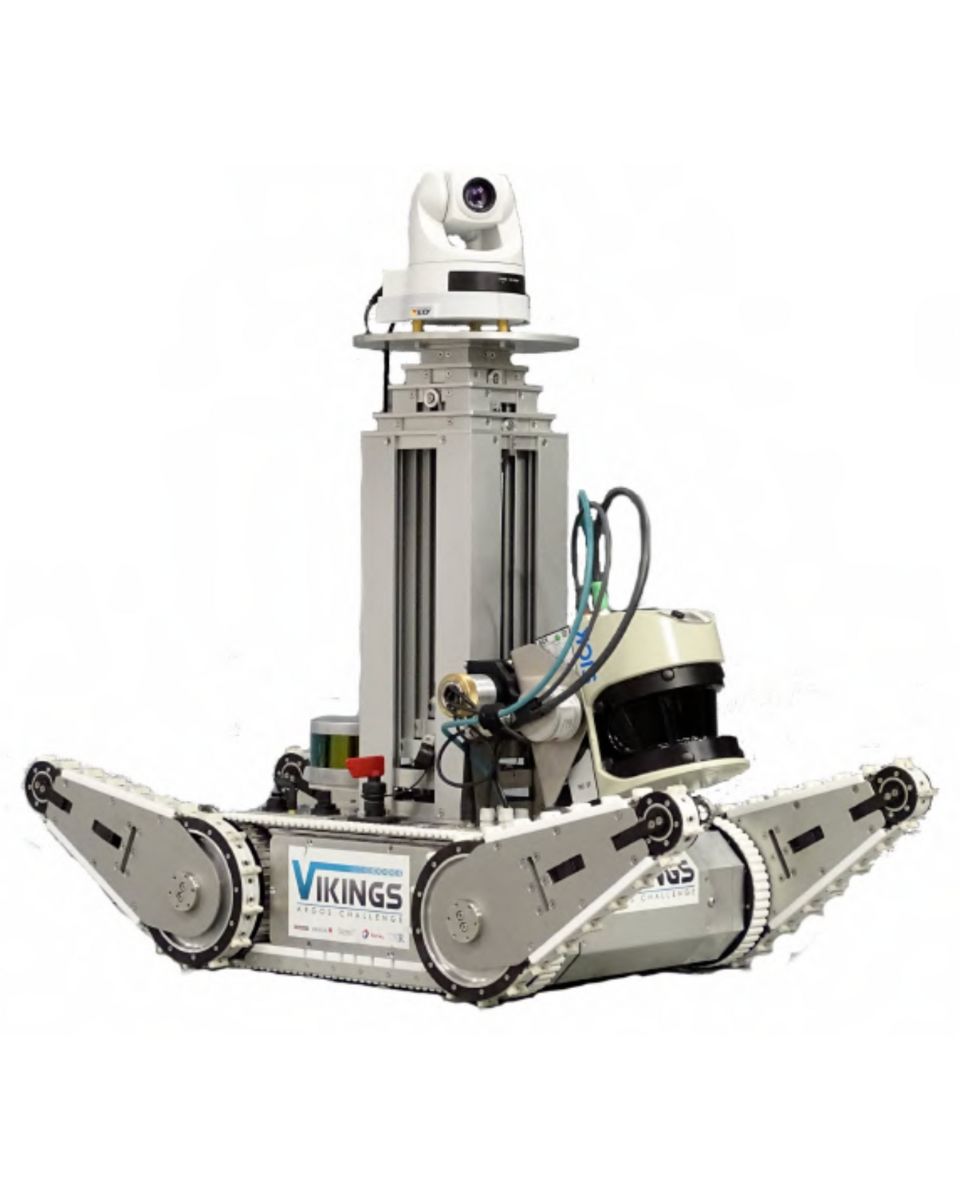
Dowiedz się, jak systemy nawigacji inercyjnej zwiększają wydajność pojazdów autonomicznych w szerokim zakresie zastosowań obronnych. Od bezzałogowych systemów lądowych po konwoje autonomiczne i platformy rozpoznawcze – nasze rozwiązania zapewniają precyzyjne pozycjonowanie, orientację oraz niezawodność niezbędne do sukcesu misji, nawet w środowiskach pozbawionych sygnału GNSS.
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące nawigacji bezzałogowych statków powietrznych (UAV). Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jakie rodzaje integracji z systemem „ INS ” są możliwe w bezzałogowych statkach powietrznych (UAV) przeznaczonych do celów obronnych?
Nasze rozwiązania doskonale nadają się do integracji z różnymi typami bezzałogowych statków powietrznych (UAV) przeznaczonych do zastosowań obronnych, zapewniając wszechstronność i możliwość dostosowania do różnych potrzeb operacyjnych. Nasze czujniki ruchu i nawigacji zapewniają Państwa systemom funkcje wykrywania taktycznego bez uszczerbku dla parametrów SWaP-C! Są one szczególnie odpowiednie do wykorzystania przez integratorów.
W przypadku bezzałogowych statków powietrznych (UAV) zależnych od GNSS, nasze odbiorniki GNSS z dwiema antenami oferują wyjątkową dokładność. Jest to korzystne w nawigacji nawodnej oraz ułatwia przejście między nawigacją powietrzną a naziemną. Ponadto wszystkie czujniki obsługują różne protokoły komunikacyjne, takie jak RS-232, CAN i Ethernet, co pozwala na bezproblemową integrację z systemami UAV.
Ponadto, istnieje możliwość integracji zewnętrznych systemów pozycjonowania, takich jak DVL lub inne systemy wspomagania nawigacji, w celu dostarczenia dokładnych danych dotyczących roll, pitch, heading i wysokości. Poprawia to nawigację w środowiskach, w których sygnały GNSS mogą być słabe lub niedostępne.
W jaki sposób zapewniamy przestrzeganie norm jakości czujników w wojskowych zastosowaniach bezzałogowych statków powietrznych (UAV)?
W SBG Systems zapewnienie najwyższych standardów jakości dla naszych inercyjnych jednostek pomiarowych (IMU) obejmuje drobiazgowy proces. Zaczynamy od optymalnego doboru wysokiej klasy komponentów MEMS, koncentrując się na niezawodnych akcelerometrach i żyroskopach, które spełniają nasze rygorystyczne wymagania jakościowe. Nasze IMU są umieszczone w wytrzymałych obudowach zaprojektowana, aby wytrzymać wibracje i warunki środowiskowe, gwarantując trwałość i wydajność.
Nasz zautomatyzowany proces kalibracji wykorzystuje stół dwuosiowy i obejmuje zakres temperatur od -40°C do 85°C. Kalibracja ta kompensuje różne czynniki, w tym odchylenia, efekty międzyosiowe, niewspółosiowość, współczynniki skalowania oraz nieliniowości w akcelerometrach i żyroskopach, zapewniając stałą wydajność w każdych warunkach pogodowych.
Nasz proces kwalifikacji obejmuje dodatkowo rygorystyczną selekcję wewnętrzną, aby zagwarantować, że do produkcji trafiają wyłącznie czujniki spełniające nasze specyfikacje. Każdemu IMU towarzyszy szczegółowy raport z kalibracji oraz dwuletnia gwarancja. To rygorystyczne podejście zapewnia wysoką jakość, niezawodność i stabilne parametry w czasie, dostarczając najwyższej klasy IMU do zastosowań obronnych oraz innych krytycznych obszarów.
Przeprowadzamy również szczegółowe testy środowiskowe i wytrzymałościowe, aby zapewnić niezawodność naszych produktów. Niektóre z naszych czujników spełniają wymagania kilku norm MIL-STD, co gwarantuje ich odporność na wstrząsy, wibracje i ekstremalne warunki.
Jak kontrolować opóźnienia w transmisji danych podczas operacji z wykorzystaniem bezzałogowych statków powietrznych (UAV)?
Kontrola opóźnień wyjściowych podczas operacji z wykorzystaniem bezzałogowych statków powietrznych (UAV) ma zasadnicze znaczenie dla zapewnienia szybkiej reakcji, precyzyjnej nawigacji oraz skutecznej komunikacji, zwłaszcza w zastosowaniach obronnych lub krytycznych dla misji.
Opóźnienie wyjściowe stanowi istotny aspekt w zastosowaniach związanych ze sterowaniem w czasie rzeczywistym, gdzie większe opóźnienie wyjściowe może pogorszyć wydajność pętli sterowania. Nasze oprogramowanie wbudowane „ INS ” zostało zaprojektowane zaprojektowana w celu zminimalizowania opóźnienia wyjściowego: po pobraniu próbek danych z czujników rozszerzony filtr Kalmana (EKF) wykonuje niewielkie obliczenia o stałym czasie trwania, zanim wygenerowane zostaną sygnały wyjściowe. Zazwyczaj obserwowane opóźnienie wyjściowe wynosi mniej niż jedną milisekundę.
Aby uzyskać całkowite opóźnienie, należy dodać opóźnienie przetwarzania do opóźnienia transmisji danych. Opóźnienie transmisji różni się w zależności od interfejsu. Na przykład pełna transmisja komunikatu o długości 50 bajtów wysłanego przez interfejs UART z prędkością 115 200 bps zajmie 4 ms. Aby zminimalizować opóźnienie wyjściowe, warto rozważyć zastosowanie wyższych prędkości transmisji.
Czym jest PNT?
Skrót PNT oznacza pozycjonowanie, nawigację i pomiar czasu — trzy filary, na których opierają się wszystkie nowoczesne systemy nawigacyjne i koordynacyjne, czy to w lotnictwie i kosmonautyce, obronności, żegludze morskiej, pojazdach autonomicznych, czy też w infrastrukturze krytycznej.
Oto przejrzyste zestawienie:
1. Pozycjonowanie
To odpowiada na pytanie: „Gdzie jestem?”
Dostarcza precyzyjne współrzędne geograficzne (szerokość, długość, wysokość). Zazwyczaj wyznaczane na podstawie GNSS (GPS, Galileo, GLONASS, BeiDou) lub INS, gdy GNSS jest niedostępny.
Niezbędne do śledzenia, nawigacji, tworzenia map i orientacji w terenie.
2. Nawigacja
To odpowiada na pytanie: „Jak przemieścić się z punktu A do punktu B?”
Obejmuje to określenie kierunku, prędkości i trajektorii w celu bezpiecznego i efektywnego dotarcia do celu. Zawiera prędkość, kurs i orientację (przechył, pochylenie, odchylenie).
Często osiągane przy użyciu jednostek IMU/INS, algorytmów fuzji sensorów, odometrii lub nawigacji opartej na GNSS.
3. Czas
To odpowiada na pytanie: „Która jest godzina, dokładnie?”
Dokładny, zsynchronizowany czas ma kluczowe znaczenie dla koordynacji systemów i sygnałów. Precyzyjne pomiary czasu stanowią fundament sieci komunikacyjnych, systemów wojskowych, sieci energetycznych oraz samego GNSS.
Nawet błędy rzędu mikrosekund mogą powodować awarie w systemach łączności, łączach danych lub geolokalizacji.
Dlaczego PNT ma znaczenie?
Technologia PNT stanowi fundament każdego nowoczesnego systemu autonomicznego lub sterowanego – niezależnie od tego, czy chodzi o pociski, bezzałogowe statki powietrzne (UAV), pojazdy, jednostki USV, AUV czy nawet sieci telefonii komórkowej. W sytuacjach, gdy sygnał GNSS jest zakłócony lub niedostępny, systemy inercyjne (IMU/INS) stają się ostoją niezawodnego PNT.
Czym jest inercyjna jednostka pomiarowa?
Inercyjne jednostki pomiarowe (IMU) to zaawansowane urządzenia, które mierzą i przesyłają dane o sile pozornej, prędkości kątowej oraz niekiedy orientacji pola magnetycznego ciała. IMU są kluczowymi komponentami w różnych zastosowaniach, w tym w nawigacji, robotyce i śledzeniu ruchu. Oto bliższe spojrzenie na ich najważniejsze cechy i funkcje:
- Akcelerometry: Mierzą przyspieszenie liniowe wzdłuż jednej lub kilku osi. Dostarczają danych dotyczących tempa przyspieszania lub zwalniania obiektu oraz umożliwiają wykrywanie zmian ruchu lub położenia.
- Żyroskopy: Mierzą prędkość kątową, czyli szybkość obrotu wokół określonej osi. Żyroskopy pomagają określać zmiany orientacji, umożliwiając urządzeniom utrzymanie pozycji względem układu odniesienia.
- Magnetometry (opcjonalnie): Niektóre IMU zawierają magnetometry, które mierzą siłę i kierunek pól magnetycznych. Dane te mogą pomóc w określeniu orientacji urządzenia względem pola magnetycznego Ziemi, zwiększając dokładność nawigacji.
IMU dostarczają ciągłych danych o ruchu obiektu, umożliwiając śledzenie jego pozycji i orientacji w czasie rzeczywistym. Informacje te mają kluczowe znaczenie w zastosowaniach takich jak drony, pojazdy i robotyka.
W zastosowaniach takich jak głowice stabilizujące kamery czy drony (UAV), IMU pomagają stabilizować ruchy poprzez kompensowanie niepożądanych drgań lub wibracji, co przekłada się na płynniejszą pracę.
Czym jest nawigacja zliczeniowa w lotnictwie?
Nawigacja zliczeniowa w lotnictwie to tradycyjna metoda nawigacyjna polegająca na oszacowaniu aktualnego położenia statku powietrznego poprzez ekstrapolację jego ostatniej znanej pozycji w przyszłość przy użyciu zmierzonych lub przyjętych parametrów, takich jak kurs, prędkość lotu, czas oraz czynniki środowiskowe, np. wiatr.
Zamiast polegać na zewnętrznych odniesieniach – takich jak radiolatarnie, satelity GNSS czy punkty orientacyjne – Nawigacja Zliczeniowa wykorzystuje informacje o ruchu samego statku powietrznego do obliczenia, gdzie powinien znajdować się obecnie w stosunku do punktu wyjścia. Pilot lub pokładowy system nawigacyjny zaczyna od znanej pozycji, a następnie uwzględnia rzeczywisty kurs i prawdziwą prędkość powietrzną statku w określonym przedziale czasu, aby obliczyć nową szacowaną pozycję.
Ponieważ jednak statek powietrzny porusza się w masie powietrza pod wpływem wiatru, w obliczeniach należy uwzględnić kierunek i prędkość wiatru; w przeciwnym razie obliczona trasa będzie odbiegać od faktycznie przebytej trasy.
We współczesnym lotnictwie, bezwładnościowe systemy nawigacyjne wspomagają Nawigację Zliczeniową, wykorzystując akcelerometry i żyroskopy do pomiaru przyspieszeń liniowych i prędkości kątowych, ciągle integrując te pomiary w celu oszacowania prędkości, orientacji i pozycji. Chociaż ta inercyjna Nawigacja Zliczeniowa znacznie zwiększa niezależność od sygnałów zewnętrznych, nadal gromadzi błędy w czasie z powodu dryftu czujników i szumu. Z tego powodu, Nawigacja Zliczeniowa oparta na INS jest często łączona z GNSS lub innymi źródłami wspomagającymi, aby ograniczyć dryft i utrzymać długoterminową dokładność.
Pomimo tych ograniczeń, nawigacja zliczeniowa pozostaje kluczowa dla zapewnienia ciągłości nawigacji podczas przerw w działaniu GNSS, misji z zachowaniem ciszy radiowej lub operacji w środowiskach, w których odniesienia zewnętrzne są niepewne lub niedostępne.
Inercyjne systemy nawigacyjne dla autonomicznych UAV i sektora obronnego
Inercyjne systemy nawigacyjne dla autonomicznych UAV i sektora obronnego
Autonomiczne UAV i platformy obronne muszą utrzymywać stabilną nawigację w sytuacjach, gdy sygnały GNSS stają się niedostępne, zakłócone lub zagłuszane. W takich warunkach inercyjne systemy nawigacyjne zapewniają ciągłe pomiary ruchu i orientacji bez polegania wyłącznie na zewnętrznych sygnałach pozycjonowania.
Inercyjny system nawigacyjny łączy żyroskopy i akcelerometry z algorytmami nawigacyjnymi w celu szacowania położenia, prędkości i pozycji. Gdy sygnał GNSS jest dostępny, fuzja sensorów może go wykorzystać do ograniczenia dryfu inercyjnego. Gdy GNSS staje się niedostępny, system kontynuuje nawigację za pomocą pomiarów inercyjnych i techniki Nawigacja Zliczeniowa.
1 – Nawigacja w środowiskach bez dostępu do GPS
Nowoczesne bezzałogowe statki powietrzne mogą napotkać warunki bez dostępu do GNSS w wyniku blokowania sygnału, zakłóceń lub celowego zagłuszania. Dlatego platformy autonomiczne potrzebują technologii nawigacyjnych, które potrafią kontynuować dostarczanie informacji o ruchu i orientacji bez ciągłego pozycjonowania satelitarnego.
INS a mierzy ruch kątowy pojazdu oraz przyspieszenie liniowe. Następnie procesor nawigacyjny integruje te pomiary w celu oszacowania orientacji, prędkości i położenia pojazdu. Proces ten stanowi rodzaj nawigacji zliczeniowej, która nie wymaga zewnętrznego sygnału pozycyjnego.
W przypadku bezzałogowych statków powietrznych funkcja ta wspiera ciągłe sterowanie lotem, gdy GNSS staje się niedostępny. System INS może nadal dostarczać dane o orientacji i ruchu do systemu sterowania lotem, podczas gdy inne źródła nawigacji są niedostępne.
Ta sama zasada dotyczy systemów bezzałogowych operujących w środowiskach o wysokim ryzyku zakłóceń. Nawigacja inercyjna umożliwia platformom autonomicznym utrzymanie nawigacji, gdy GPS lub inne sygnały zewnętrzne są niedostępne. Co więcej, architektury INS wspomagane systemem GNSS łączą pomiary inercyjne z zewnętrznymi odniesieniami, aby ograniczyć kumulujące się błędy nawigacyjne.
Jednak system INS nie eliminuje dryfu nawigacyjnego. Niewielkie błędy czujników kumulują się podczas integracji, więc niepewność pozycji zazwyczaj rośnie, gdy system działa bez zewnętrznych korekt. Jakość czujników staje się zatem szczególnie ważna w misjach wymagających długotrwałej pracy w warunkach braku GNSS.
Wyjaśnia to, dlaczego inżynierowie oceniają wydajność czujników inercyjnych pod kątem oczekiwanego środowiska misji. Stabilność zerowania żyroskopu, błąd zerowy akcelerometru, szum pomiarowy, częstotliwość aktualizacji, wibracje, temperatura i integracja mechaniczna – wszystko to może wpływać na wydajność nawigacji.
2 – Dobór czujników nawigacyjnych do misji autonomicznych
Wybór czujnika inercyjnego zaczyna się od wymagań misji, a nie wyłącznie od kategorii czujnika. Autonomiczne UAV, systemy kierowane i inne platformy mogą stawiać bardzo różne wymagania dotyczące dokładności, SWaP, dynamiki, odporności na wibracje i integracji z GNSS.
IMU dostarcza podstawowych pomiarów inercyjnych z żyroskopów i akcelerometrów. AHRS przetwarza te pomiary, aby dostarczyć informacje o orientacji (attitude). INS łączy pomiary inercyjne z przetwarzaniem nawigacyjnym oraz, w zależności od architektury, wspomaganiem zewnętrznym, takim jak GNSS.
Klasa czujnika wpływa również na to, jak szybko błędy nawigacyjne kumulują się podczas przerw w dostępie do GNSS. Czujniki inercyjne o wyższej wydajności zazwyczaj zapewniają mniejszą niestabilność zerowania i mniejszy szum pomiarowy. Inżynierowie muszą jednak zrównoważyć te cechy z wymaganiami dotyczącymi rozmiaru, wagi, poboru mocy, kosztów i integracji.
Nasze czujniki IMU oparte na technologii MEMS idealnie sprawdzają się w zastosowaniach związanych z nawigacją, naprowadzaniem i stabilizacją platform, takich jak kierowane pociski rakietowe, bomby szybujące i pociski balistyczne.
Ważna jest również integracja. Czujnik musi dostarczać dane z odpowiednią częstotliwością oraz skutecznie komunikować się z komputerem pokładowym platformy, oprogramowaniem nawigacyjnym i innymi czujnikami. Sposób montażu mechanicznego może również wpływać na wydajność, ponieważ drgania i dynamika konstrukcji mogą powodować dodatkowe błędy pomiarowe.
W przypadku autonomicznych misji dronów inżynierowie powinni zatem przeanalizować:
- Stabilność zerowania żyroskopu dla długoterminowej wydajności inercyjnej.
- Wydajność akcelerometru w zakresie szacowania prędkości i położenia.
- Szum pomiarowy dla krótkoterminowej stabilności nawigacji.
- Częstotliwość odświeżania i opóźnienie w responsywnych pętlach regulacyjnych.
- Tłumienie drgań w konstrukcjach lotniczych o wysokiej dynamice.
- Charakterystyka temperaturowa w całym zakresie warunków pracy.
- Parametry SWaP pod kątem integracji z dostępną przestrzenią platformy.
- Integracja z GNSS, gdy wspomaganie satelitarne pozostaje dostępne.
- Interfejsy i oprogramowanie służące do integracji z architekturą pojazdu.
Rozróżnienie między klasami czujników staje się szczególnie istotne, gdy misja wymaga ciągłości nawigacji podczas przerw w dostępie do GNSS. Kompaktowe systemy MEMS mogą sprawdzać się na platformach o ograniczonych zasobach SWaP, podczas gdy systemy taktyczne o wyższej wydajności mogą zapewnić lepszą stabilność inercyjną w wymagających zastosowaniach.
3 – Wysoce precyzyjne systemy nawigacji z wykorzystaniem sygnałów radiowych ( INS ) do operacji BVLOS i ISR
Misje poza zasięgiem wzroku (BVLOS) oraz misje wywiadowcze, obserwacyjne i rozpoznawcze (ISR) stawiają przed systemami nawigacyjnymi dodatkowe wymagania. Platformy te mogą działać na rozległych obszarach i mogą wymagać stabilnych danych dotyczących położenia i nawigacji przez cały czas trwania długotrwałych operacji lotniczych.
System nawigacji i sterowania ( INS ) musi wspierać architekturę sterowania lotem statku powietrznego, zapewniając jednocześnie spójne informacje nawigacyjne dla ładunków użytkowych i systemów misji. Wymóg ten sprawia, że integracja czujników stanowi istotną część ogólnej architektury nawigacyjnej.
System INS klasy taktycznej może łączyć wysokowydajne czujniki inercyjne z wspomaganiem GNSS i wbudowanymi algorytmami nawigacyjnymi. Gdy GNSS jest dostępny, filtr nawigacyjny może wykorzystywać pomiary satelitarne do ograniczania dryfu inercyjnego. Podczas przerwy w dostępie do GNSS system może nadal korzystać z pomiarów inercyjnych do momentu ponownego uzyskania zewnętrznego wspomagania.
Wymagana klasa czujnika zależy od czasu trwania misji, dynamiki platformy, przewidywanego czasu trwania zaniku sygnału oraz dopuszczalnego błędu nawigacyjnego. Dlatego inżynierowie powinni zdefiniować te parametry przed wybraniem IMU lub INS.
SBG Systems projektuje czujniki nawigacji inercyjnej do zastosowań wymagających precyzyjnych danych o orientacji, ruchu i nawigacji. Oferta produktów obejmuje jednostki IMU, AHRS/MRU oraz rozwiązania INS wspomagane systemem GNSS dla platform autonomicznych i wymagających aplikacji.
W przypadku autonomicznych UAV i zastosowań obronnych celem nie jest po prostu wybranie czujnika inercyjnego o wysokiej specyfikacji. Zamiast tego inżynierowie muszą dopasować wydajność czujnika, integrację i cechy środowiskowe do kompletnej architektury nawigacyjnej.
Rezultatem jest system nawigacyjny zaprojektowana w oparciu o rzeczywiste ograniczenia misji, w tym dostępność GNSS, dynamikę, wibracje, parametry SWaP oraz wymaganą dokładność nawigacji.
Najważniejsze wnioski
- INS zapewnia ciągły pomiar ruchu i orientacji w przypadku niedostępności GNSS.
- Nawigacja Zliczeniowa umożliwia platformom autonomicznym kontynuowanie nawigacji podczas przerw w działaniu GNSS.
- Błędy inercyjne kumulują się w czasie, co sprawia, że wydajność czujnika ma kluczowe znaczenie podczas długotrwałych przerw w działaniu.
- Stabilność zerowa żyroskopu oraz szum pomiarowy silnie wpływają na wydajność nawigacji inercyjnej.
- Na wydajność na poziomie systemu wpływają również integracja czujników, drgania, temperatura, parametry SWaP oraz interfejsy.
- INS , przeznaczone do zastosowań taktycznych, mogą obsługiwać wymagające aplikacje autonomiczne, gdy wymagania misji wykraczają poza możliwości konwencjonalnych czujników nawigacyjnych.
