Navigationskontinuität bei GNSS-Ausfällen
Unsere Navigationslösungen bieten zahlreiche Vorteile für unbemannte Landfahrzeuge (UGVs), insbesondere in anspruchsvollen Umgebungen, in denen andere Navigationstechnologien versagen können.
Ihre UGVs können nun effektiv in Umgebungen operieren, in denen GNSS-Signale nicht verfügbar, unzuverlässig oder absichtlich gestört sind (z. B. in Häuserschluchten, Untergrundtunneln oder umkämpften Einsatzgebieten). Dies ist entscheidend für Rettungs- und Verteidigungseinsätze, bei denen GNSS-Interferenzen die Navigationsgenauigkeit Ihres UGVs beeinträchtigen können.
Dank unserer Navigationslösungen erhält Ihr UGV ununterbrochene Navigationsdaten, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Dadurch behält Ihr UGV auch bei Verlust der Kommunikation oder externer Signale seine Situationsbezogenheit und Autonomie bei.
Hohe Präzision in dynamischen Umgebungen
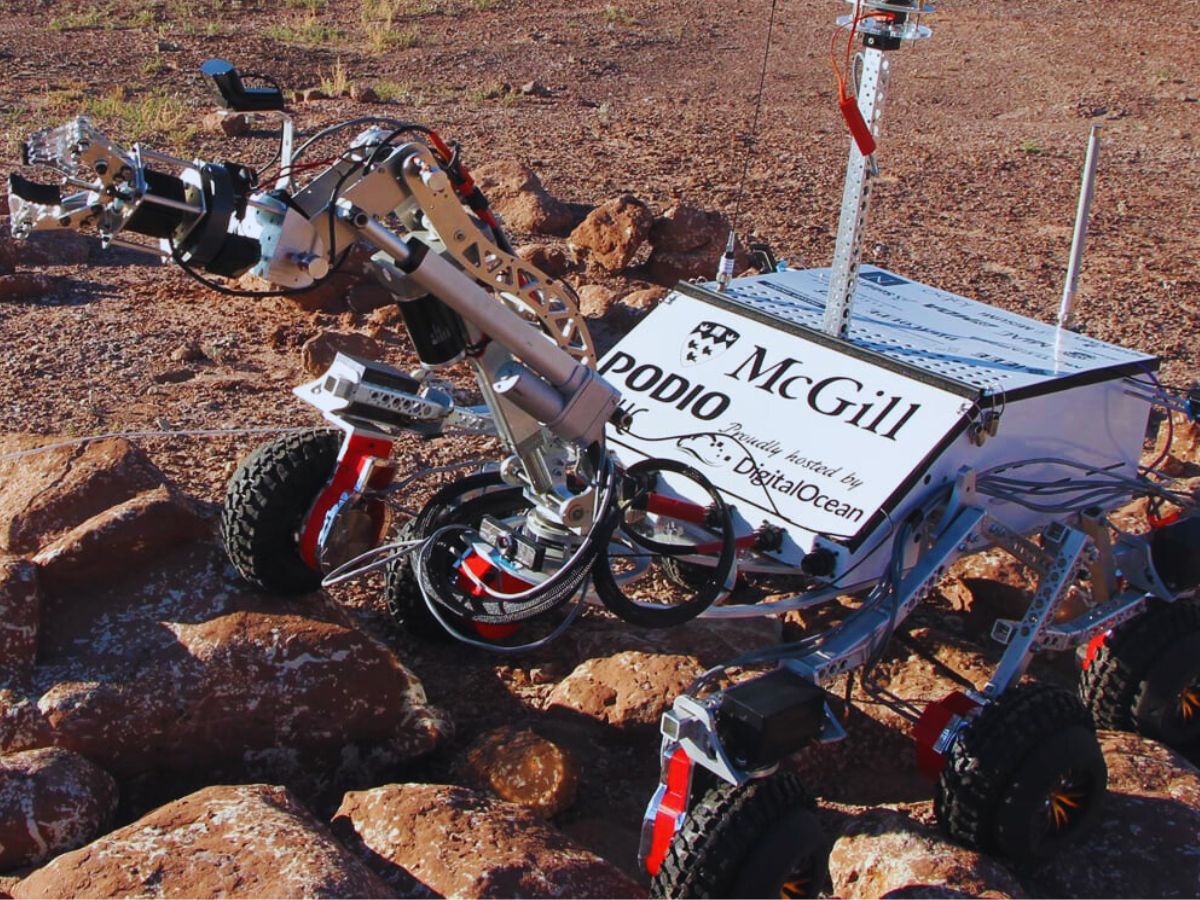
Mit unseren Navigationssystemen werden kontinuierlich Echtzeitdaten zur Position, Geschwindigkeit und Ausrichtung (Roll-, Nick- und Gierwinkel) des Fahrzeugs erfasst, was eine präzise Steuerung auch in hochdynamischen Umgebungen wie unwegsamem Gelände oder im Gelände ermöglicht.
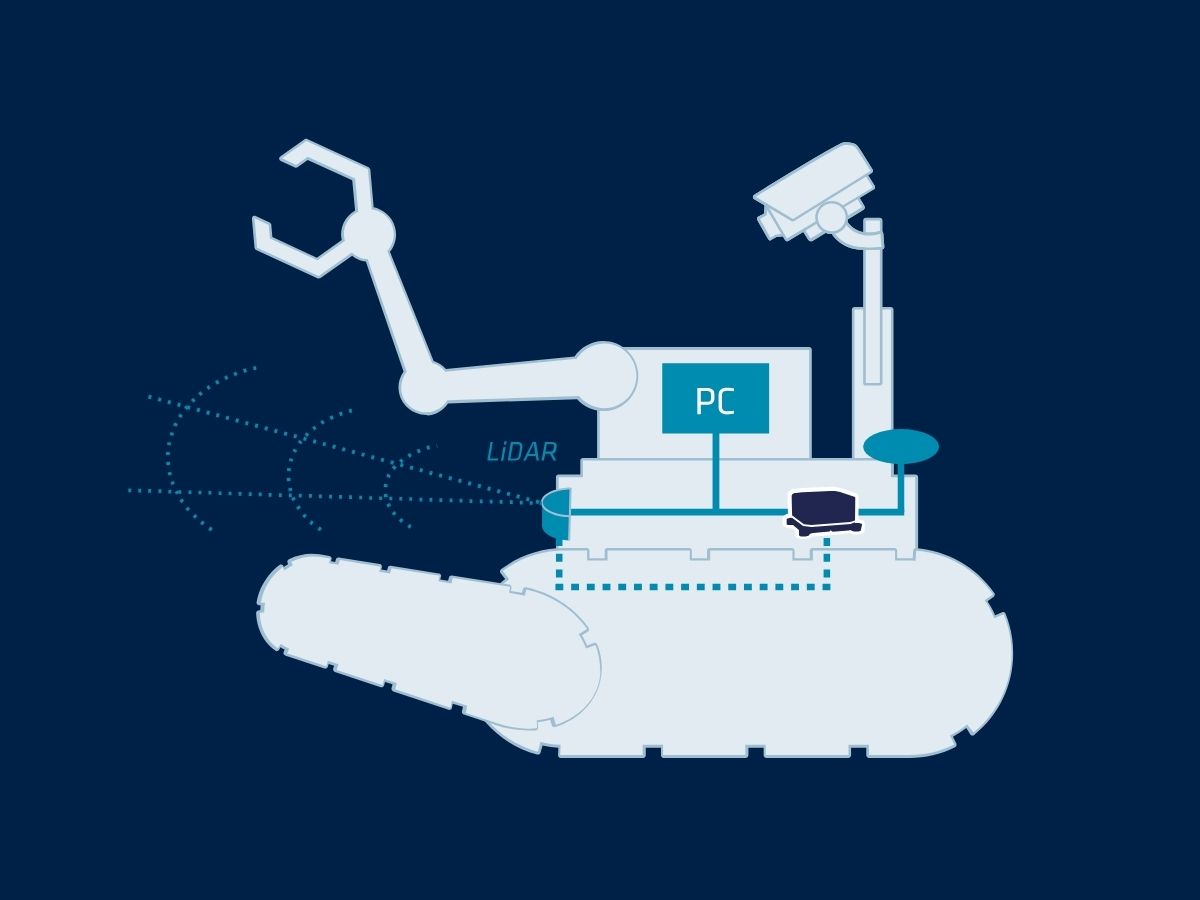
Die Präzision unserer Sensoren gewährleistet eine zuverlässige Leistung in komplexen und sich schnell verändernden Umgebungen. Um die Fahrzeugortungsdaten zu ergänzen, können Sie unsere „ INS “ mit anderen bordeigenen Sensoren wie Kameras, LiDAR und Odometrie zu einem Multisensor-Navigationssystem kombinieren. Diese Sensorfusion verbessert die allgemeine Ortungsgenauigkeit und das Situationsbewusstsein.
Darüber hinaus liefern sie äußerst zuverlässige Navigationsdaten, wodurch das Risiko von Kollisionen oder Missionsausfällen verringert wird. Dies ist besonders wichtig bei militärischen Einsätzen oder in gefährlichen Umgebungen, in denen Sicherheit oberste Priorität hat.
Robustheit unter rauen Bedingungen
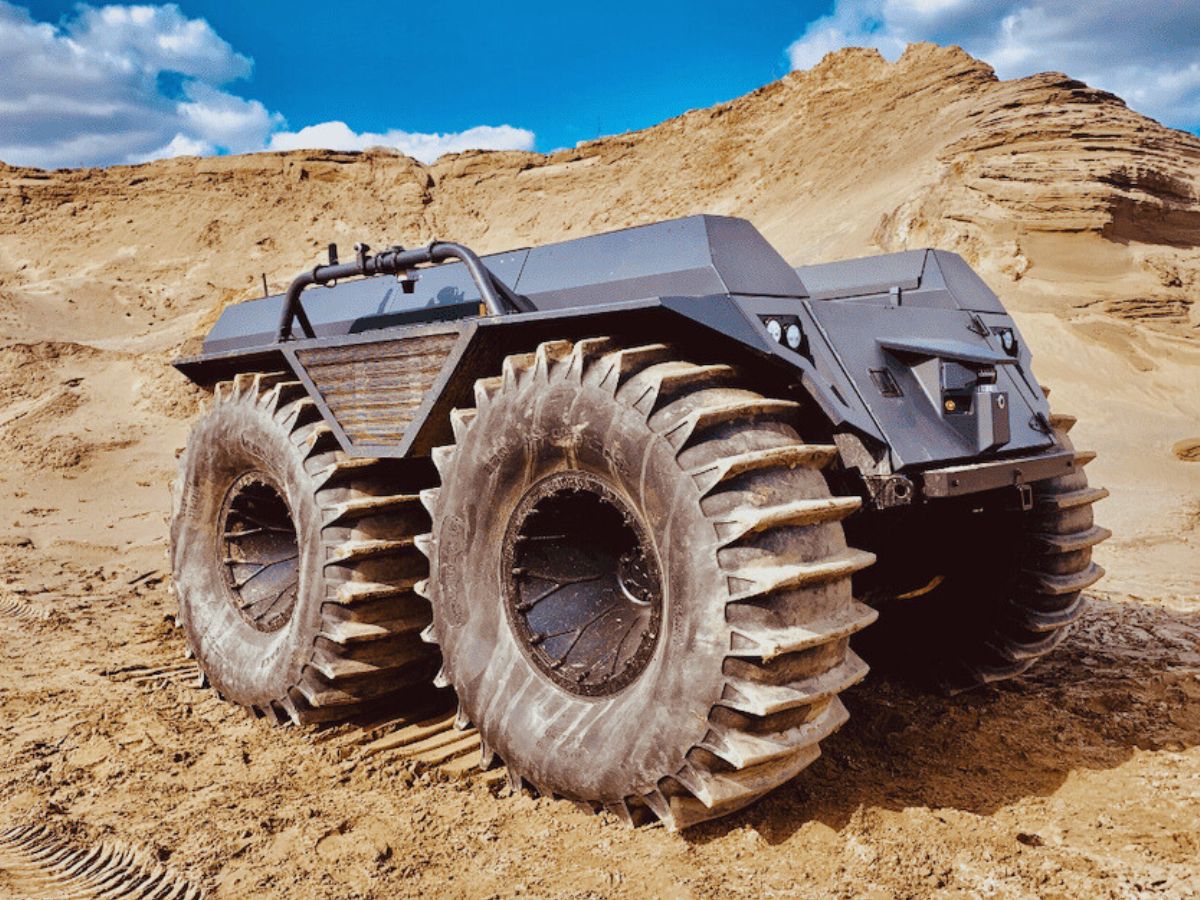
Ein autonomes Bodenfahrzeug operiert häufig in extremen Umgebungen (wie Wüsten, Wäldern oder Katastrophengebieten), in denen Umwelteinflüsse wie Staub, Wetter oder elektromagnetische Störungen andere Navigationssysteme beeinträchtigen können.
Unsere Lösungen sind äußerst unempfindlich gegenüber solchen Bedingungen und gewährleisten eine robuste Leistung. Durch die Bereitstellung hochpräziser Orientierungs- und Positionsdaten verbessern unsere Sensoren die Fähigkeit eines UGV, komplexe Pfade autonom zu planen und abzufahren, wodurch menschliches Eingreifen minimiert wird.
Diese Fähigkeit verbessert die operative Effizienz in Verteidigungs-, Logistik- und Industrieanwendungen.
Produktauswahl
Unsere Lösungen lassen sich nahtlos in UGV-Plattformen integrieren und bieten selbst unter schwierigsten Bedingungen zuverlässige Leistung.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Broschüre zu Anwendungen im Verteidigungsbereich
Erhalten Sie unsere Broschüre direkt in Ihren Posteingang!
Fallstudien
Entdecken Sie die Erfolgsgeschichten hinter unseren Trägheitslösungen für fahrerlose Transportsysteme (UGV). Erfahren Sie mehr über den maßgeblichen Einfluss unserer fortschrittlichen Navigationssysteme auf den UGV-Einsatz in verschiedenen Branchen.
Anhand von Fallstudien untersuchen wir anschauliche Beispiele, die verdeutlichen, wie unsere fortschrittlichen Trägheitssensoren und die GNSS-Technologie in praktischen Situationen stets unübertroffene Präzision, Zuverlässigkeit und Leistung erbracht haben. Erhalten Sie detaillierte Einblicke und Praxisbeispiele dazu, wie unsere Lösungen komplexe Herausforderungen bewältigen und operative Exzellenz fördern.
Tauchen Sie in unsere Fallstudien ein und erfahren Sie, wie unsere Trägheitslösungen Ihre Projekte voranbringen und herausragende Ergebnisse erzielen können.
Ellipse treibt Innovationen im Bereich autonomer Fahrzeuge voran
Navigation autonomer Fahrzeuge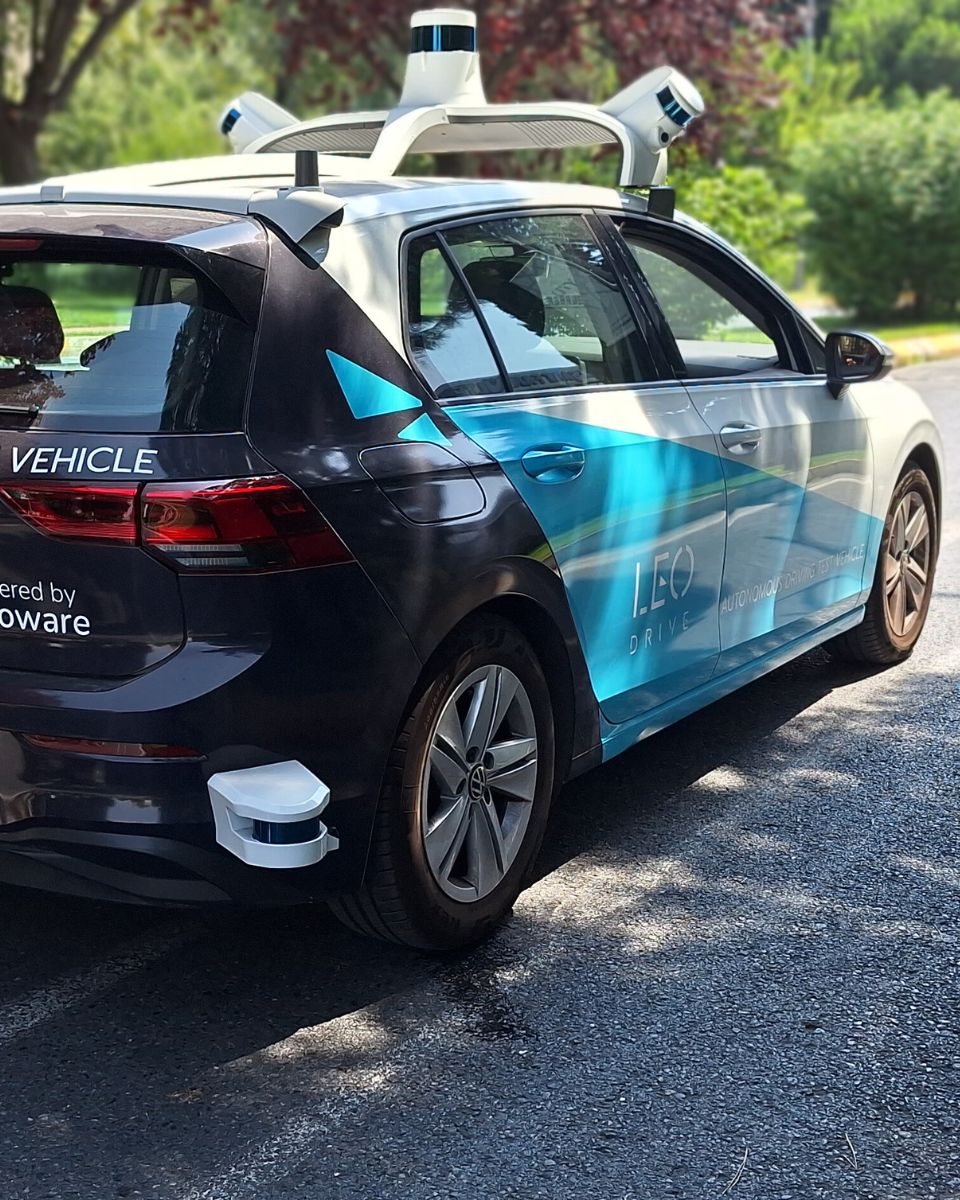
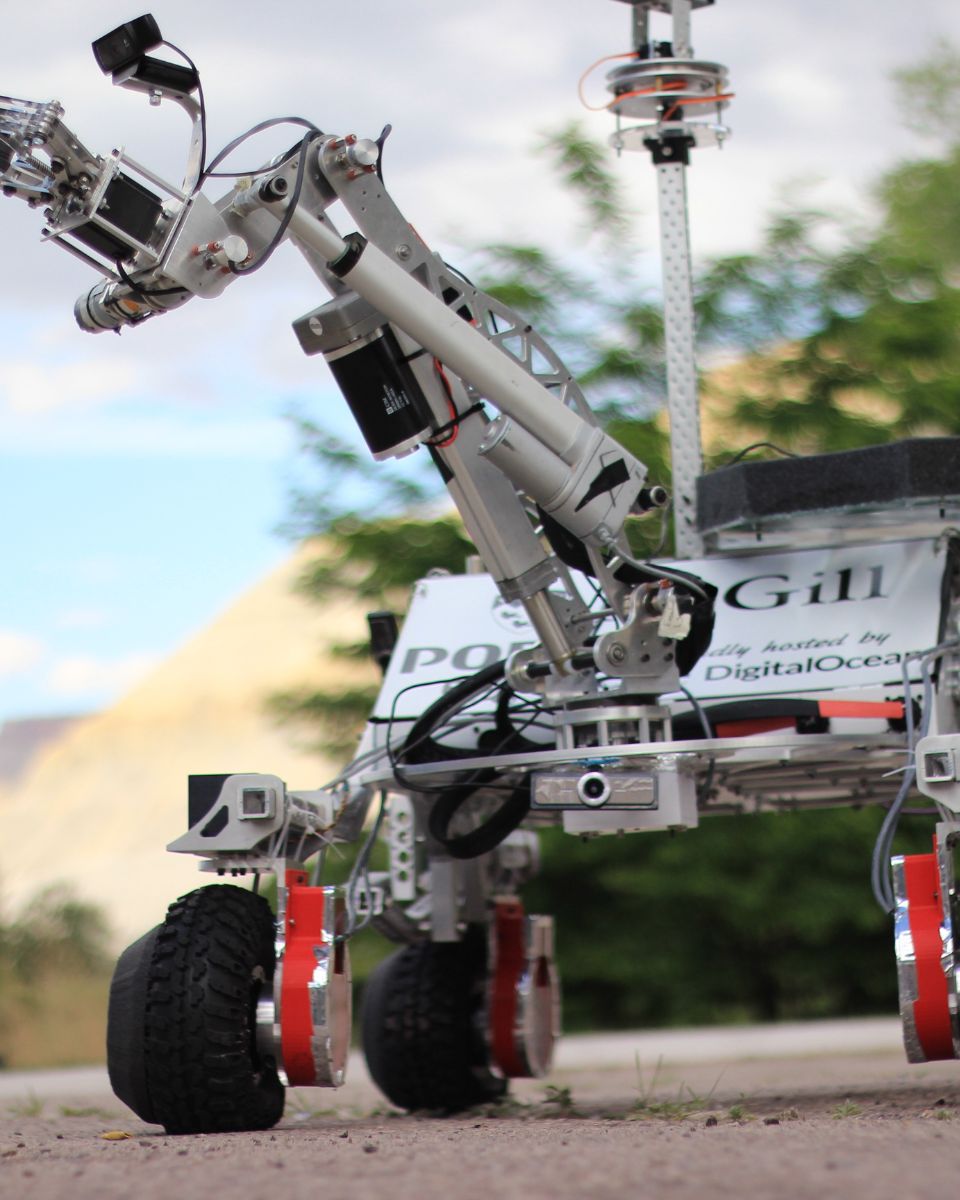
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung


Man spricht über uns
Erfahren Sie es aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen, welchen bedeutenden Einfluss unsere Sensoren auf praktische UGV-Navigationsanwendungen haben.



Entdecken Sie weitere Anwendungsbereiche für unbemannte Systeme
Entdecken Sie die vielfältigen Einsatzmöglichkeiten von Trägheitssystemen in unbemannten Plattformen zu Lande, zu Wasser und in der Luft. Von autonomen Landfahrzeugen und Drohnen (UAVs) bis hin zu Unterwasserdrohnen und Überwasserschiffen – unsere Technologien gewährleisten präzise Navigation, Stabilität und Steuerung selbst unter anspruchsvollsten Bedingungen.
Haben Sie Fragen?
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Was bedeuten die Begriffe „Jamming“ und „Spoofing“?
Jamming und Spoofing sind zwei Arten von Interferenzen, die die Zuverlässigkeit und Genauigkeit satellitengestützter Navigationssysteme wie GNSS erheblich beeinträchtigen können.
Als Jamming wird die absichtliche Störung von Satellitensignalen bezeichnet, indem Störsignale auf denselben Frequenzen gesendet werden, die auch von GNSS-Systemen genutzt werden. Diese Interferenz kann die legitimen Satellitensignale überlagern oder verdecken, sodass GNSS-Empfänger die Informationen nicht mehr präzise verarbeiten können. Jamming wird häufig bei militärischen Operationen eingesetzt, um die Navigationsfähigkeiten von Gegnern zu stören, und kann auch zivile Systeme beeinträchtigen, was zu Navigationsausfällen und betrieblichen Herausforderungen führt.
Spoofing hingegen umfasst die Übertragung gefälschter Signale, die echte GNSS-Signale imitieren. Diese trügerischen Signale können GNSS-Empfänger dazu verleiten, falsche Positionen oder Zeiten zu berechnen. Spoofing kann genutzt werden, um Navigationssysteme in die Irre zu führen oder Fehlinformationen zu liefern, wodurch Fahrzeuge oder Flugzeuge potenziell vom Kurs abkommen oder falsche Standortdaten übermittelt werden. Im Gegensatz zum Jamming, das lediglich den Signalempfang behindert, täuscht Spoofing den Empfänger aktiv durch die Darstellung falscher Informationen als legitime Daten vor.
Sowohl Jamming als auch Spoofing stellen erhebliche Bedrohungen für die Integrität GNSS-abhängiger Systeme dar, was fortschrittliche Gegenmaßnahmen und robuste Navigationstechnologien erforderlich macht, um einen zuverlässigen Betrieb in umkämpften oder herausfordernden Umgebungen zu gewährleisten.
Was ist Trägernavigation?
Trägheitsnavigation ist eine Methode zur Bestimmung der Position, Orientierung und Bewegung eines Fahrzeugs ausschließlich mittels interner Sensoren, ohne auf externe Signale wie GPS angewiesen zu sein. Im Kern misst ein Trägheitsnavigationssystem (INS) die Bewegung eines Objekts, indem es dessen Beschleunigung und Rotation in drei Dimensionen kontinuierlich verfolgt. Es verwendet eine Inertial Measurement Unit (IMU), die Beschleunigungssensoren zur Erfassung der linearen Beschleunigung und Gyroskope zur Messung der Winkelrate enthält. Durch die mathematische Integration dieser Messungen über die Zeit berechnet das System Geschwindigkeit, Lage (Attitude) und schließlich die Position relativ zu einem bekannten Startpunkt.
Da sie vollständig autark ist, funktioniert die Trägheitsnavigation in jeder Umgebung – unter der Erde, unter Wasser, im Weltraum oder unter GPS-verweigerten Bedingungen – was sie für Anwendungen wie Raketen, Flugzeuge, U-Boote, autonome Fahrzeuge und Robotik unverzichtbar macht. Moderne INS-Lösungen kombinieren oft Inertialsensoren mit zusätzlichen Hilfsquellen wie GNSS-Empfängern, Magnetometern, Barometern oder Doppler-Geschwindigkeitsloggen, um Drift zu reduzieren und die Langzeitgenauigkeit zu verbessern. Hochleistungs-INS verlassen sich auf präzise Sensorkalibrierung, fortschrittliche Filteralgorithmen und robuste Fehlermodellierung, um stabile, zuverlässige Navigationsdaten selbst in den anspruchsvollsten Umgebungen zu liefern.
