我们的技术专长

惯性导航是建立在一套先进技术之上的。听听专家们是怎么说的。

首页 技术

了解 SAF2Nav:我们全新的高鲁棒性导航技术栈

在一个 GNSS 可靠性不再理所当然的时代,SAF2Nav 为弹性导航树立了新标准。该导航技术栈由 SBG Systems 开发,它突破了传统惯性的极限,通过融合多个数据源来提供持续、可靠的定位——即使在最具挑战性的干扰和欺骗环境中也是如此。
SAF2Nav 建立在近二十年的传感器融合专业知识之上,将模块化即插即用集成框架与先进的两阶段完整性融合引擎相结合。它们共同实现了无缝的第三方传感器集成,同时确保了自动异常值剔除、持续完整性监测,以及在陆地、空中和海洋动态环境中的可靠性能。

SAF2Nav 体现了我们对提供“值得信赖”的导航的持续承诺——无论是现在还是未来。该功能现已通过简单的固件更新适用于 Ellipse 系列(3.3 版本)以及 Ekinox/Apogee/Quanta/Navsight 产品(6.0 版本)系统。
阅读全文
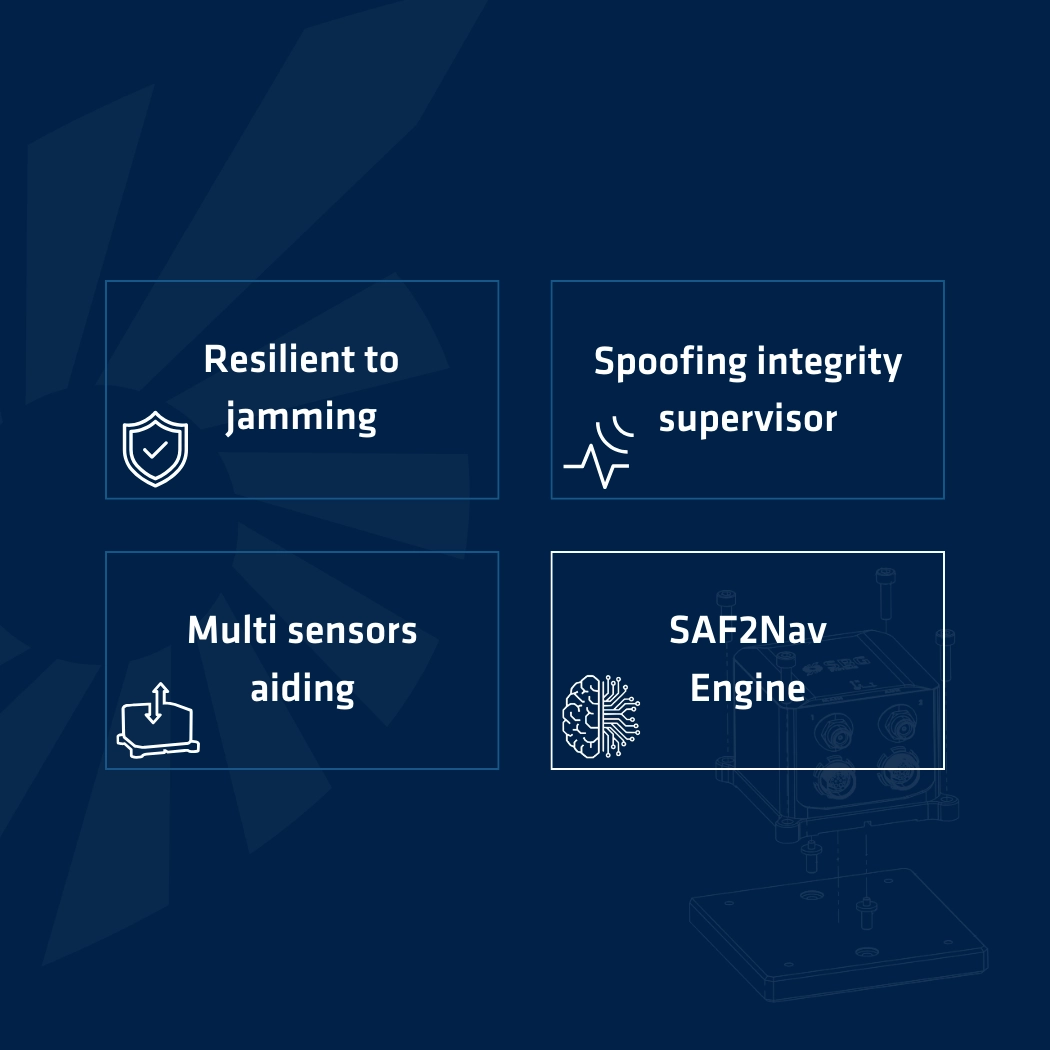
横幅:SAF2Nav™ 技术的四大优势

GNSS 及其误差源

探索 GNSS 的基本原理及其精度。了解三边测量、信号测量、误差源以及精确定位技术。

阅读全文
fugro marinestar gnss

从 DGPS 到 PPK 的差分校正

了解 DGNSS、SBAS、RTK 和 PPK 等先进的 GNSS 校正技术如何将定位精度提升至厘米级。

阅读全文

精密点定位(PPP)中的歧义消除

深入了解精密单点定位(PPP)中的模糊度解算,以及如何在不依赖本地参考站或密集地面基础设施的情况下,利用 GNSS 实现厘米级精度。

阅读全文
精密点定位(PPP)中的歧义消除

大气误差对RTK和PPK的影响

了解我们的Ionoshield技术如何减轻电离层对RTK和PPK校正的影响。

阅读全文

MEMS 技术简介

探索 MEMS 技术的基础知识。了解传感器等级、测量范围、振动处理以及精确定位技术。

阅读全文
MEMS 技术

科学论文

我们开展了多个研究项目,以设计创新且高效的产品。

为了设计和制造可靠且高性能的解决方案,先进的研究以及与同行共享科学数据至关重要。这就是为什么我们定期在专业活动中发言并通过科学论文分享我们的知识。

请在下方找到我们最近在 ION GNSS、惯性传感器与系统等活动中发表的一些出版物。

北找正:从重力旋转分析到惯性轨迹拟合 P. Bénet, A. Guinamard – 美国导航研究所 | 2026
适用于低动态应用的鲁棒单天线INS 初始化方法 P. Bénet、M. Saidani、A. Guinamard – 导航研究所 | 2024
紧耦合惯性视觉 GNSS 解决方案 – 在严苛且无 GNSS 条件下在 LIDAR 测绘中的应用 P. Bénet, A. Guinamard – 导航研究所 | 2022
从网络到移动站:具有模糊度解析功能的近实时PPP解决方案 P. Sarri、K. Y. Kouedjin、D. Gallego Maya、R. Zaid、A. Guinamard – 导航研究所 | 2022
确定性视觉映射 P. Bénet、A. Guinamard – 导航研究所卫星分部 | 2021
适用于安全关键型应用的高完整性多传感器导航系统 M. Saidani、D. Gallego Maya、A. Guinamard | 2021
带整周模糊度解算的惯性数据与多星座 PPP-IF 紧耦合集成 D. Gallego Maya, R. Zaid, K. Y.Kouedjin, P. Sarri, A. Guinamard – 导航研究所 | 2021
鲁棒且精确的确定性视觉里程计 P. Bénet, A. Guinamard | 2020
高质量 MEMS 基 IMU/INS 生产的直接方法 L. Poletti, D. Sendra Sanchis, R. Siryani – 惯性传感器与系统 | 2020
虚拟基站算法及性能评估 M. Saidani、P. Sarri、A. Guinamard、D. Gallego Maya – 导航研究所 | 2020