用于自主导航的紧凑型惯性导航系统
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
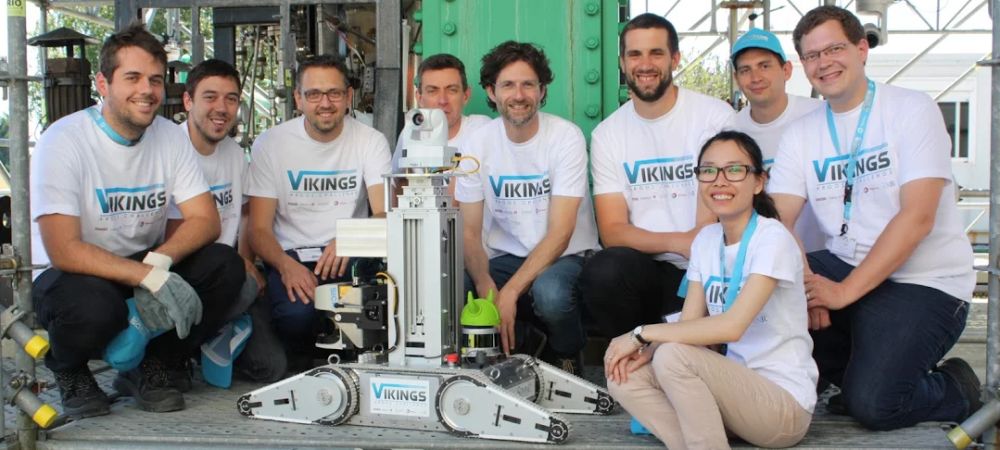
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
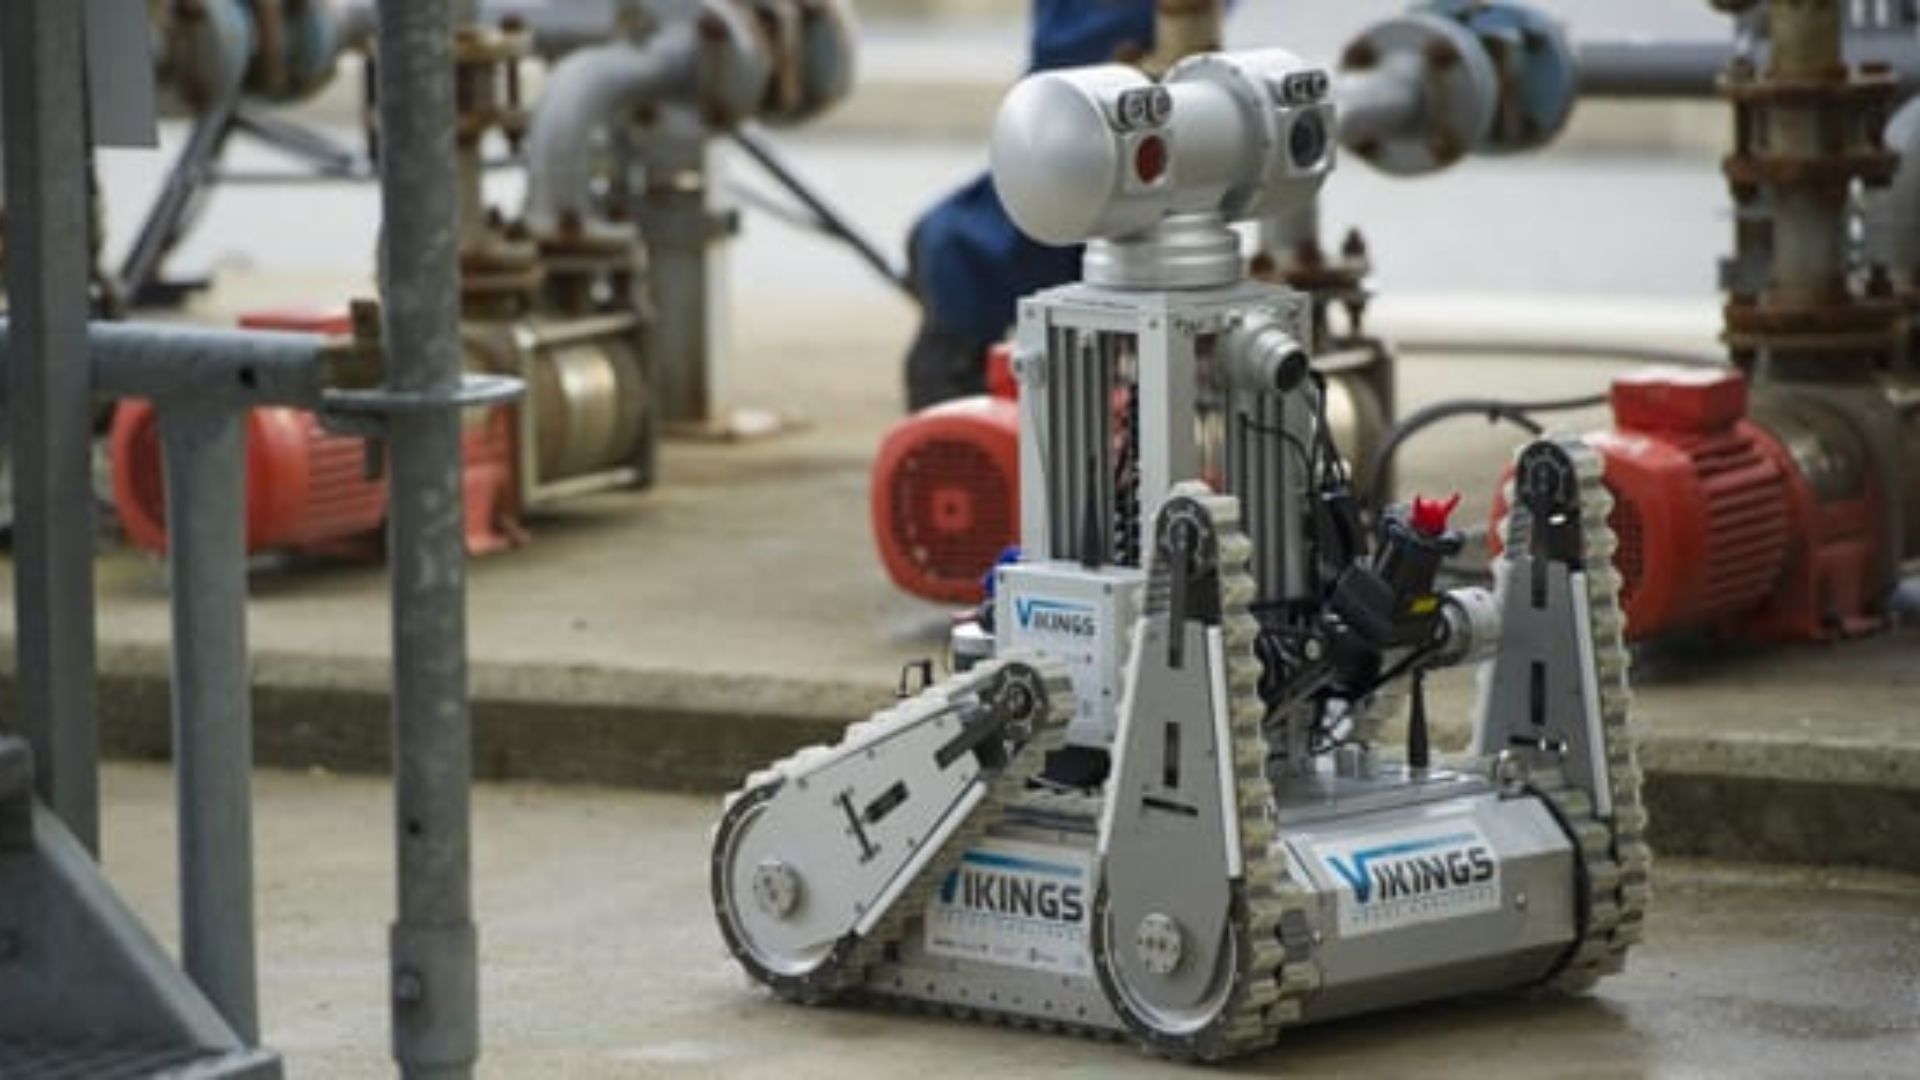
适用于油气场地的自主机器人
ARGOS(油气场自主机器人)挑战赛于2013年12月启动,由石油天然气公司道达尔(TOTAL)与法国国家研究署(ANR)联合主办。
该挑战赛旨在用不到三年的时间研发出新一代自主机器人,使其能够执行检查任务、检测异常情况并应对紧急情况。 本次竞赛的目标是研制一款能够在油气场区自主移动的机器人,以提升道达尔操作人员的安全性。
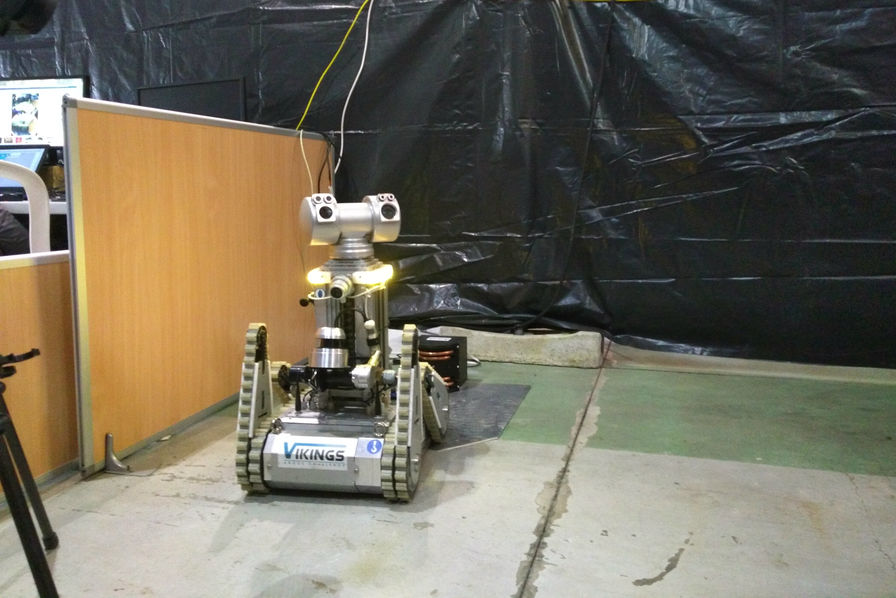
来自多个传感器的数据融合
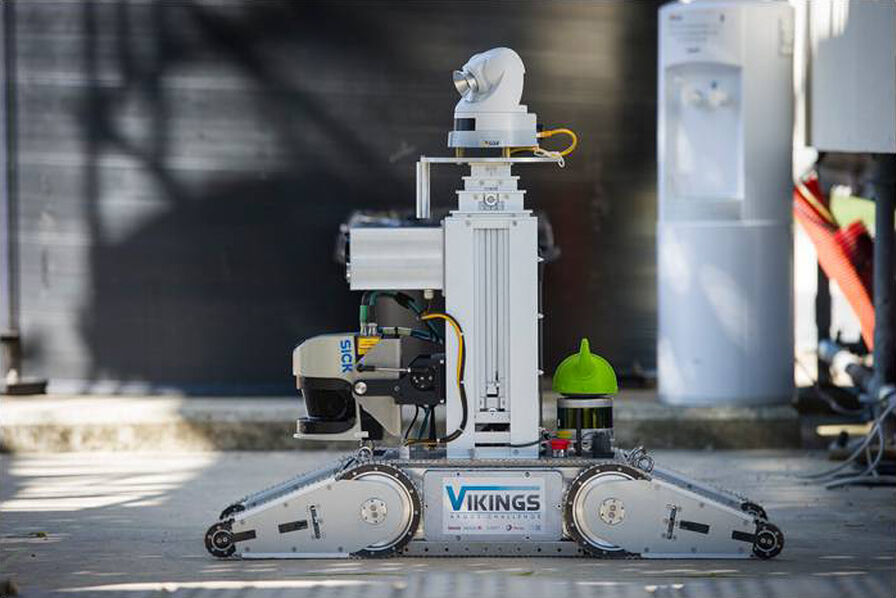
VIKINGS 的机器人通过将里程计预测与惯性传感器数据融合来计算其位置。此外,它使用两个激光雷达(一个在前,一个在后)来校正这些信息,以实现 360° 覆盖。
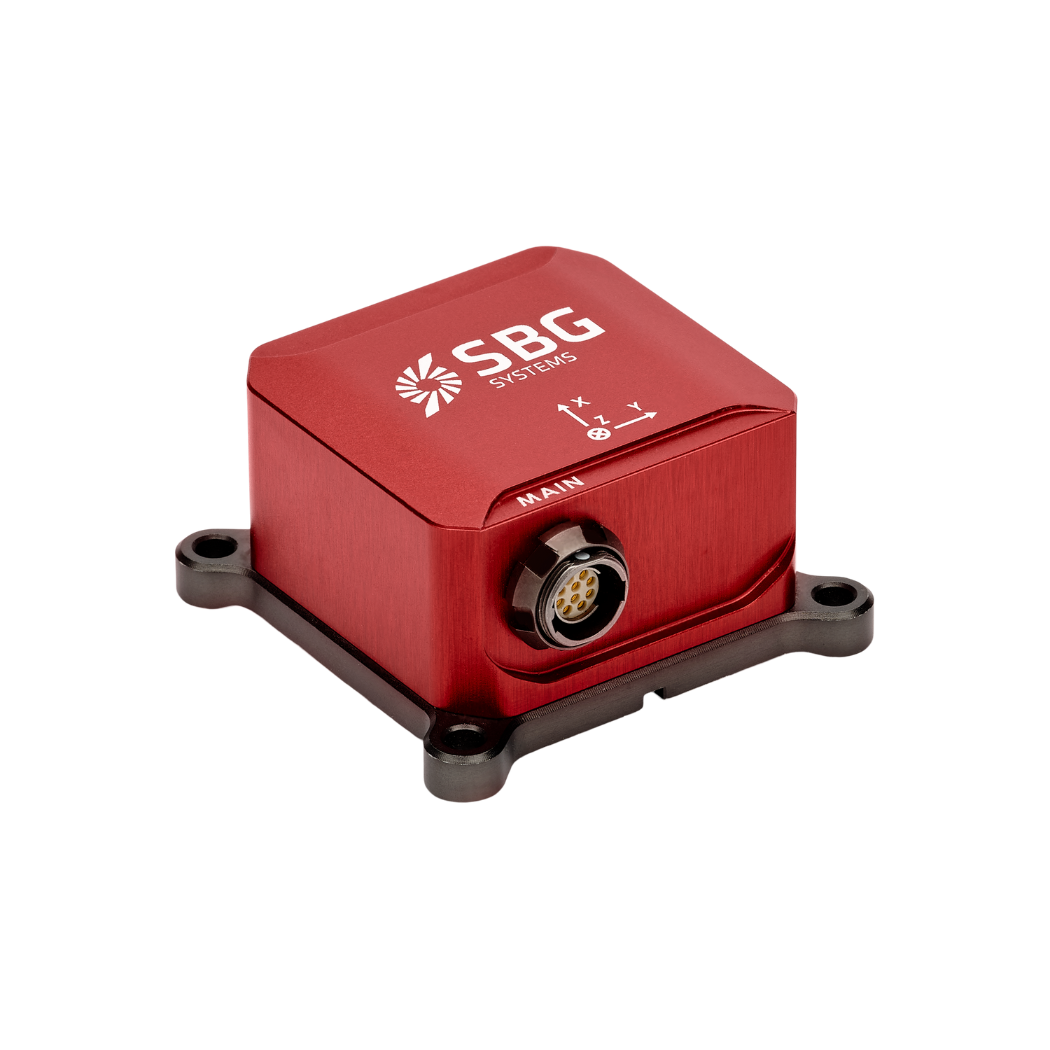
该机器人使用履带,这会在转弯时引起滑动。因此,这种车辆类型使得里程计精度非常差。此外,惯性系统对于准确计算航向变得至关重要。最后,Ellipse-A 能够完全提供可靠的横滚和俯仰测量值。
实现厘米级定位
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
获取 Ellipse-A 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
什么是精准点定位?
精密单点定位(PPP)是一种卫星导航技术,通过校正 卫星信号误差 来提供高精度定位。与通常依赖地面参考站(如 RTK)的传统 GNSS 方法不同,PPP 利用全球卫星数据和先进算法来提供准确的位置信息。
PPP 无需本地参考站即可在全球任何地方工作。这使其非常适合缺乏地面基础设施的偏远或具有挑战性的环境。通过使用精确的卫星轨道和钟差数据,以及对大气和 多径 效应的校正,PPP 可最大程度地减少常见的 GNSS 误差,并实现厘米级精度。
PPP 虽然可用于后处理定位(即事后分析收集到的数据),但它也可以提供实时定位解决方案。实时 PPP (RTPPP) 越来越普及,允许用户接收校正并实时确定其位置。
