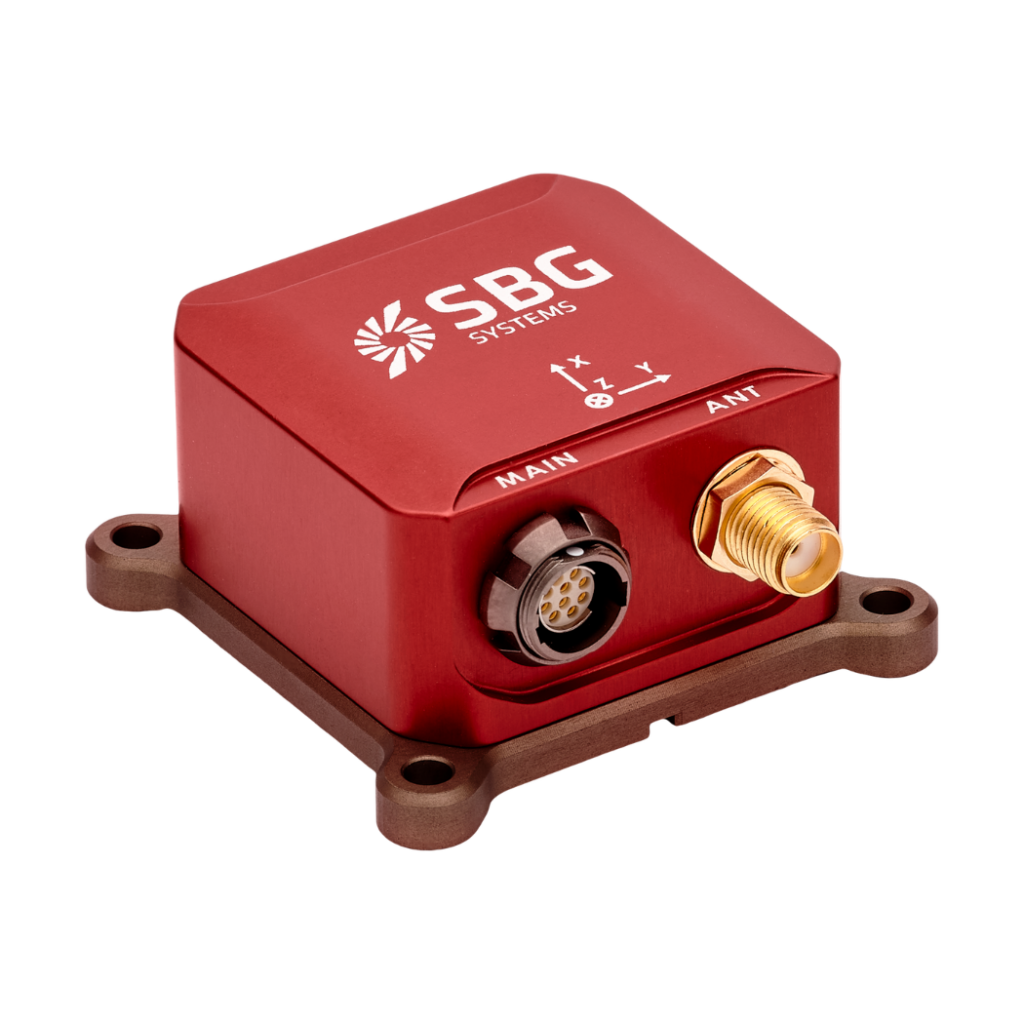
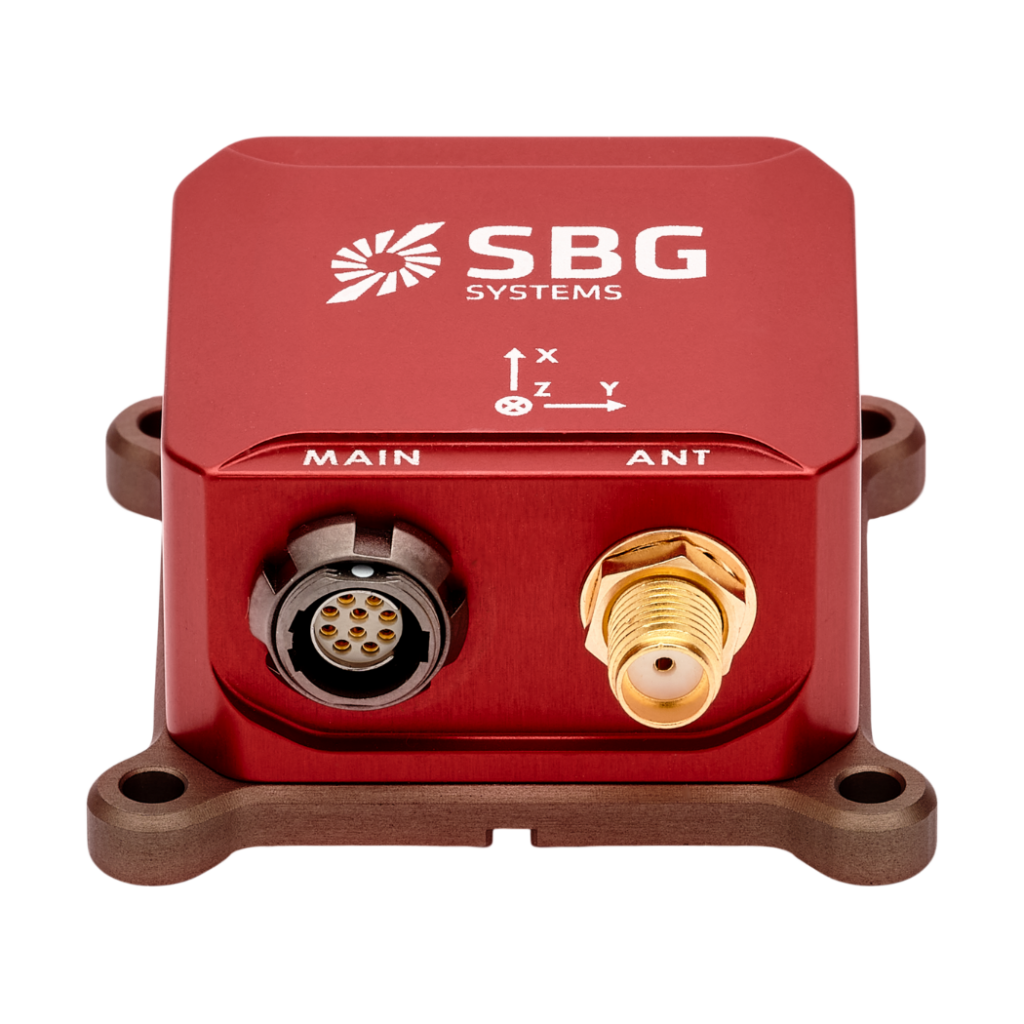
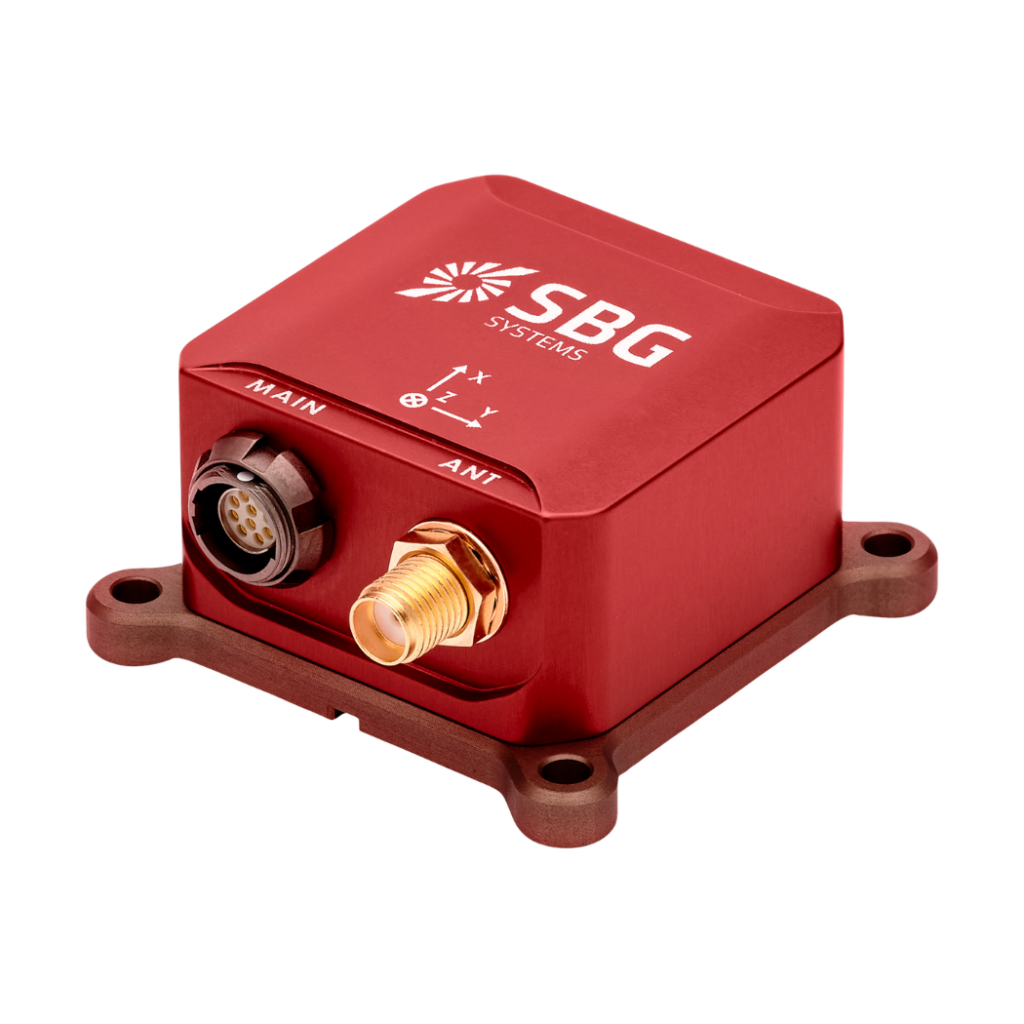
Ellipse-N 特性
Ellipse-N 集成了全球导航卫星系统 (GNSS) 数据以提高精度,并将其与惯性测量相结合,以便在动态环境中实现卓越性能。
这款 INS 采用双频全星座 GNSS 接收器,并支持来自 DVL、里程计和大气数据传感器等外部传感器的输入,以增强在 GNSS 受限环境中的方位和定位能力。
它支持实时动态 (RTK) 和后处理技术,为需要精确导航解决方案的应用提供厘米级精度。
了解有关 Ellipse-N 规格的更多信息。


技术规格
运动与导航性能
1.2 m 单点垂直位置
1.5 m RTK水平位置
0.01 米 + 1 ppm RTK垂直位置
0.02 米 + 1 ppm PPK水平位置
0.01 米 + 0.5 ppm * PPK垂直位置
0.02 米 + 1 ppm * 单点横滚/俯仰
0.1 ° RTK 横滚角/俯仰角
0.05 ° PPK 滚转角/俯仰角
0.03 ° * 单点航向
0.2 ° RTK航向
0.2 ° PPK 标题
0.1 ° *
导航功能
单天线和双天线 GNSS 实时纵摇精度
5 厘米或 5% 的膨胀率 实时起伏波周期
0 至 20 秒 实时垂动模式
自动调整 延迟纵摇精度
2 厘米或 2.5 % * 延迟的起伏波周期
0 至 40 秒 *
运动轨迹
海洋、水下 空气
飞机、固定翼无人机、直升机、无人机 土地
汽车、重型机械、越野车、行人、铁路、静态、卡车
GNSS 性能
内置单天线 频段
双频 GNSS 功能
SBAS、RTK、RAW GPS 信号
L1C/A、L2C 伽利略信号
E1、E5b 格洛纳斯信号
L1OF、L2OF 北斗信号
B1/B2 GNSS 首次定位时间
< 24 s 干扰与欺骗
高级缓解措施与指标,支持 OSNMA
磁强计的性能
50高斯 比例因子稳定性(%)
0.5 % 噪声 (mGauss)
3 m高斯 偏置稳定性(mGauss)
1 m高斯 分辨率(mGauss)
1.5 m高斯 采样率(赫兹)
100 赫兹 带宽(赫兹)
22 赫兹
环境规格与工作范围
IP-68(在2米水深中持续1小时) 工作温度
-40 °C 至 85 °C 振动
8 克 RMS – 20 赫兹至 2 千赫 减震器
500 克,持续 0.1 毫秒 MTBF(计算值)
218 000 小时 符合
MIL-STD-810
接口
GNSS、RTCM、里程计、DVL、外置磁力计 输出协议
NMEA、二进制 sbgECom、TSS、KVH、Dolog 输入协议
NMEA、Novatel、Septentrio、u-blox、PD6、Teledyne Wayfinder、Nortek 产出率
最高200Hz 串行端口
RS-232/422(最高 2Mbps):最多 3 个输入/输出 CAN
1个 CAN 2.0 A/B 接口,最高 1 Mbps 同步输出
PPS,触发频率最高 200 Hz – 1 个输出 同步输入
PPS,事件标记频率最高可达 1 kHz——2 个输入通道
机械与电气规格
5 至 36 VDC 功耗
< 750 mW 天线功率
3.0 VDC – 每根天线最大 30 mA | 增益:17 – 50 dB 重量(克)
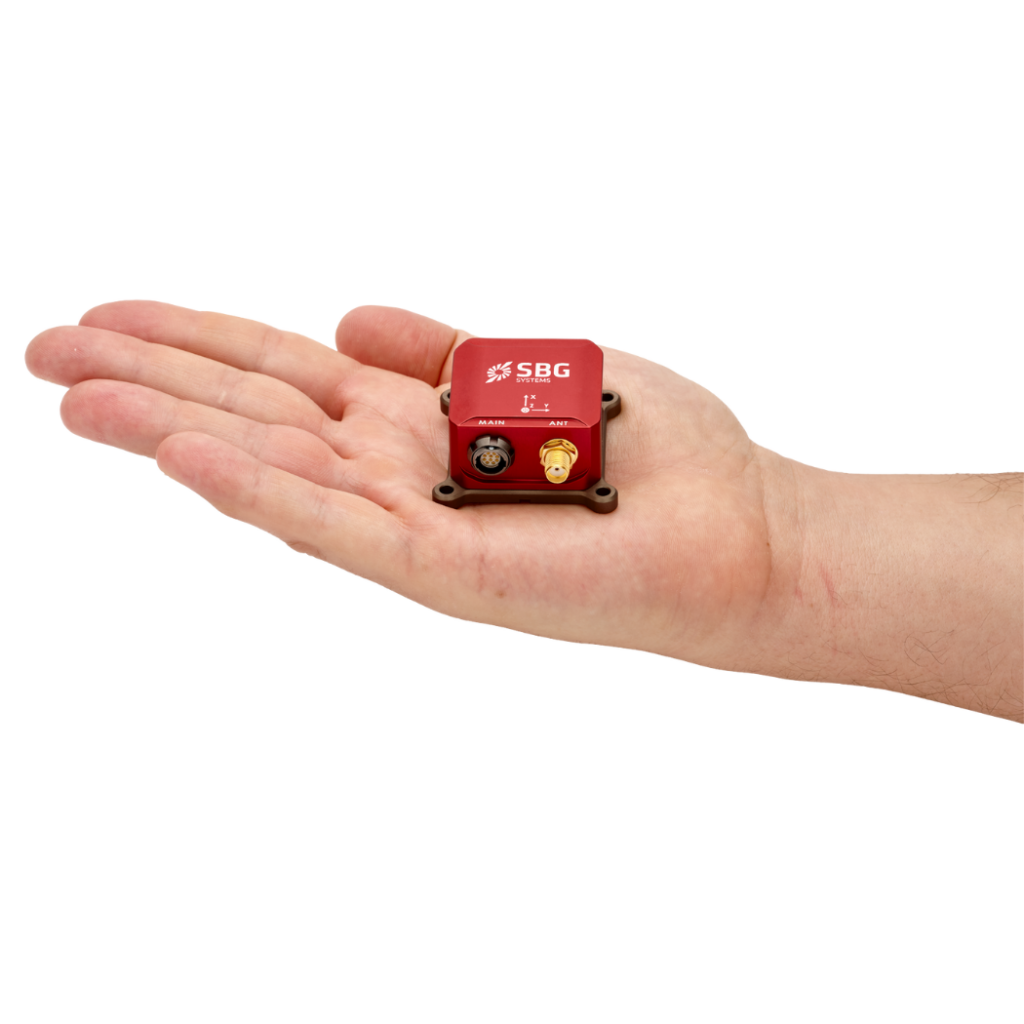
47 g 尺寸(长×宽×高)
46 毫米 × 45 毫米 × 24 毫米
时序规格
< 200 ns PPS精度
< 1 µs (jitter < 1 µs) 推算航行中的漂移
1 ppm
Ellipse-N 数据表
将所有传感器功能和规格直接发送至您的收件箱!
将 Ellipse-N 与其他产品进行比较
开始对比我们最先进的用于导航、运动和升沉感测的惯性传感器系列。
完整规格可在按需提供的《硬件手册》中找到。
-

Ellipse-N
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.1 °
- 单点航向
- 0.2 °
- 数据记录仪
- –
- 以太网
- –
- 重量(克)
- 47 g
- 尺寸(长×宽×高)
- 46 毫米 × 45 毫米 × 24 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.1 °
- 单点航向
- 0.2 °
- 数据记录仪
- –
- 以太网
- –
- 重量(克)
- 65 g
- 尺寸(长×宽×高)
- 46 毫米 × 45 毫米 × 32 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.02 °
- 单点航向
- 0.08 °
- 数据记录仪
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工(10/100 Base-T)、PTP主时钟、NTP、Web界面、FTP、REST API
- 重量(克)
- 165 g
- 尺寸(长×宽×高)
- 42 毫米 × 57 毫米 × 60 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.03 °
- 单点航向
- 0.08 °
- 数据记录仪
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工(10/100 Base-T)、PTP/NTP、NTRIP、Web 界面、FTP
- 重量(克)
- 38 g
- 尺寸(长×宽×高)
- 50 毫米 × 37 毫米 × 23 毫米


兼容性




其他产品及配件
通过探索我们多样化的应用领域,了解我们的解决方案如何改变您的运营。借助我们的运动和导航传感器及软件,您将获得能够推动您所在领域成功与创新的尖端技术。
与我们一同释放惯性导航和定位解决方案在各个行业中的潜力。

Qinertia GNSS-INS


生产流程
首先,探索每个 SBG Systems 产品背后的精度和专业知识。接下来,本视频将带您深入了解我们如何一丝不苟地设计、制造和测试高性能惯性导航系统。从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合最高的可靠性和精度标准。
立即观看以了解更多信息!

索取报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的产品所获得的体验和反馈。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产效率并带来可靠成果。



常见问题解答
欢迎来到我们的常见问题解答 (FAQ) 部分,我们将在此解答您对我们尖端技术和应用最关切的问题。在这里,您将找到关于产品特性、安装流程、故障排除技巧和最佳实践的全面解答。本部分可帮助您在不同的用例中最大限度地发挥我们惯性导航系统的效用。
我们的 FAQ 旨在提供您自信操作所需的清晰可靠的信息。
在此寻找您的答案!
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
“干扰”和“欺骗”是什么意思?
干扰和欺骗是两种会严重影响 GNSS 等卫星导航系统可靠性和精度的干扰类型。
干扰是指通过在 GNSS 系统使用的相同频率上广播干扰信号来有意破坏卫星信号。这种干扰会淹没或压制合法的卫星信号,导致 GNSS 接收机无法准确处理信息。干扰通常用于军事行动中,以破坏敌方的导航能力,它也可能影响民用系统,导致导航失效和运营挑战。
另一方面,欺骗涉及传输模仿真实 GNSS 信号的伪造信号。这些欺骗性信号会误导 GNSS 接收机计算出错误的位置或时间。欺骗可用于将导航系统引入歧途或提供错误信息,可能导致车辆或飞机偏离航线或提供错误的位置数据。与仅妨碍信号接收的干扰不同,欺骗通过将虚假信息伪装成合法信息来主动欺骗接收机。
干扰和欺骗都对 GNSS 依赖系统的完整性构成重大威胁,因此需要先进的对抗措施和鲁棒导航技术,以确保在对抗性或挑战性环境中的可靠运行。
什么是实时时钟?
实时时钟(RTC)是一种电子设备,旨在记录当前的时间和日期,即使在断电状态下也能保持记录。RTC广泛应用于需要精确计时的领域,并具有多项关键功能。
首先,它们能精确地计算秒、分、时、天、月和年,通常会结合闰年和星期几的计算,以实现长期精度。RTC 功耗低,并且可以在电池备用电源下运行,使它们能够在断电期间继续计时。它们还为数据条目和日志提供时间戳,确保文档记录的准确性。
此外,RTC 可以触发预定操作,允许系统从低功耗状态唤醒或在指定时间执行任务。它们在同步多个设备(例如 GNSS/INS)方面发挥着至关重要的作用,确保它们协同工作。
实时时钟(RTC)是各类设备不可或缺的组成部分,从计算机和工业设备到物联网设备,它们不仅增强了设备的功能,还确保了在多种应用场景中时间管理的可靠性。
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
