探索我们的抗振惯性解决方案 →
 Stellar-40
 Ekinox Micro
 Ellipse-D
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
振动
由于 MEMS 传感器对外力高度敏感,振动可能会在测量中引入不必要的噪声或畸变。其影响包括:
- 跨轴灵敏度:沿一个轴方向的振动可能会被误判为另一个轴方向的运动。
- 共振放大:在特定频率(传感器的固有共振频率)下,振动会放大偏转量,从而导致输出结果出现误差。
- 偏置不稳定性:它可能导致传感器偏置(零点偏移)出现临时或长期的漂移。
- 机械疲劳:长期振动会随着时间的推移导致微观结构磨损或劣化,从而降低可靠性。
SBG抗振动设计
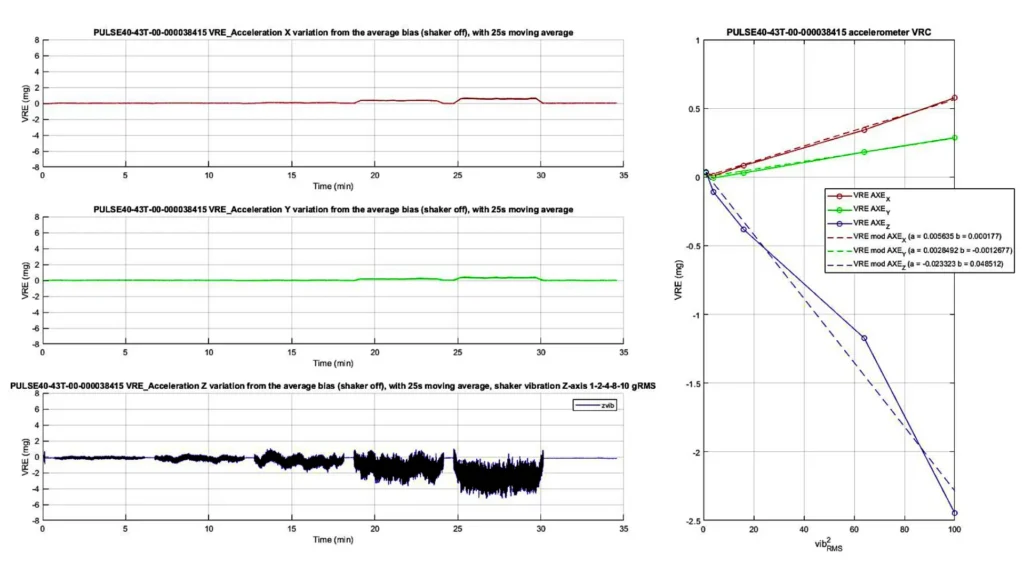
SBG Systems 在设计惯性传感器时对信号处理给予了特别关注,仅采用高品质 MEMS 传感器,并结合高效的抗混叠 FIR 滤波器来限制振动问题。由于采用了低 VRE(振动整流误差)加速度计,在安装过程中无需进行任何隔离/阻尼。
选择合适的加速度计方案
MEMS 技术对冲击具有极高的稳健性,但它们对振动(尤其是高频振动)的敏感度可能有所不同。在购买传感器时,可以选择更高量程的加速度计,例如,Ellipse 传感器选择 16g 而不是 8g。
限制惯性传感器周围的振动
可通过多种方法来减少振动对 MEMS 传感器的影响:
- 使用适当的材料(例如Silent Bloc)将其物理润湿。
- 当处理轻量级传感器(例如 Ellipse)时,可能需要将传感器与较重的质量块(如电池)一起进行阻尼,以便更容易地阻尼振动。将较重的系统与振动隔离总是更容易的。
- 请使用柔性电缆,以避免信号通过电缆传输。
- 如果频率较高,请检查这些振动是否通过空气传播(声音),并相应地使用吸音材料对设备进行隔音处理。
SBG工厂使用振动台进行的测试
SBG Systems 对其传感器进行了各种测试。通过对传感器行为进行表征,明确其能够承受的水平和频率,从而设计出专门调谐的算法。所使用的测试方法为美国国防部定义的 MIL-STD-810G 最低完整性指标(如下所示)。