


Ellipse-D 特性
Ellipse-D 内置高性能 GNSS 接收机(L1/L2 GPS、GLONASS、GALILEO、BEIDOU),支持 DGNSS、SBAS 和 RTK 定位。
我们的传感器还具有双天线航向功能,能够在最具挑战性的条件下提供稳健且准确的航向角。
此外,它还提供 DVL 输入作为附加功能,除了 GNSS 辅助外,还可提升其在具有挑战性的海洋和水下环境(如桥梁或树木下方区域)中的性能。
即使在无法获得 GNSS 信号的情况下,DVL 输入也能提供可靠的速度信息,从而显著提高推算定位精度。


规格
运动与导航性能
1.2 m 单点垂直位置
1.5 m RTK 水平位置
0.01 米 + 1 ppm RTK 垂直位置
0.02 m + 1 ppm PPK 水平位置
0.01 m + 0.5 ppm * PPK垂直位置
0.02 m + 1 ppm * 单点横摇/纵摇
0.1 ° RTK 横滚/俯仰
0.05 ° PPK 滚转/距角
0.03 ° * 单点航向精度
0.2 ° RTK 航向精度
0.2 ° PPK 航向精度
0.1 ° *
导航功能
单天线和双天线 GNSS 实时升沉精度
5 cm 或 5 % 的涌浪 实时升沉波周期
0 至 20 秒 实时升沉模式
自动调整 延迟升沉精度
2 cm 或 2.5 % * 延迟升沉波周期
0 至 40 秒 *
运动曲线
海洋、水下 空中
飞机、固定翼无人机、直升机、无人机 陆地
汽车、重型机械、越野车、行人、铁路、静态、卡车
GNSS 性能
内置双天线 频段
多频 GNSS 功能
SBAS、RTK、RAW GPS 信号
L1C/A、L2C Galileo信号
E1, E5b Glonass信号
L1OF、L2OF 北斗信号
B1/B2 其他信号
GNSS 首次定位时间
< 24 s 干扰与Spoofing
先进的欺骗缓解与指示,已支持 OSNMA
环境规格与工作范围
IP-68 工作温度
-40 °C 至 85 °C 振动
8 g RMS – 20 Hz 至 2 kHz 冲击
500 g,持续 0.1 ms MTBF (计算值)
218 000 小时 符合
MIL-STD-810
接口
GNSS、RTCM、里程计、DVL、外部磁力计 输出协议
NMEA、二进制 sbgECom、TSS、KVH、Dolog 输入协议
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek 输出速率
200 Hz,1,000 Hz (IMU 数据) 串口
RS-232/422 高达 2Mbps:最多 3 个输入/输出 CAN
1x CAN 2.0 A/B,高达 1 Mbps Sync OUT
PPS,触发高达 200 Hz – 1 个输出 Sync IN
PPS,事件标记高达 1 kHz – 2 个输入
机械和电气规格
5 至 36 VDC 功耗
< 1050 mW 天线功率
3.0 VDC – 每个天线最大 30 mA | 增益:17 – 50 dB 重量 (g)
65 g 尺寸(长x宽x高)
46 mm x 45 mm x 32 mm
时序规格
< 200 ns PPS精度
< 1 µs (jitter < 1 µs) 航位推算中的漂移
1 ppm
应用
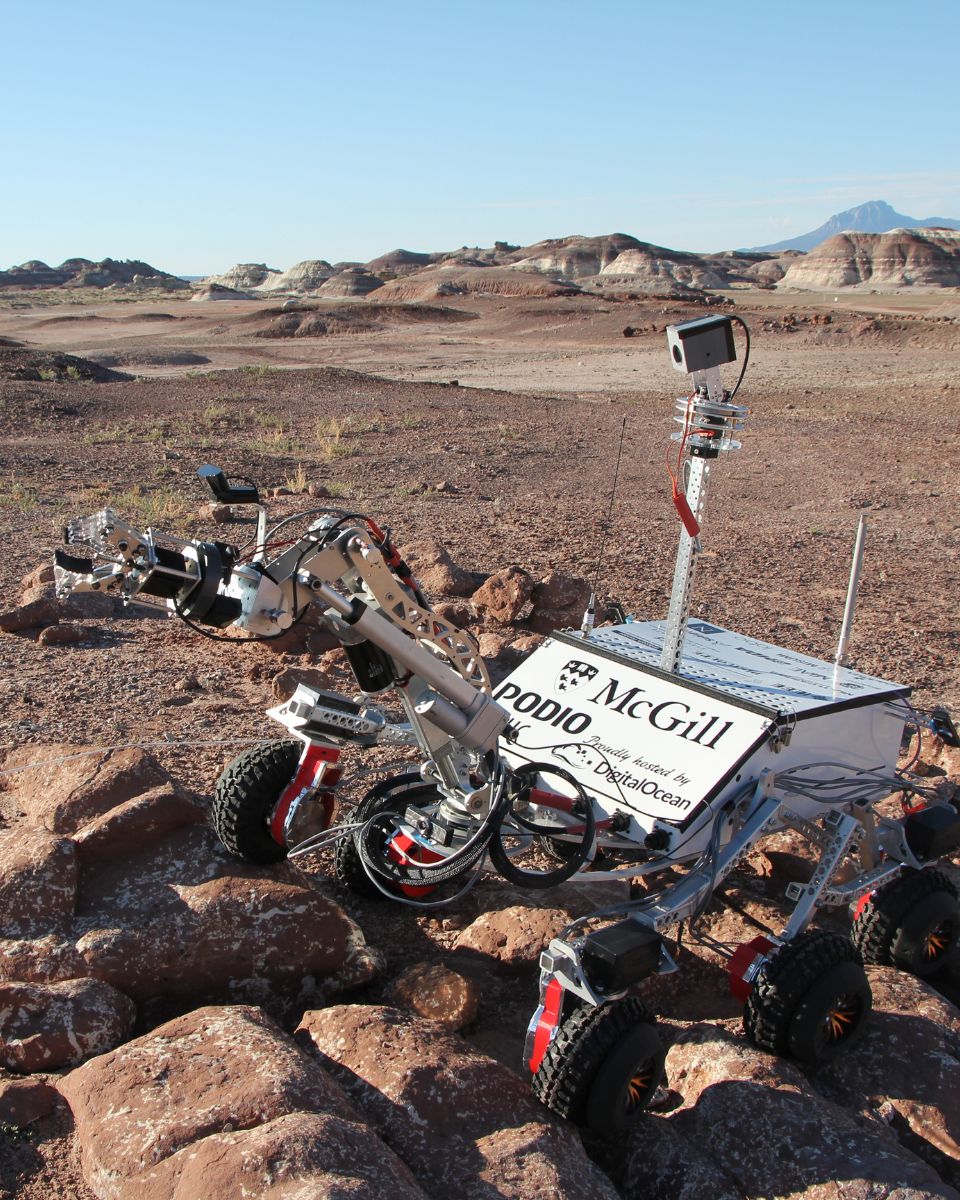
Ellipse-D 树立了精度和多功能性的新标准,其最先进的 GNSS 辅助惯性导航系统为广泛的应用提供动力。无论是在自动驾驶车辆、无人机、机器人还是船舶中,Ellipse-D 都能提供无与伦比的精度、可靠性和实时性能。
我们的专业知识涵盖航空航天、国防、机器人等领域,为我们的合作伙伴提供无与伦比的质量和可靠性。我们的 Ellipse-D 不仅仅是符合行业标准——我们正在定义标准。
探索我们的开拓精神和坚定不移的奉献精神如何推动塑造未来世界的创新。
Ellipse-D 数据表
将所有产品特性和规格直接发送到您的收件箱!
将 Ellipse-D 与其他产品进行比较
欢迎比较我们最先进的惯性传感器系列,用于导航、运动和升沉传感。完整的规格可在硬件手册中找到,可应要求提供。
-

Ellipse-D
- 单点水平位置
- 1.2 m
- 单点横摇/纵摇
- 0.1 °
- 单点航向精度
- 0.2 °
- 数据记录器
- –
- 以太网
- –
- 重量 (g)
- 65 g
- 尺寸(长x宽x高)
- 46 mm x 45 mm x 32 mm
-
- 单点水平位置
- 1.2 m
- 单点横摇/纵摇
- 0.02 °
- 单点航向精度
- 0.08 °
- 数据记录器
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工 (10/100 base-T)、PTP 主时钟、NTP、Web 界面、FTP、REST API
- 重量 (g)
- 165 g
- 尺寸(长x宽x高)
- 42 mm x 57 mm x 60 mm
-
- 单点水平位置
- 1.0 m
- 单点横摇/纵摇
- 0.01 °
- 单点航向精度
- 0.03 °
- 数据记录器
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工(10/100 base-T),PTP 主时钟,NTP,Web 界面,FTP,REST API
- 重量 (g)
- < 900 g
- 尺寸(长x宽x高)
- 130 mm x 100 mm x 75 mm
-
- 单点水平位置
- 1.2 m
- 单点横摇/纵摇
- 0.03 °
- 单点航向精度
- 0.08 °
- 数据记录器
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工 (10/100 base-T)、PTP / NTP、NTRIP、Web 界面、FTP
- 重量 (g)
- 38 g
- 尺寸(长x宽x高)
- 50 mm x 37 mm x 23 mm


兼容性


我们的案例研究
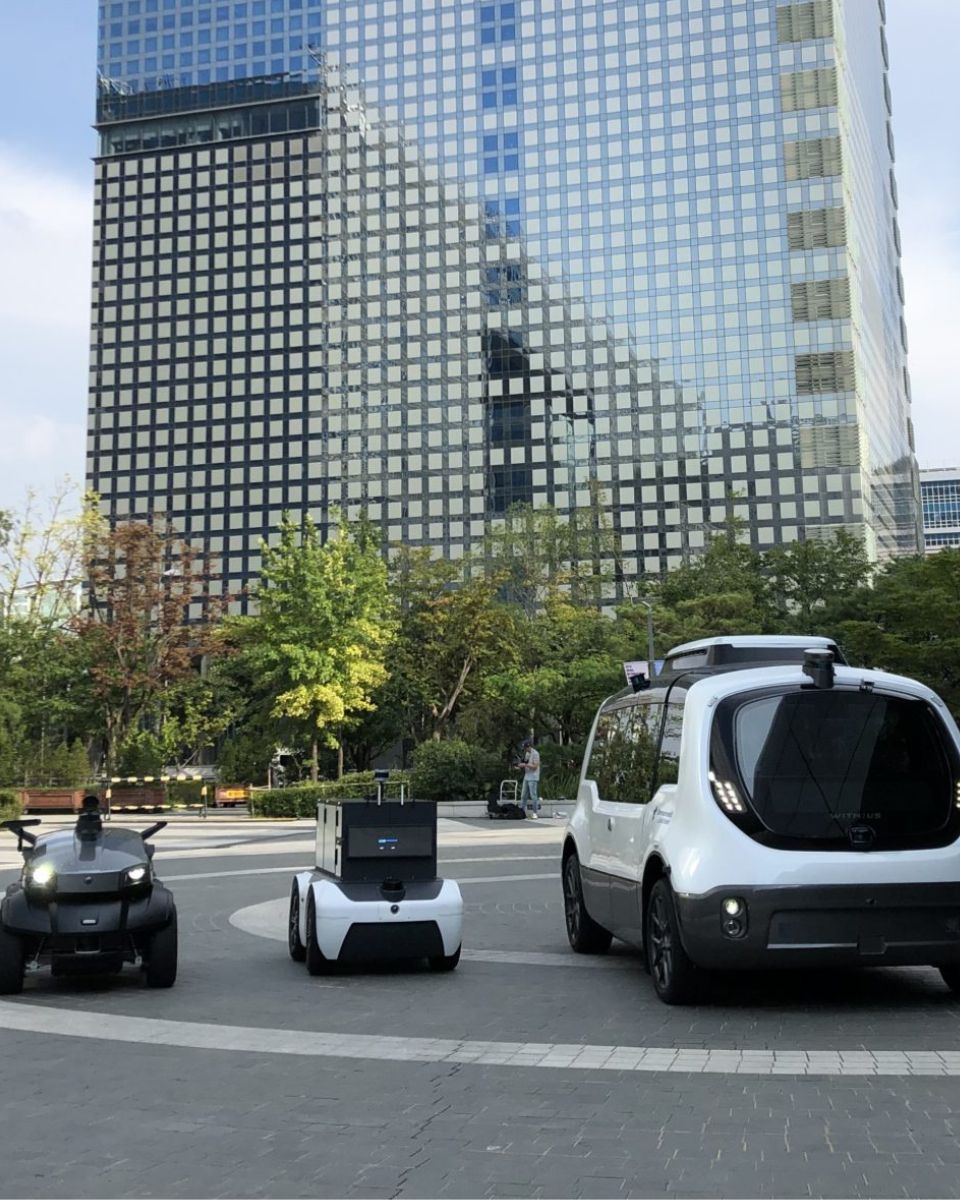
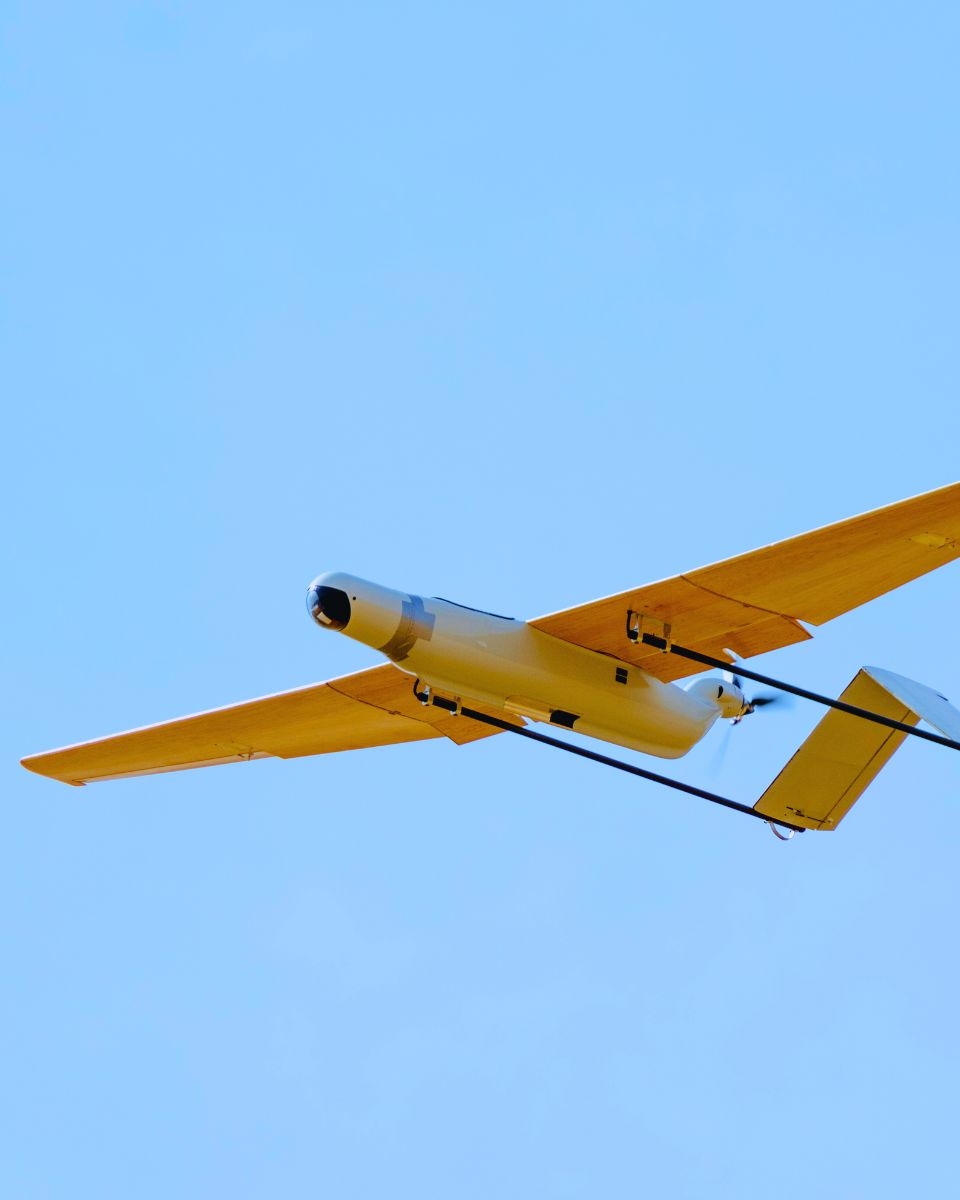
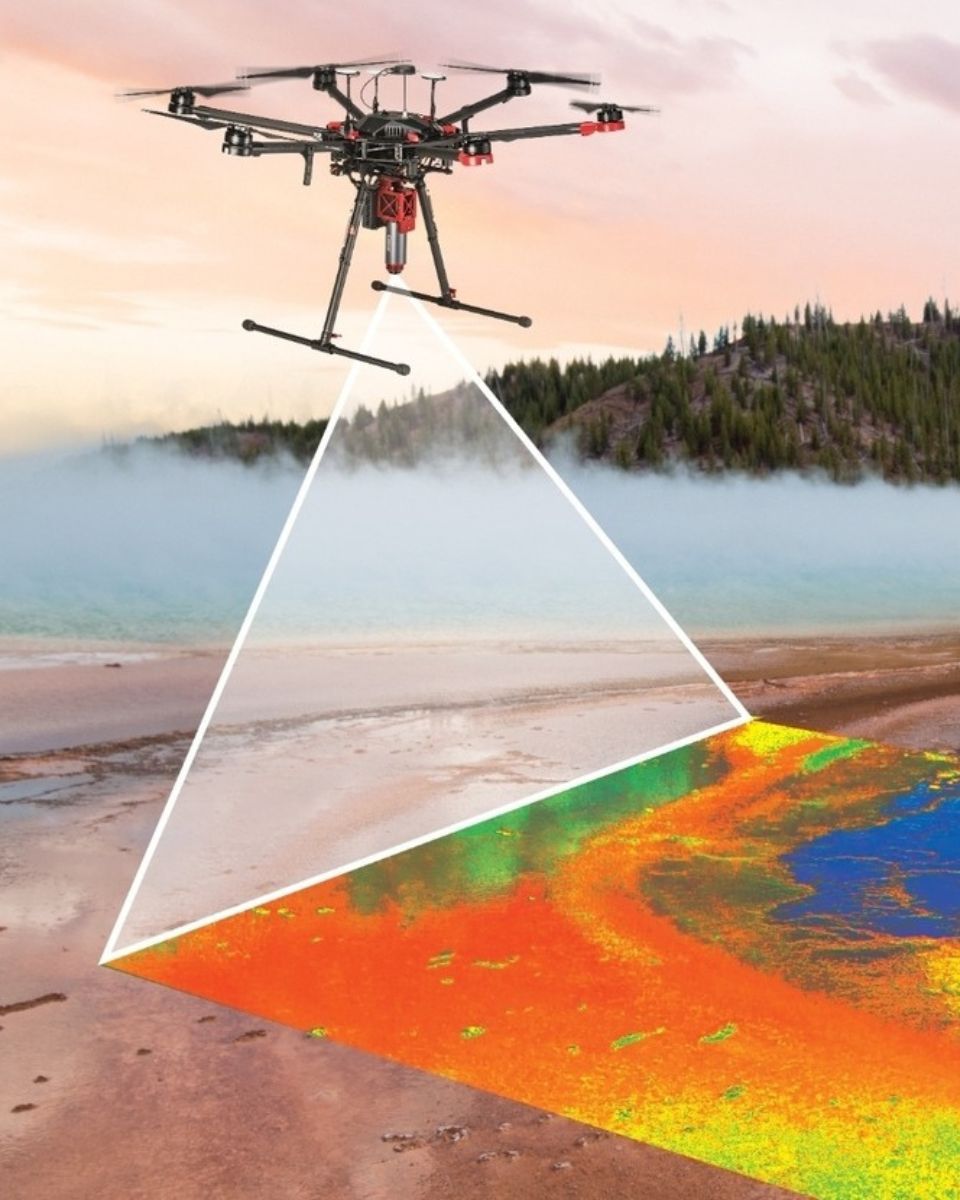
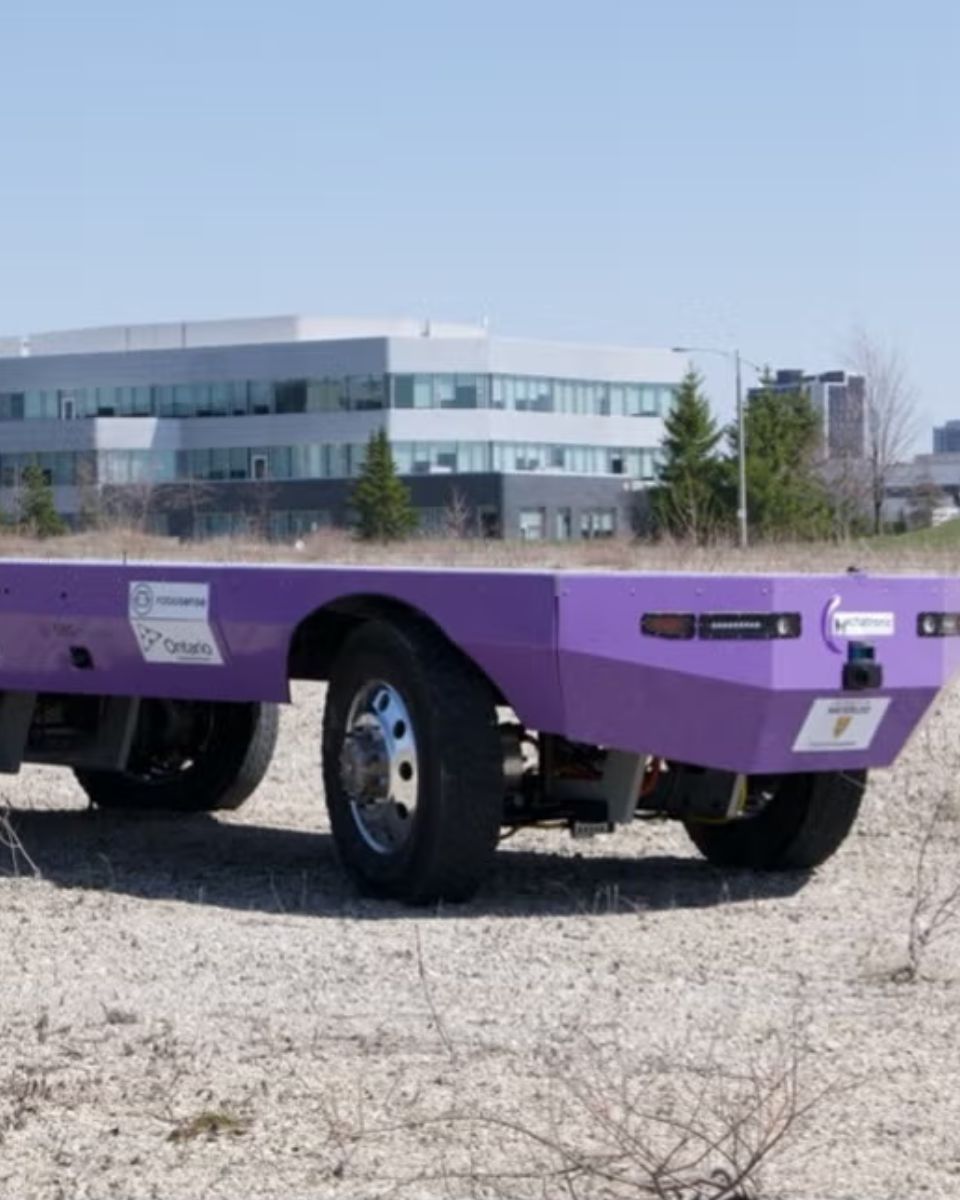
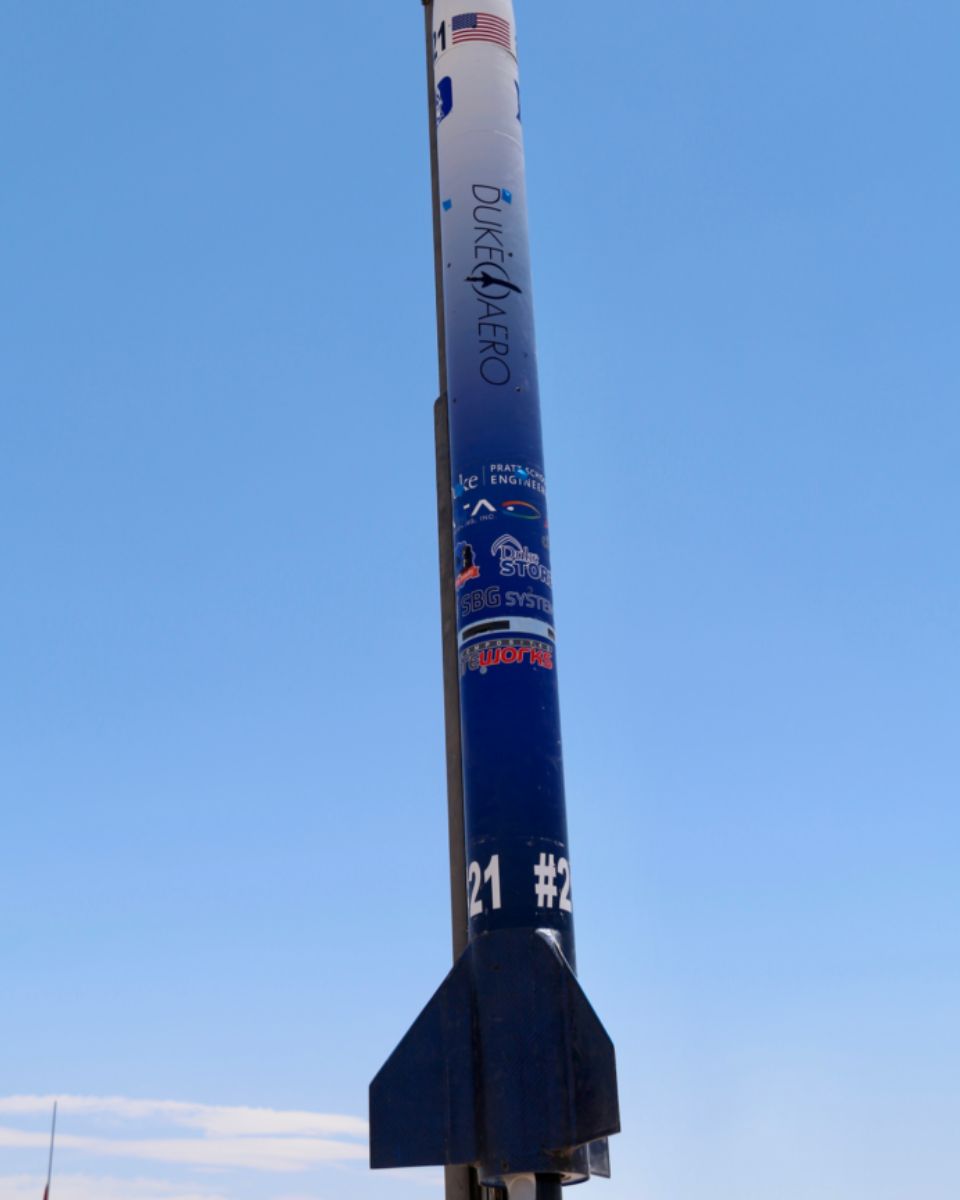
探索实际应用案例,了解我们的 Ellipse-D 如何增强性能、减少停机时间并提高运营效率。了解我们的先进传感器和直观界面如何提供您在应用中脱颖而出所需的精度和控制能力。

附加产品与配件
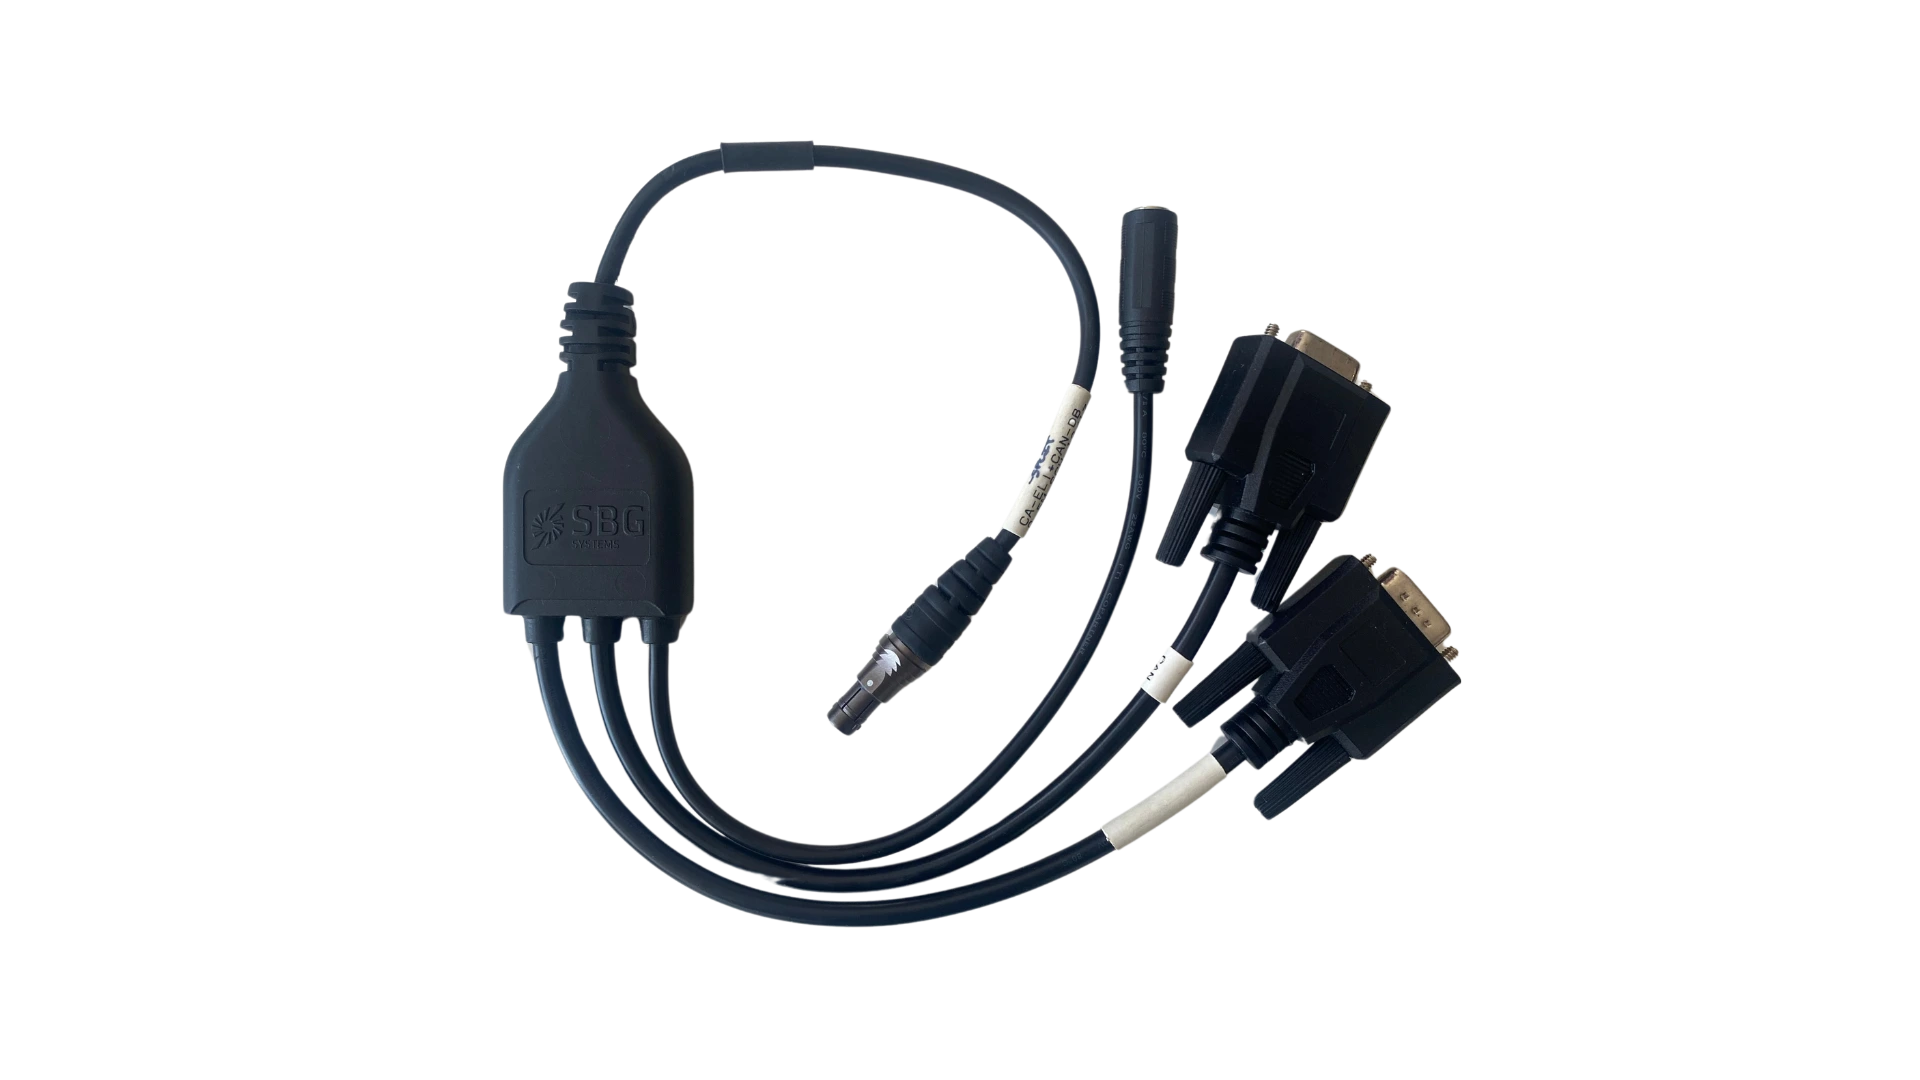
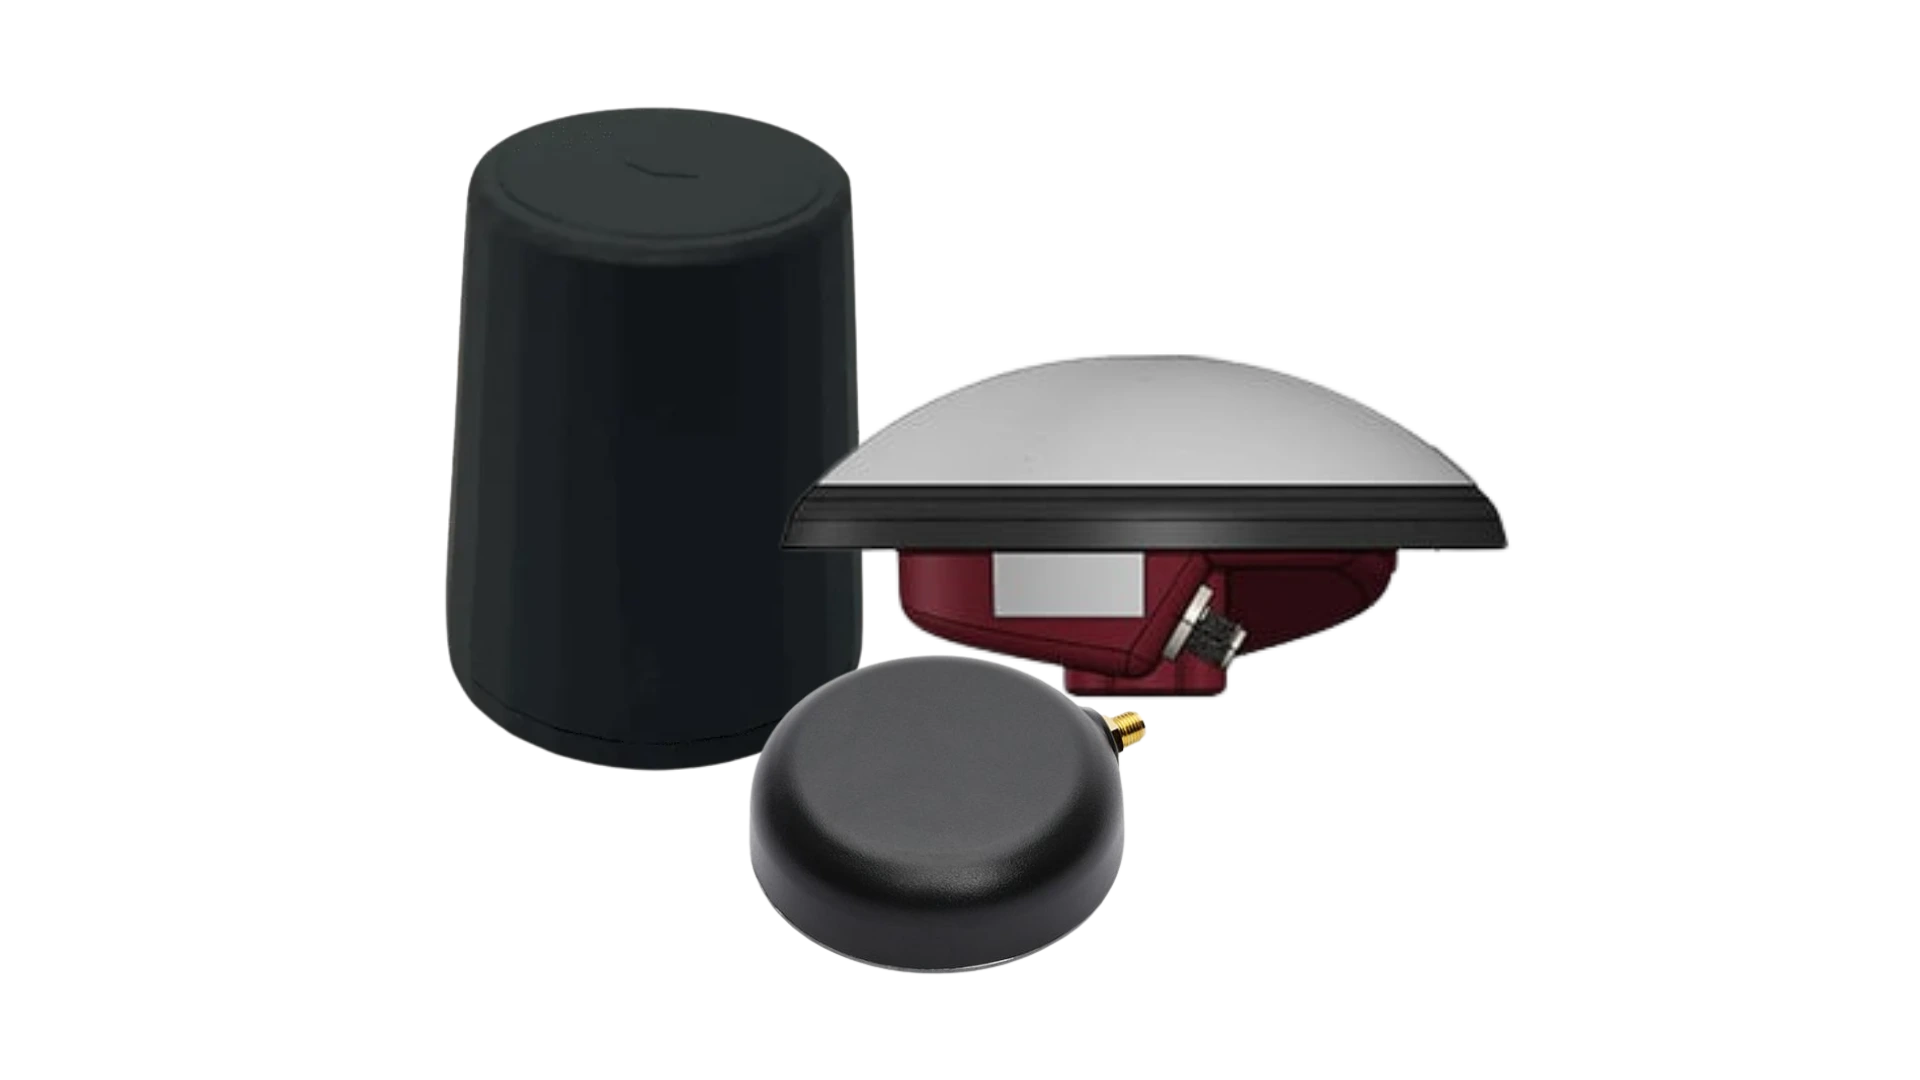
浏览我们丰富多样的应用场景,了解我们的解决方案如何变革您的运营。借助我们的运动与导航传感器和软件,您将获得能够推动您所在领域的成功与创新的尖端技术。
与我们一同开启各行业惯性导航与定位潜能的大门。

Qinertia GNSS-INS
生产过程
探索每个 SBG Systems 产品(例如 IMU、AHRS 或 INS)背后的精湛工艺和专业技术。以下视频让您深入了解我们如何一丝不苟地设计、制造和测试我们的高性能惯性导航系统。从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合最高标准的可靠性和准确性。
立即观看以了解更多信息!
请求报价
媒体与用户眼中的 Ellipse-D
我们展示了在项目中利用 Ellipse-D 的行业专业人士和客户的经验与感言。
他们的见解反映了定义我们 INS 的质量和性能,强调了其作为现场值得信赖的解决方案的作用。
了解我们的创新技术如何改变他们的运营、提高生产力并在各种应用中提供可靠的结果。


常见问题解答部分
欢迎来到我们的常见问题解答 (FAQ) 部分,我们将在此解答您对我们尖端技术及其应用最关切的问题。在这里,您将找到有关产品功能、安装过程、故障排除提示和最佳实践的综合答案,以最大限度地提升您对我们紧凑型 INS 的体验。无论您是寻求指导的新用户,还是寻找高级见解的经验丰富的专业人士,我们的 FAQ 都旨在提供您所需的信息。
在此寻找您的答案!
如何将惯性系统与激光雷达结合用于无人机测绘?
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是集成的工作原理以及它如何使无人机测绘受益:
- 一种遥感方法,使用激光脉冲测量到地球表面的距离,从而创建地形或结构的详细 3D 地图。
- SBG Systems INS 将惯性测量单元 (IMU) 与 GNSS 数据相结合,即使在 GNSS 信号无法覆盖的环境中,也能提供准确的位置、姿态(俯仰角、横滚角、航向角)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 捕获下方地形或物体的细节。
通过了解无人机的精确方向,LiDAR数据可以准确定位在3D空间中。
GNSS 组件提供全球定位,而 IMU 则提供实时的姿态和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如高大建筑物附近或茂密的森林中)时,INS 也能继续追踪无人机的飞行轨迹和位置,从而实现一致的 LiDAR 测绘。
什么是干扰和欺骗?
干扰(Jamming)和欺骗(Spoofing)是两种会严重影响诸如 GNSS 等卫星导航系统可靠性和准确性的干扰类型。
干扰是指通过在 GNSS 系统使用的相同频率上广播干扰信号来故意扰乱卫星信号。 这种干扰会压倒或淹没合法的卫星信号,导致 GNSS 接收器无法准确处理信息。 干扰通常用于军事行动中,以扰乱对手的导航能力,并且还会影响民用系统,从而导致导航失败和运营挑战。
另一方面,欺骗涉及传输模仿真实 GNSS 信号的伪造信号。 这些欺骗性信号会误导 GNSS 接收器计算不正确的位置或时间。 欺骗可用于误导或错误地通知导航系统,从而可能导致车辆或飞机偏离航向或提供错误的位置数据。 与仅阻碍信号接收的干扰不同,欺骗通过将虚假信息呈现为合法信息来主动欺骗接收器。
干扰和欺骗都对 GNSS 依赖系统的完整性构成重大威胁,因此需要先进的对抗措施和鲁棒导航技术,以确保在对抗性或挑战性环境中的可靠运行。
什么是室内定位系统?
室内定位系统(IPS)是一项专门的技术,用于精确识别建筑物等封闭空间内物体或个人的位置,在这些空间中 GNSS 信号可能微弱或不存在。IPS 采用各种技术,在购物中心、机场、医院和仓库等环境中提供精确的定位信息。
IPS 可以利用多种技术进行定位,包括:
- Wi-Fi:利用来自多个接入点的信号强度和三角测量进行位置估计。
- 低功耗蓝牙 (BLE):采用信标向附近设备发送信号以进行跟踪。
- 超声波:使用声波进行精确定位检测,通常与移动设备传感器配合使用。
- RFID(射频识别):涉及放置在物品上的标签,用于实时追踪。
- 惯性测量单元(IMU):这些传感器用于监测运动和姿态,结合其他方法可进一步提高定位精度。
详细的室内空间数字地图对于精确定位至关重要,而移动设备或专用设备则从定位基础设施收集信号。
IPS 增强了导航功能,跟踪了资产,协助了紧急服务,分析了零售行为,并集成到智能建筑系统中,从而显著提高了传统 GNSS 无法实现的运营效率。
什么是里程计?
里程表是一种用于测量车辆行驶距离的仪器。它提供关于车辆行驶了多远的重要信息,这对于各种目的非常有用,例如维护计划、燃油效率计算和转售价值评估。
里程表根据车辆车轮的转数测量距离。基于轮胎尺寸的校准系数将车轮转数转换为距离。
在许多导航应用中,特别是在车辆中,里程计数据可以与 INS 数据相结合以提高整体精度。这一过程被称为传感器融合,它结合了两个系统的优势。
什么是 RMS?
RMS(均方根)是一种用于量化变化误差或信号大小的统计度量。它表示数据集中平方值平均值的平方根。由于惯性传感器(如加速度计、陀螺仪或完整的 INS 输出)中的误差可能在零上下波动,简单地对它们进行平均将意味着根本没有误差。
RMS 通过对每个值进行平方(使所有值都为正),对这些平方值求平均值,然后取平方根以使结果返回到原始单位来解决此问题。
在实践中,RMS 提供了一个单一且有意义的数字,用于描述系统中有效或整体的噪声、漂移或偏差水平。对于惯性导航,RMS 被广泛用于表示传感器噪声密度、姿态或位置精度、振动水平以及校准中的残余误差。它使工程师能够比较不同传感器之间的性能、验证规格,并评估导航输出随时间的稳定性或质量。简而言之,RMS 是一个紧凑且强健的指标,能够捕捉惯性系统中波动的误差源的真实能量。
