获取关于推算导航解决方案的专业指导 →
 Stellar-40
 Ekinox Micro
 Ellipse-D
探索我们的抗 GNSS 干扰就绪解决方案 ↓
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
推算导航
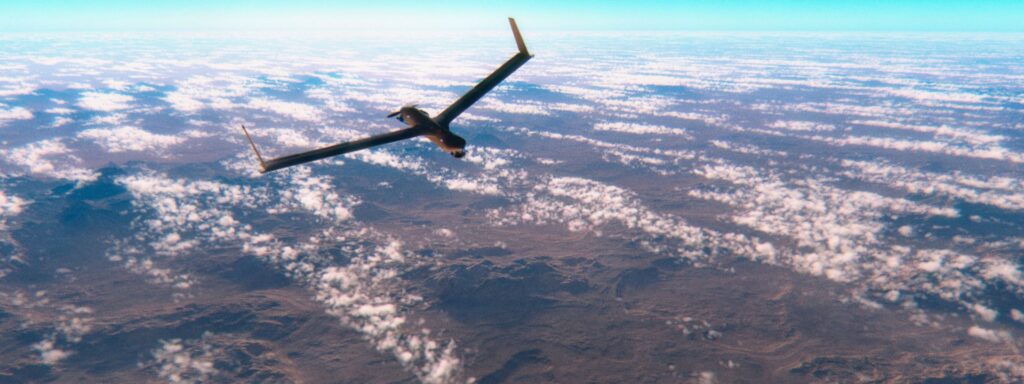
航位推算 (DR) 是一种导航技术,通过使用先前已知的位置并根据速度、时间和行驶方向计算航向来确定当前位置。它不依赖于地标或 GNSS 等外部参考,而是使用来自初始位置的测量值,这使得它在无法进行视觉或卫星导航的情况下特别有用。
推算导航是如何工作的?
在推算导航过程中,导航员从已知位置出发,该位置可通过地图标注、先前测定的位置或基于其他可靠参考点确定。他们使用罗盘、陀螺仪或其他仪器测量方位角来追踪航向。
海事导航员使用测速仪记录速度,飞行员依靠空速表,而陆地导航员则通过计步来追踪速度。导航员会仔细记录行进所用时间,以估算行进距离。
最后,通过综合运用方向、速度和时间,他们计算出新位置,并针对途中可能出现的偏移或变化进行修正。
虽然推算定位是短距离测量的可靠方法,但由于方向、速度和时间估计中累积的误差,它随时间推移的准确性往往会降低。为了提高准确性并提供定期定位修正,导航员通常会将推算定位与天体导航、地标或 GNSS 等其他方法相结合。
DR的各种用途
船舶在 GPS/GNSS 信号不可用时依靠推算定位,而飞机则将其作为备份导航方法。
包括无人机、无人地面车 (UGV) 和无人水下航行器 (AUV) 在内的自主系统依靠 DR 在 GNSS 禁用环境中进行导航。
在国防和军事应用中,潜艇、导弹和地面车辆使用 DR 进行战术导航。然而,由于推算定位会因传感器漂移而随着时间推移累积误差,导航员通常会将其与 GPS 或地图匹配等其他方法相结合,以提高准确性。
