

航向精度方法
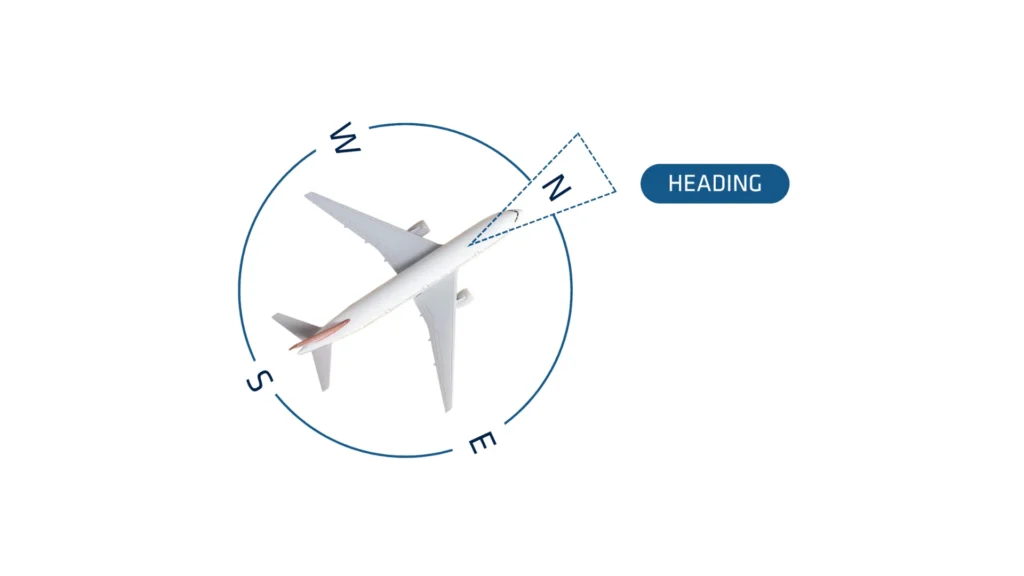
在导航中,航向精度是指车辆或船舶相对于参考方向(通常是真北或磁北)所指向的方向。 它以度为单位表示,范围从 0° 到 360°,其中 0°(或 360°)表示真北。 航向精度不同于航线(course),航线是指地面上的实际路径,也不同于方位(bearing),方位是指从一个点到另一个点的方向。 因此,选择正确的航向精度方法非常重要。
当没有 GPS 可用时
在许多应用中,磁力计是获取良好航向观测结果的唯一可靠途径。
在满足特定条件时,使用磁力计进行航向观测可确保合理的准确度。
首先,必须在将传感器安装到最终配置中的情况下执行适当的磁校准。此过程会测绘周围的磁场,并考虑到设备附近的任何干扰。
此外,将传感器放置在远离内部磁干扰(如开关电源、输电线路和磁铁)的地方有助于保持准确性。最后,在稳定的磁环境中运行传感器至关重要。
处理预期的短期磁干扰是可行的,但防止长期偏差对于确保可靠性能仍然至关重要。
汽车应用中的航向精度方法
只有在 GPS/GNSS 定位可用时,才能使用此模式。此模式意味着需要一定的速度才能获得航向估计。它还要求车辆向前行驶,没有任何侧滑。
例如,如果飞机因侧风而漂移,则在飞机上使用 GPS/GNSS 航向会得到错误的航向。建议将 GPS/GNSS 航向用于汽车应用。
如果为高动态环境
仅当 GPS/GNSS 定位可用时,才能使用此模式。它仅依赖 GPS/GNSS 和惯性传感器,因此这里没有机械或磁性约束。
在频繁且显著的加速(例如转弯)期间,航向保持准确。但是,当传感器以恒定速度运行或保持静止时,它完全依赖于陀螺仪,从而导致航向以纯惯性方式漂移。
如果为低动态环境
GPS/GNSS 真实航向(True Heading)是通过在同一个 GPS/GNSS 接收器上使用双天线实现的。此方法使用两个 GPS/GNSS 天线来提供位置、速度以及即使在静止时也有效的真实航向角。
双天线 GNSS 的优势:
- 静止时工作:您不需要移动或加速
- 免校准:您无需进行任何校准,也无需担心磁干扰
- 它是最精确的解决方案
- 但它比单天线系统对 GPS/GNSS 条件更敏感。应在开阔天空条件下运行以获得最佳性能。
