GRYFN 的成功案例:借助 Quanta Micro 实现高精度与高效率
GRYFN 是面向研究市场的多模态遥感解决方案的先驱,通过将我们的 Quanta Micro(惯性导航系统)集成到其无人机解决方案中,并通过我们的软件 Qinertia 进行数据后处理,实现了显著的运营改进。
这种合作为最终用户带来了厘米级精度、五年内成本降低 10% 以及简化的工作流集成。
“在 0 到 5 的分值范围内,产品、软件、支持和成本均达到或超过预期——评分为 5 分。” | GRYFN 首席执行官 Matt Bechdol。

公司核心业务:多模态遥感
GRYFN 专注于研究级、高精度、多模态遥感无人机解决方案,可同时获取高分辨率 RGB、LiDAR 和高光谱数据。
其旗舰级 Gobi 传感平台代表了一种全面的多模态数据收集方法,专为需要企业级数据集和分析的研究人员而设计,旨在推动农业、环境监测、自然资源应用或任何需要精确主动和被动遥感的领域的切实决策。

正是这些符合条件的 demand,促使他们选择了我们的解决方案,从而既能提升其平台性能,又能为客户降低运营复杂性和成本。
与我们的解决方案相匹配的需求
GRYFN 的苛刻应用需要一种能够为实时(RTK)和后处理(PPK)轨迹数据提供厘米级精密度和准确度的惯性导航解决方案。
在无人机平台上集成高光谱成像、LiDAR 和 RGB 传感器带来了独特的的技术挑战。
每种传感器模态的数据采集速率各不相同,且需要精确的位置信息才能实现准确的数据融合与分析。
毫不奇怪,GRYFN 的需求中还必须包括:
- 高质量 GNSS-INS 数据,精度至少达到 2 厘米或更高,以实现可靠的直接地理参考。
- 一款易于集成的软件,具有命令行界面,并支持用于后处理工作流的 SDK。
- 开放许可基础设施,以降低分布式研究客户的部署复杂性。
- 高性价比的解决方案,对于拥有多种部署场景的研究机构而言尤为重要。
- 响应迅速的技术支持,可快速解决集成难题。
- 结构紧凑,在精度、可靠性、尺寸和重量方面均经过优化。
“2023年,我们根据外形尺寸、硬件性能与集成度、成本以及为客户带来的价值等因素,对各种方案进行了评估。经过行业调研,我们锁定了4家主要供应商,最终SBG赢得了我们最新Gobi传感平台集成的项目,”马特解释道。
Quanta Micro 的集成与性能
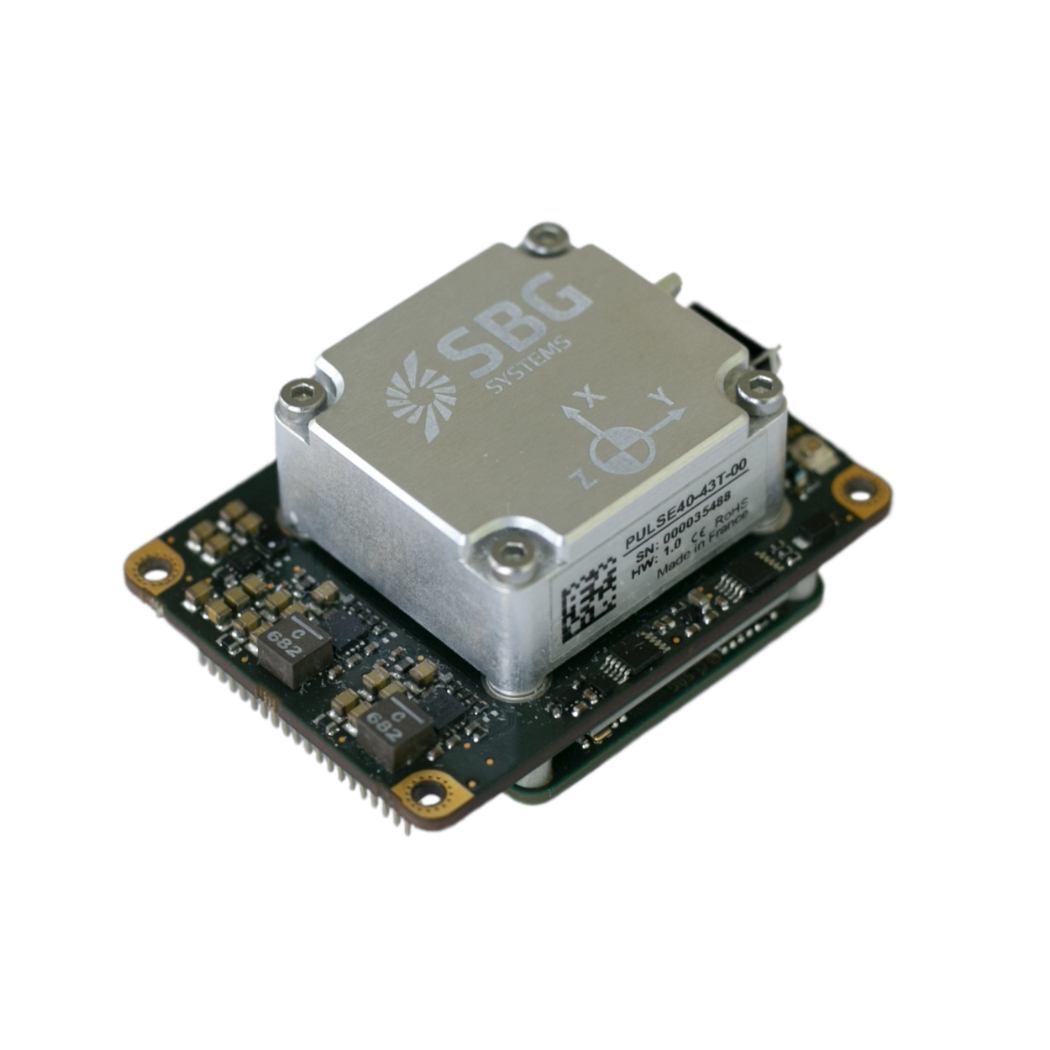
我们通过 Quanta Micro 解决方案满足了 GRYFN 的需求。这是一款超紧凑、高性能的 GNSS 辅助惯性导航系统,专为对精度和空间限制要求极高的无人机遥感应用而设计。
- GRYFN 集成了 Quanta Micro 导航系统,在双天线模式下运行并集成到定制 PCB 中。此配置使系统能够同时向多个传感器输出 GNSS-INS 数据,从而支持 GRYFN 的多模态传感需求。
- 在此处,Quanta Micro 的外形尺寸完美契合了 GRYFN 对紧凑型多模态传感器集成的要求。
- 双天线配置增强了航向精度和系统可靠性,这些是研究应用中精确轨迹确定的关键因素。
- 我们的设计方法简化了硬件集成流程,使GRYFN能够专注于其核心遥感能力,而非导航系统的复杂性。
我们在此类合作中引以为傲的亮点之一是,我们致力于提供更紧密的支持,尤其是在公司仍在测试并确定最佳技术集成方式的阶段。
“在我们进行初步对比和测试期间,SBG团队对问题和技术讨论都反应迅速,技术支持非常出色,”马特证实道。
Qinertia 的用户友好型核心优势
此外,我们的后处理软件 Qinertia 与 GRYFN Processing Tool 软件的集成,为 GRYFN 的运营带来了显著的工作流改进。
该团队发现 Qinertia 用户友好且直观,其全面的文档为每个处理步骤和设置提供了简明的说明和解释。
与竞争对手的解决方案不同,这种软件方法省去了下载 RINEX 数据的需要,从而简化了处理工作流。他们还称赞了 API 文档的质量,并指出他们在软件端集成方面只需要极少的支持。这种自助服务能力缩短了实施时间并减少了持续的支持需求。

可量化的成果和绩效提升
GRYFN 与我们系统的集成在多个维度上带来了可量化的运营改进。
“系统易于客户采用,从而减少了支持需求,节省了时间并释放了精力,”马特强调道。
简而言之,在降低成本、提高处理效率和 提升客户满意度方面均观察到显著的积极影响,同时还为其他关键需求腾出了预算空间。
这对预算有限的研究机构而言尤为宝贵。GRYFN还特别指出,在软件订阅费用方面 实现了显著节省,同时轨迹质量也得到了提升。
结论:竞争优势的培育
Quanta Micro 和 Qinertia 通过以下方式增强了 GRYFN 的竞争地位:
- 成本结构得到优化。
- 增强的性能能力。
- 优化客户体验。

必须强调的是,这些改进直接提升了客户满意度和客户留存率。
GRYFN 的案例研究证实,当精准导航技术被恰当地集成到先进的遥感平台中时,既能提供卓越的技术性能,又能创造商业价值。
通过此次合作,我们为在基于无人机的数据采集领域实现卓越运营提供了极具说服力的范例。
Quanta Micro
Quanta Micro 是一款紧凑型、高性能的 GNSS 辅助惯性导航系统,专为需要超凡精度和可靠性的空间受限型应用而设计。
它将测绘级 IMU 与多频、四星座 GNSS 接收器以及先进的传感器融合算法集成在一起,可在充满挑战的环境中提供厘米级定位和精确的姿态。
该系统具有双天线功能,可在低动态条件下实现最佳航向性能,同时针对无人机有效载荷和受限应用保持卓越的单天线运行能力。
获取 Quanta Micro 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
无人机在农业领域是如何应用的?
无人机在农业中的应用日益广泛,旨在优化作物管理并提高生产效率。农业无人机配备高分辨率摄像头和传感器,可提供作物健康状况、土壤条件及田间变异性的航拍图像和数据。这使农民能够快速监测大面积区域,并精准识别虫害、养分缺乏和水分胁迫等问题。
农业领域中,无人机用于精准施用化肥、农药和除草剂等投入品。通过精准定位特定区域,无人机既减少了浪费,又最大限度地降低了对环境的影响。此外,它们还能协助进行农业无人机测绘、规划田间布局,并长期监测作物的生长情况和产量。
总体而言,农业无人机提供了一种经济高效的方式,可用于收集关键信息、做出明智决策并实施有针对性的干预措施,从而改善作物管理和资源利用。
在航空测绘中,什么是地理配准?
地理配准是指将地理数据(如地图、卫星图像或航空照片)与已知的坐标系进行对齐,以便将其精确地定位在地球表面上的过程。
这使得数据能够与其他空间信息进行整合,从而实现基于位置的精准分析和制图。
在测绘领域,地理配准对于确保通过无人机上的激光雷达、摄像头或传感器等设备收集的数据能够准确映射到真实世界的坐标系中至关重要。
通过为每个数据点分配纬度、经度和海拔,地理参考可确保采集的数据准确反映其在地球上的具体位置和方位,这对地理空间测绘、环境监测和施工规划等应用至关重要。
地理参考通常涉及使用具有已知坐标的控制点(通常通过 GNSS 或地面测量获取),将捕获的数据与坐标系对齐。
这一过程对于创建准确、可靠且可用的空间数据集至关重要。
RTK和PPK有什么区别?
实时动态 (RTK) 是一种定位技术,在此技术中,GNSS 修正数据以近乎实时的方式传输,通常使用 RTCM 格式修正流。然而,在确保 GNSS 修正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
与RTK后处理相比,PPK的主要优势在于,可以在后处理过程中优化数据处理操作(包括正向和反向处理),而在实时处理中,校正数据及其传输过程中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时 (RTK) 的第一个关键优势在于,现场使用的系统不需要配备数据链/无线电,来将来自 CORS 的 RTCM 修正数据输入到 INS/GNSS 系统中。
采用后处理的主要限制在于,最终应用程序必须对环境产生影响。另一方面,如果您的应用程序能够承受生成优化轨迹所需的额外处理时间,这将极大提高所有交付成果的数据质量。
