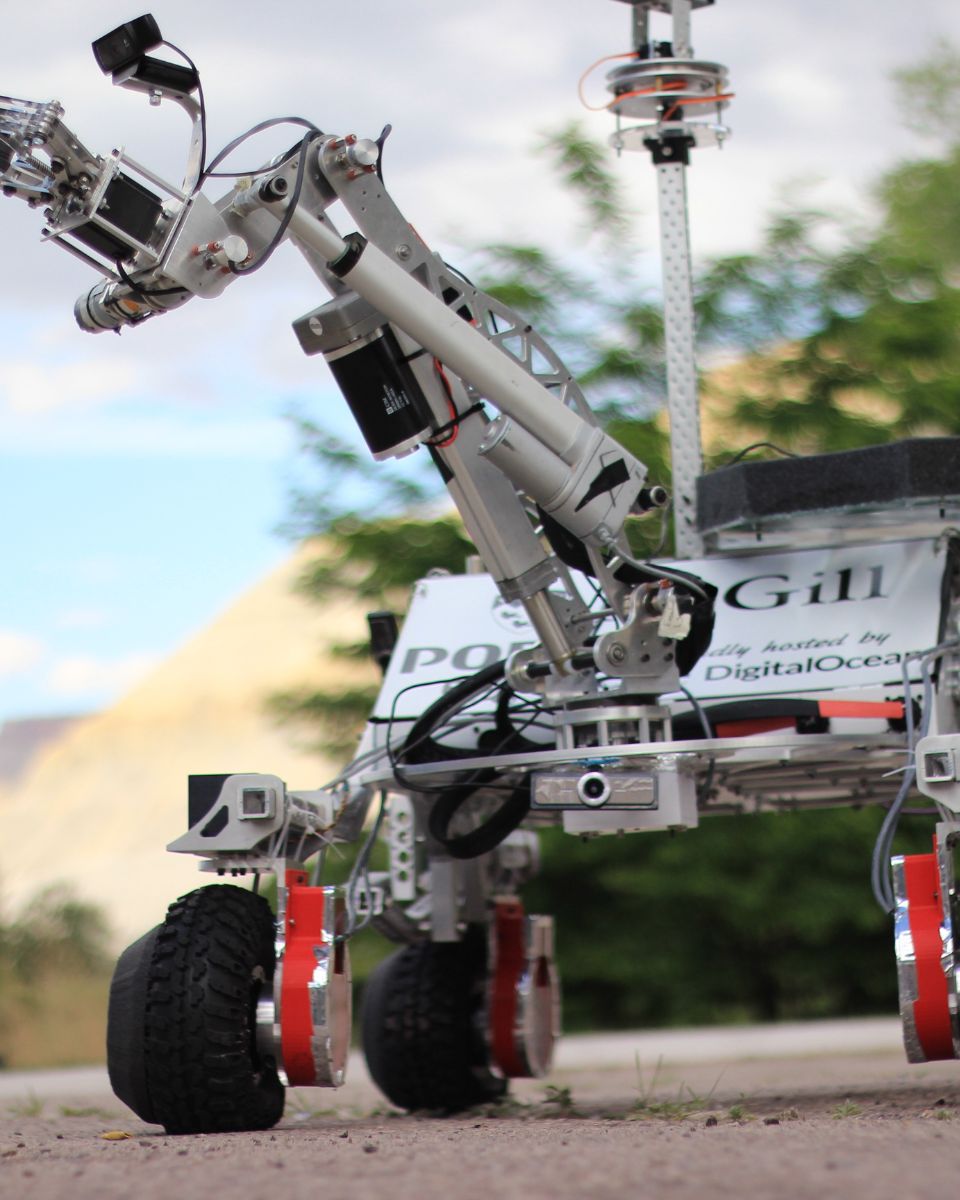
用于无人地面车辆(UGV)的精密导航系统

无人地面车辆(UGV)导航是指在各种环境中,无需人类操作员在车内,即可对地面车辆进行自主或远程控制的方法和技术。UGV被广泛应用于国防(例如无人坦克)、工业、农业及科研领域,用于执行那些对人类而言可能枯燥、肮脏且危险的任务。

它们的导航系统依靠传感器、算法和外部输入的综合运用,引导其穿越复杂地形或执行特定任务。在军事行动中,无人地面车辆(UGV)具备机动能力,并利用传感器和工具执行监视、目标捕获、侦察和武器发射等任务。通过在危险环境中执行任务,无人地面车辆降低了人类士兵面临的风险。

首页 国防 无人地面车辆

GNSS 信号中断期间的导航连续性

我们的导航解决方案为无人地面车辆 (UGV) 提供了多项优势,尤其是在其他导航技术可能失效的恶劣环境中。

您的 UGV 现在可以在 GNSS 信号不可用、不可靠或被故意干扰的环境中(例如城市峡谷、地下隧道或争夺激烈的战场)有效运行。这对于 GNSS 干扰可能会危及 UGV 导航精度的救援和国防任务至关重要。

多亏了我们的导航解决方案,您的 UGV 能够在不依赖 GNSS 等外部参考的情况下接收不间断的导航数据。这使得 UGV 即使在失去通信或外部信号时也能保持态势感知和自主性。

了解我们的解决方案

在动态环境中的高精度

我们的导航系统会持续采集有关车辆位置、速度和姿态(横滚、俯仰、偏航)的实时数据,即使在崎岖地形或越野等高度动态的环境中,也能实现精准控制。

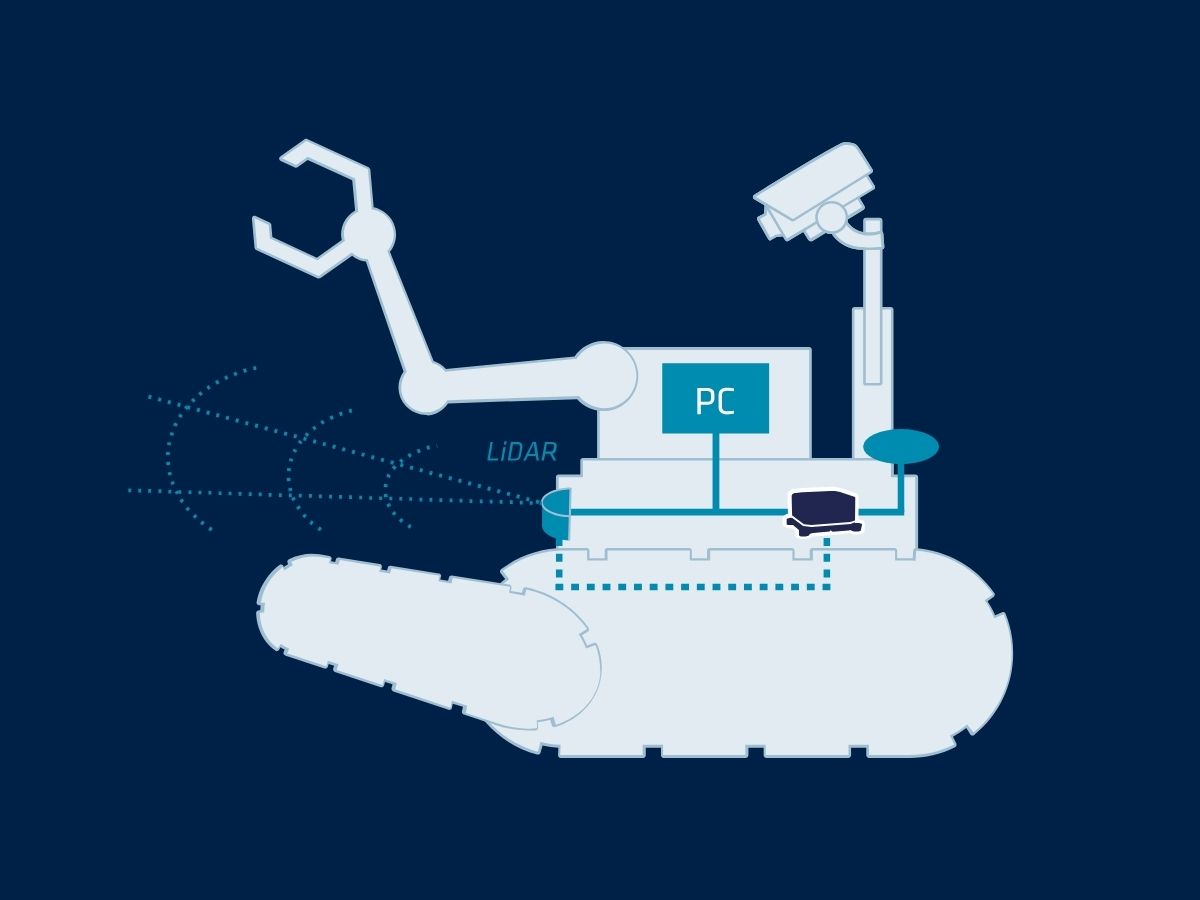
我们传感器的高精度确保了在复杂且瞬息万变的环境中仍能保持可靠的性能。为了提升车辆定位数据的精度,您可以将我们的INS 与其他车载传感器(如摄像头、激光雷达和里程计)集成,构建多传感器导航系统。这种传感器融合技术可提高整体定位精度和态势感知能力。

此外,这些传感器还能提供高度可靠的导航数据,从而降低碰撞或任务失败的风险。这在安全至关重要的军事行动或危险环境中尤为关键。
下载我们的宣传册

在恶劣条件下的坚固性

自主地面车辆通常在极端环境(如沙漠、森林或灾区)中运行,在这些环境中,灰尘、天气或电磁干扰等环境因素可能会影响其他导航系统。

我们的解决方案对此类环境具有极强的抗干扰能力,可确保系统性能稳定可靠。通过提供高精度的姿态和定位数据,我们的传感器增强了自主地面车辆(UGV)自主规划和沿复杂路径行驶的能力,从而最大限度地减少人工干预。

这一能力提高了国防、物流和工业应用领域的运营效率。
请向我们介绍一下您的项目

我们的优势

我们的惯性导航系统为无人地面车辆带来多项优势,包括:

在 GNSS 禁用环境中的导航 即使在隧道、城市峡谷或树木茂密的地区,也能获取定位和方向信息。
精确的路径规划与控制 遵循预设路径,并精确执行复杂机动。
能适应恶劣环境 专为承受冲击、振动和极端温度而设计。
小巧轻便 小巧紧凑、重量轻,可实现无缝集成。

产品选择

我们的解决方案可与无人地面车辆(UGV)平台无缝集成,即使在最严苛的环境下也能提供可靠的性能。

Ellipse A AHRS 迷你单元右侧

Ellipse-A

Ellipse-A 在高性价比的 AHRS 中提供高性能的方向和升沉,具有精确的磁校准和强大的温度适应性。
AHRS 0.8° 航向(磁航向) 5 厘米的起伏 0.1° 横滚角和俯仰角
探索
Ellipse-A
Ellipse E INS 迷你单元右侧视图

Ellipse-E

Ellipse-E 通过集成外部 GNSS 和传感器提供精确导航,输出横滚、俯仰、航向、升沉和位置数据。
INS 外部 GNSS 0.05° 横滚角与俯仰角 0.2° 航向
探索
Ellipse-E
Ellipse N INS 迷你单元右侧视图

Ellipse-N

Ellipse-N 是一款紧凑、高性能的单天线 GNSS,可提供精确的厘米级定位和强大的导航能力。
INS 单天线 RTK GNSS 0.05° 横滚角与俯仰角 0.2° 航向
探索
Ellipse-N
Ellipse D INS 迷你单元右侧视图

Ellipse-D

Ellipse-D 是最小的双天线 GNSS 惯性导航系统,能够在任何条件下提供精确的航向和厘米级精度。
INS 双天线RTKINS 0.05° 横滚角和俯仰角 0.2° 航向
探索
Ellipse-D
Ekinox Micro INS 迷你单元右侧

Ekinox Micro

Ekinox Micro 是一款紧凑型高性能 INS,配备双天线 GNSS,在任务关键型应用中提供无与伦比的精度和可靠性。
INS 内置 GNSS 单/双天线 0.015° 横滚角和俯仰角 0.05° 航向
探索
Ekinox Micro

国防应用宣传册

直接将我们的宣传册发送到您的收件箱!

案例研究

探索我们的 UGV 惯性解决方案背后的成功案例。了解我们的先进导航系统对多个行业中 UGV 运营的重大影响。
通过每个案例研究,我们探讨了切实的示例,展示了我们的先进惯性传感器和 GNSS 技术如何在实际情况下始终如一地提供无与伦比的准确性、可靠性和性能。深入了解我们的解决方案如何应对复杂的挑战并推动卓越运营的详细见解和实用示例。
深入阅读我们的案例研究,了解我们的惯性解决方案如何提升您的项目并取得杰出成果。
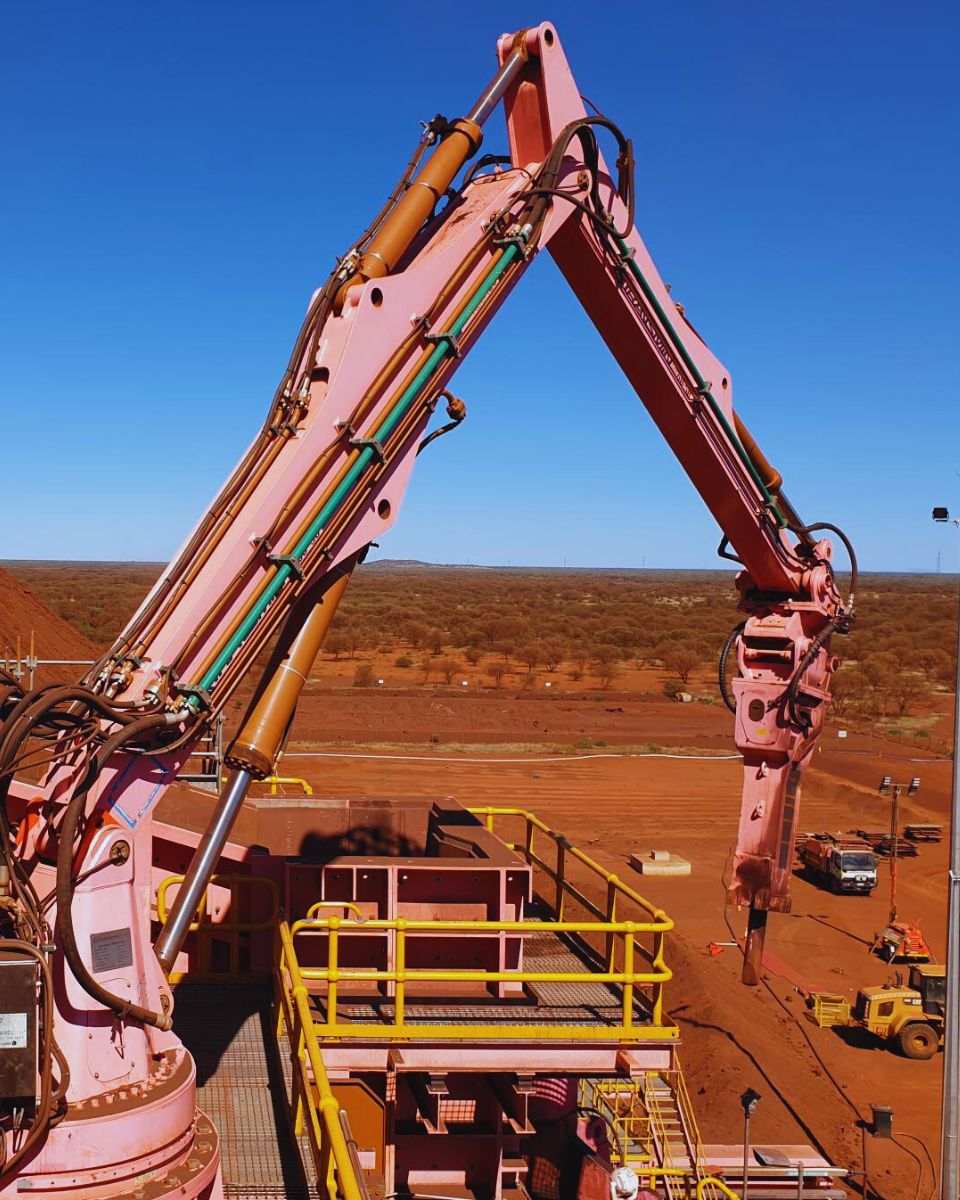
Transmin

Ellipse-A 被选用于远程遥控岩石破碎机

自动化控制系统
案例研究:Transmin
利奥大道

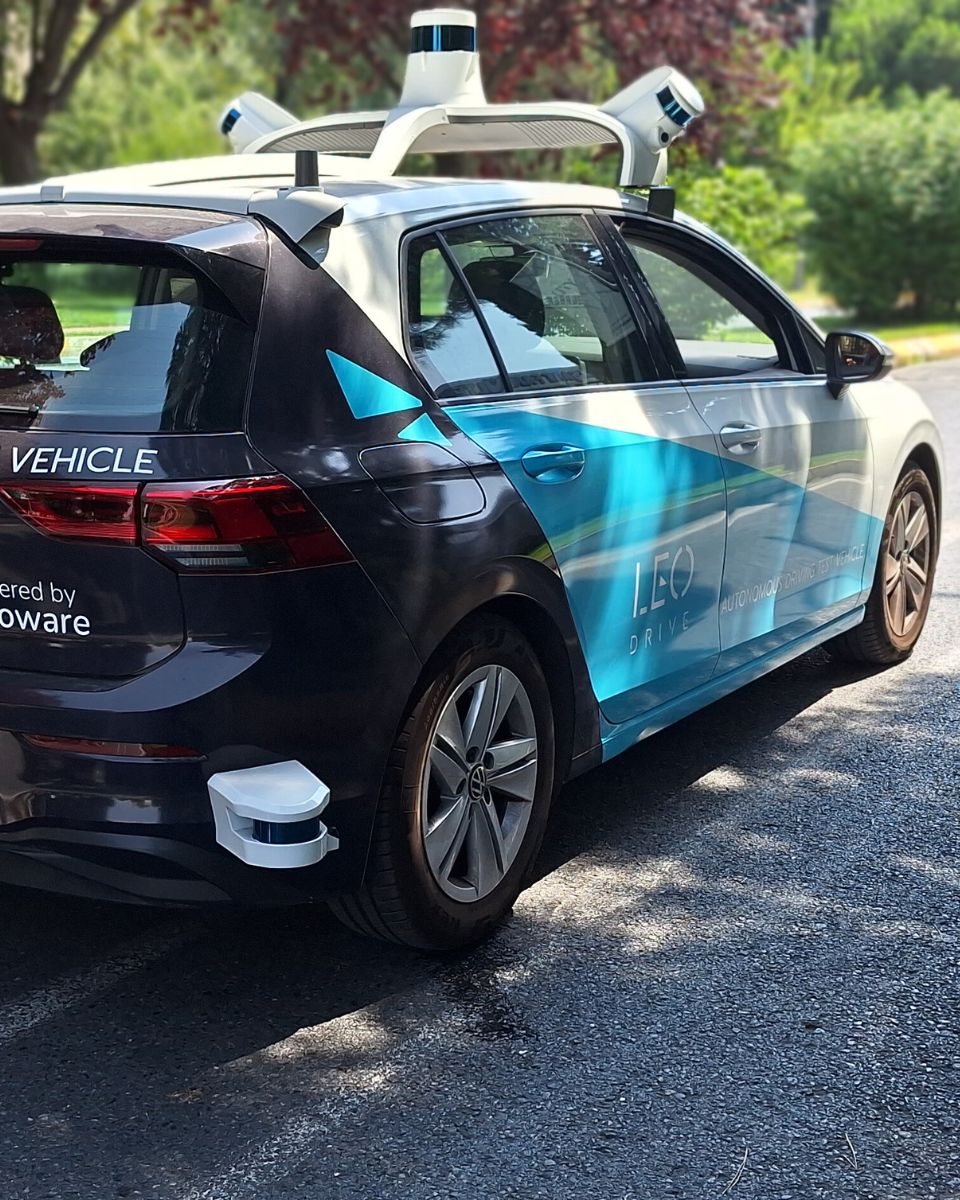
Ellipse 赋能自动驾驶车辆创新

自动驾驶车辆导航
莱奥试驾自动驾驶汽车
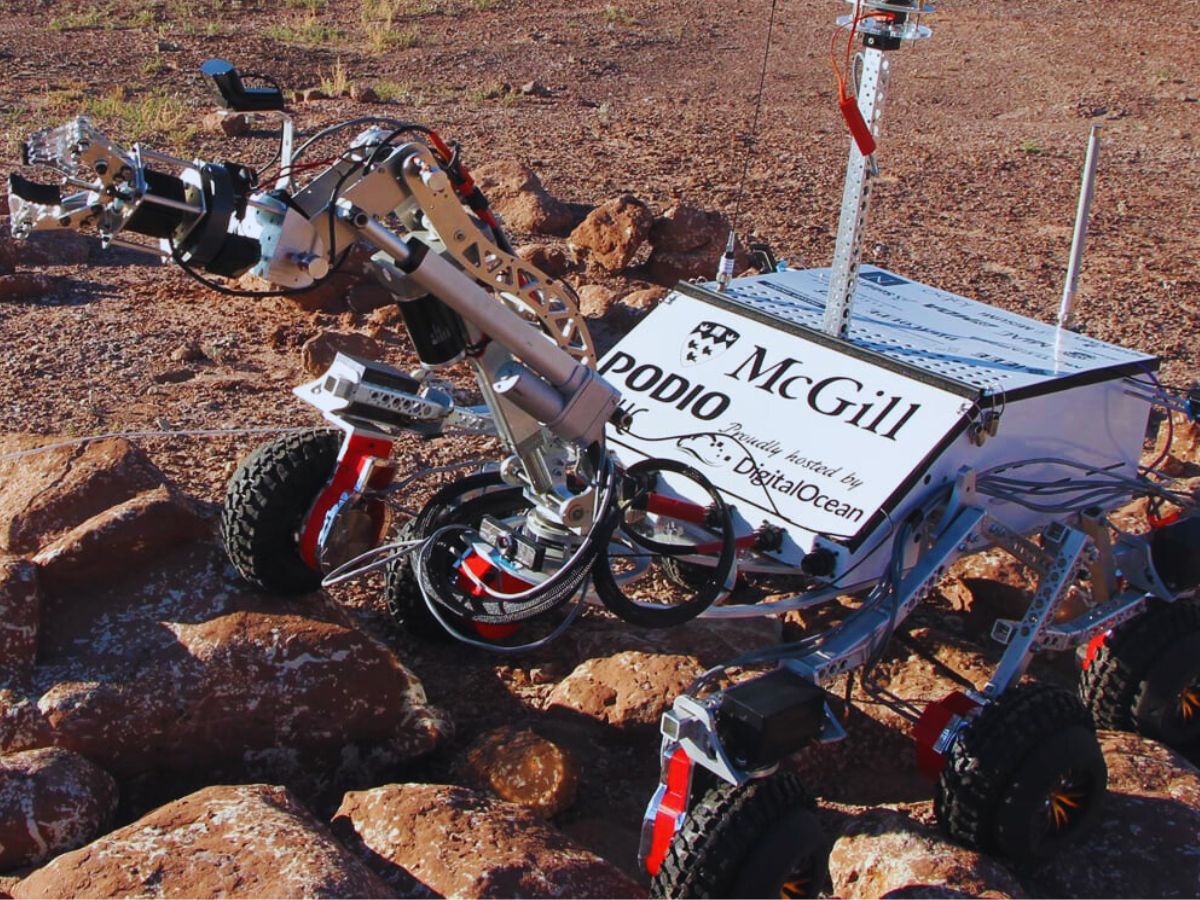
麦吉尔机器人

麦吉尔火星车集成 SBG 惯性导航系统

机器人技术
火星车INS
树雨燕

Treeswift 如何推动公用事业现场运营现代化

移动测绘
公用事业现场技术人员在进行植被管理检查时佩戴了Treeswift Swiftpack AI驱动的激光雷达设备
TREALIS

TREALIS 结合 Apogee Navsight 的钢轨缺陷检测

有轨电车和火车的定位
TREALIS检测列车正在法国铁路网络上进行轨道缺陷检测
GapEOD

GapEOD 如何借助 Ellipse 实现更安全的地球物理勘测

有轨电车和火车的定位
GapEOD 的系统已启动并正在运行
探索我们所有的案例研究

他们在谈论我们

直接聆听采用我们技术的创新者和客户的亲身分享。

他们的用户评价和成功案例充分说明了我们的传感器在实际无人地面车辆(UGV)导航应用中发挥了重要作用。

WarnowstromerAI 自动驾驶渡轮项目标志
WarnowstromerAI
“Ekinox Micro 是推动城市地区自动船舶航行的最佳传感器设备。”
WarnowstromerAI 团队
Logo GapEOD 调查
GapEOD
“总体而言,SBG解决方案非常符合我们的应用要求。它提供了我们所需的方向稳定性和精度,并在日常运行中,在所有平台上都表现得非常可靠。”
玛丽-莉斯·蒂尔克,项目经理
滑铁卢大学
“来自 SBG Systems 的 Ellipse-D 易于使用、非常精准且稳定,并且外形小巧——所有这些对于我们的 WATonoTruck 开发至关重要。”
阿米尔·K,教授兼主任

探索其他无人系统应用

探索惯性系统在陆、海、空无人平台中的多样化应用。从自动地面车辆、无人机到水下无人潜航器和水面舰艇,我们的技术即使在最具挑战性的环境中也能确保精确导航、稳定性和控制。


你有问题吗?

GNSS 与 GPS 有何区别?

GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。

GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。

通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。

“干扰”和“欺骗”是什么意思?

干扰和欺骗是两种会严重影响 GNSS 等卫星导航系统可靠性和精度的干扰类型。

干扰是指通过在 GNSS 系统使用的相同频率上广播干扰信号来有意破坏卫星信号。这种干扰会淹没或压制合法的卫星信号,导致 GNSS 接收机无法准确处理信息。干扰通常用于军事行动中,以破坏敌方的导航能力,它也可能影响民用系统,导致导航失效和运营挑战。

另一方面,欺骗涉及传输模仿真实 GNSS 信号的伪造信号。这些欺骗性信号会误导 GNSS 接收机计算出错误的位置或时间。欺骗可用于将导航系统引入歧途或提供错误信息,可能导致车辆或飞机偏离航线或提供错误的位置数据。与仅妨碍信号接收的干扰不同,欺骗通过将虚假信息伪装成合法信息来主动欺骗接收机。

干扰和欺骗都对 GNSS 依赖系统的完整性构成重大威胁,因此需要先进的对抗措施和鲁棒导航技术,以确保在对抗性或挑战性环境中的可靠运行。

什么是惯性导航?

惯性导航是一种仅使用内部传感器来确定车辆位置、姿态和运动的方法,不依赖于GPS等外部信号。其核心在于,惯性导航系统 (INS) 通过连续跟踪物体在三维空间中的加速度和旋转来测量其运动方式。它使用惯性测量单元 (IMU),其中包含用于感测线性加速度的加速度计和用于测量角速率的陀螺仪。通过对这些测量值进行时间积分,系统可以计算出相对于已知起点的速度、姿态,并最终确定位置。

由于其完全独立性,惯性导航系统可在任何环境——地下、水下、太空或 GNSS 拒止条件下——运行,使其成为导弹、飞机、潜艇、自动驾驶车辆和机器人等应用不可或缺的一部分。现代 INS 解决方案通常将惯性传感器与 GNSS 接收机、磁力计、气压计或 多普勒计程仪 等额外辅助源结合,以减少漂移并提高长期精度。高性能 INS 依赖于精确的传感器校准、先进的滤波算法和强大的误差建模,即使在最严苛的环境中也能提供稳定、可靠的导航数据。