


EKF——扩展卡尔曼滤波器

扩展卡尔曼滤波(EKF)是导航和控制系统中用于估计随时间演化的系统状态的强大工具。它是卡尔曼滤波的扩展,旨在处理非线性系统,这对于变量之间的关系呈非线性的应用至关重要。
这个强大的算法用于根据带噪声的传感器测量值来估计动态系统的状态。它建立在标准卡尔曼滤波的基础上,能够适应非线性系统,这在真实世界的导航场景中非常常见。虽然传统的卡尔曼滤波假设线性动力学和高斯噪声,但 EKF 通过在当前估计值附近对非线性系统进行线性化,克服了这些局限性。这使其能够在更复杂、现实的环境中高效运行。
扩展卡尔曼滤波器的基本原理
从本质上讲,EKF会持续更新状态向量——即描述系统当前状态的一组变量,例如在导航场景中的位置、速度和姿态。它依赖于一个过程模型来预测状态随时间的变化,其中综合考虑了系统动力学和控制输入。 与此同时,测量模型将传入的传感器数据与估计状态相关联,而协方差矩阵则反映了预测和观测中的不确定性,从而帮助EKF在模型估计值与传感器输入之间平衡置信度。
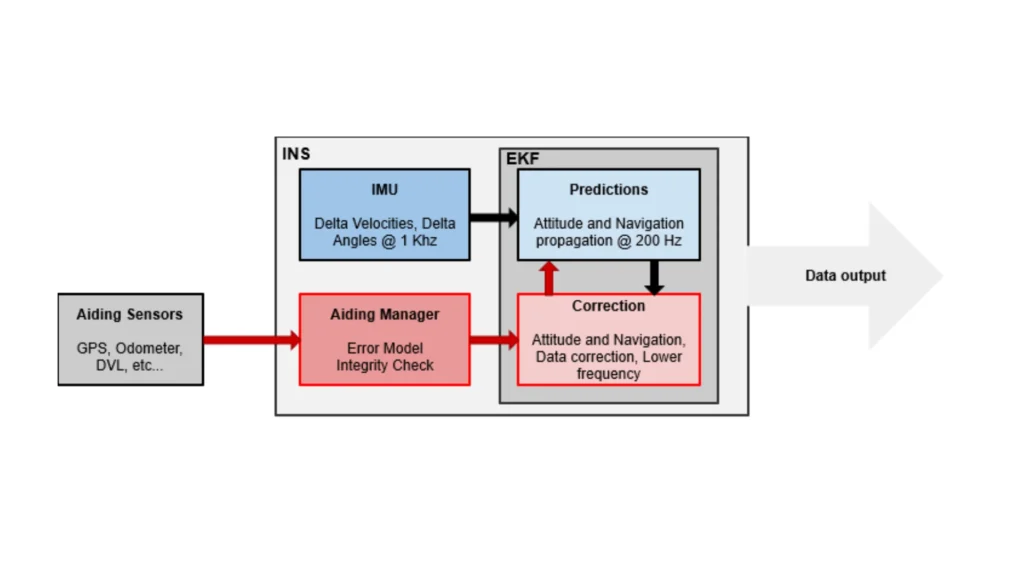
滤波器主要在两个阶段运行:预测和更新。在预测阶段,它利用过程模型预测下一个状态,并通过更新协方差矩阵来预测相关的不确定性。为了处理非线性,EKF使用雅可比矩阵对过程模型和测量模型进行线性化——雅可比矩阵是一种数学表示,用于近似系统在当前估计值附近的行为。
在更新阶段,EKF会整合新的传感器测量值以完善其预测。它计算卡尔曼增益,该增益决定了新测量值与预测状态相比应分配多少权重。这种增益使EKF能够相应地调整状态估计,并更新协方差以反映测量后不确定性的降低。
EKF在现代应用中的应用
由于 EKF 能够在存在噪声和系统复杂性的情况下提供准确的状态估计,因此它被广泛应用于现代导航系统中。例如,惯性导航系统 (INS) 依赖于容易产生漂移和噪声的加速度计和陀螺仪。EKF 将传感器数据结合起来,为动态平台提供稳定可靠的位置、速度和姿态估计。这些估计对于自动驾驶车辆、飞机和其他移动系统的可靠运行至关重要。
在机器人和自主系统中,EKF 能够实现强健的定位与建图。机器人使用 LiDAR 或相机等传感器来估计位置,并利用扩展卡尔曼滤波 (EKF) 更新地图。这实现了实时的建图和定位,从而支持在不熟悉或动态的环境中进行安全、自主的运行。
在航空航天和国防领域,EKF 在制导和跟踪系统中发挥着至关重要的作用。即使在非线性运动条件下,它也能使飞机、导弹和航天器保持精确的位置和轨迹。当暴露于可能降低导航精度的外部干扰下时,EKF 仍然能够可靠地运行。
EKF 背后的技术包含几个关键组件。雅可比矩阵支持线性化过程,而传感器融合则整合来自多个源的数据以确保鲁棒性和准确性。为了支持实时运行,EKF 依赖于用于矩阵运算、协方差更新和测量积分的高效计算算法。
总之,扩展卡尔曼滤波 (EKF) 是先进导航系统中的必备工具。通过将卡尔曼滤波扩展以处理非线性系统,您可以获得准确且实时的状态估计。它支持广泛的应用,包括机器人、汽车 ADAS、航空航天和国防系统。掌握 EKF 的原理和技术是开发复杂动态环境中高性能导航解决方案的关键。
